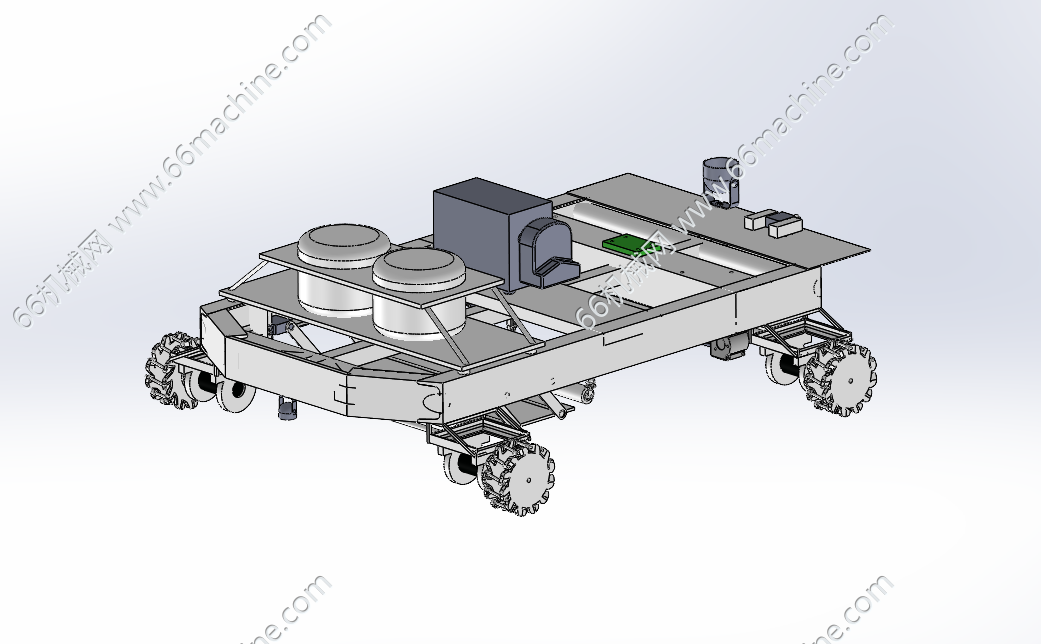
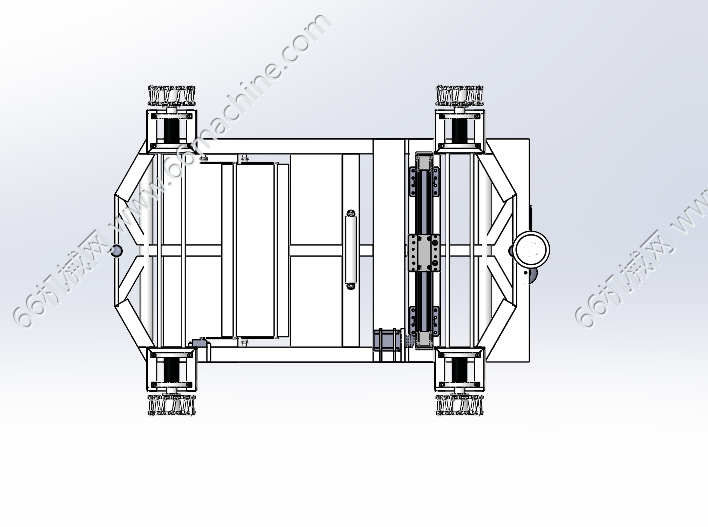
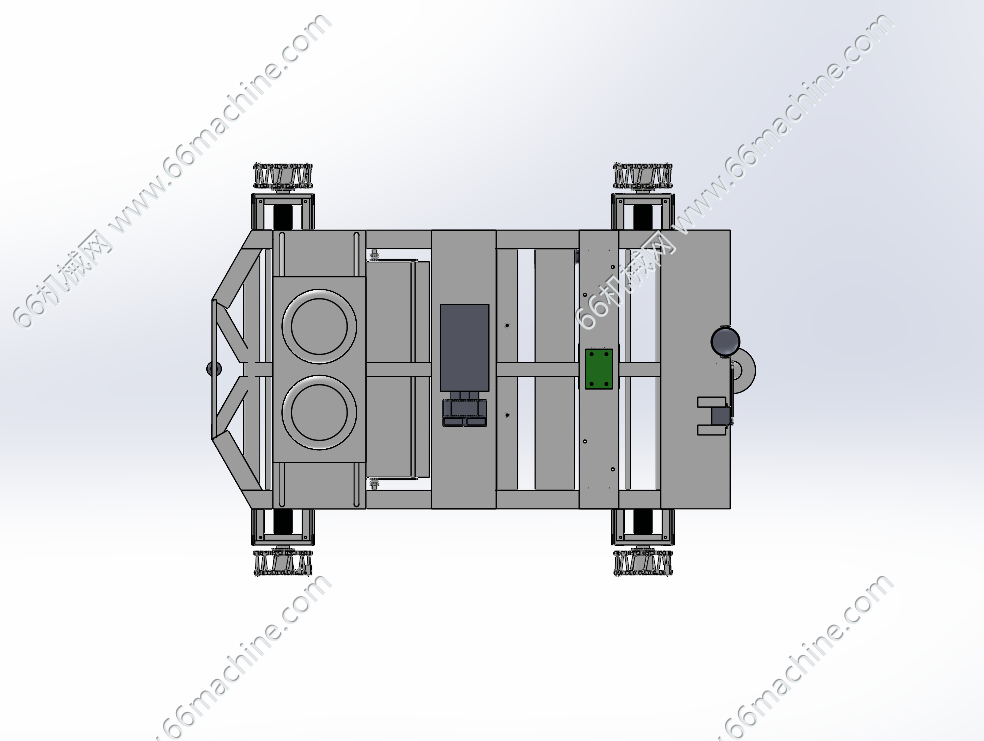
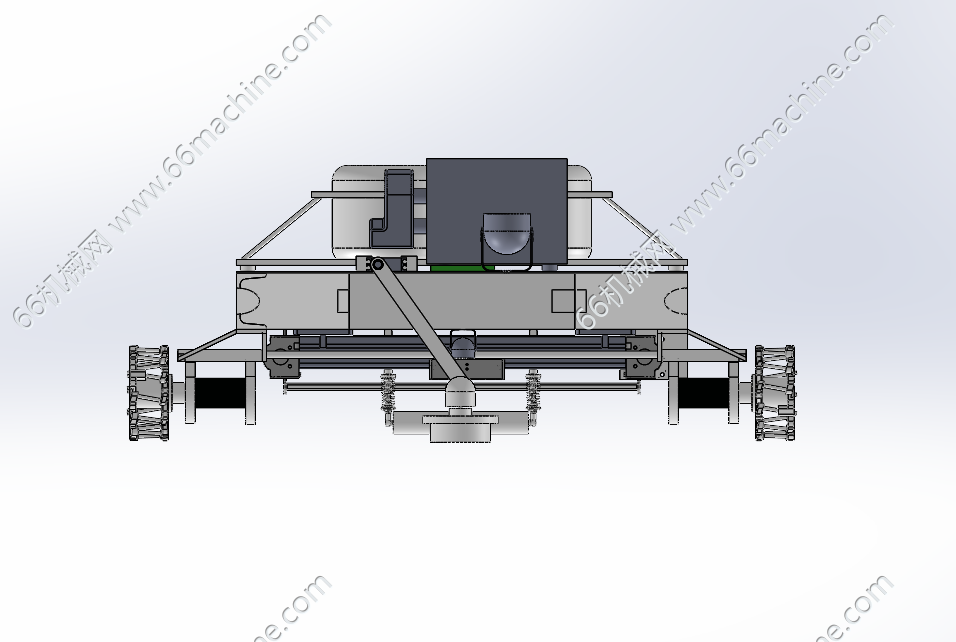
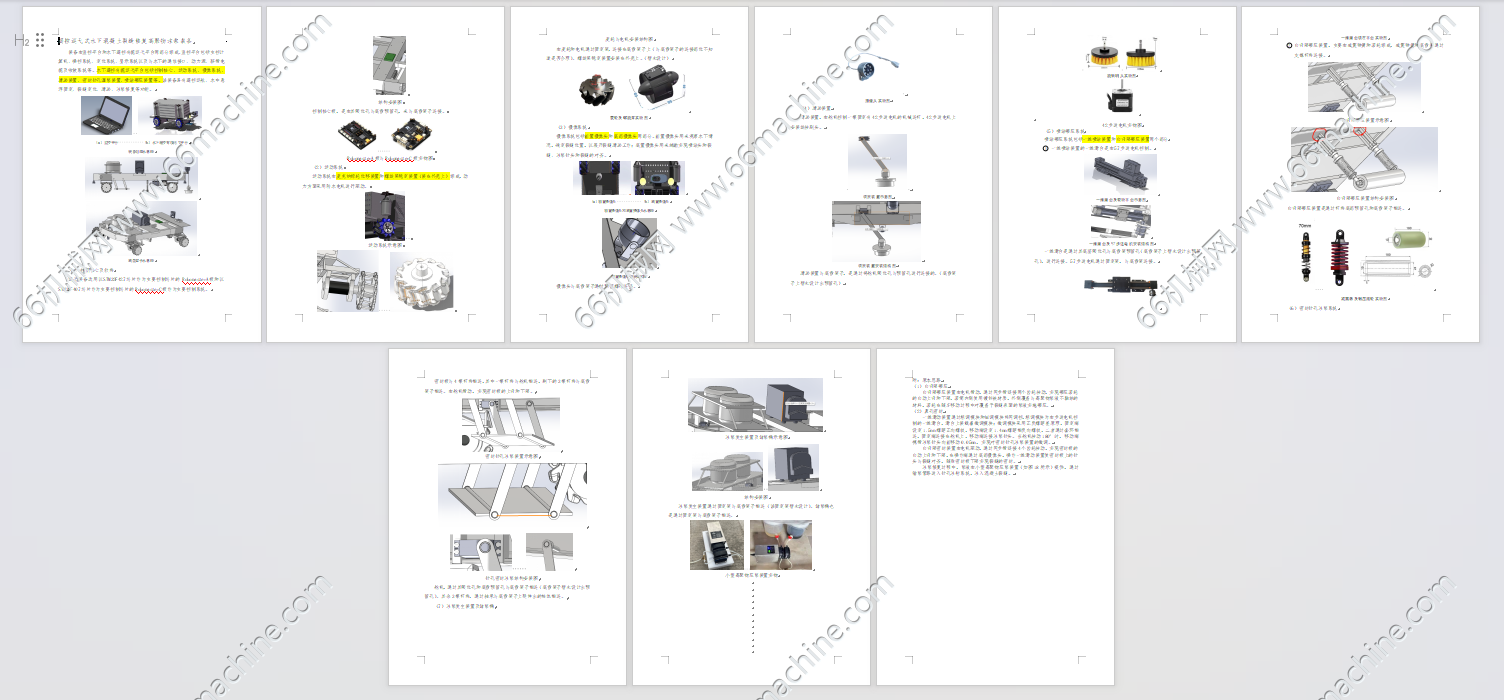
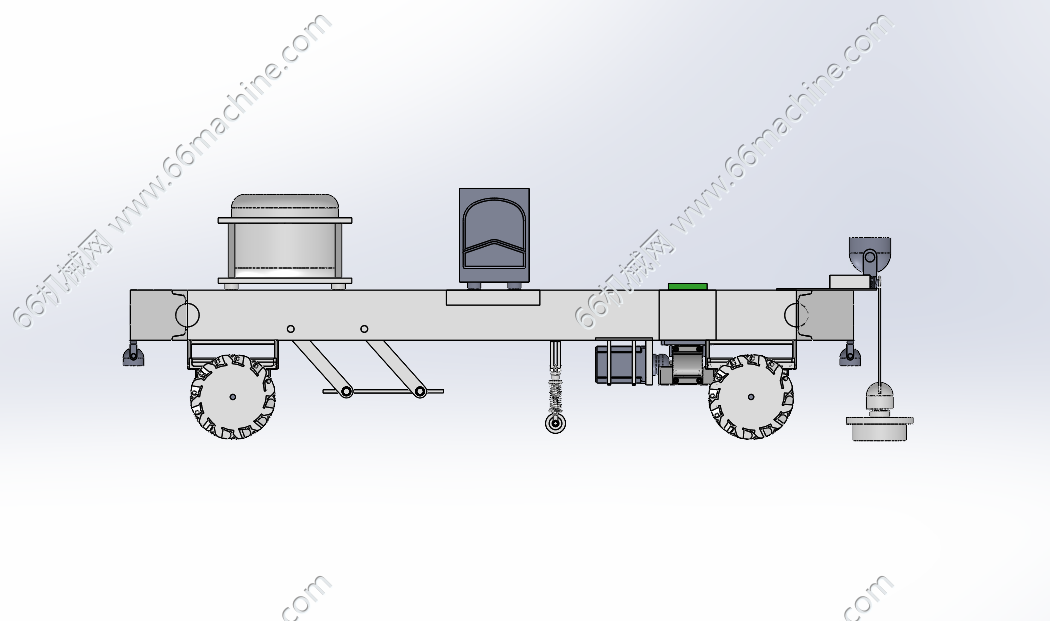
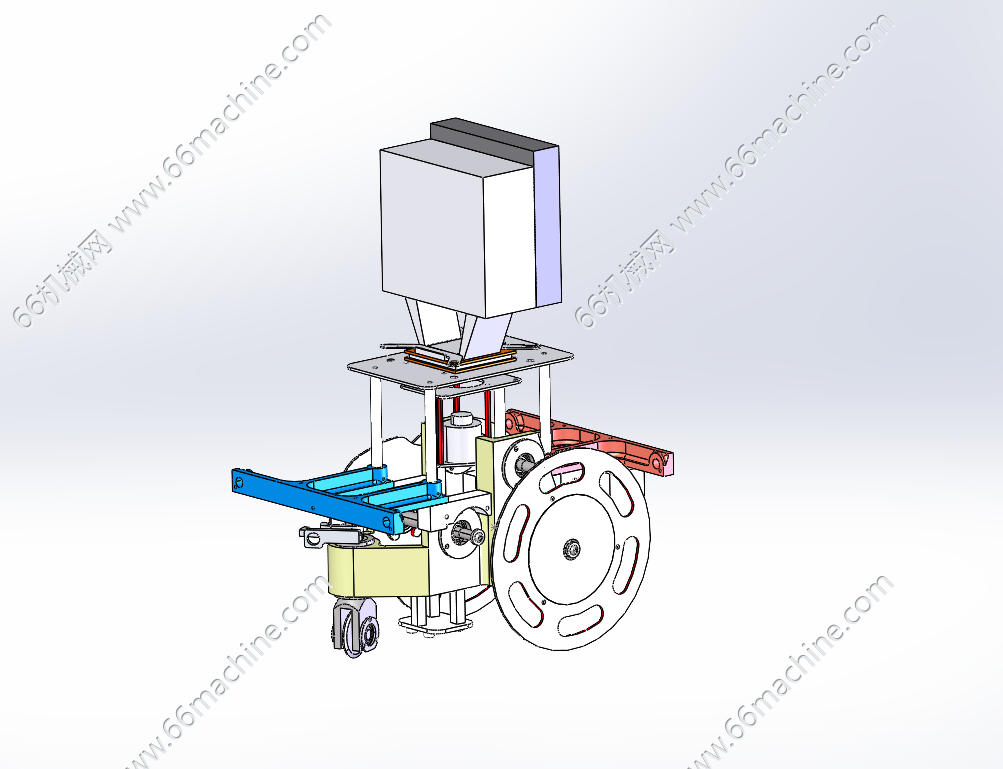
针对水利、港航工程水下混凝土裂缝人工潜水作业风险高、施工效率低、修复质量难以保障的行业痛点,研制一款有缆式水下混凝土裂缝一体化修复作业机器人,集远程遥控巡弋、裂缝定位、水下清淤、密封针孔注浆、喷涂碾压修复于一体,实现水下混凝土裂缝的非人工潜水原位修复作业南京水利科...。 整套装备由岸上监控平台与水下巡弋作业平台两大部分组成。岸上监控平台完成人机操控、图像显示与脐带缆供电通信;水下平台以双 STM32 主控板为控制核心,采用麦克纳姆轮搭配螺旋桨稳定机构,实现水下多向移动与悬浮定位;搭载双路水下摄像系统完成裂缝识别与作业对位;集成舵机‑步进电机驱动旋转刷头清淤机构、一维滑台驱动喷涂单元、弹簧自升降碾压机构、舵机连杆密封针孔注浆系统与高聚物储浆注浆单元,依次完成裂缝清淤、密封隔水环境、高聚物注浆、表面碾压整平全套工序。