2款四履带摆臂式履带底盘(变形履带机器人底盘)+CAD
发布时间:2026-11-22
-
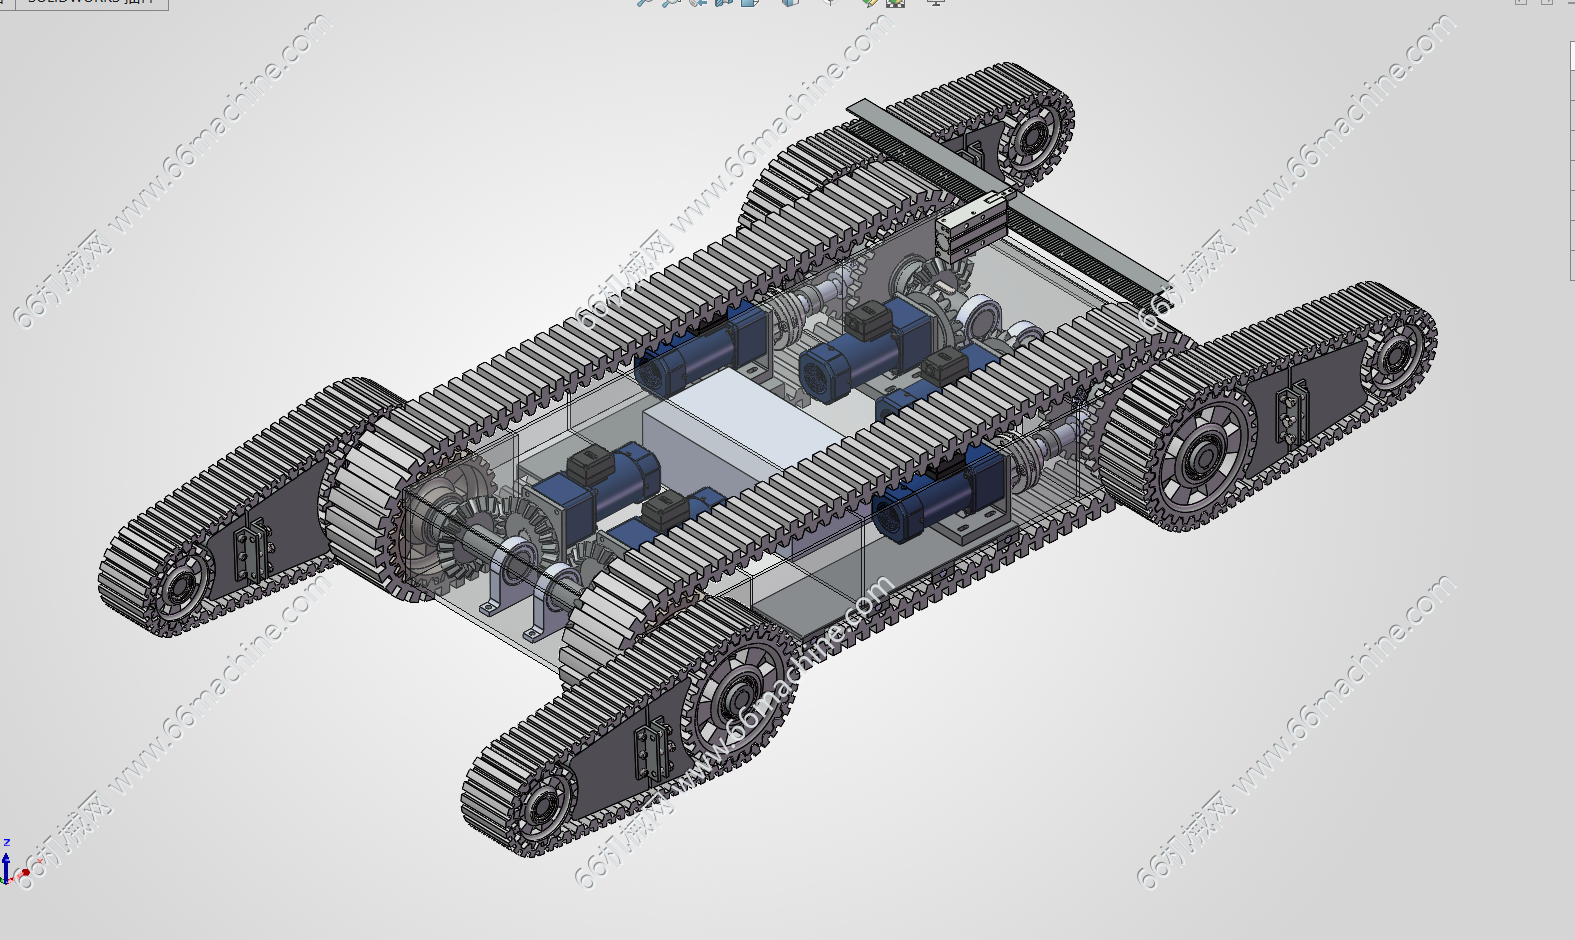
四履带摆臂式履带底盘A.png
-
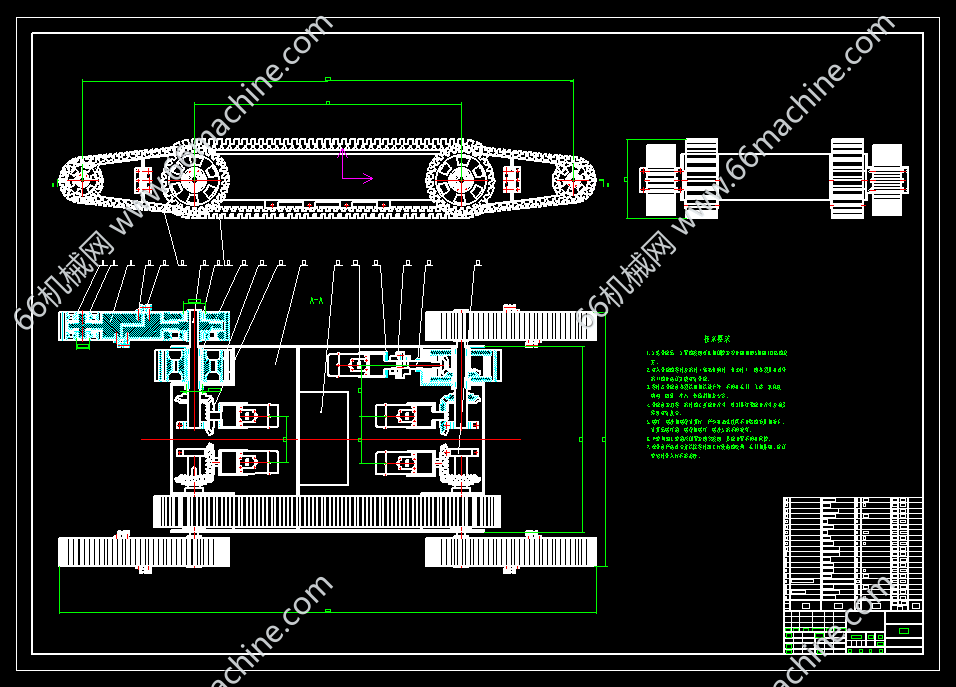
四履带摆臂式履带底盘A二维图.png
-
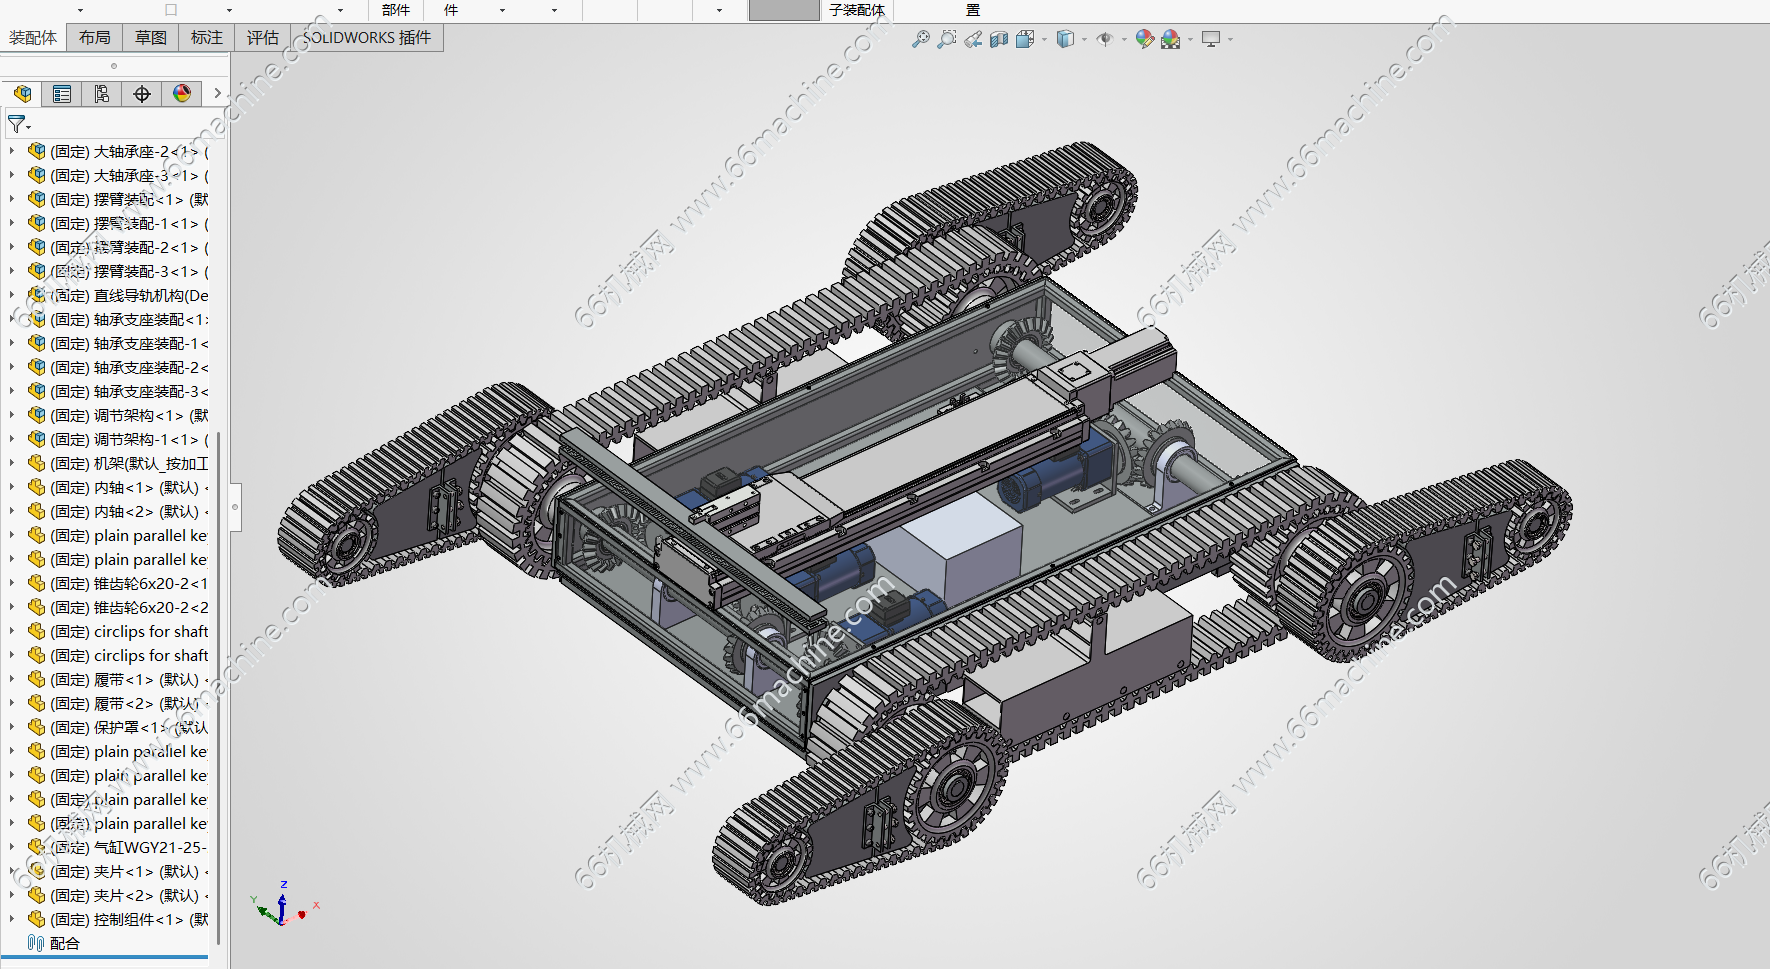
四履带摆臂式履带底盘B.png
-
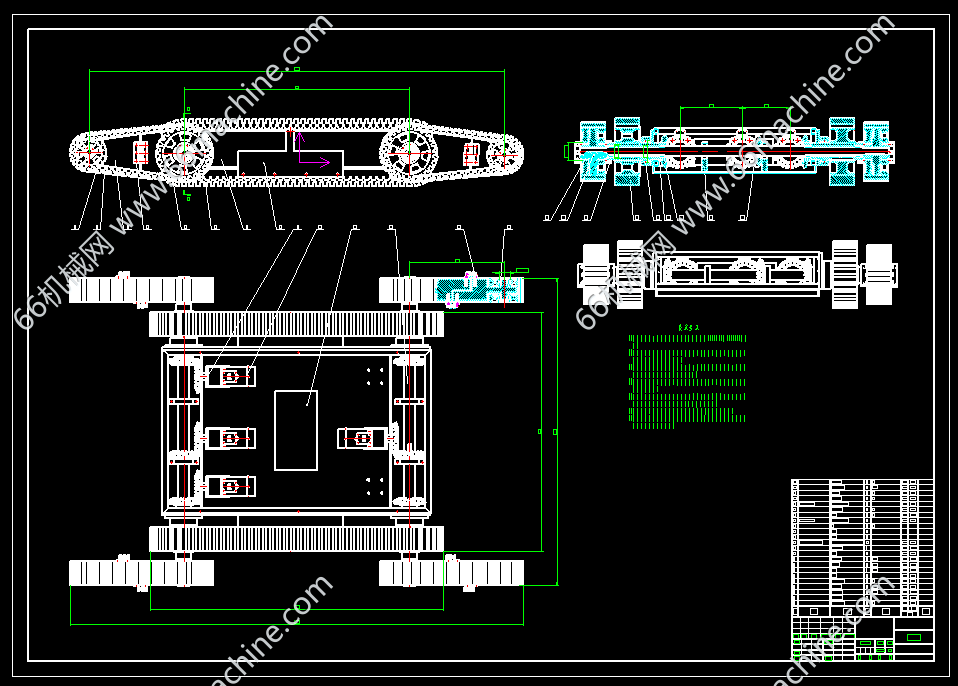
四履带摆臂式履带底盘B二维图.png
-
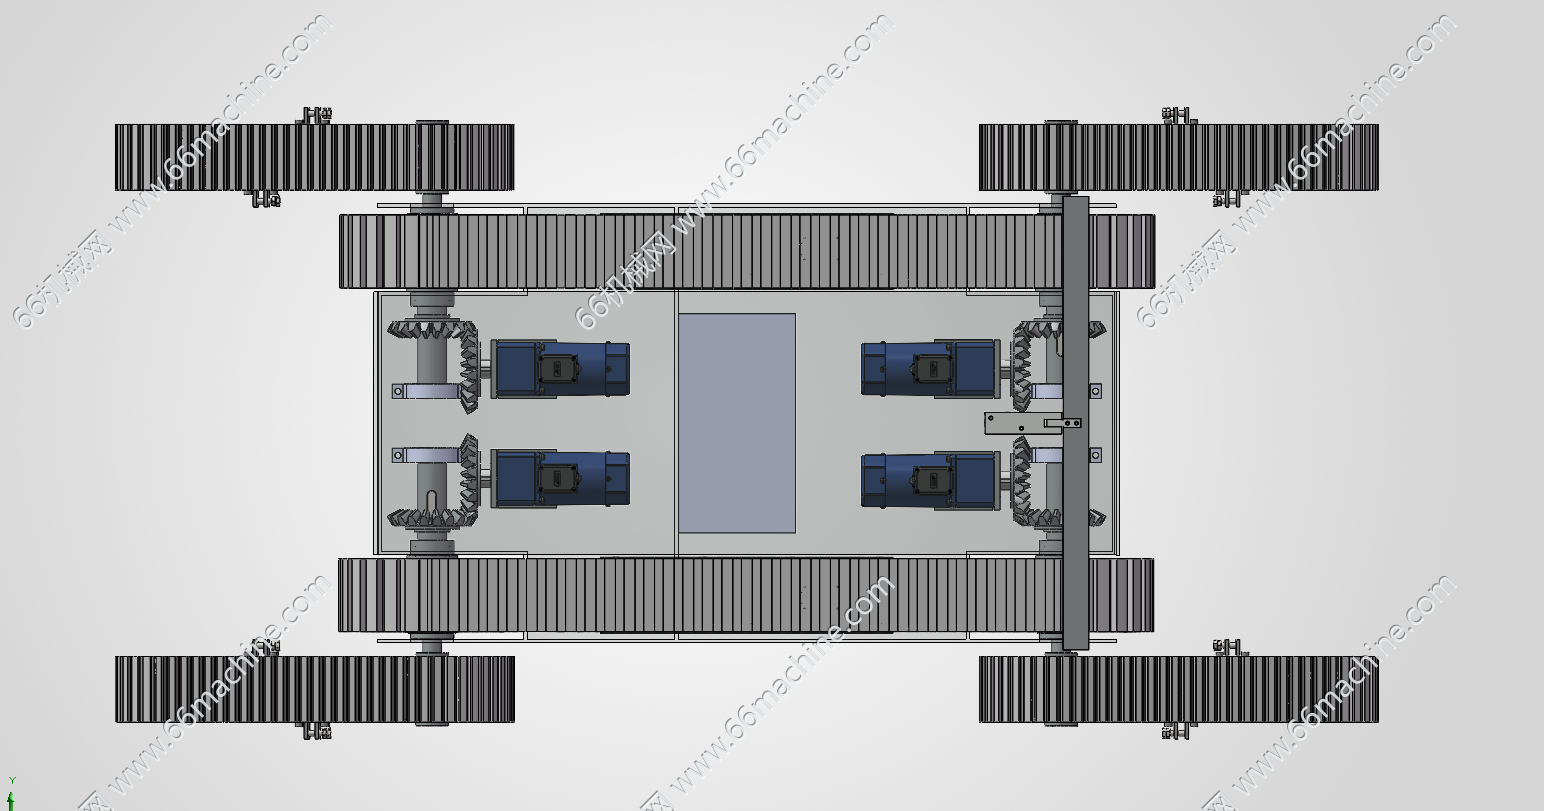
四履带摆臂式履带底盘A俯视图.png
-
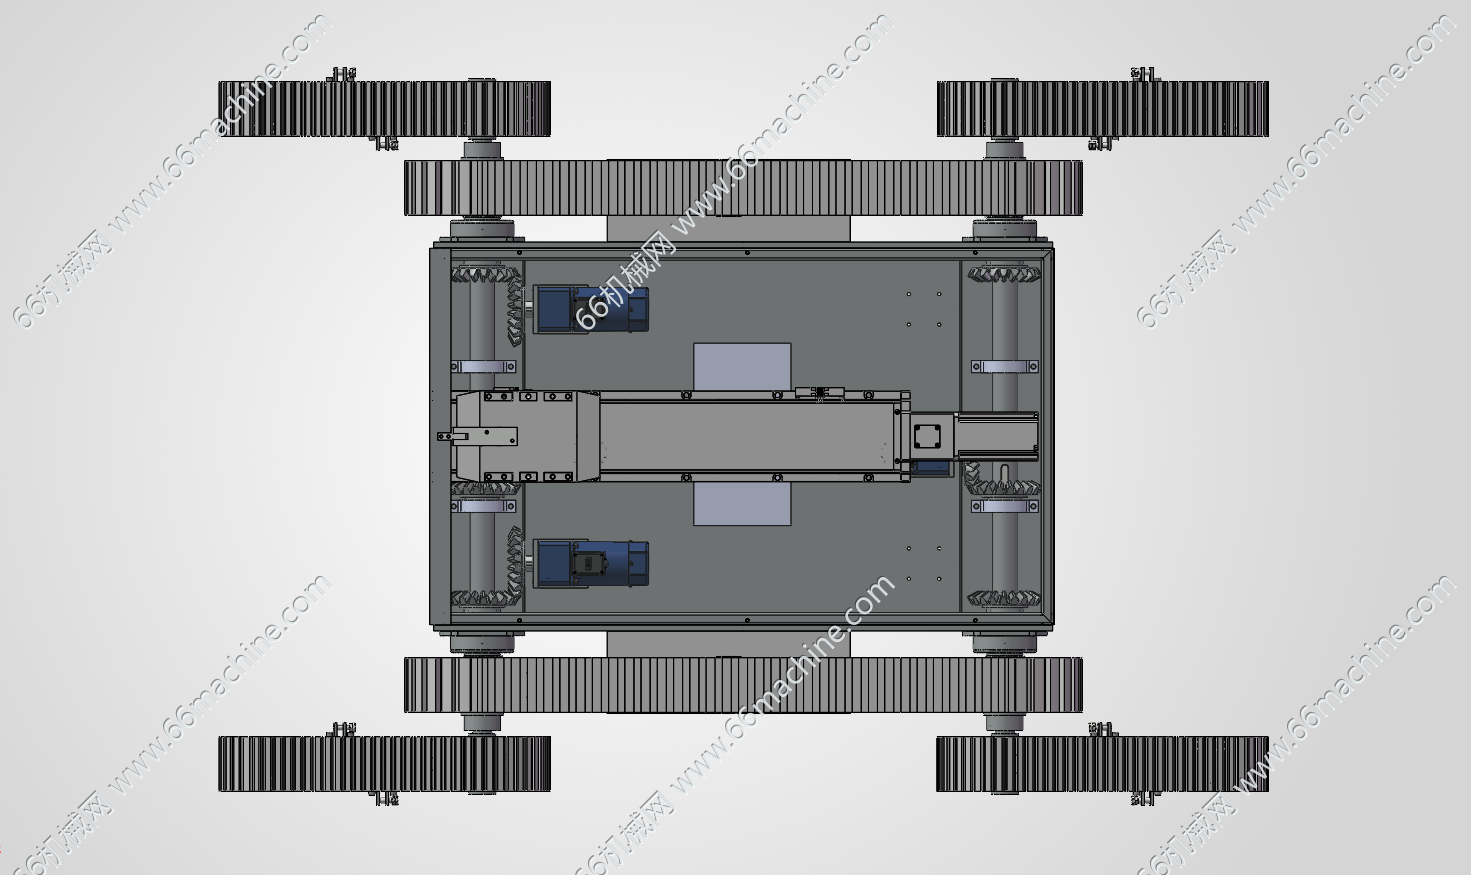
四履带摆臂式履带底盘B俯视图.png
图纸描述
该模型为四履带摆臂式履带底盘(变形履带机器人底盘),属于可越障的移动机器人行走平台,四个独立履带模块由伺服电机 + 锥齿轮传动驱动,可调整姿态、翻越沟壑台阶,适合山地、废墟、复杂非结构化路面,常作为巡检、勘探、植树机器人的移动底座,模型包含完整传动、电机、机架装配。


