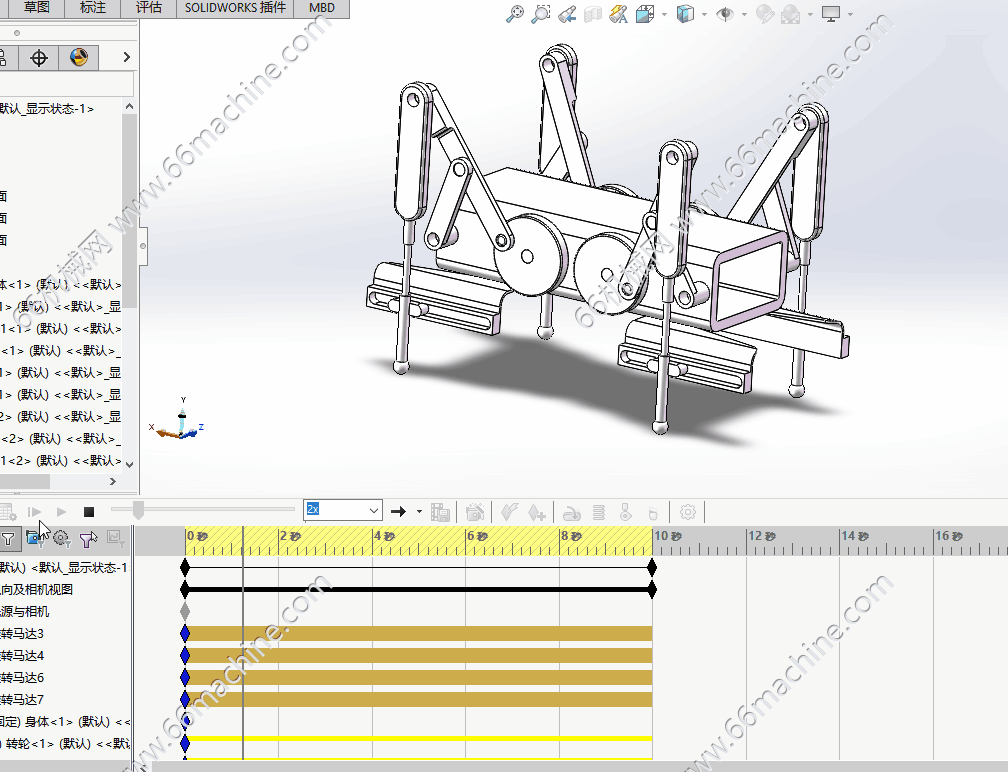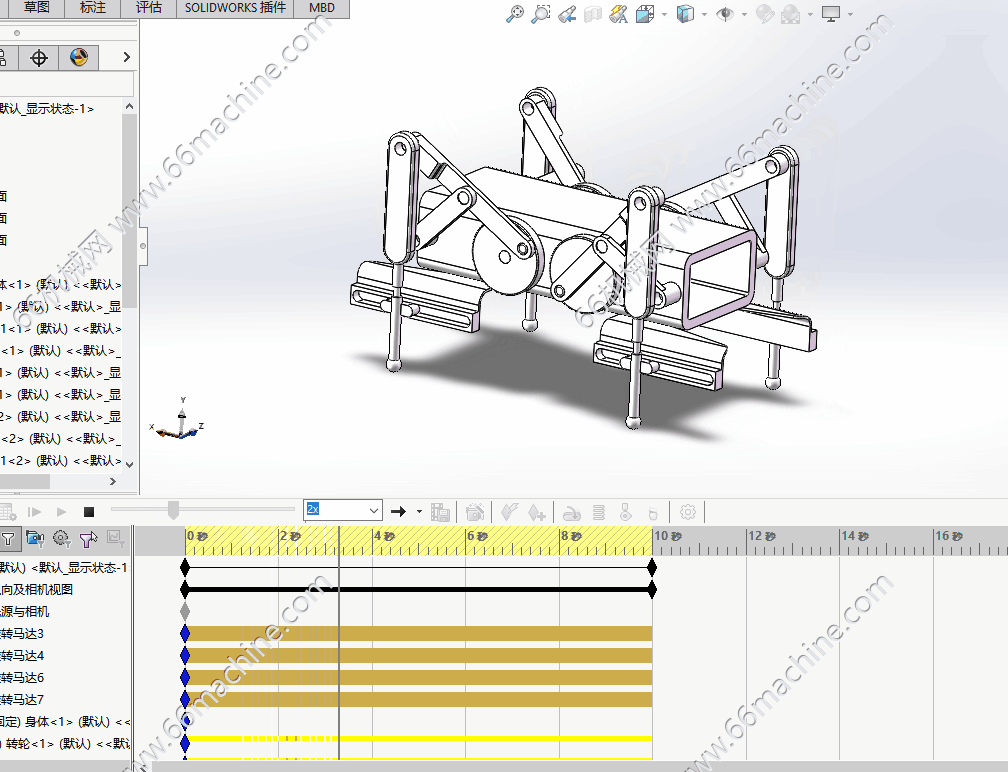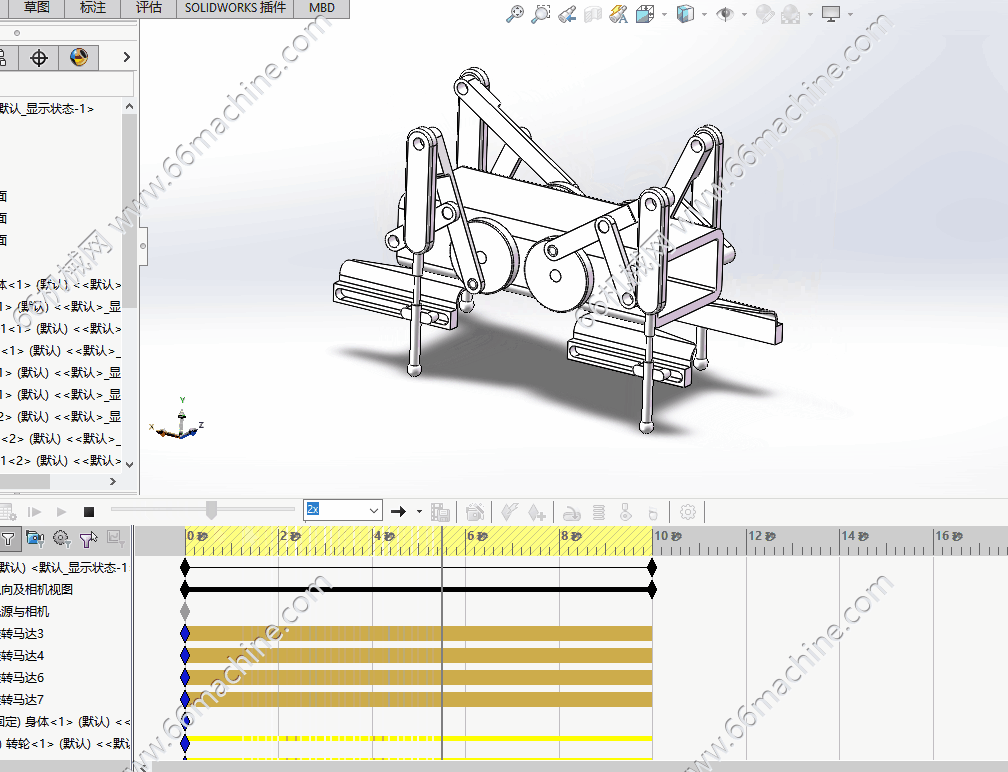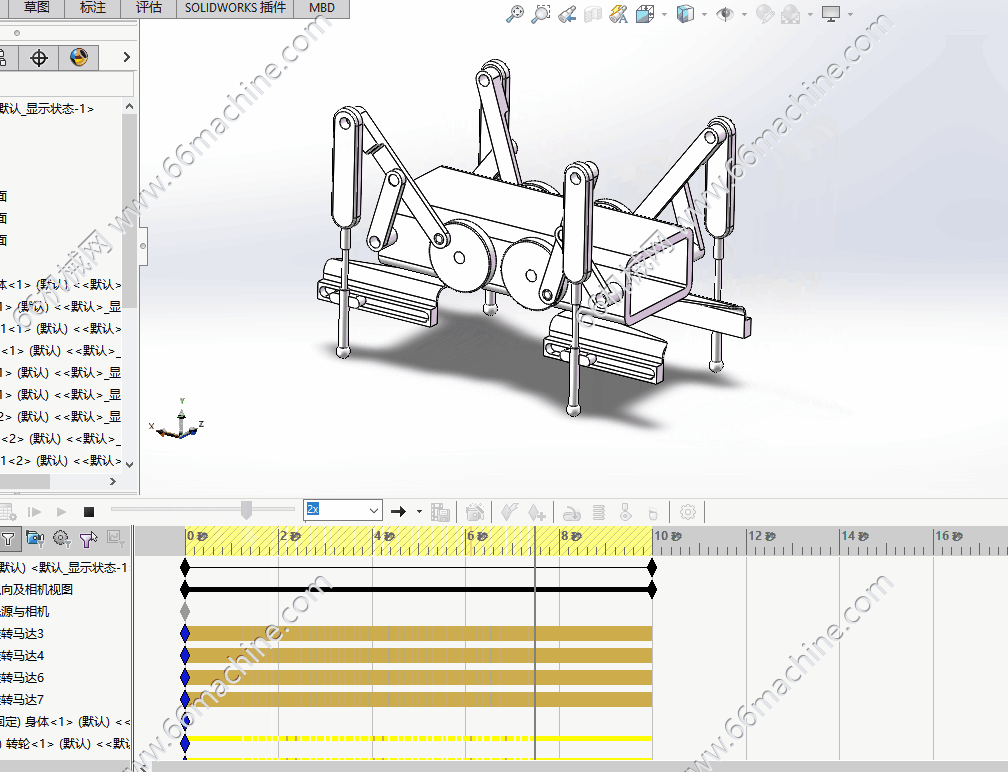
曲柄连杆式四足机器人动态.gif
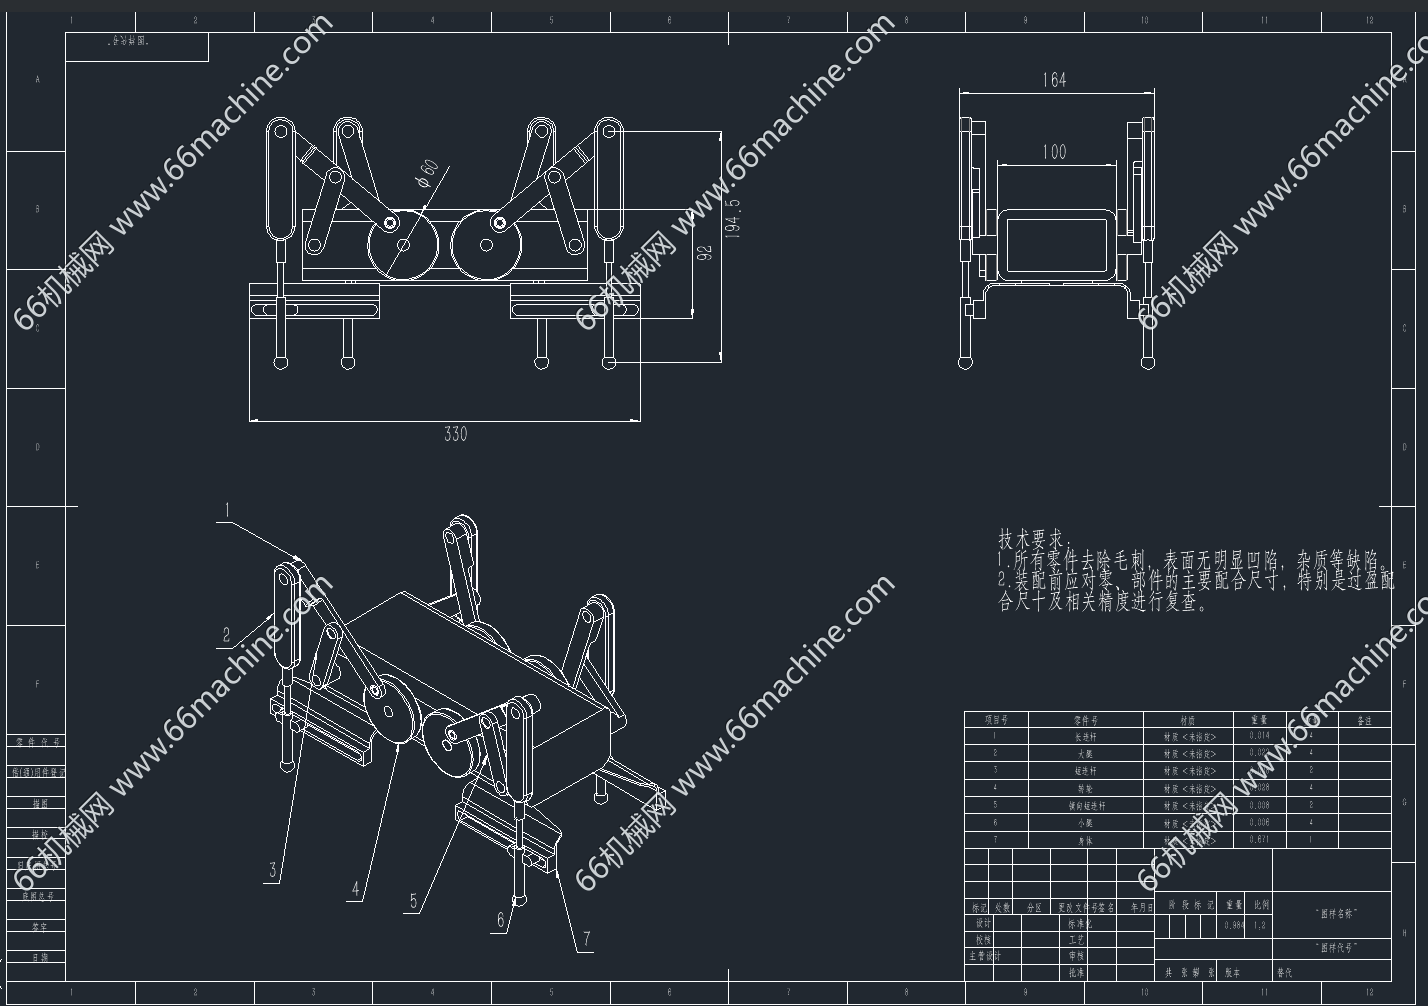
曲柄连杆式四足机器人总图.png
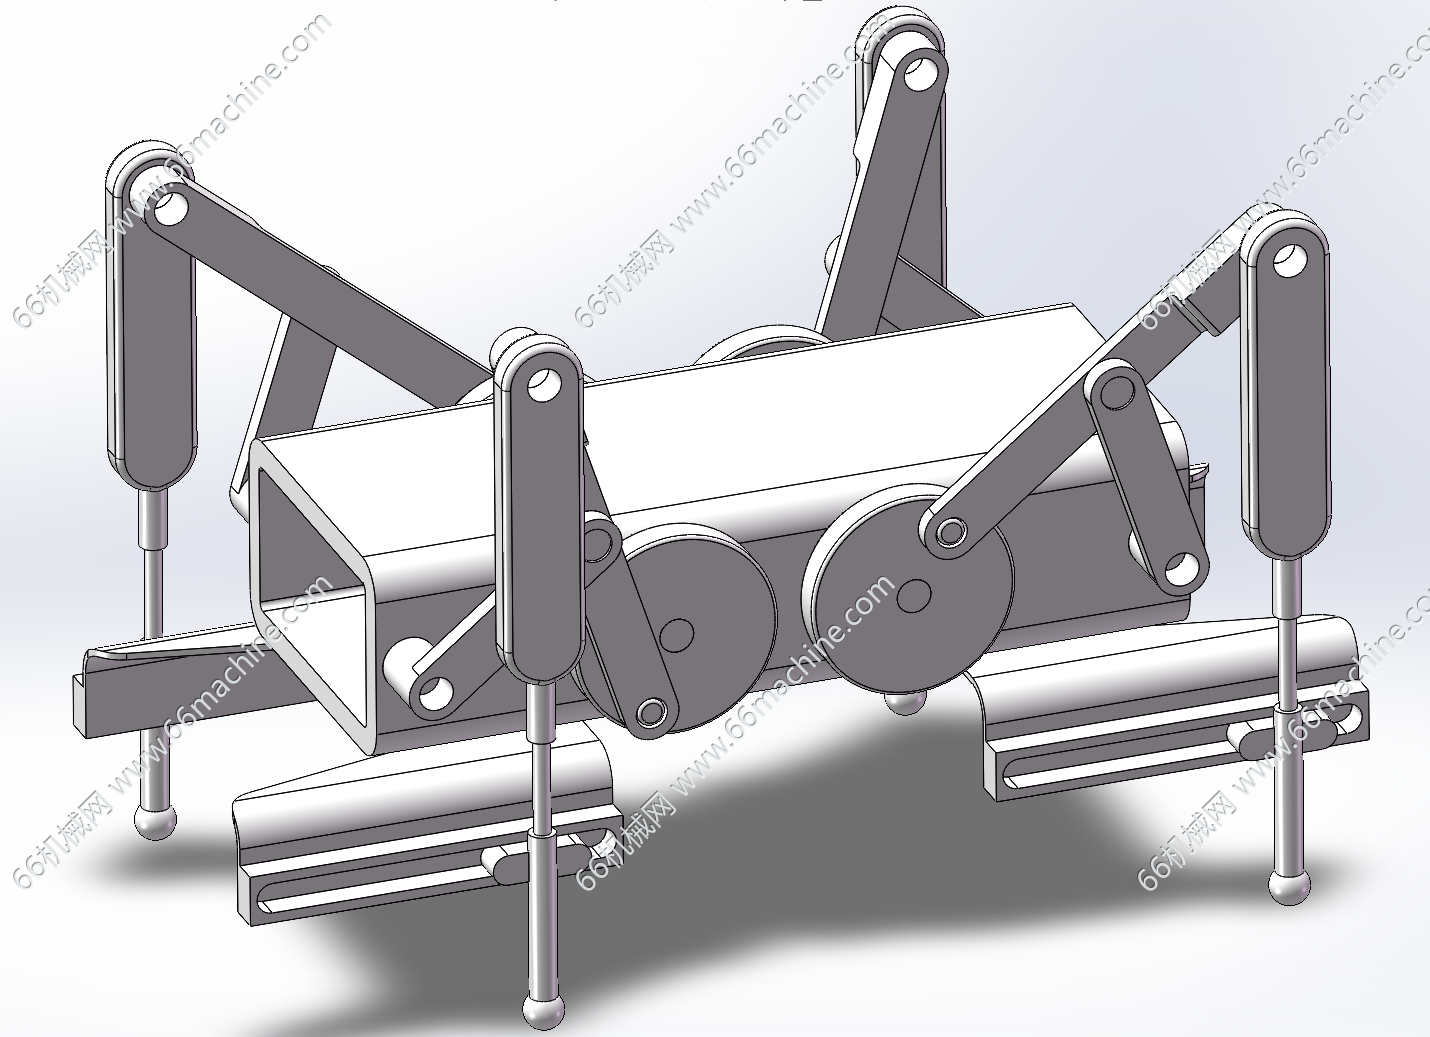
曲柄连杆式四足机器人.png
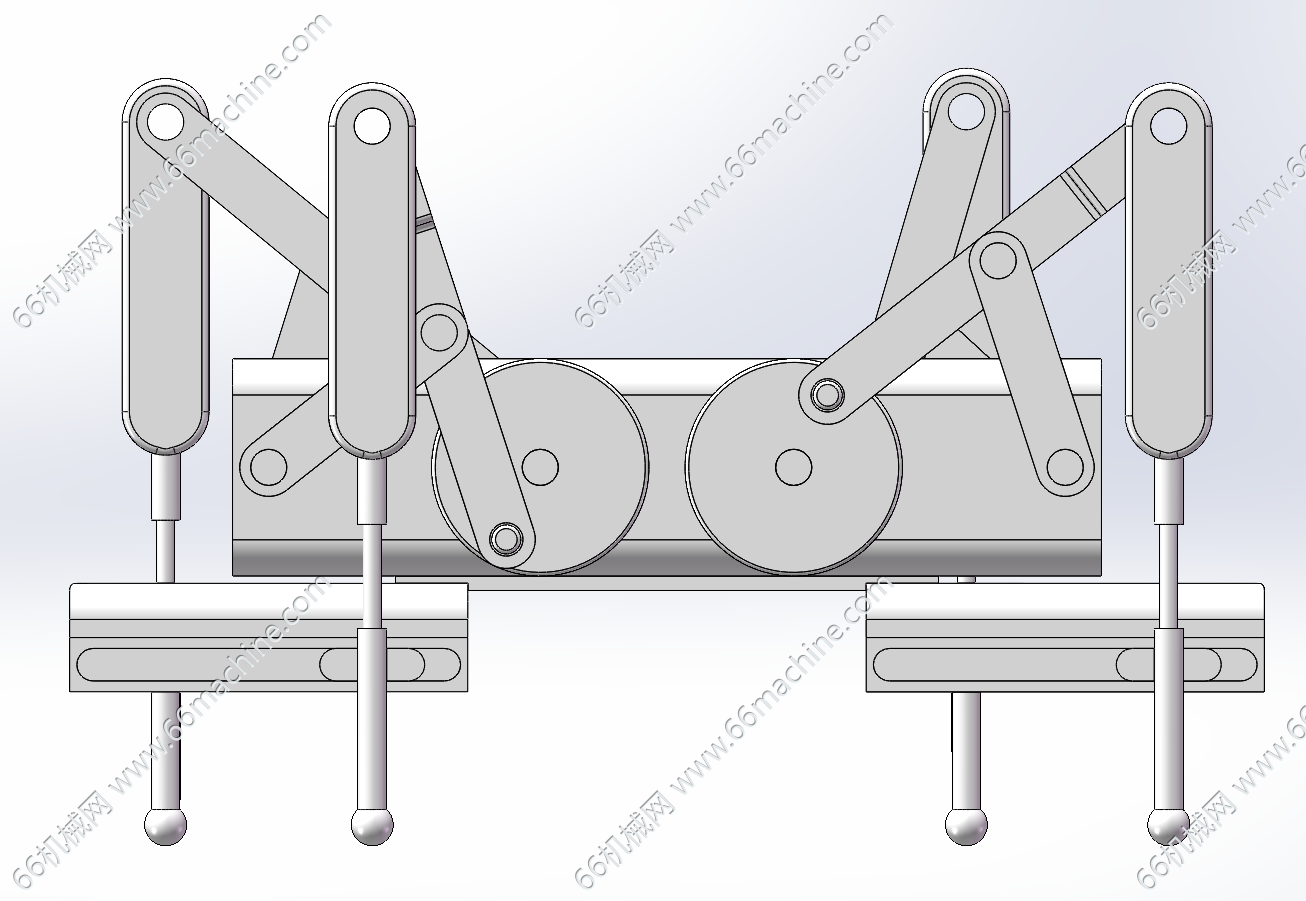
曲柄连杆式四足机器人主视图.png
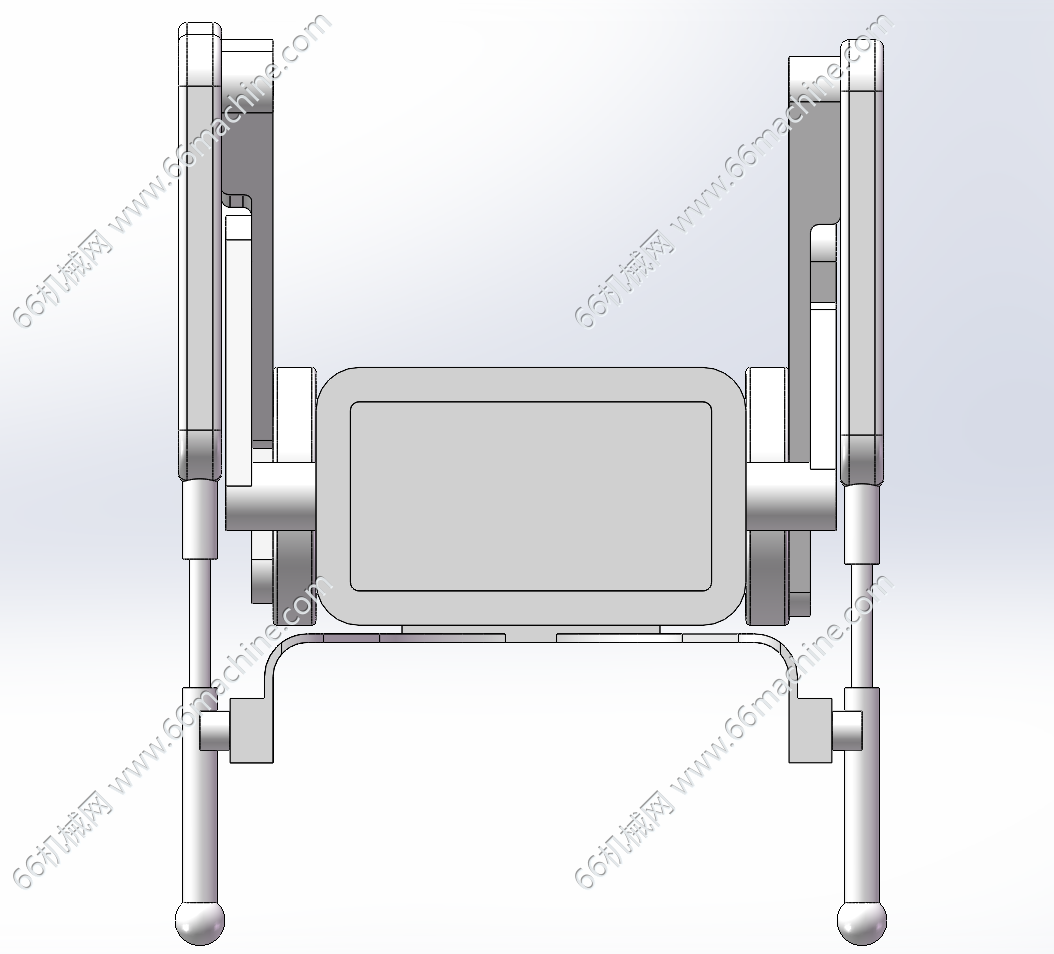
曲柄连杆式四足机器人侧视图.png
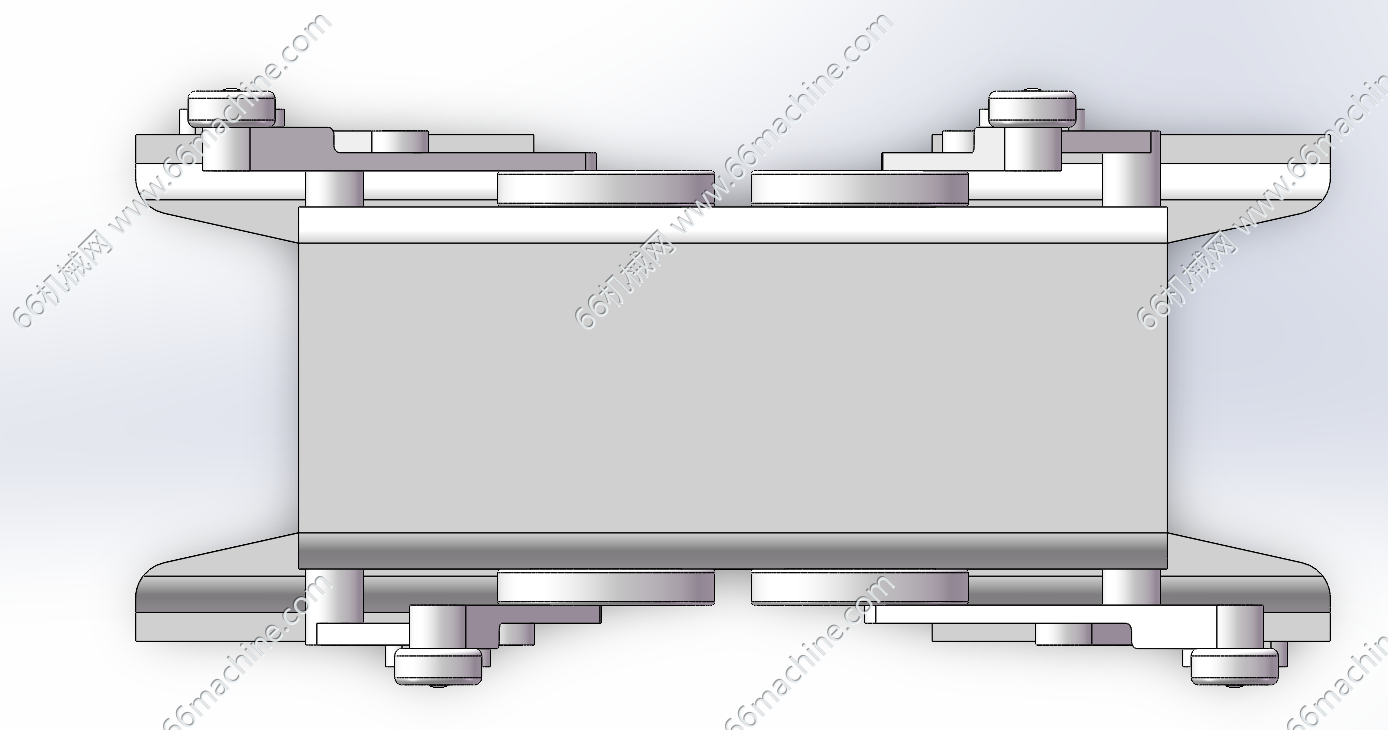
曲柄连杆式四足机器人俯视图.png
该模型为曲柄连杆式四足机器人,依靠曲柄转盘驱动多组连杆机构同步带动四条机械腿做往复摆动,依靠连杆联动实现连续爬行运动,结构简洁,资料包含3D、CAD及动画,一般用作机械传动、仿生爬行机构的原理演示。
朝花夕拾啊
图纸ID: 315092070404592610
图纸格式:mp4、SLDASM、SLDDRW、DWG、SLDPRT
图纸版本:Solidworks2020
文件大小:19.21MB
所需积分:35机械币
可否编辑: 可进行编辑,包含特征参数
关注人数:0人