四足机器人3D+工程图(CAD)
发布时间:2026-10-26
-
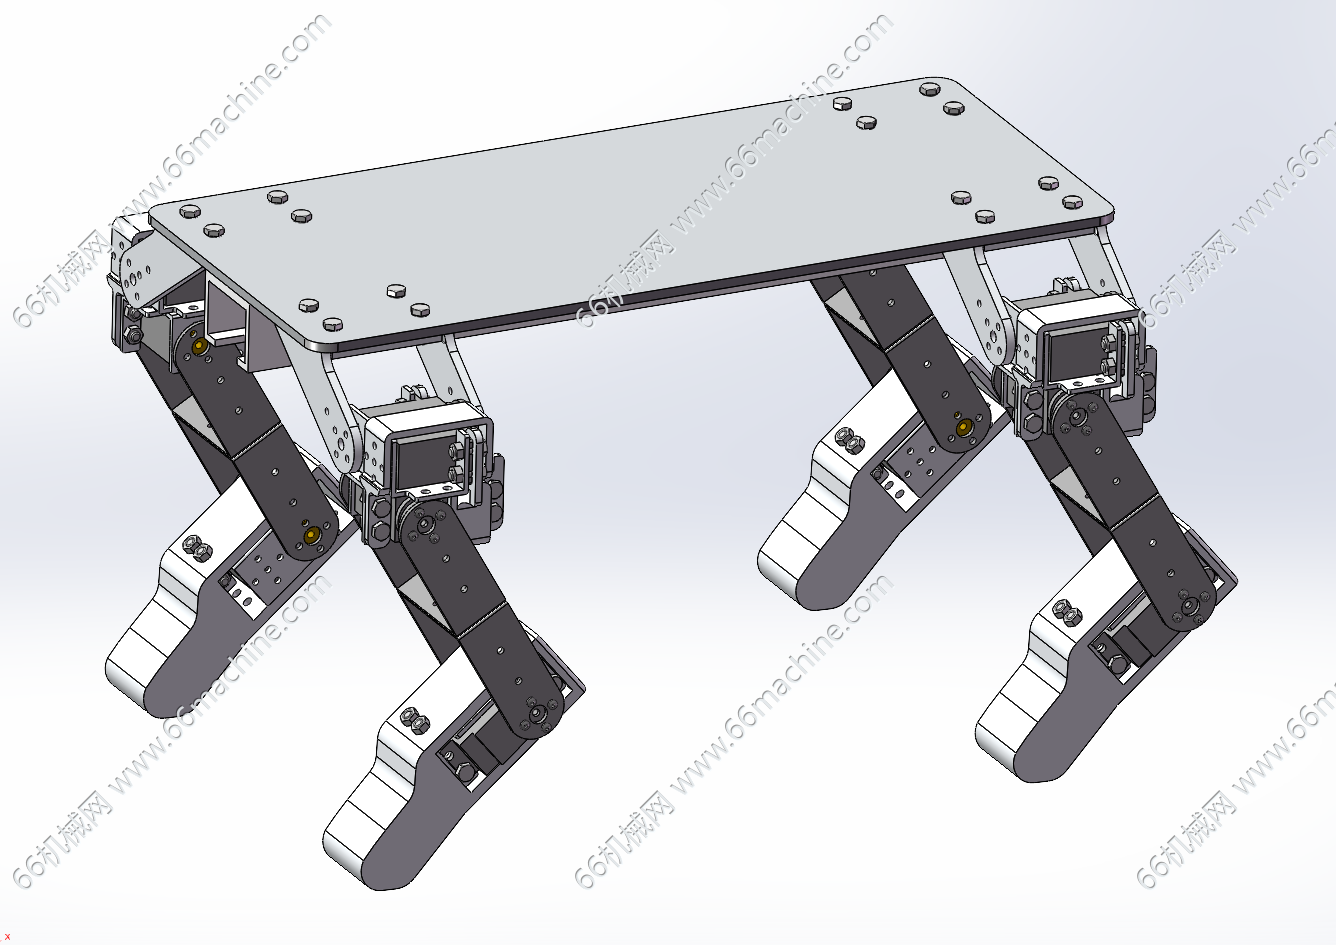
四足机器人.png
-
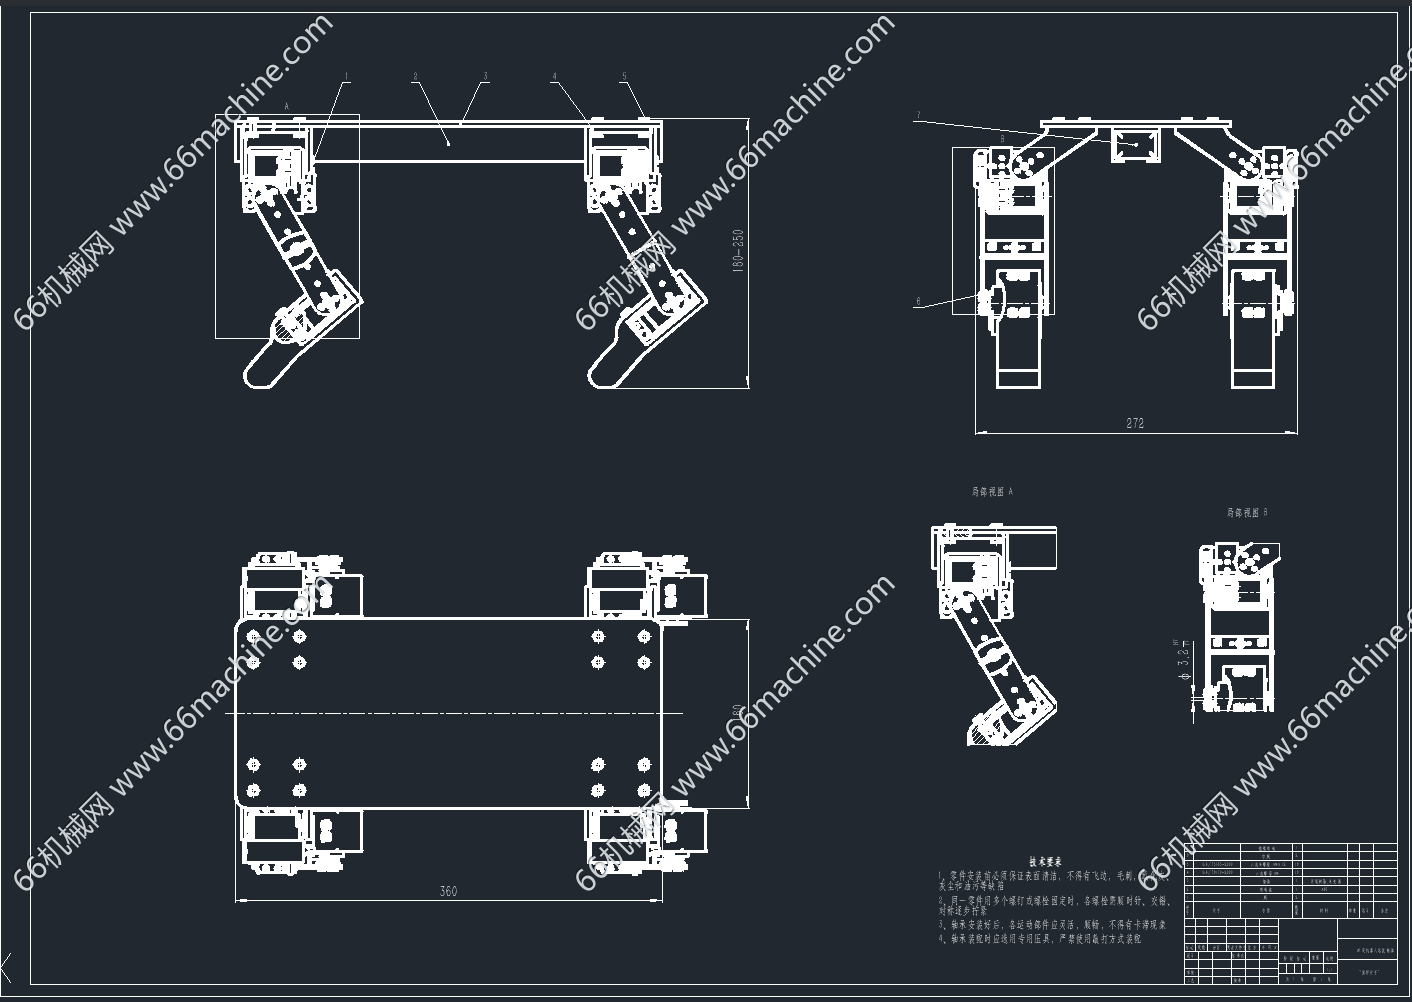
四足机器人二维图.png
-
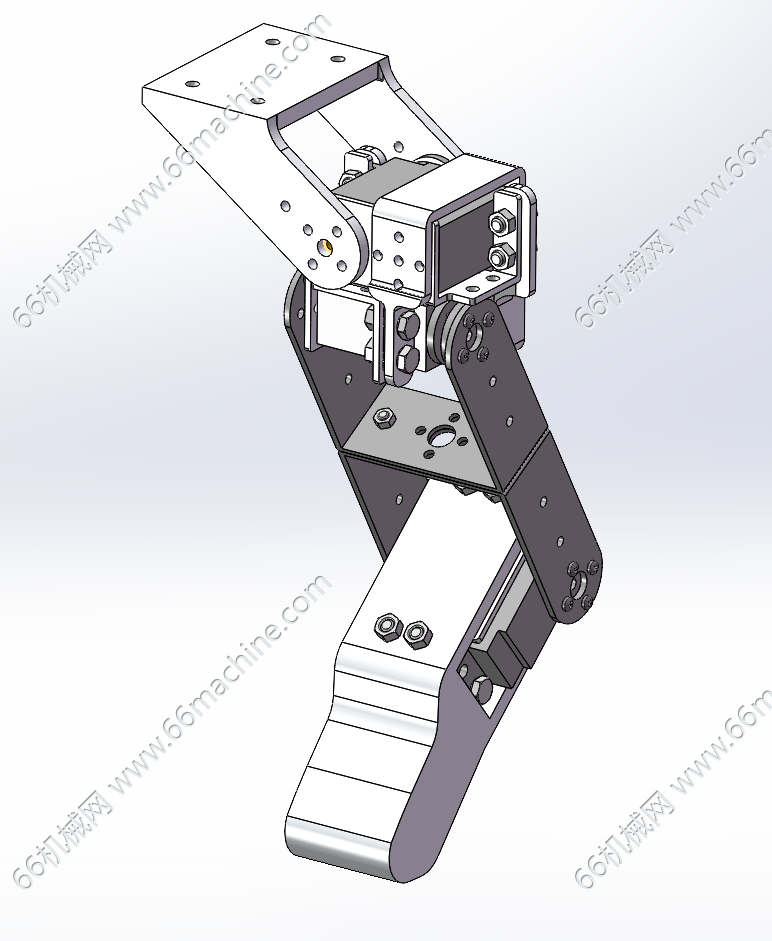
多连杆机械腿.png
-
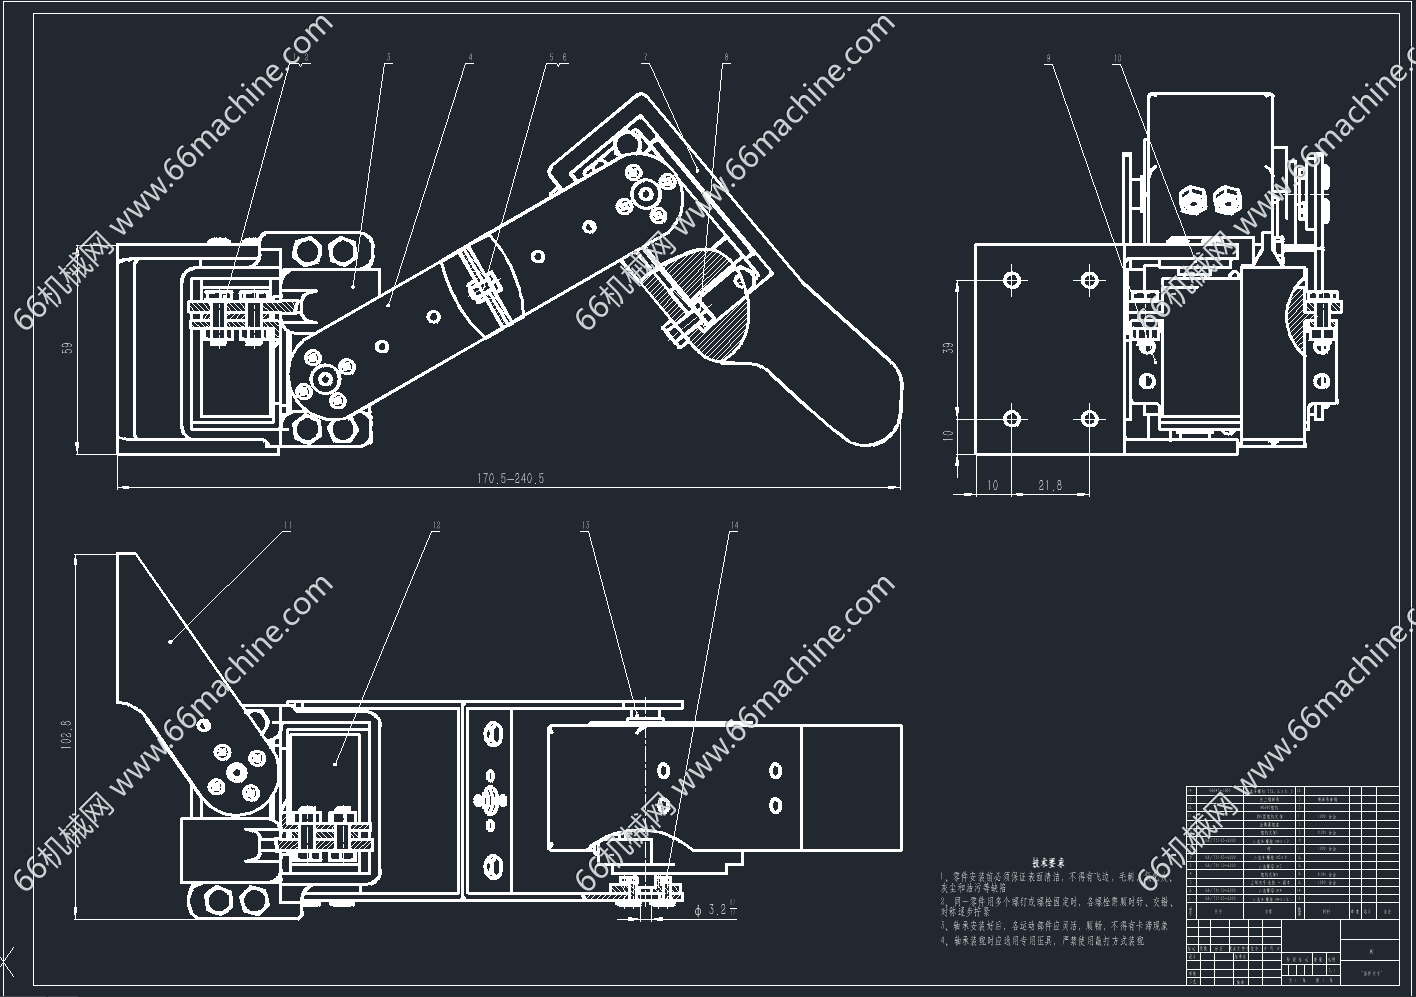
多连杆机械腿二维图.png
-
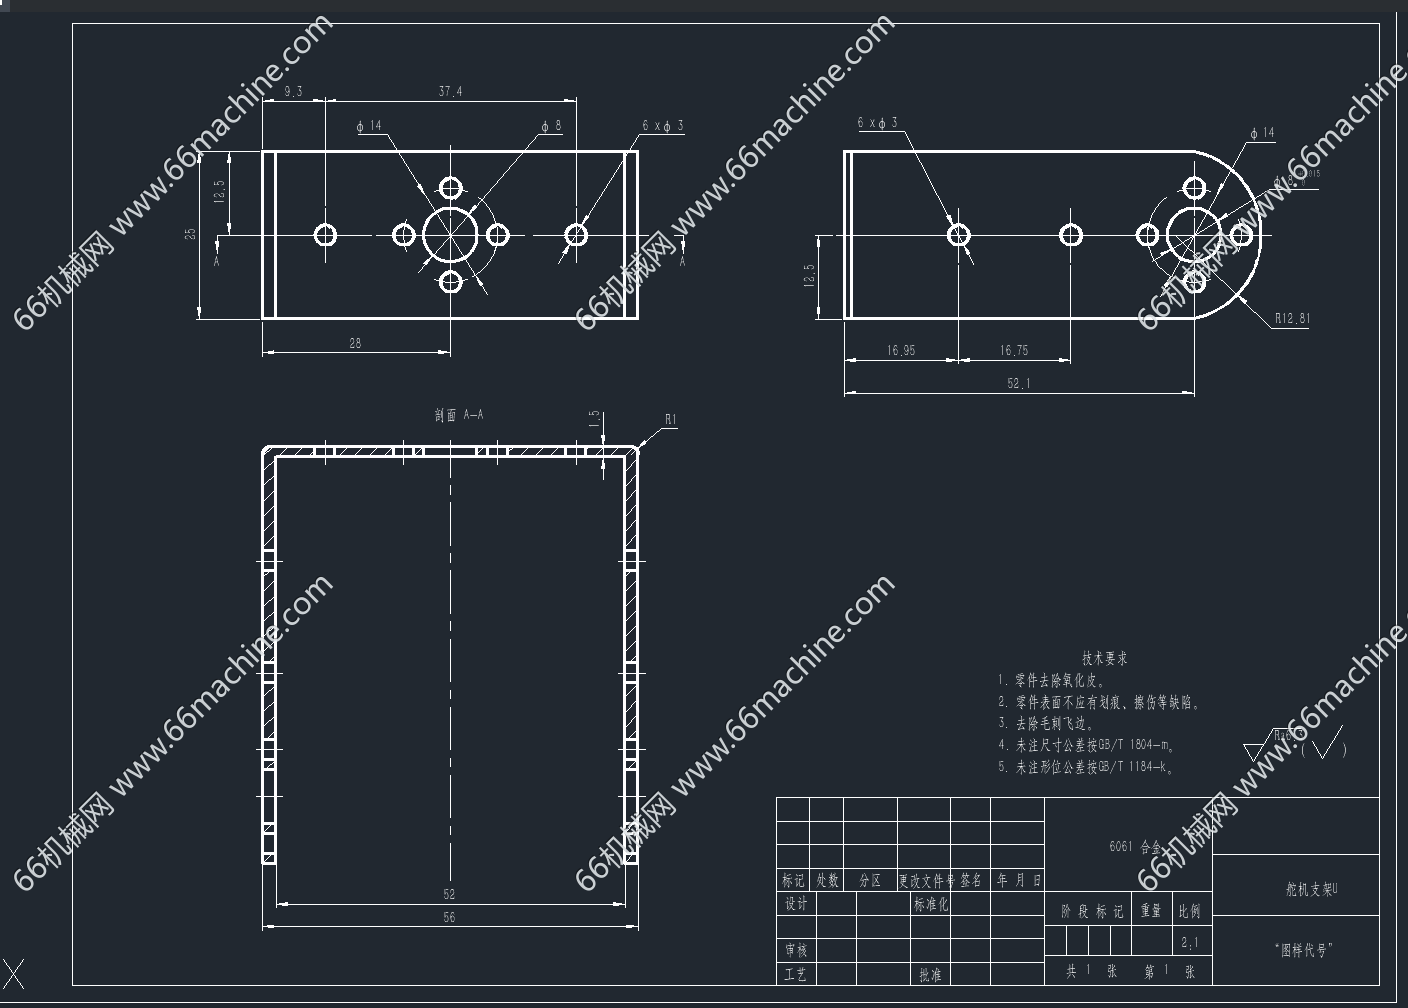
U型舵机支架.png
-
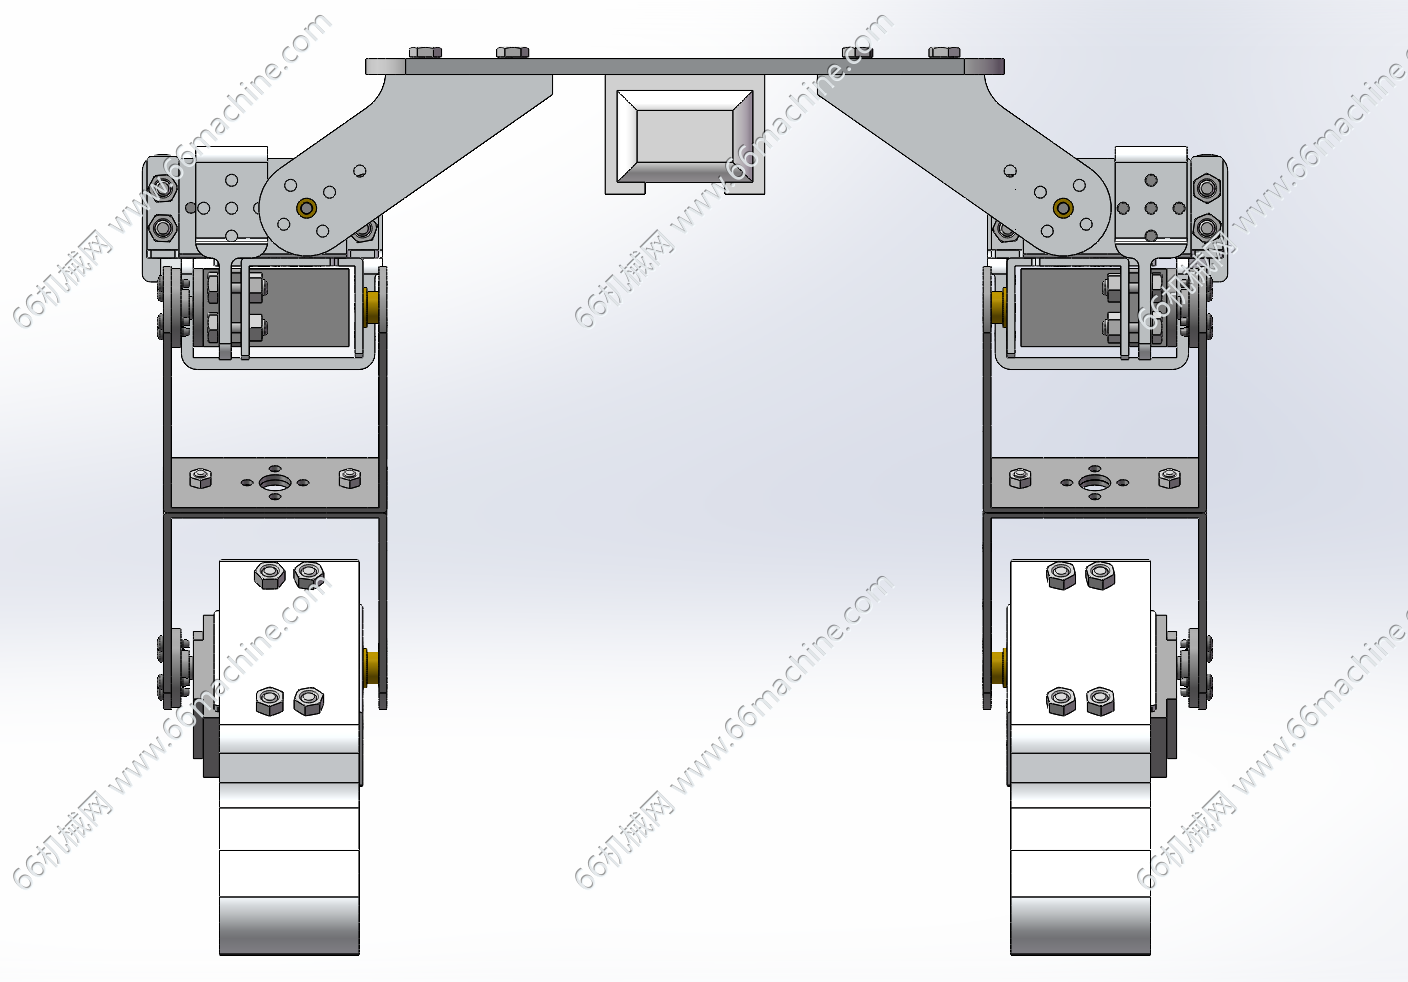
四足机器人主视图.png
-
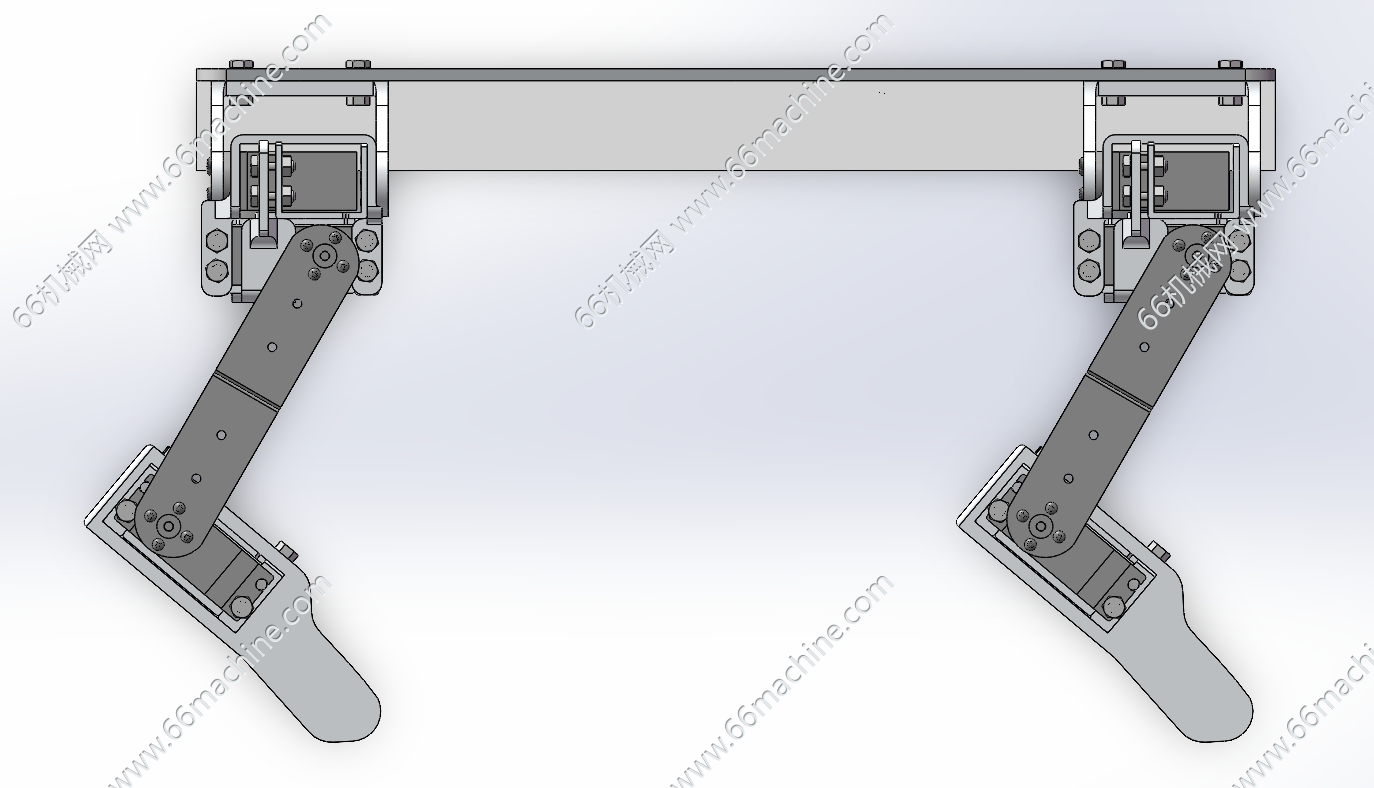
四足机器人侧视图.png
-
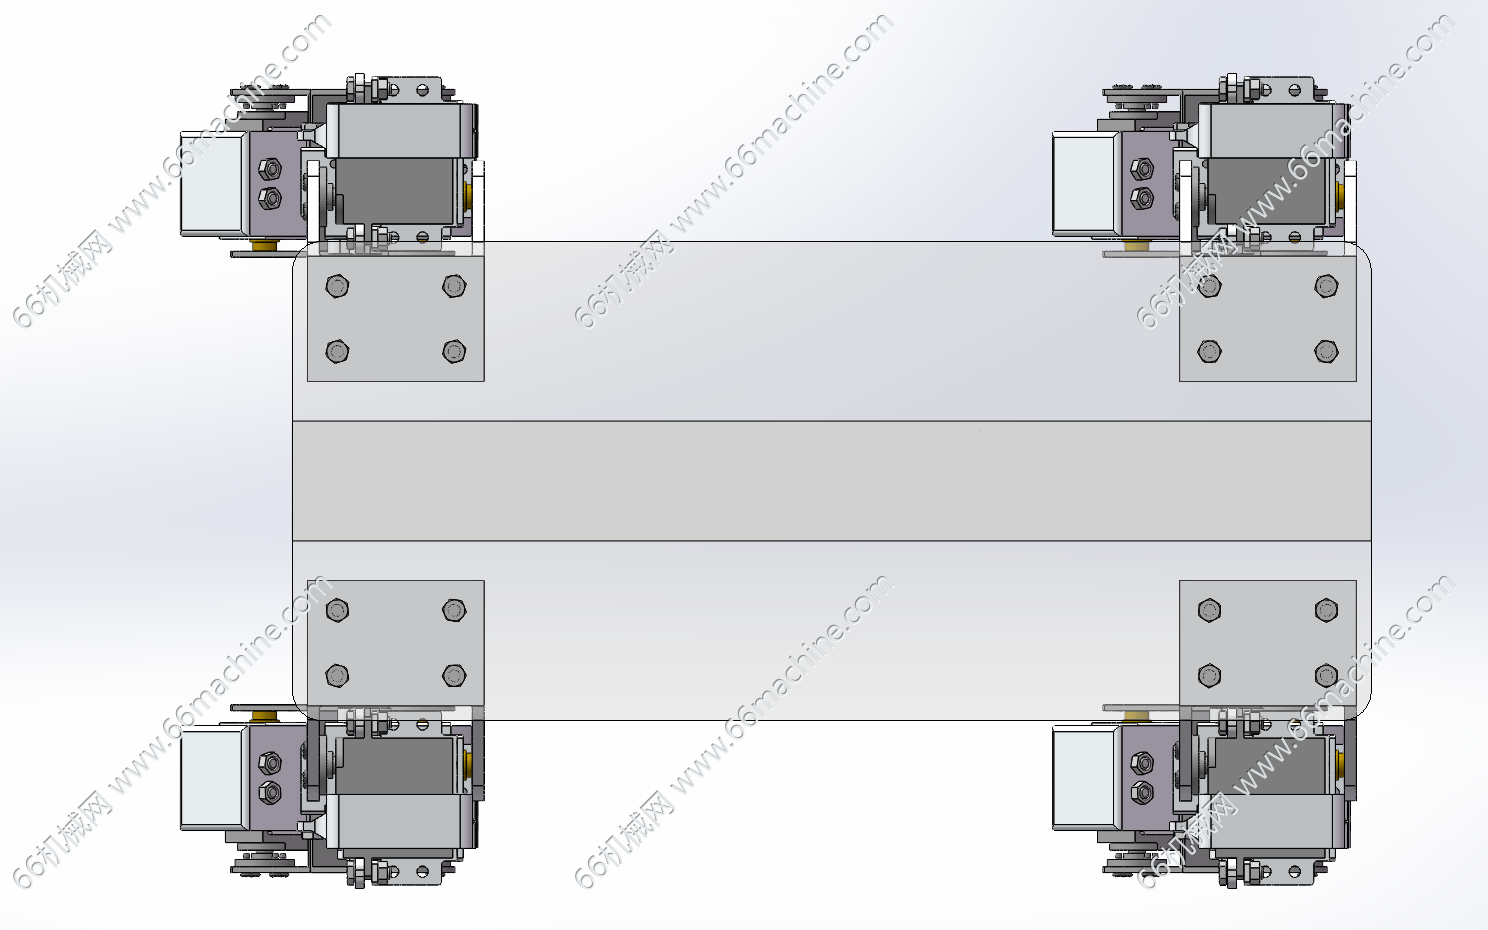
四足机器人俯视图.png
-
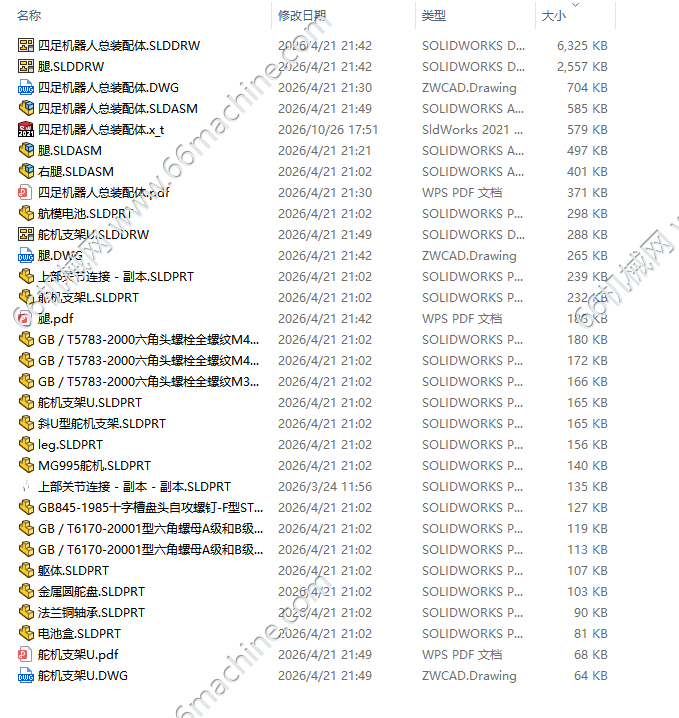
源文件.png
图纸描述
该模型为四足机器人,由顶部承载平台、四条多连杆机械腿以及标准紧固件组成,腿部为串联连杆传动结构,可通过舵机驱动实现抬腿、迈步动作,能够完成地形适应、行走等运动,一般用于机器人研发、步态算法测试与教学实验。含x-t通用格式,欢迎下载参考!


