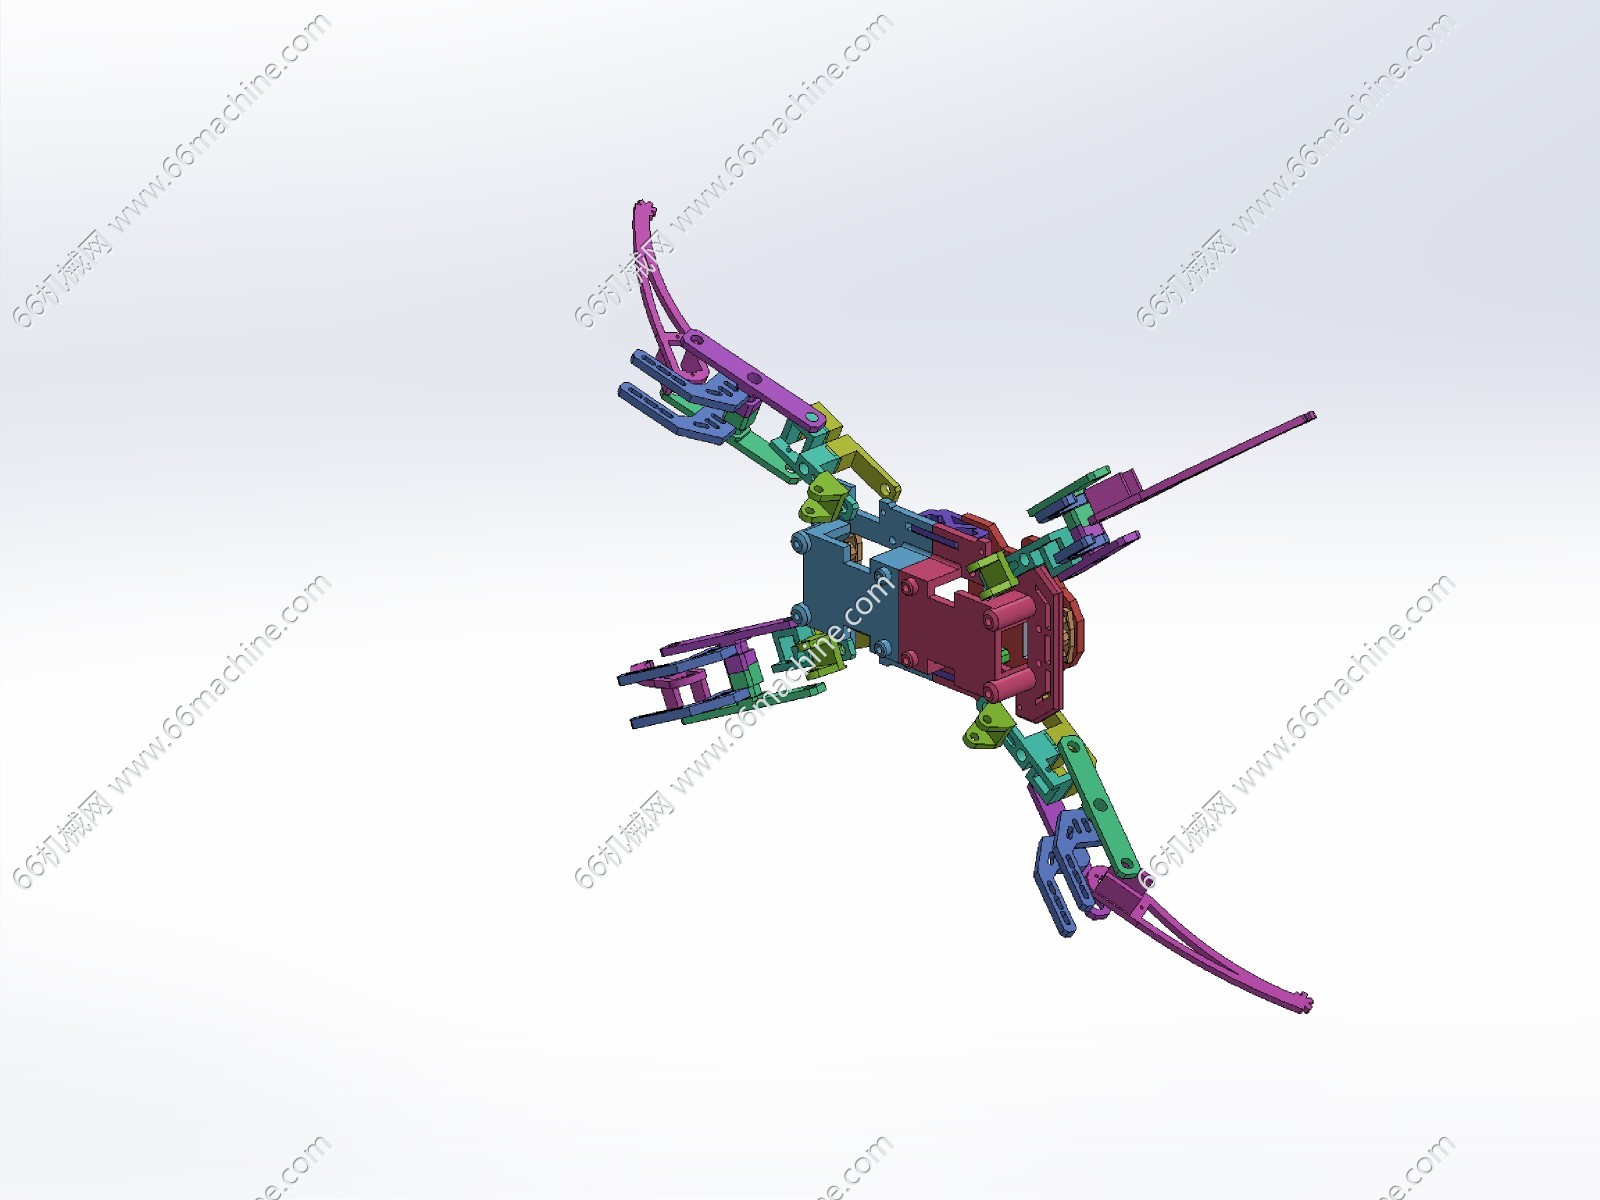
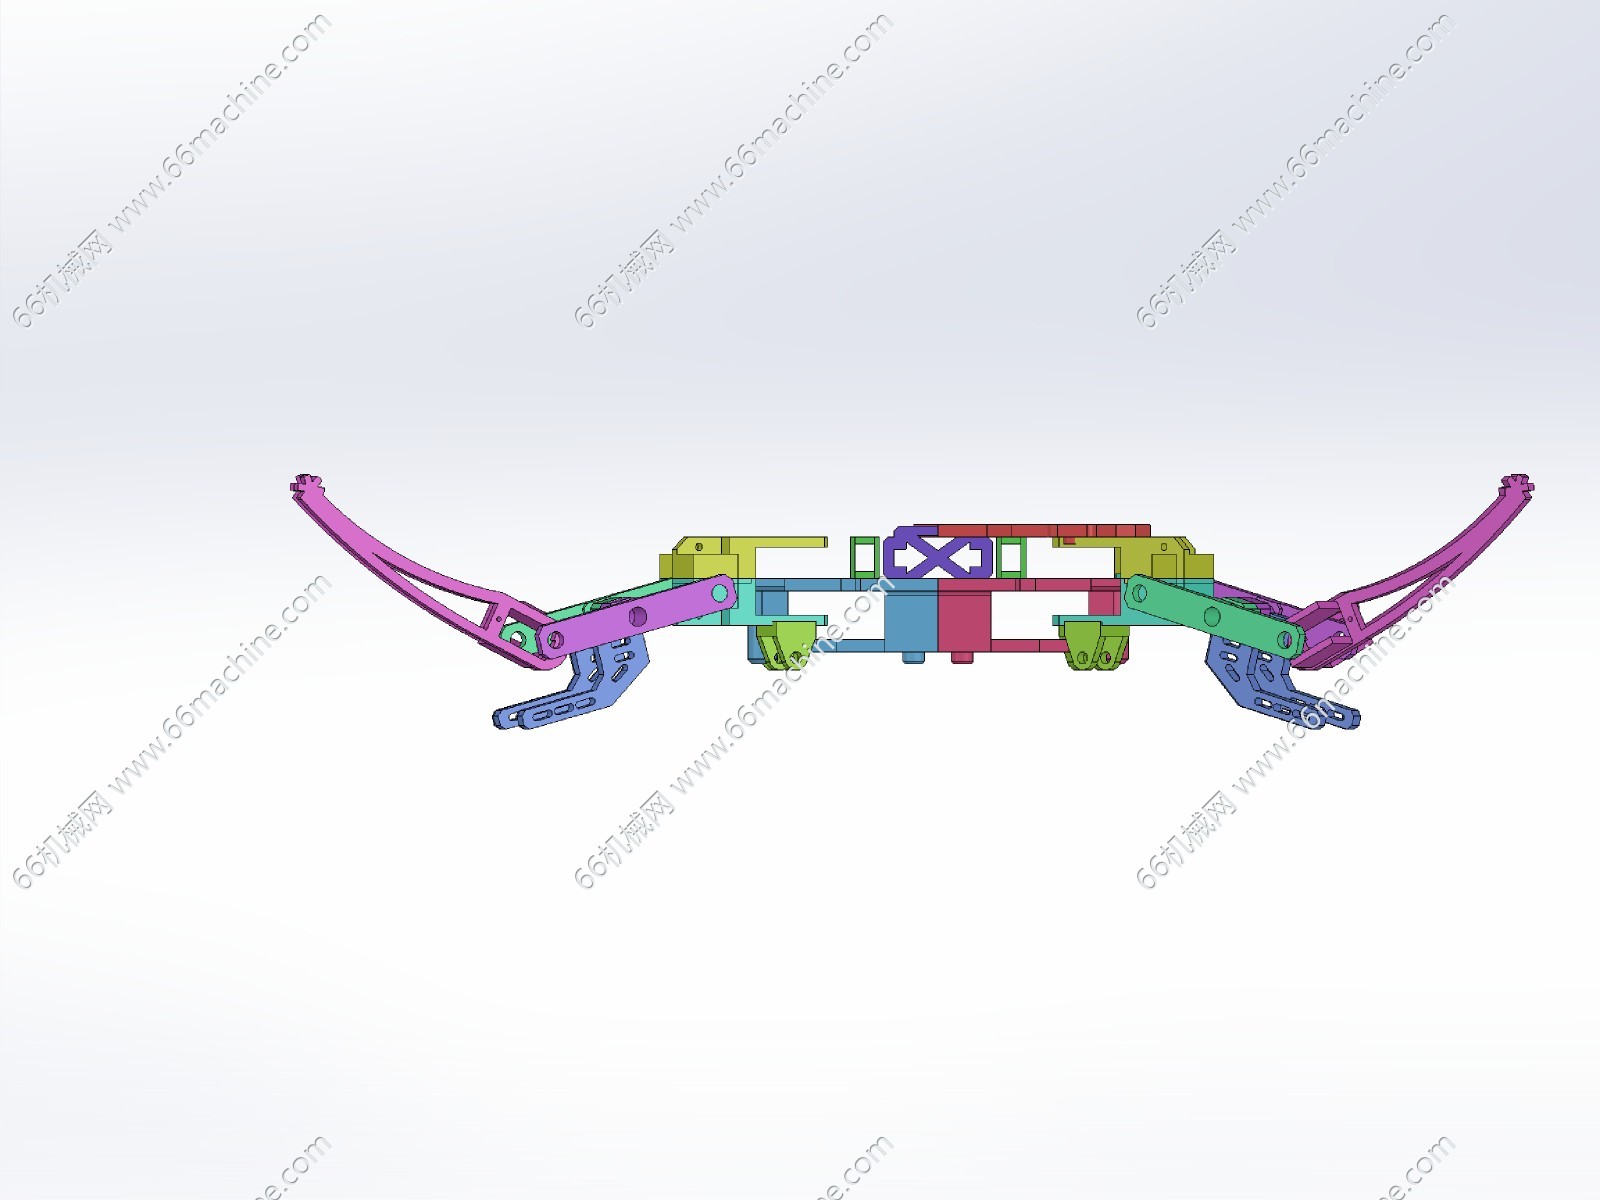
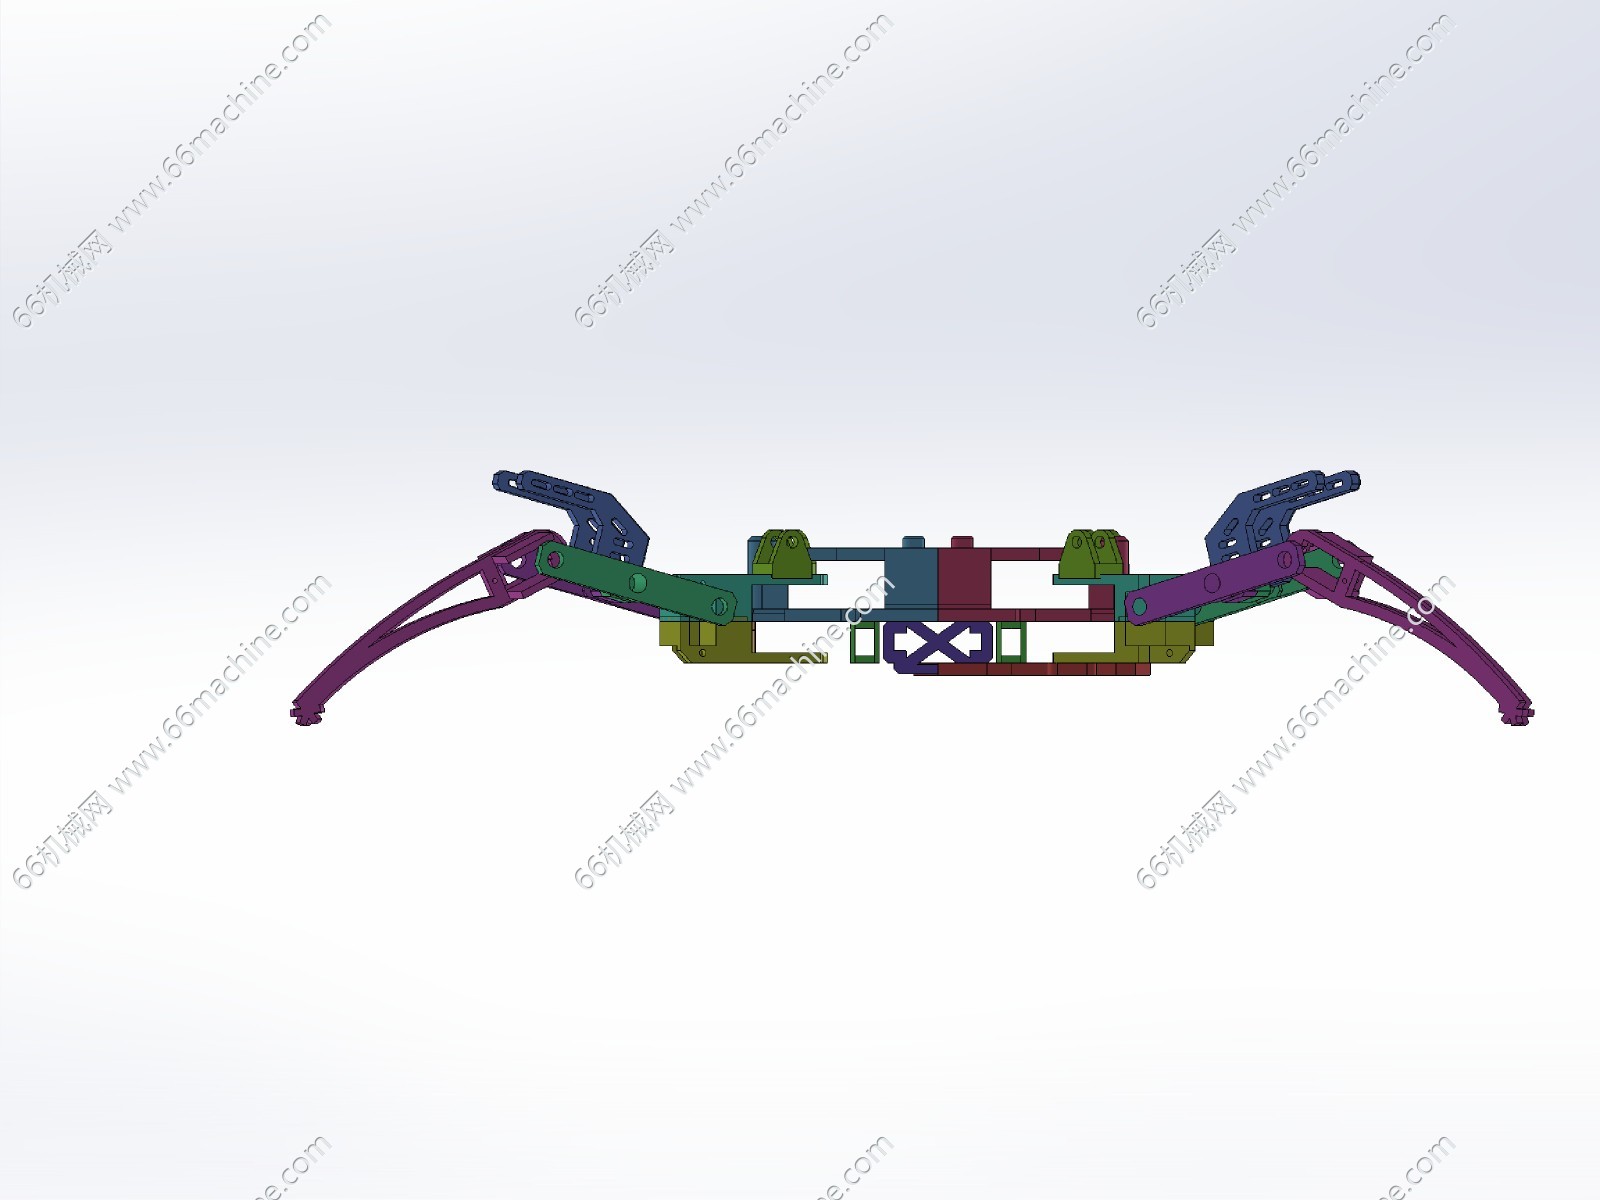
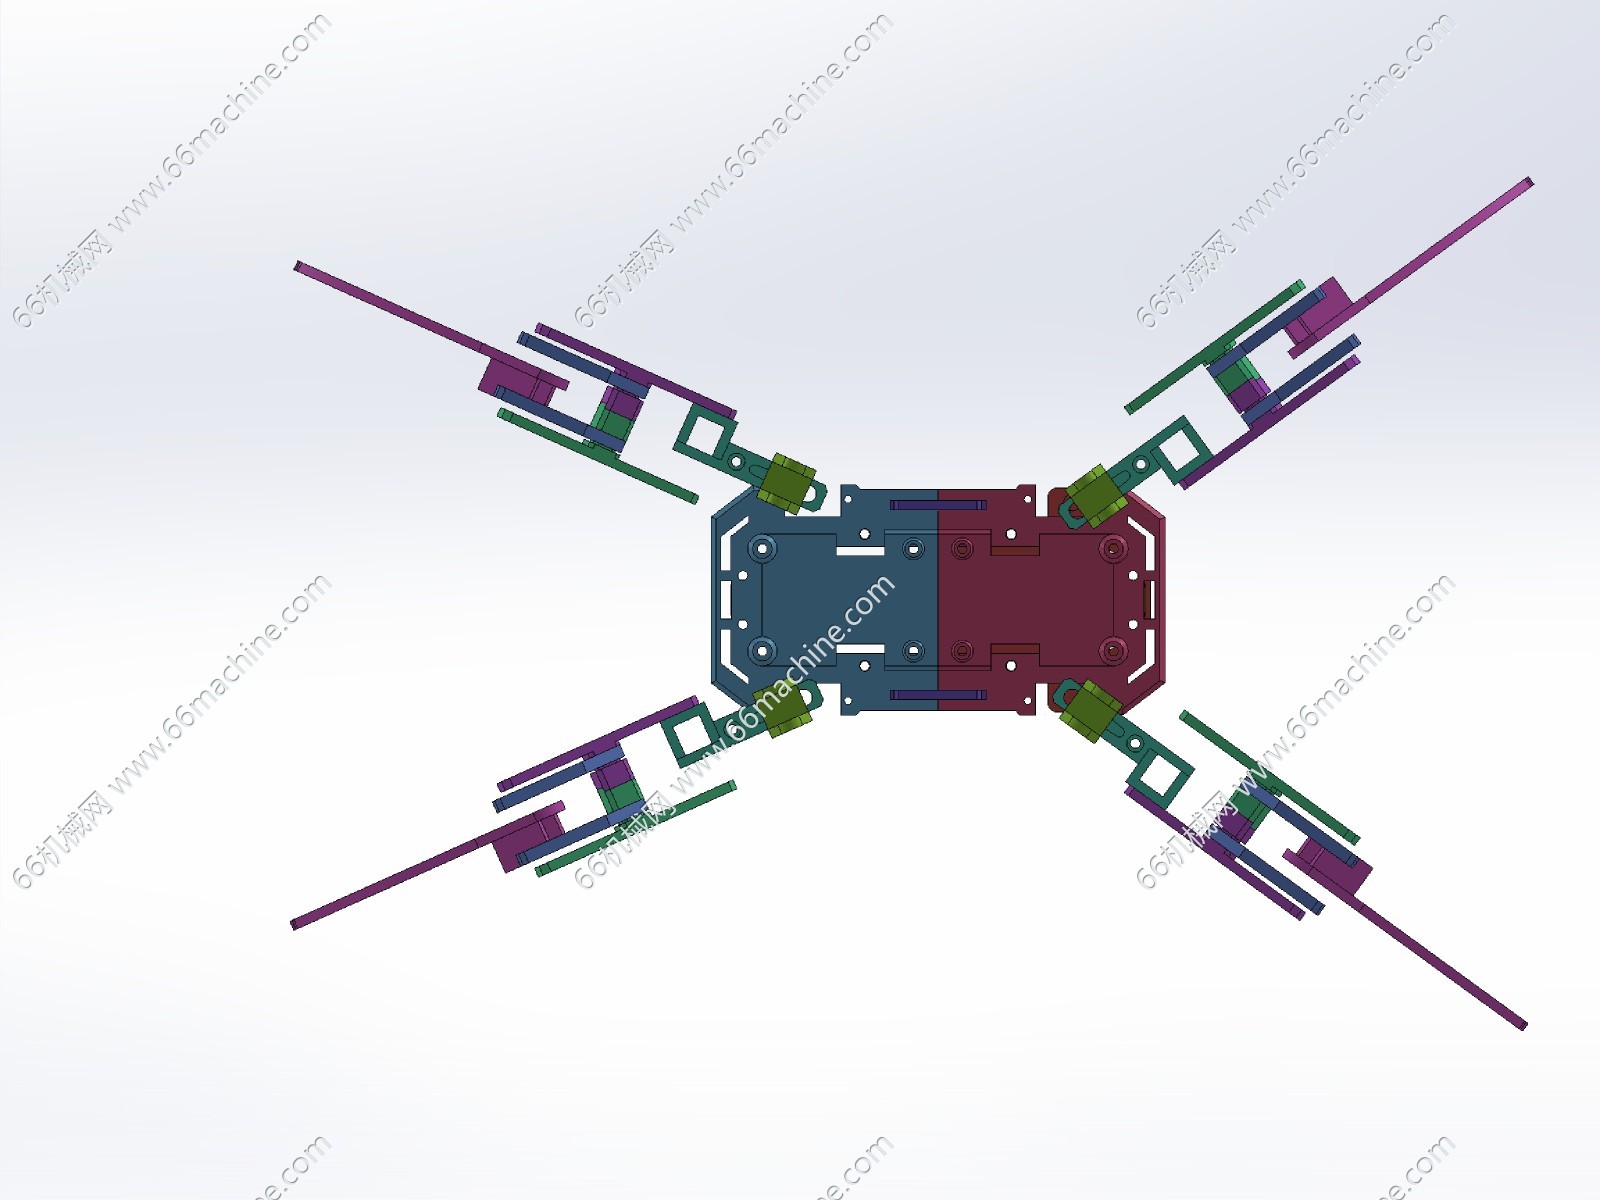
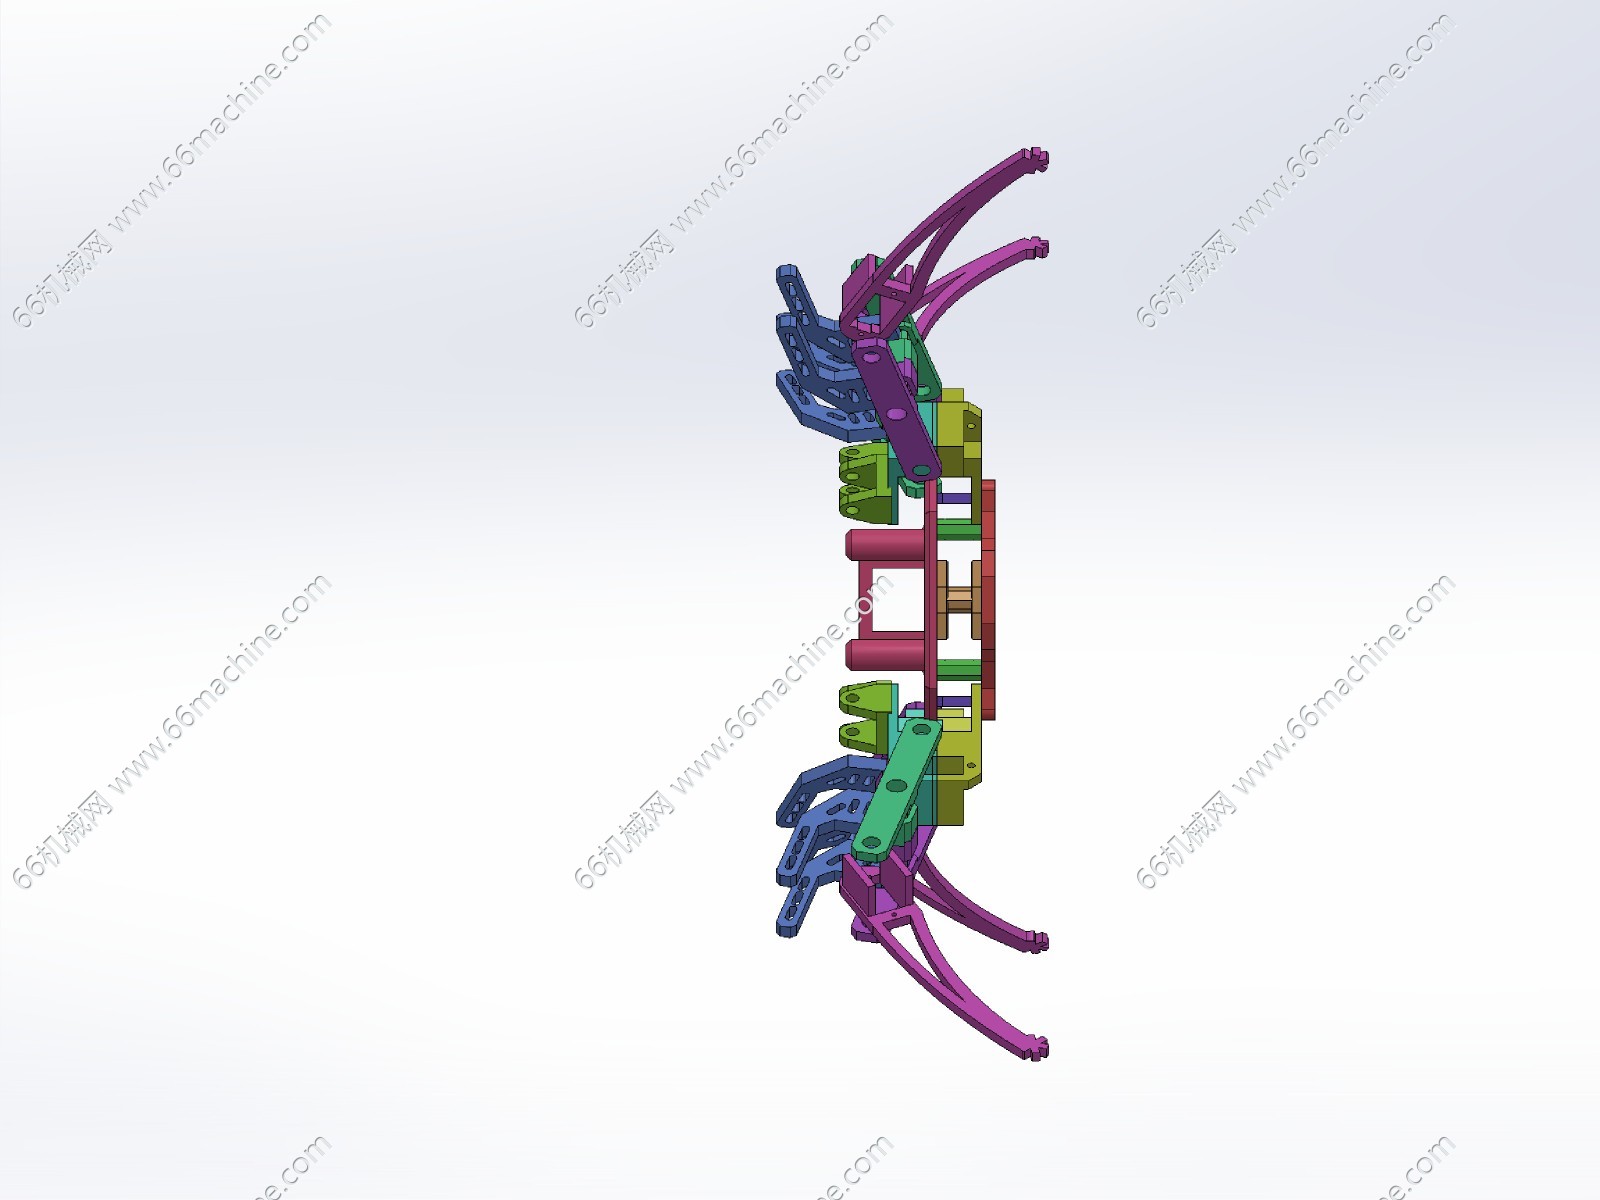
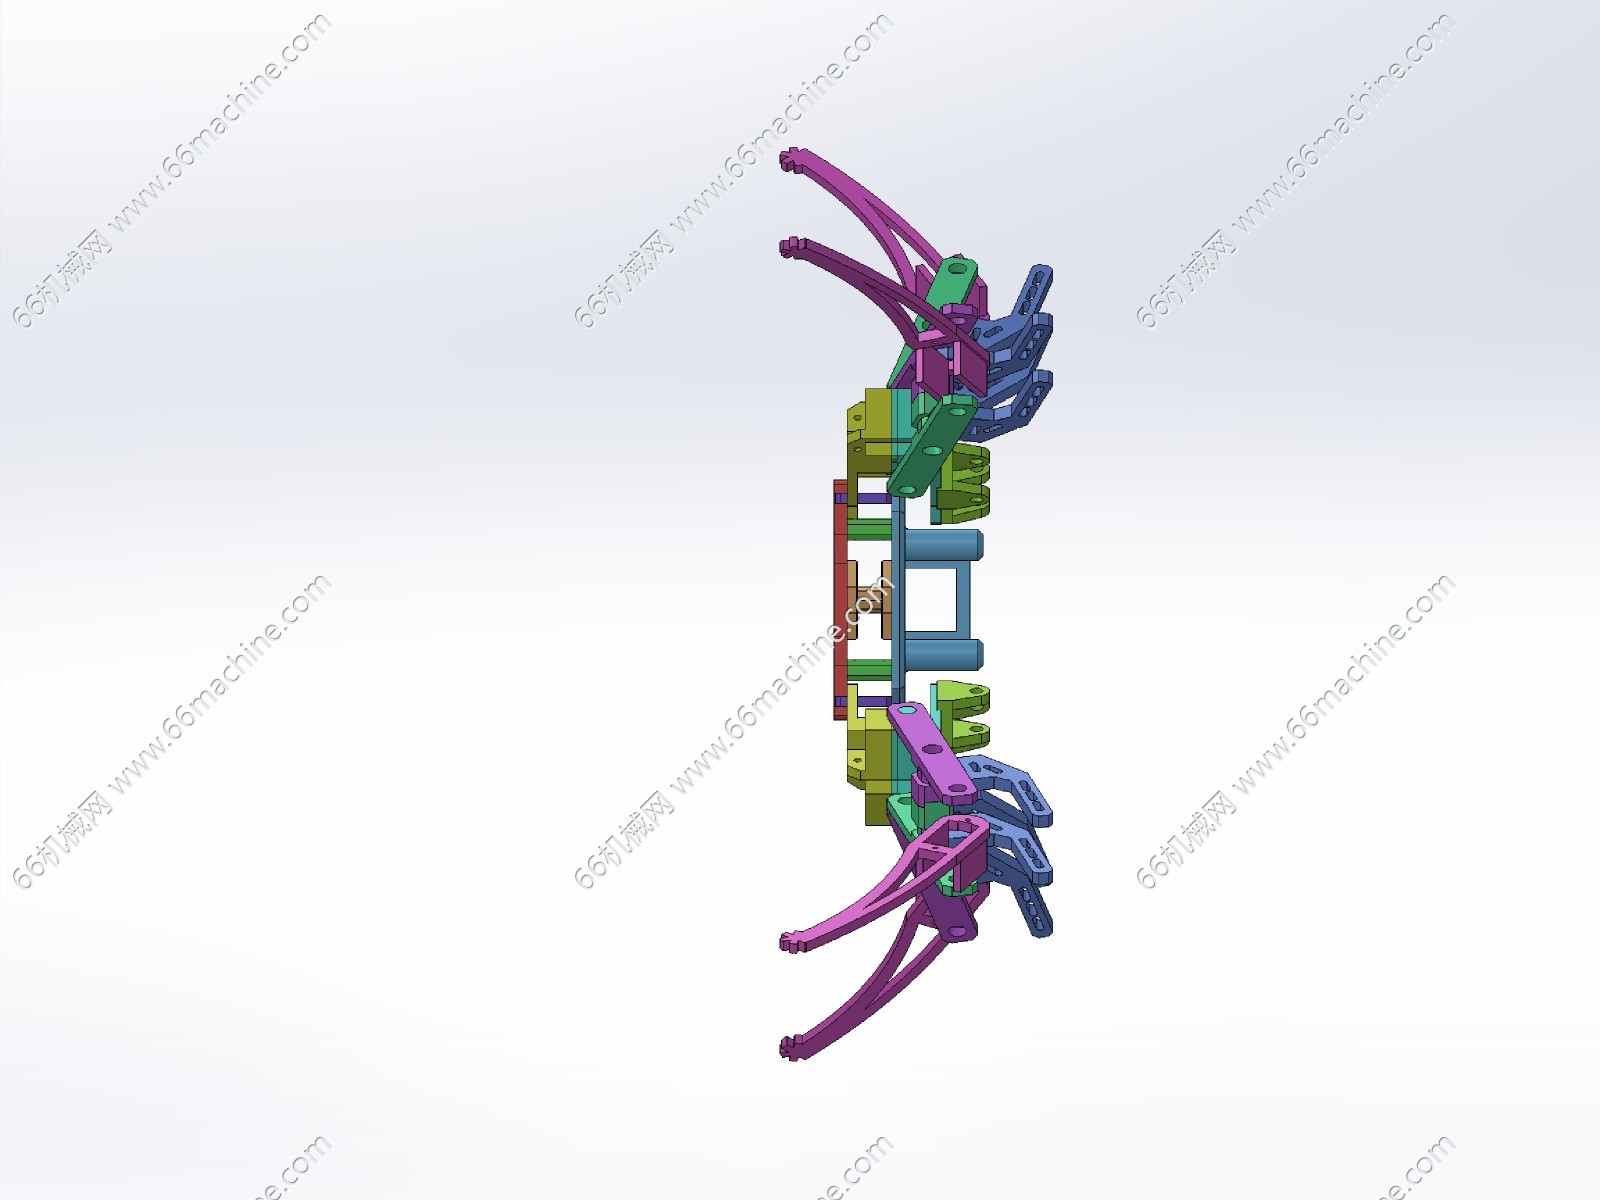
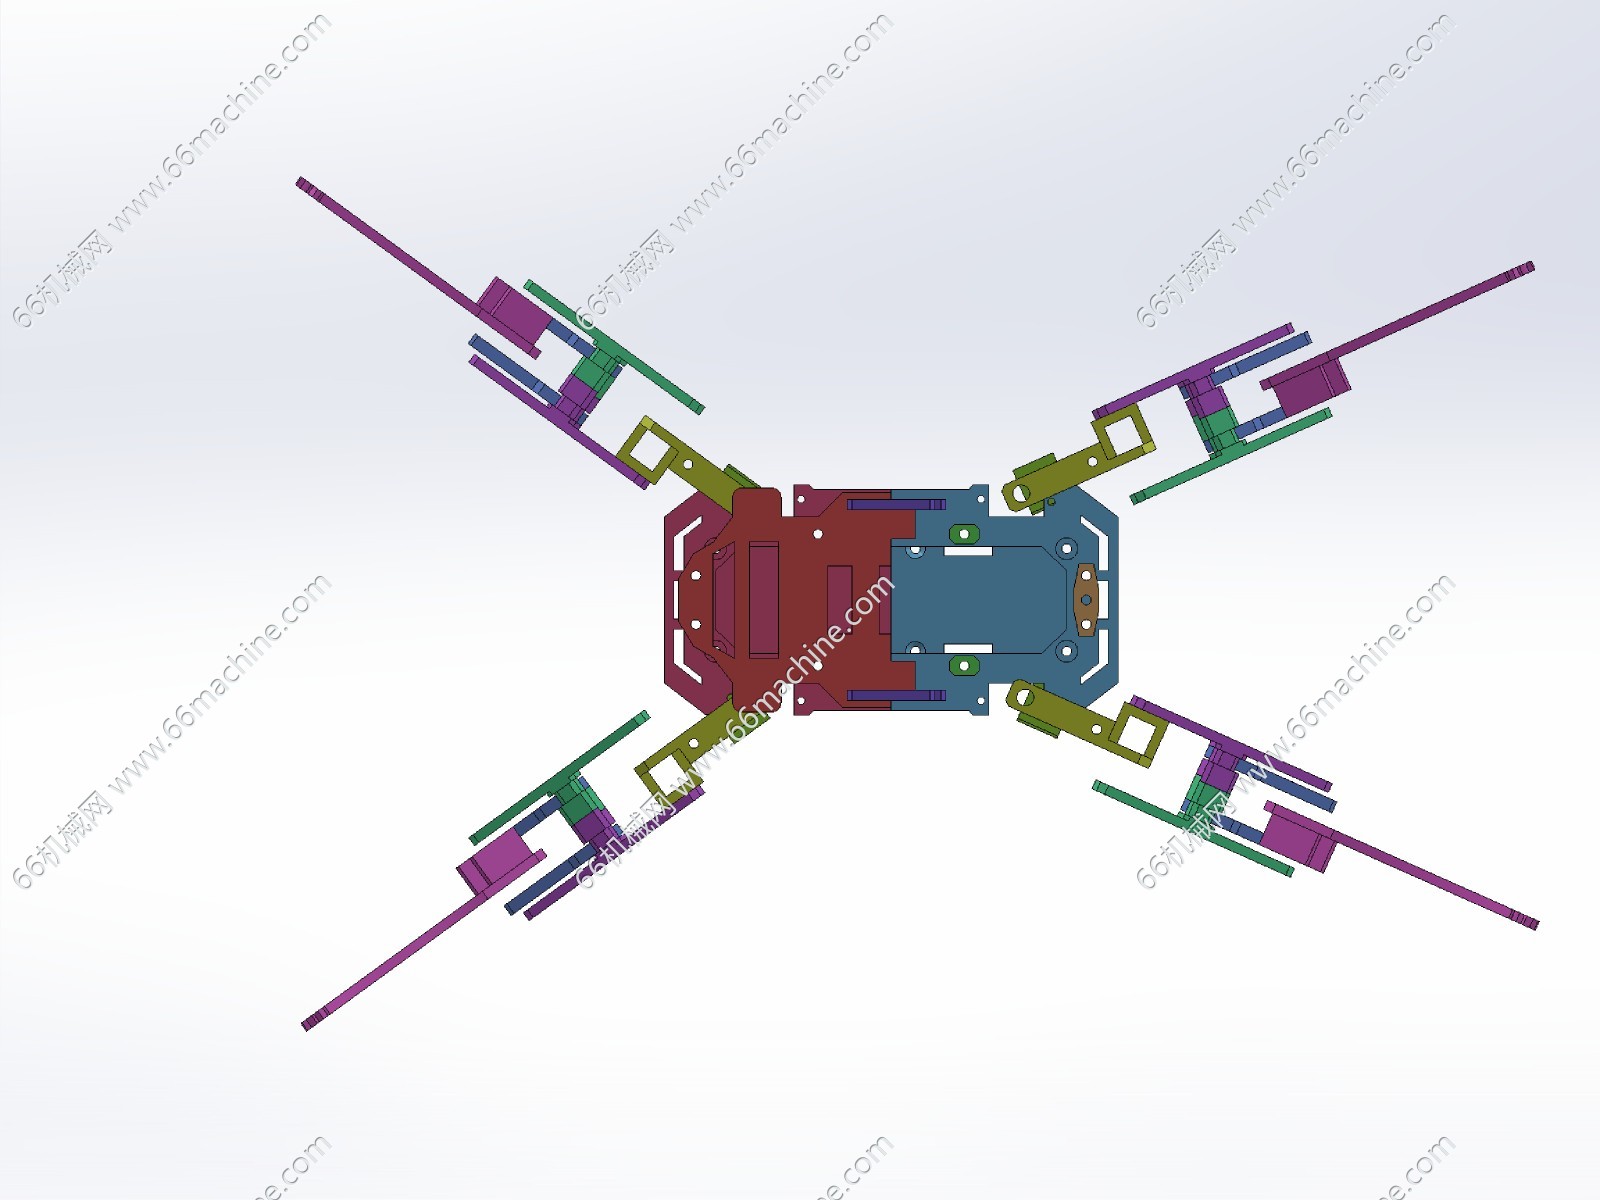
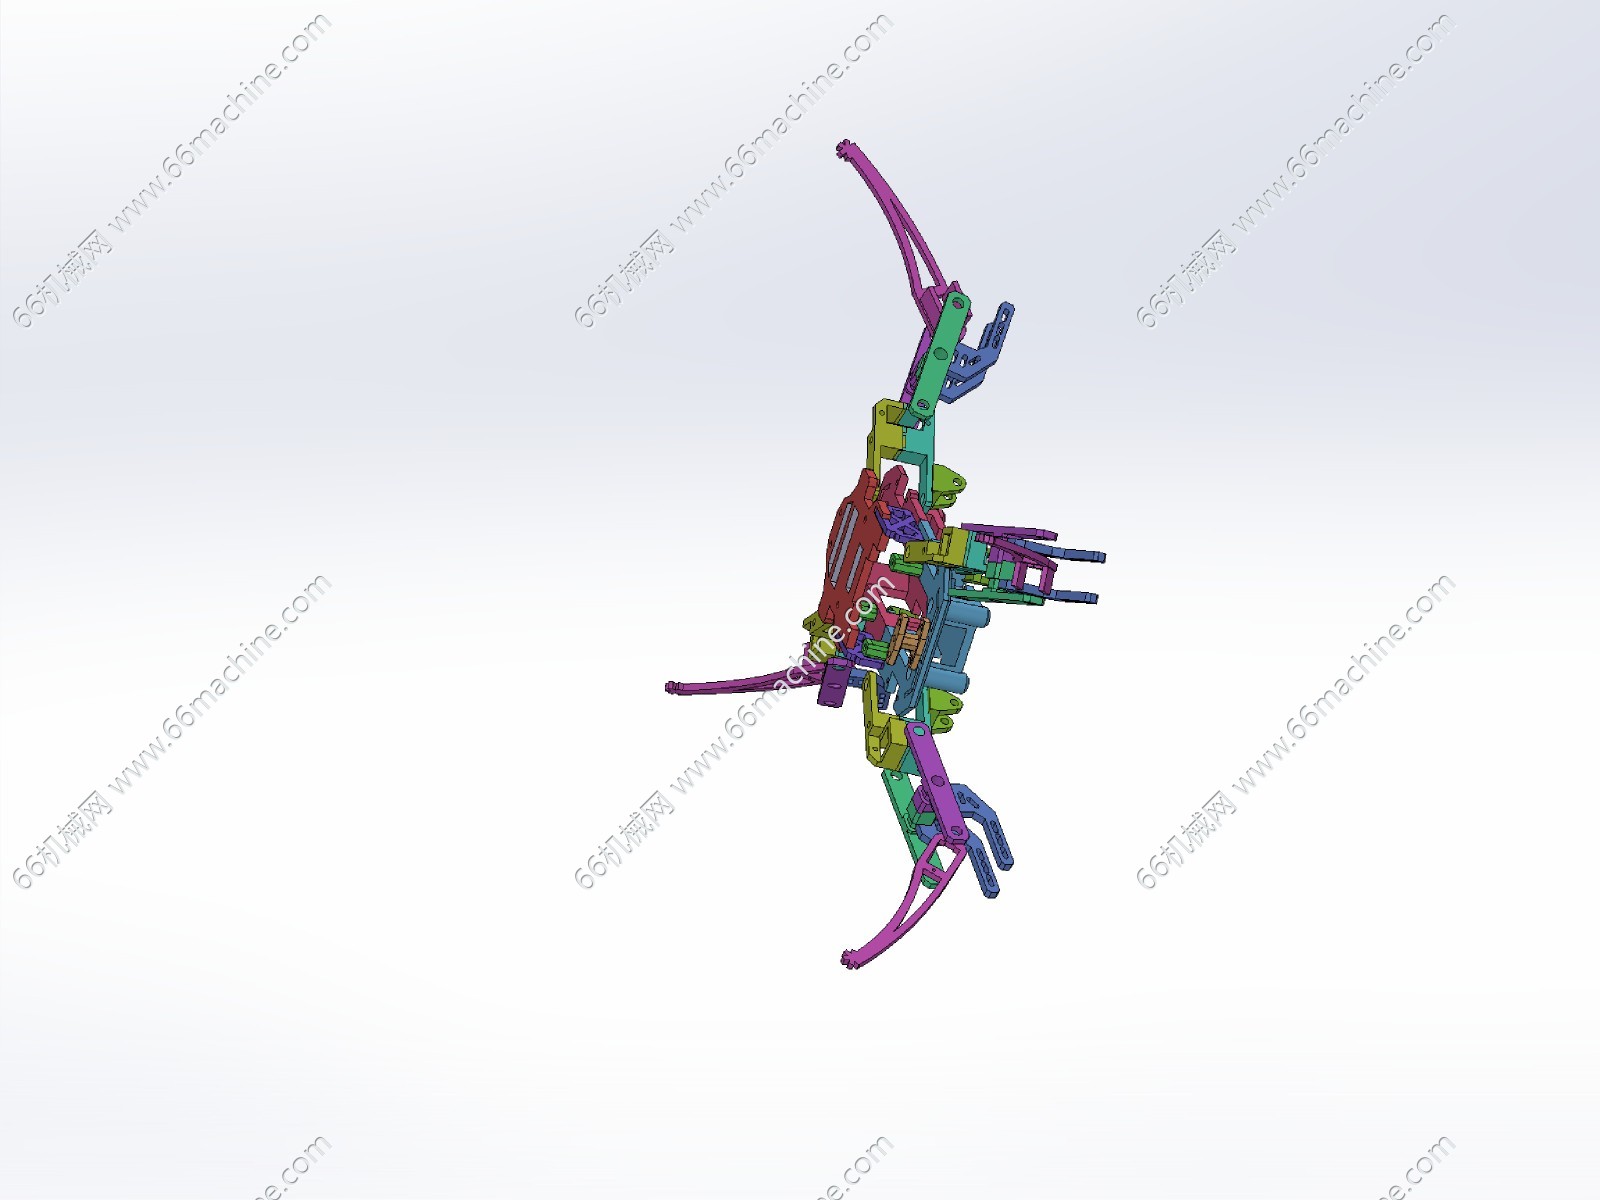
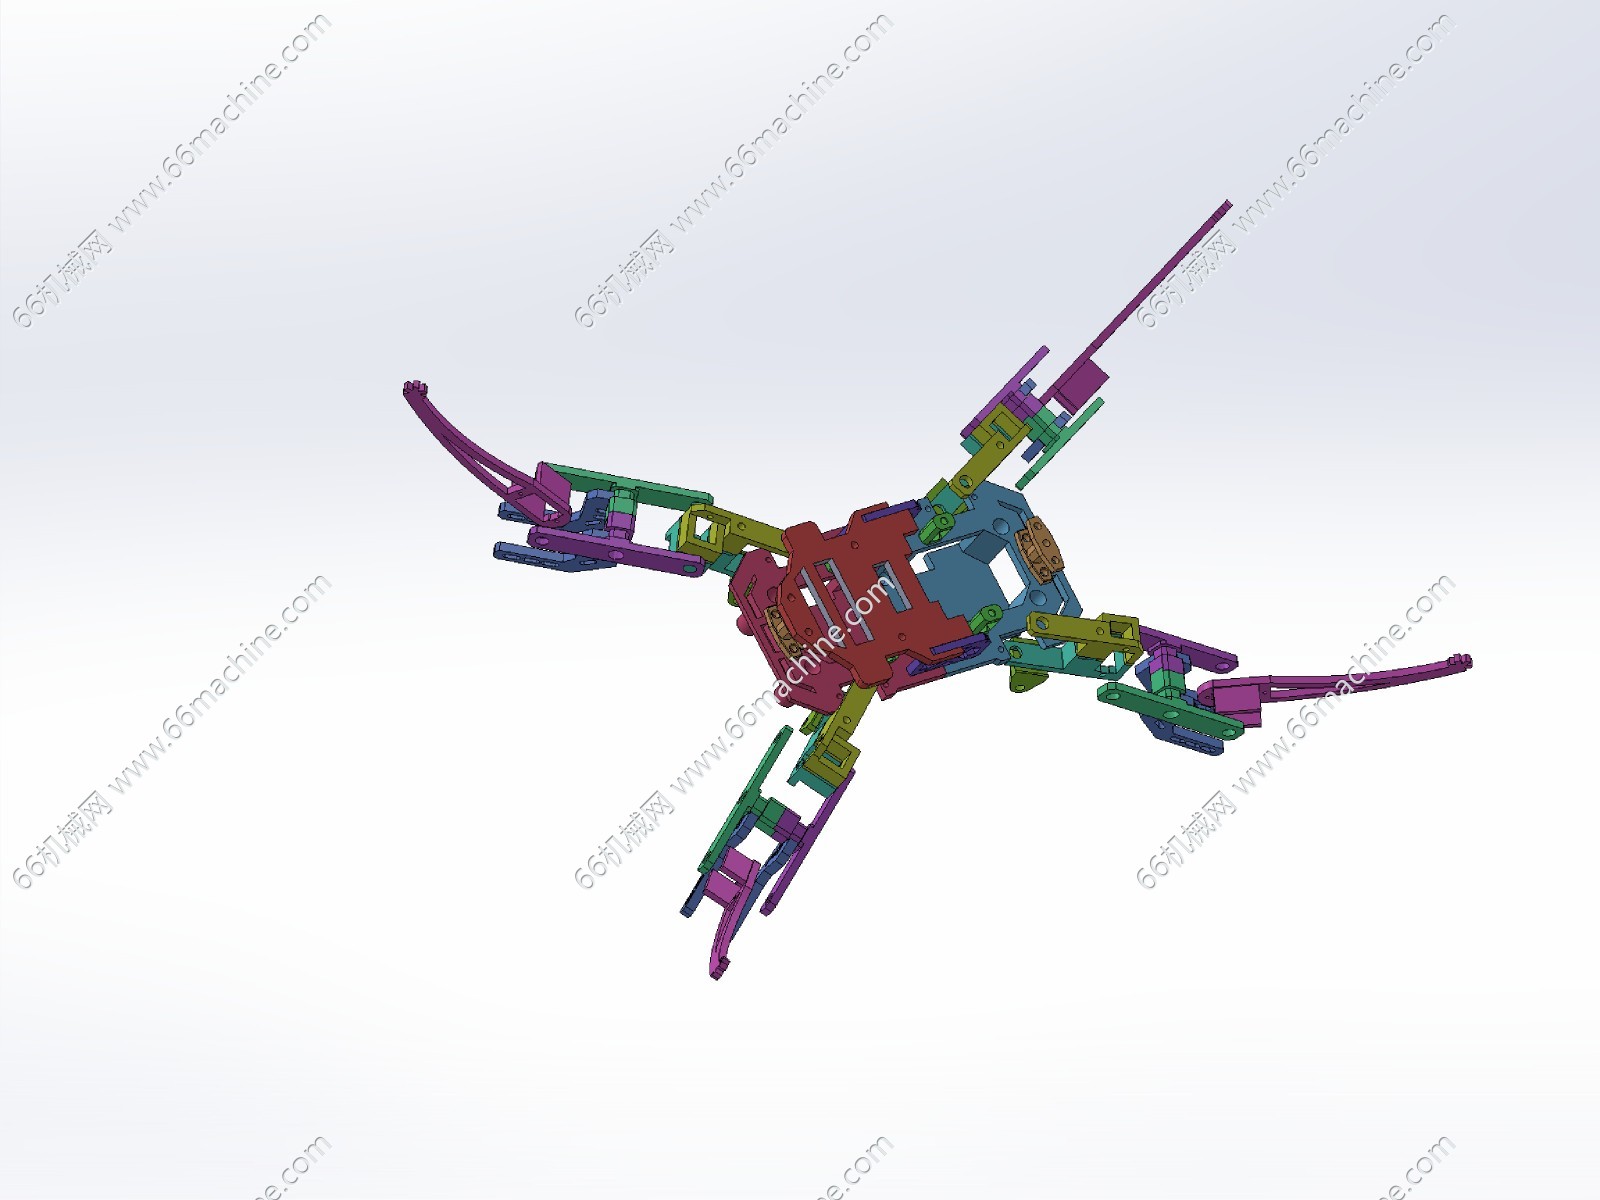
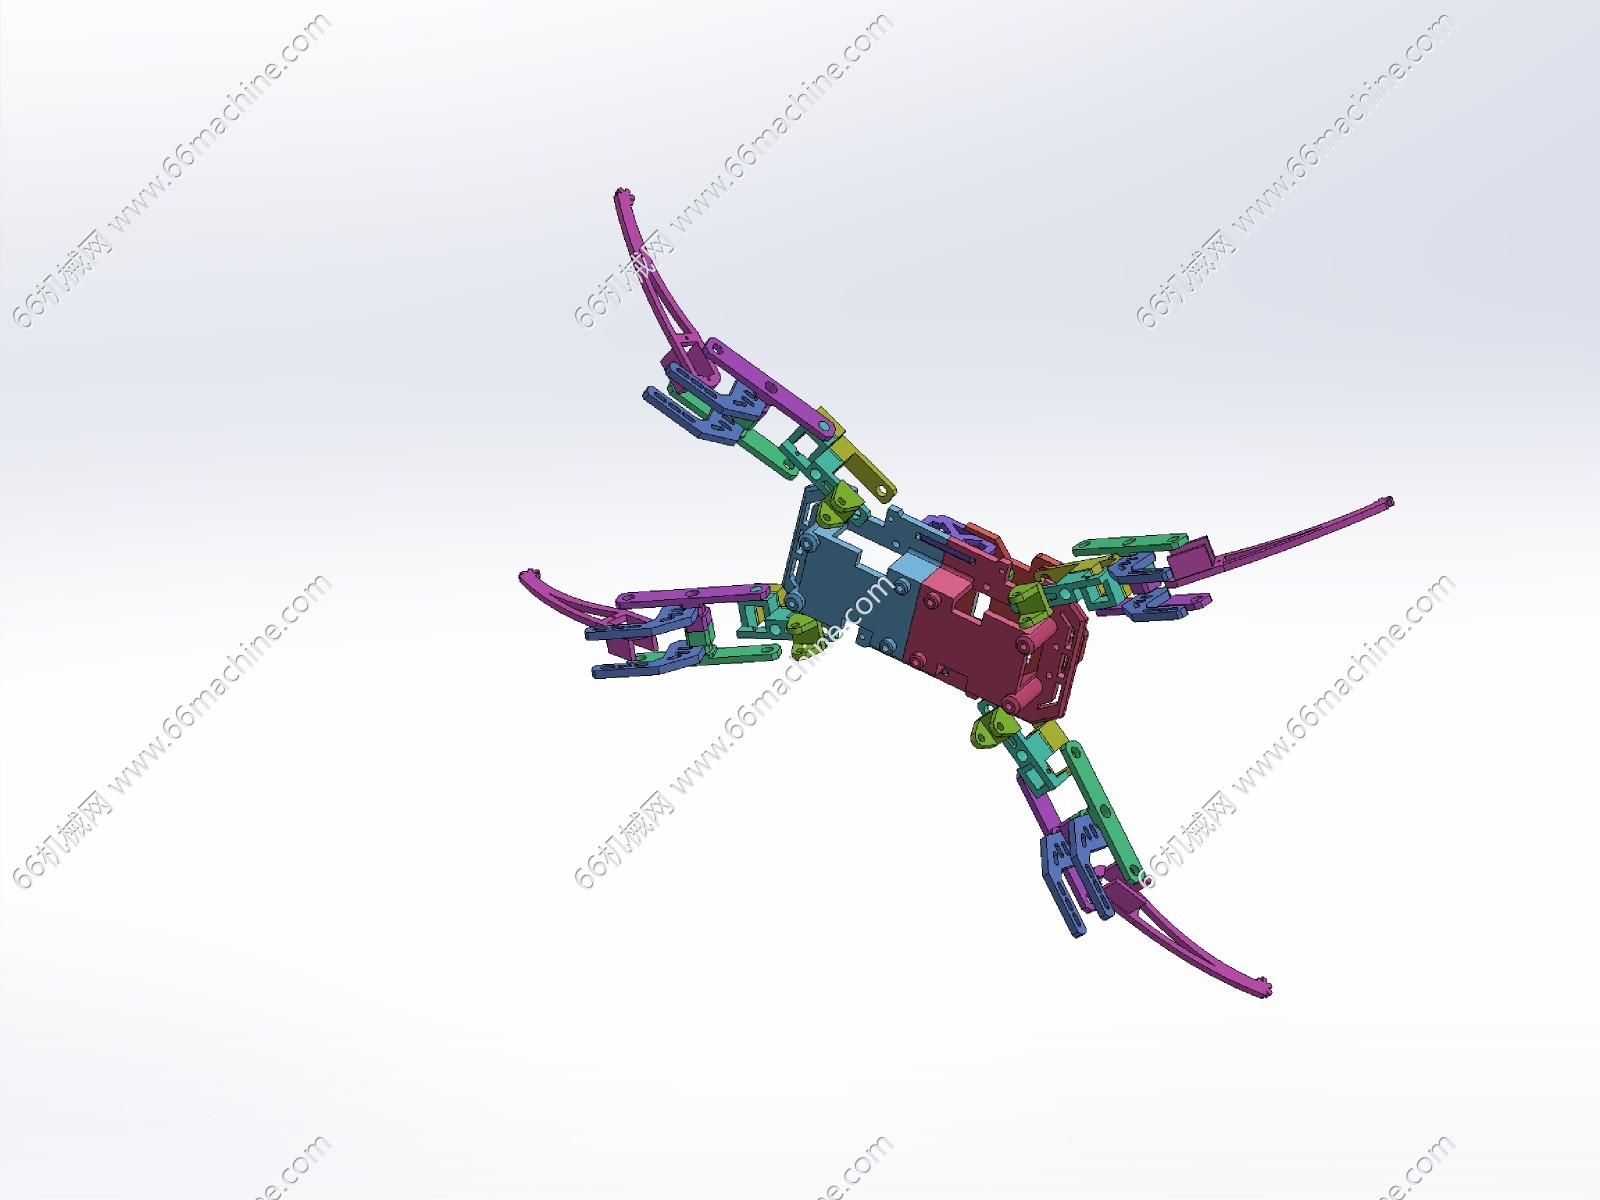
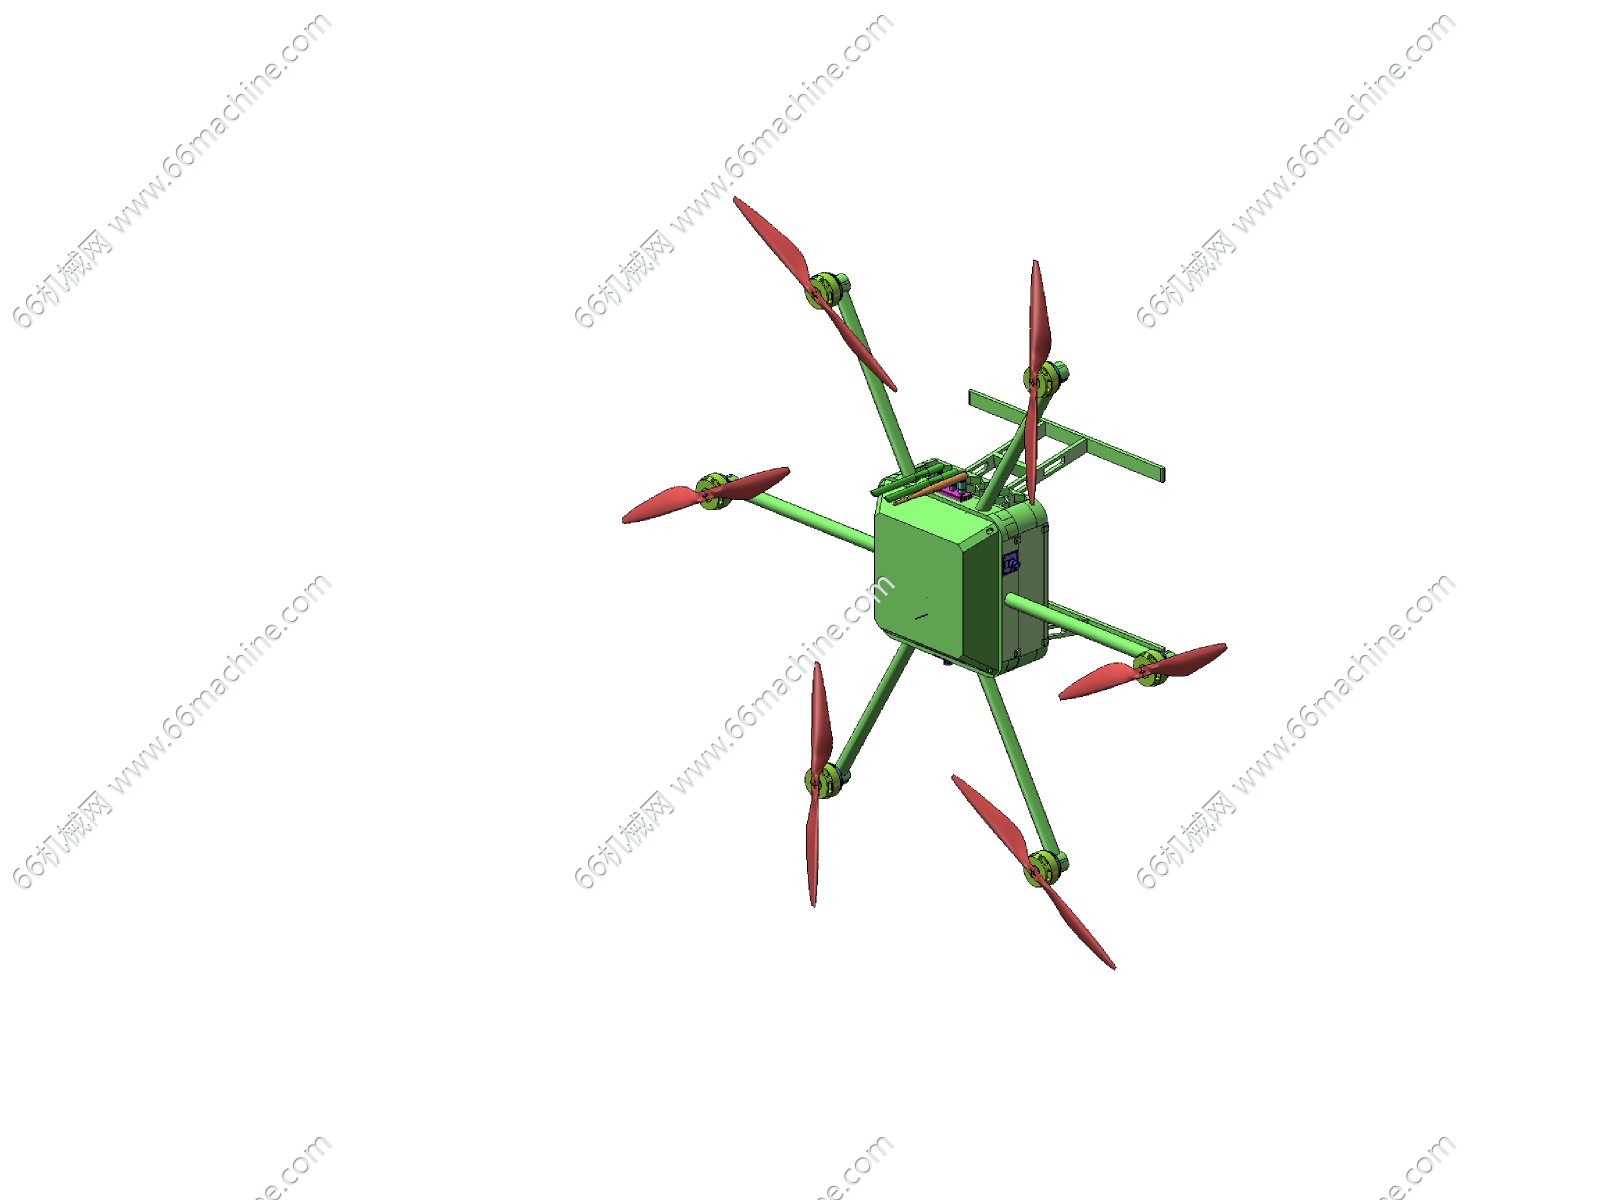
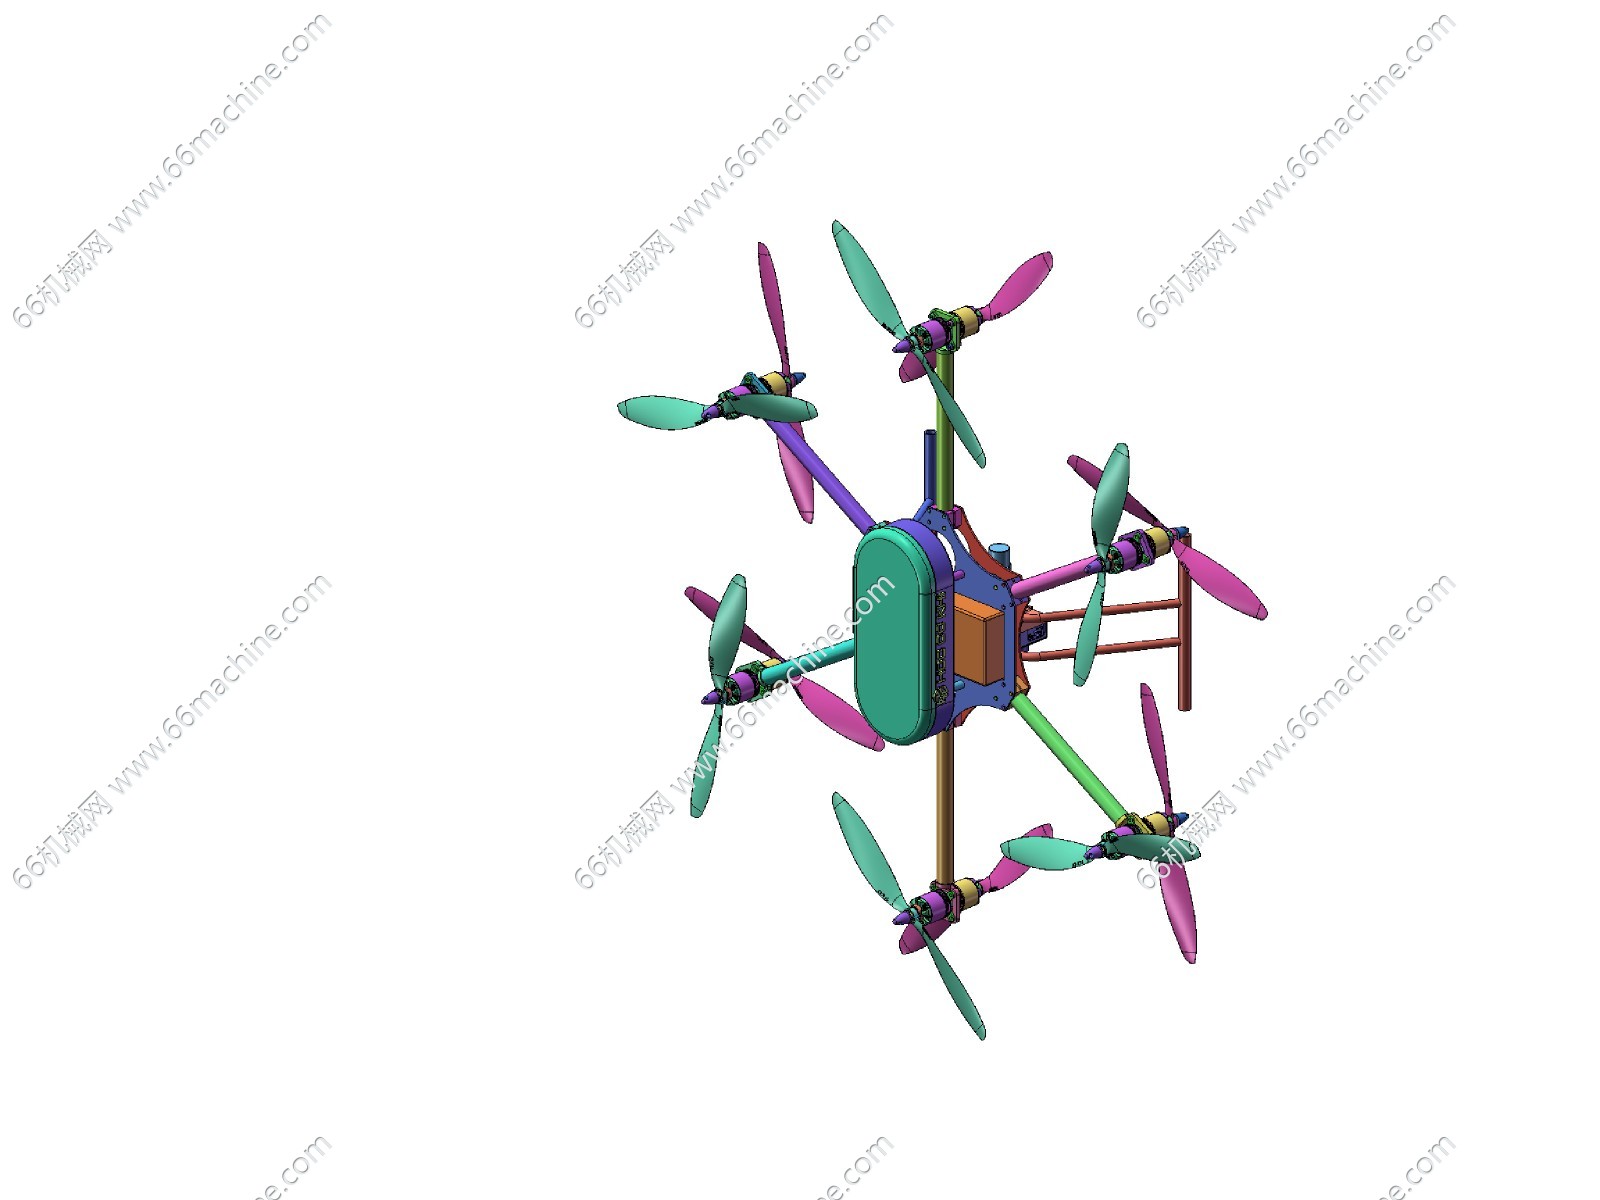
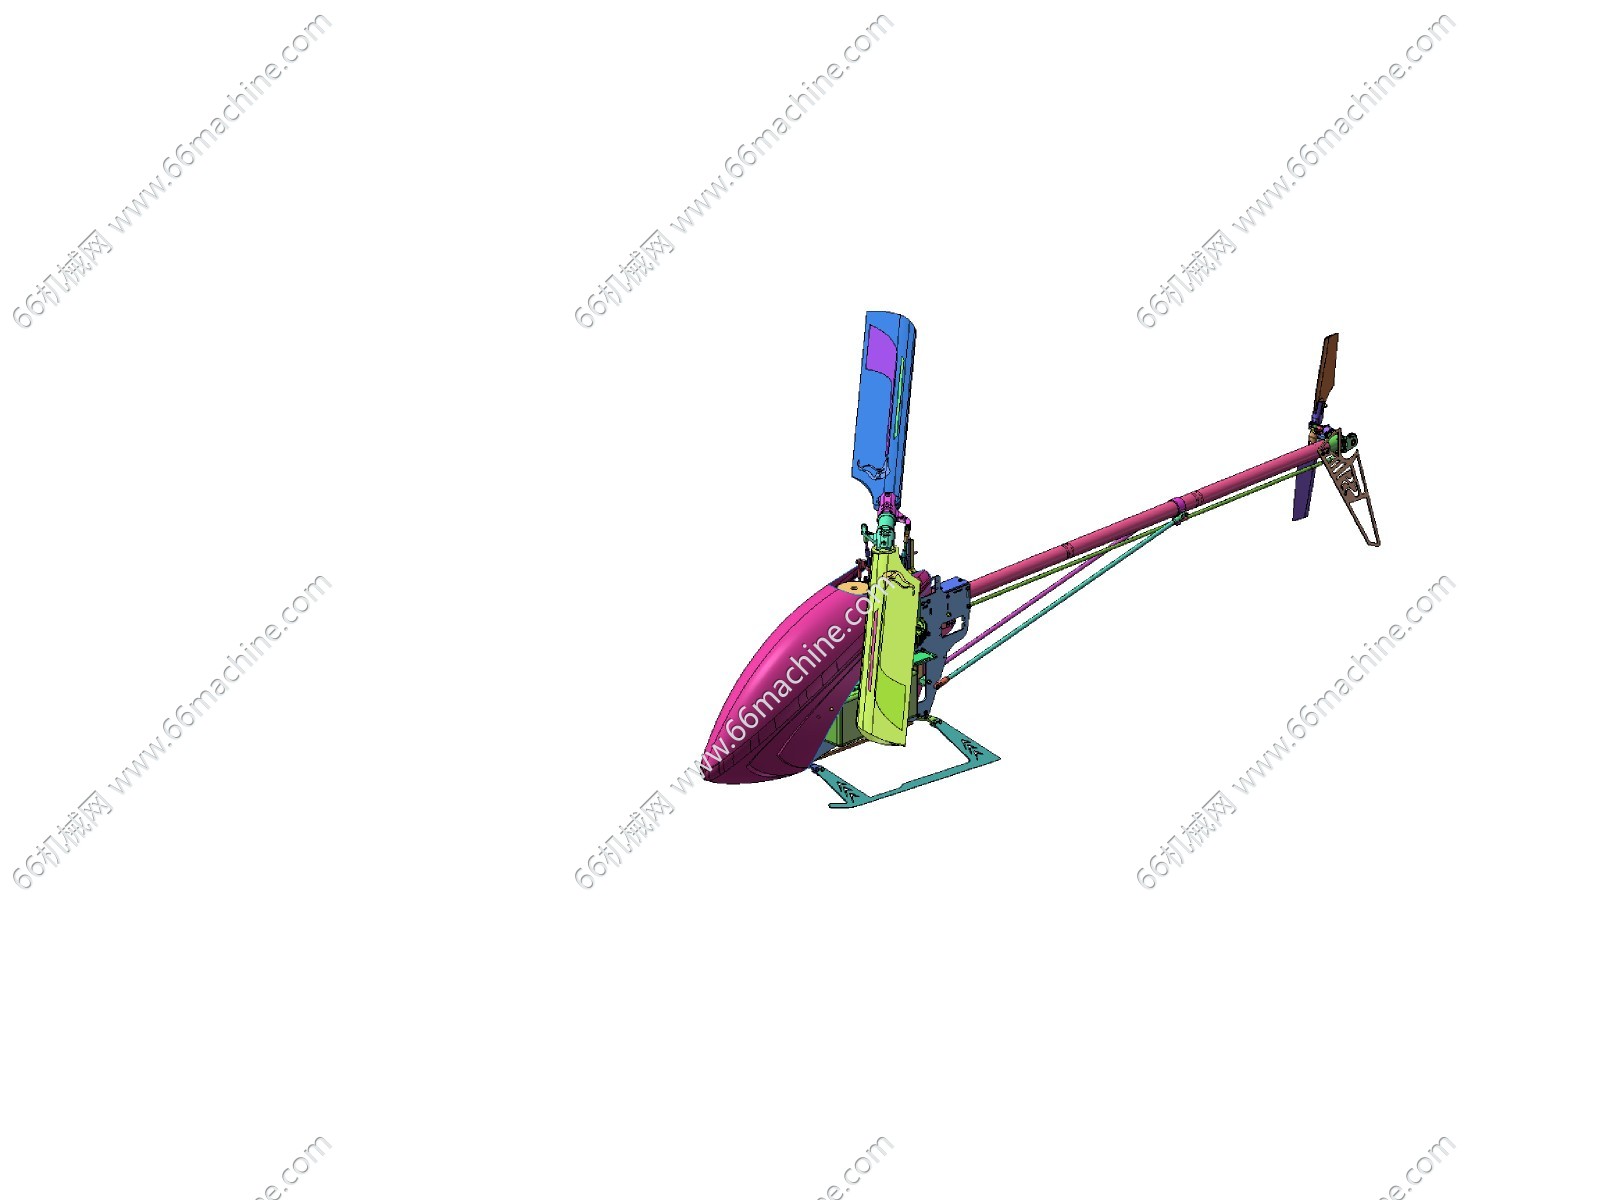
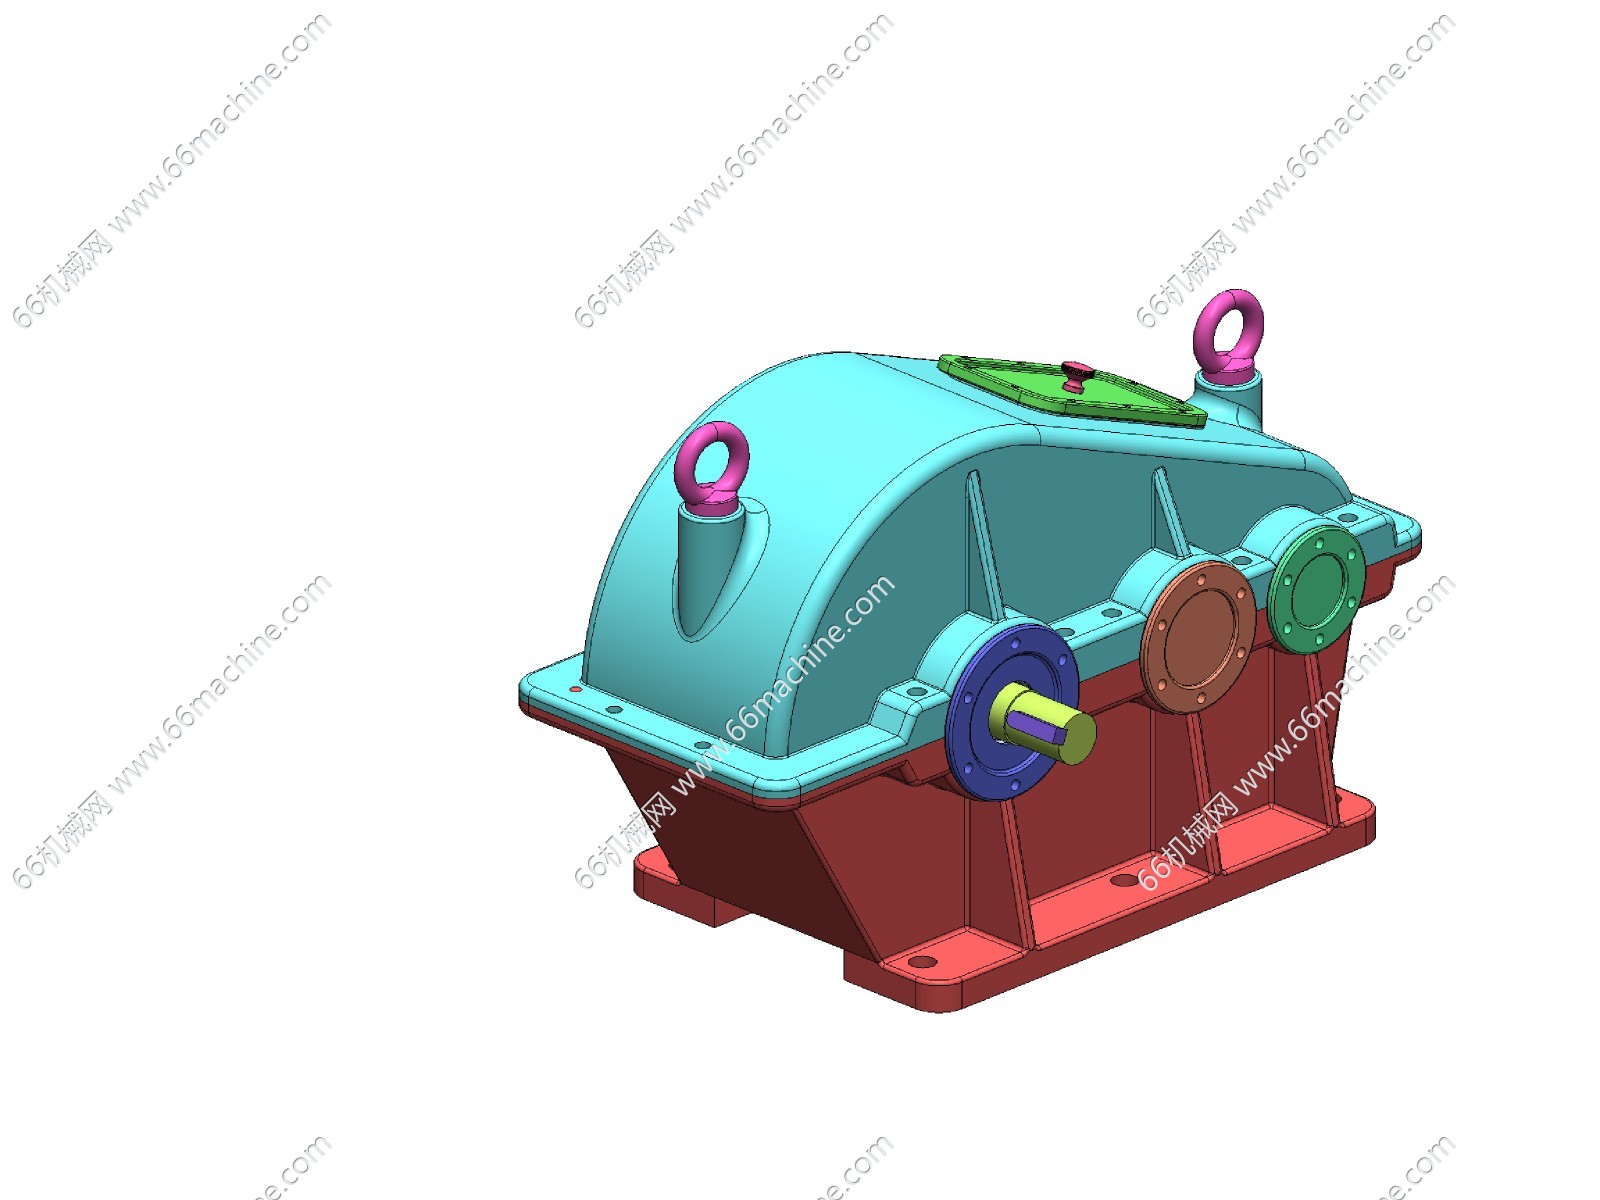
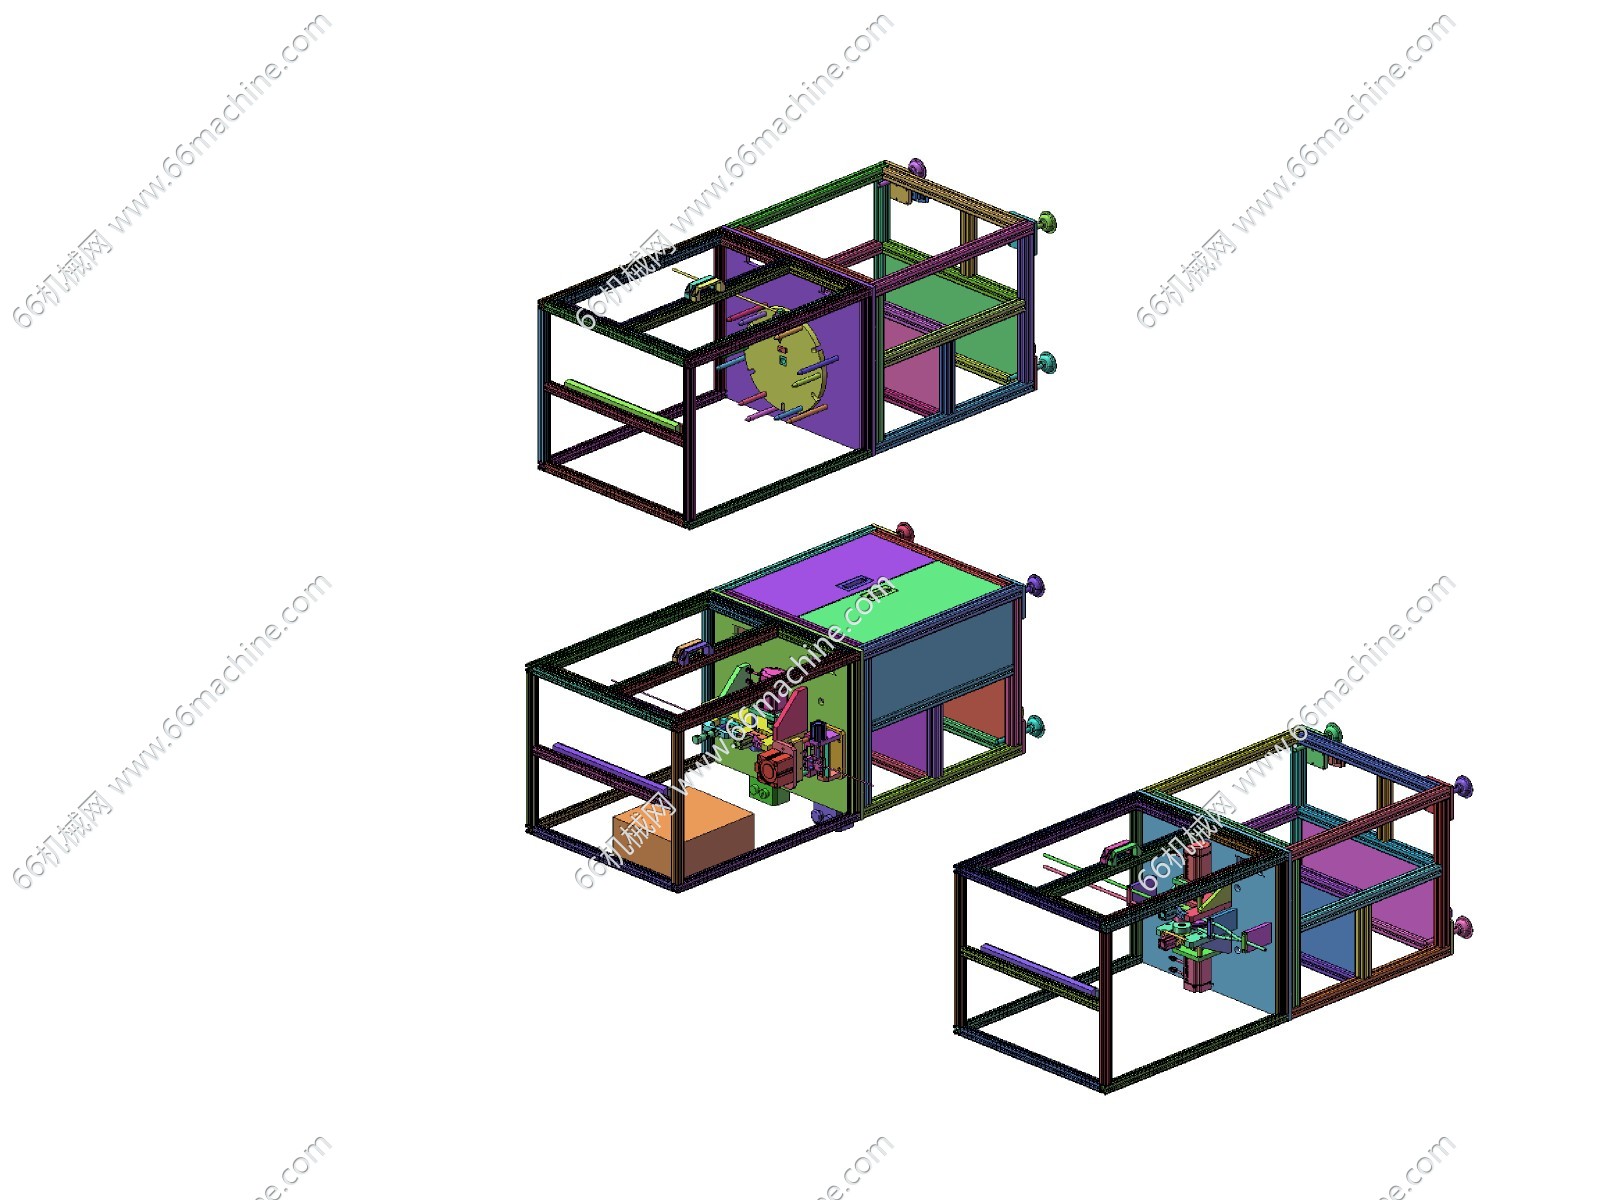
总体预览图.jpg
上视图.jpg
下视图.jpg
前视图.jpg
右视图.jpg
左视图.jpg
后视图.jpg
斜二轴测图.jpg
正等轴测图.jpg
轴测图.jpg
轻量化四足机器人是面向科研教学与野外巡检的步行平台,机身与腿部连杆选用轻量化板材,四条腿对称布置并由舵机驱动各关节。躯干中部集中安装控制模块,整机自重较低,便于长时间行走与二次开发,扩展空间充足。图纸经过深度整理,结构清晰、装配关系明确,适合机械工程师及相关从业者做方案参考与学习研究。
机械网友156
图纸ID: 315092070404592247
图纸格式:SLDASM、SLDPRT、step、x_t
图纸版本:Solidworks2025
文件大小:2.95MB
所需积分:25机械币
可否编辑: 可进行编辑,不包含参数
关注人数:0人