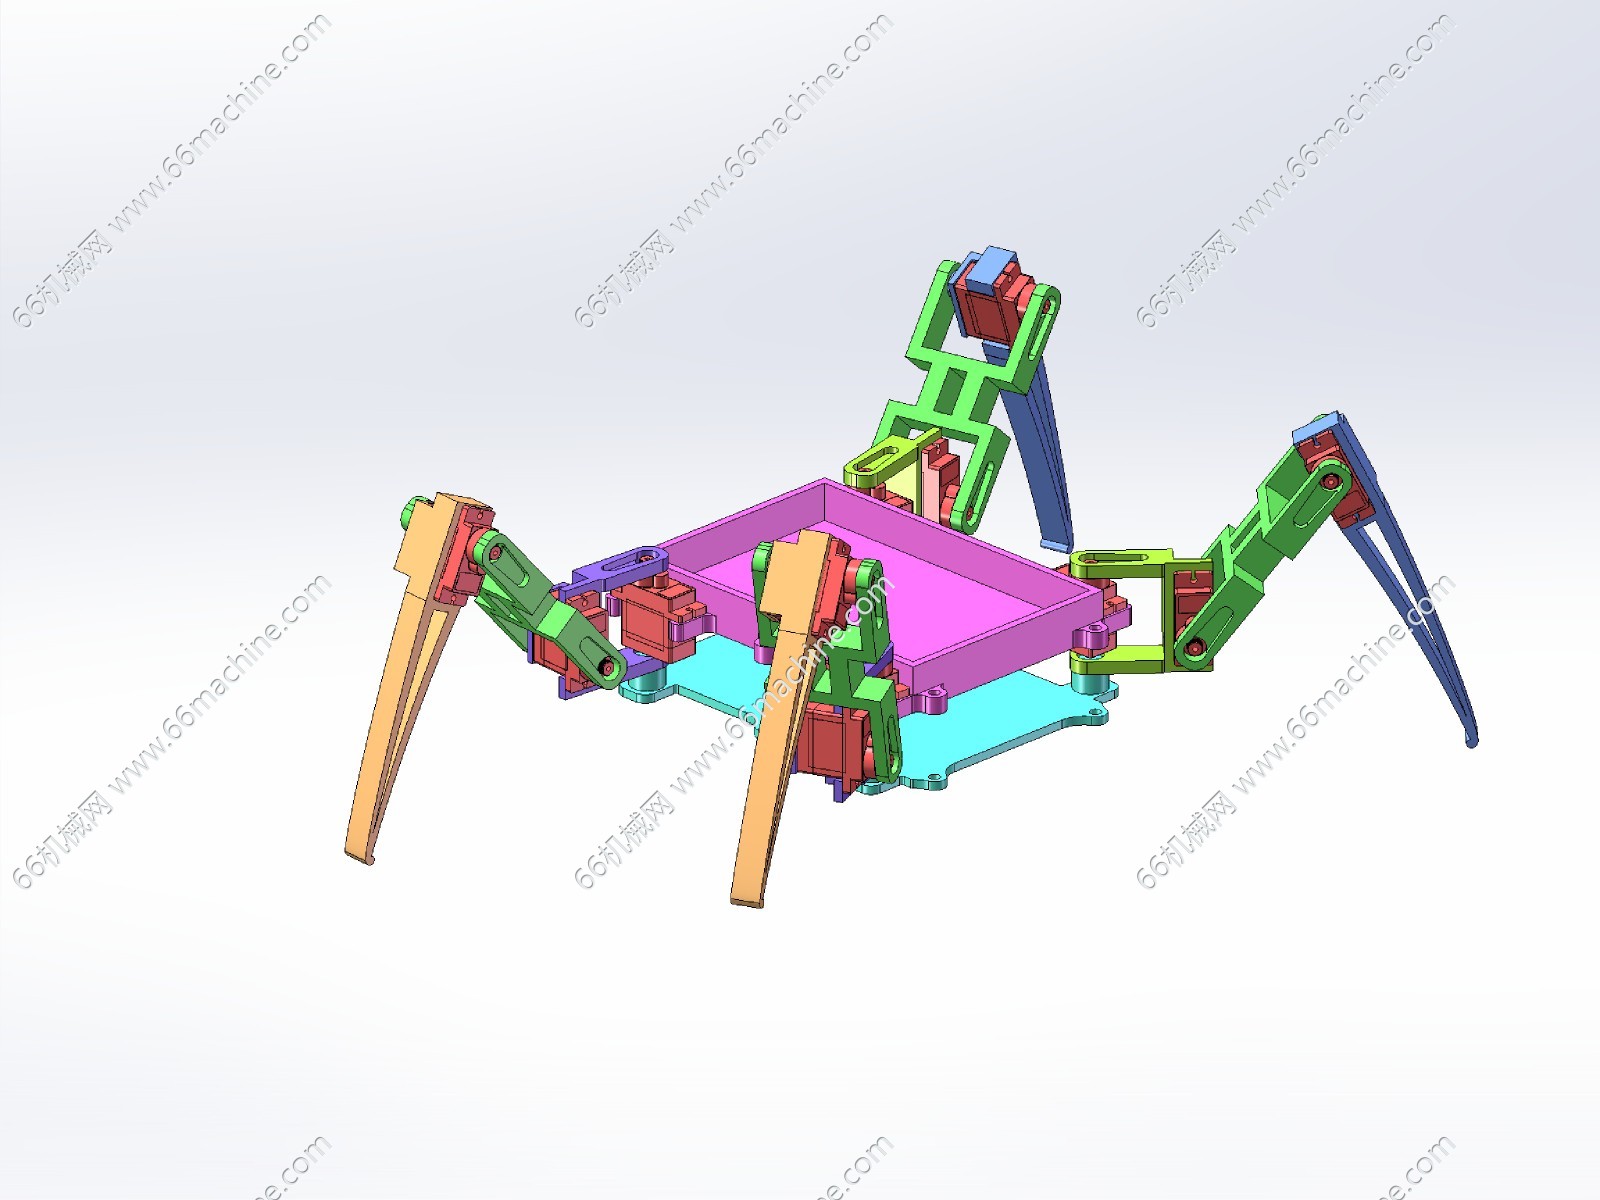
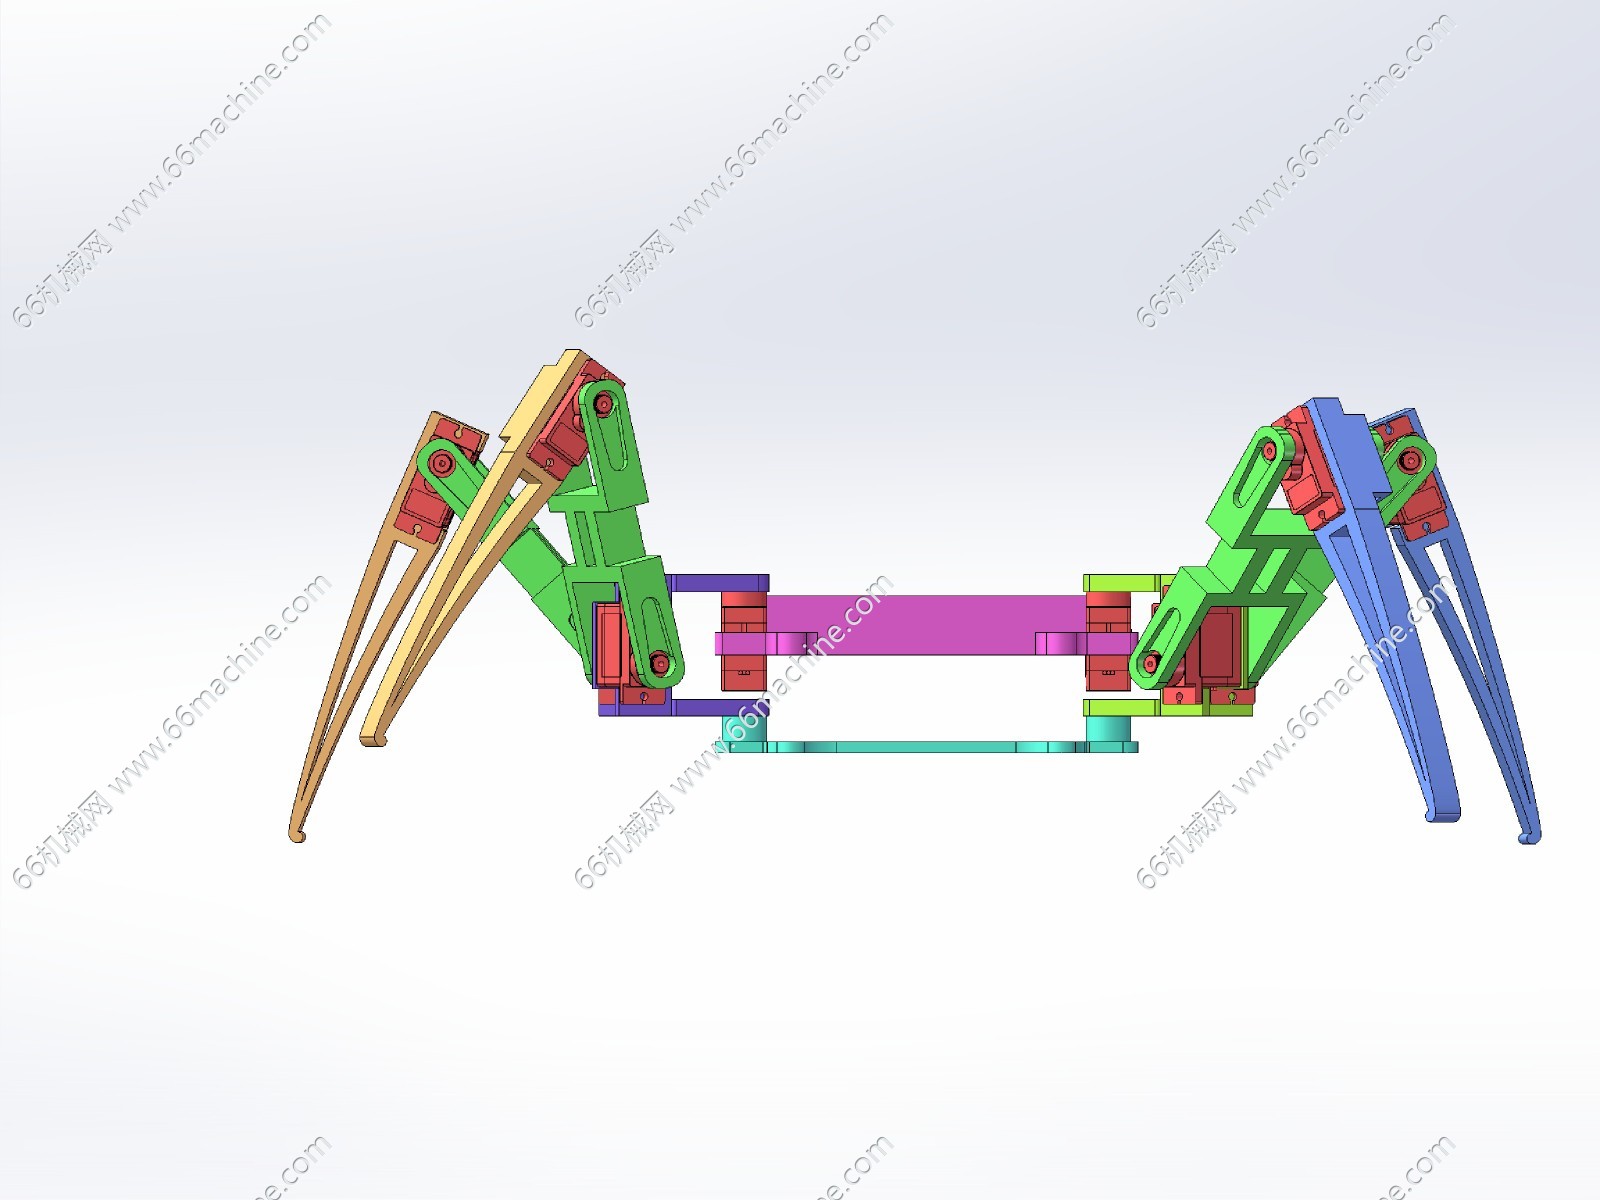
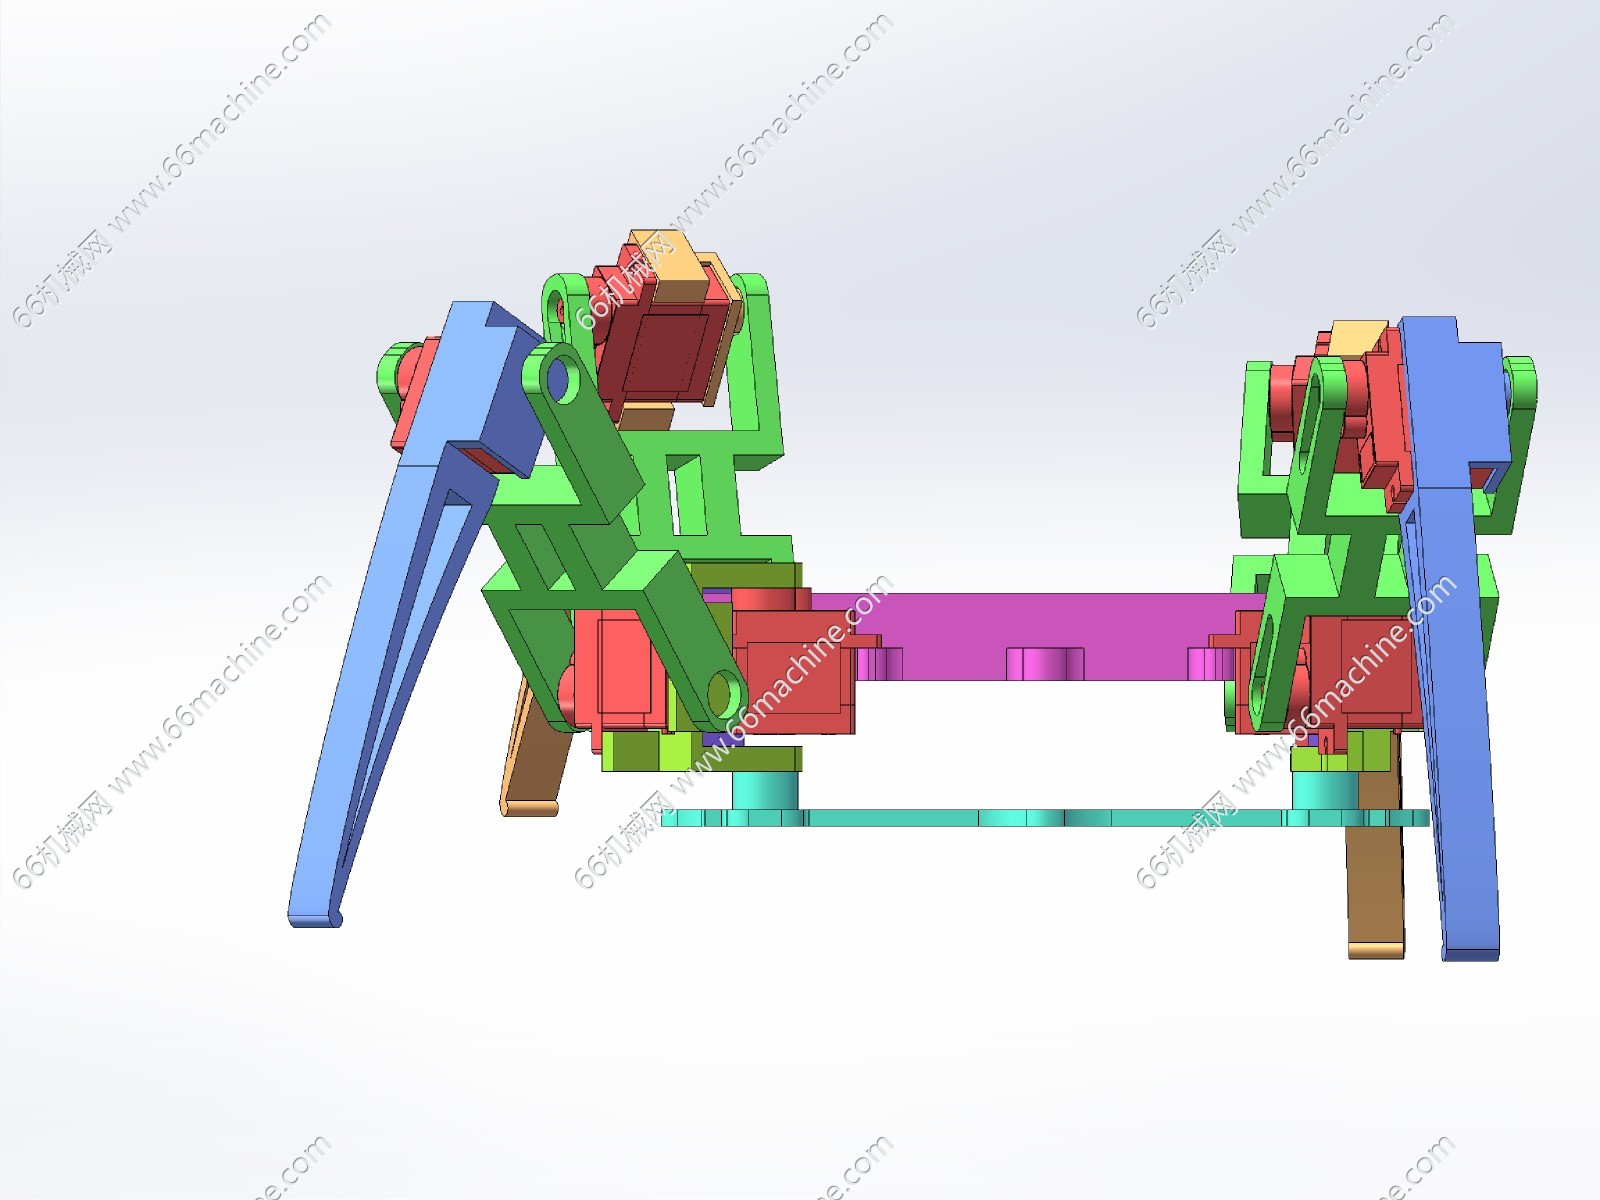
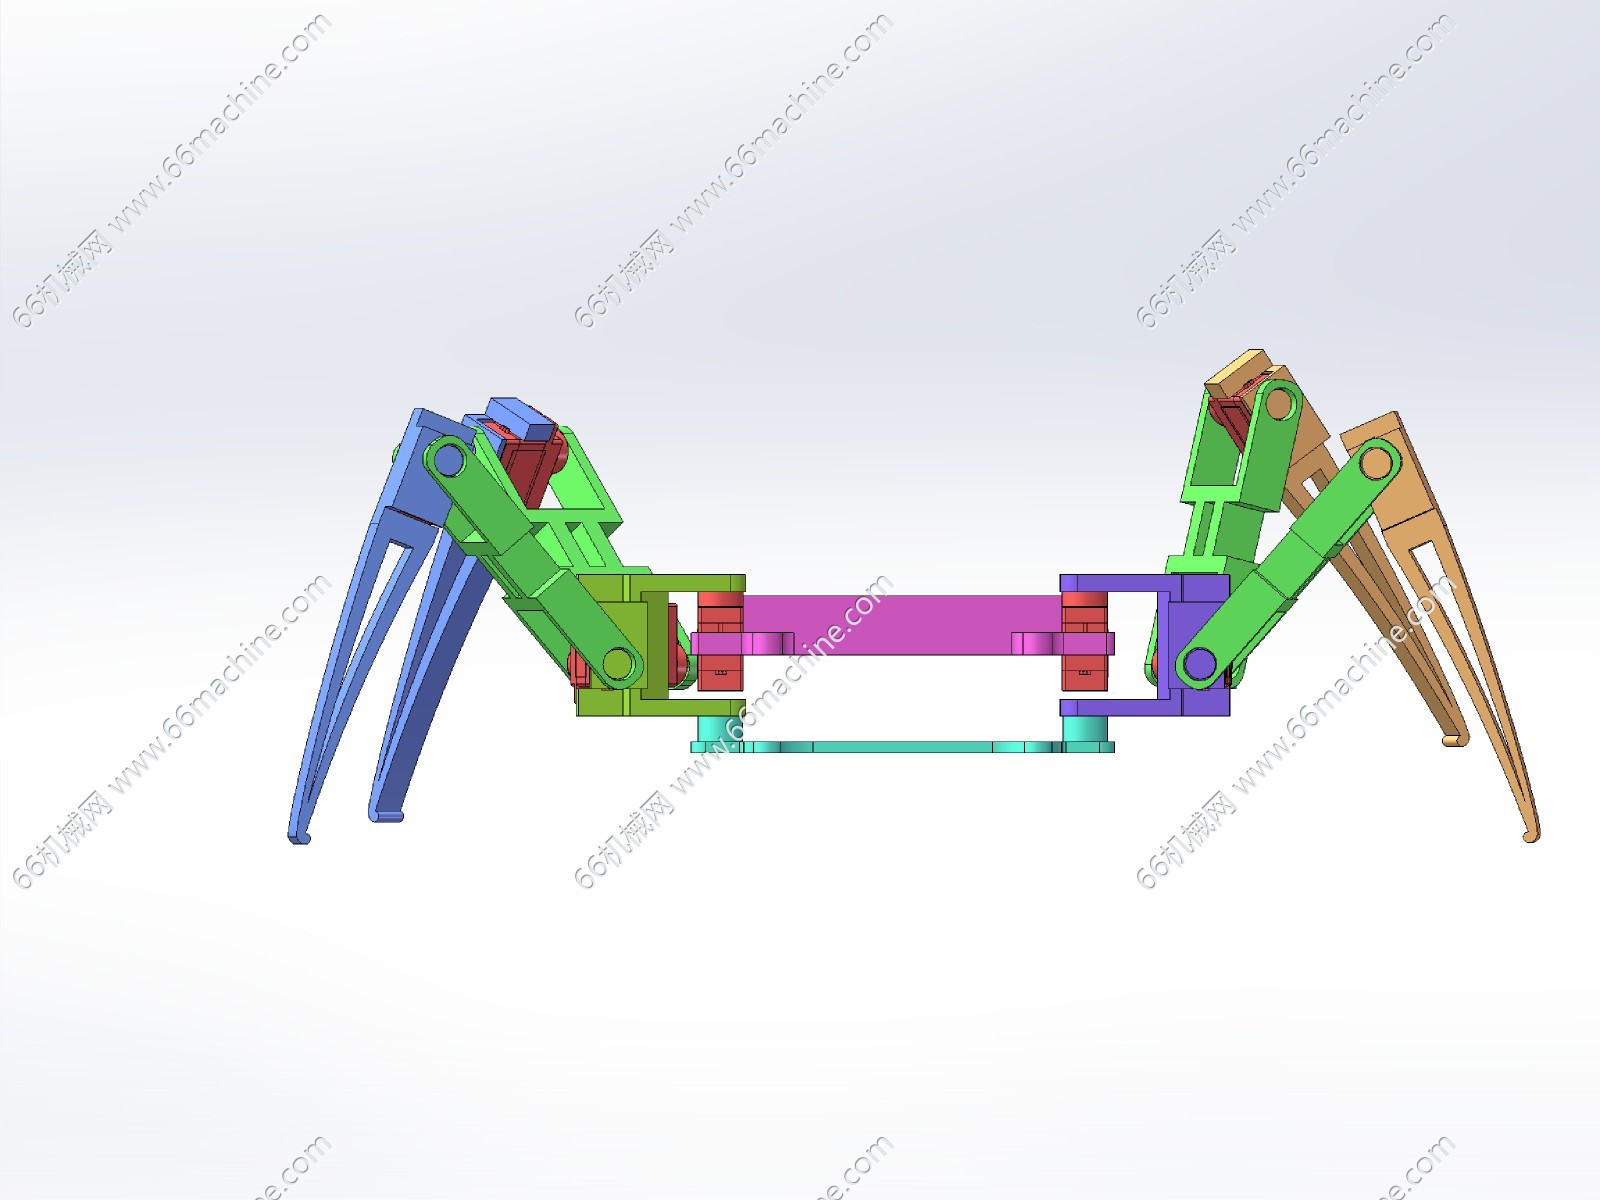
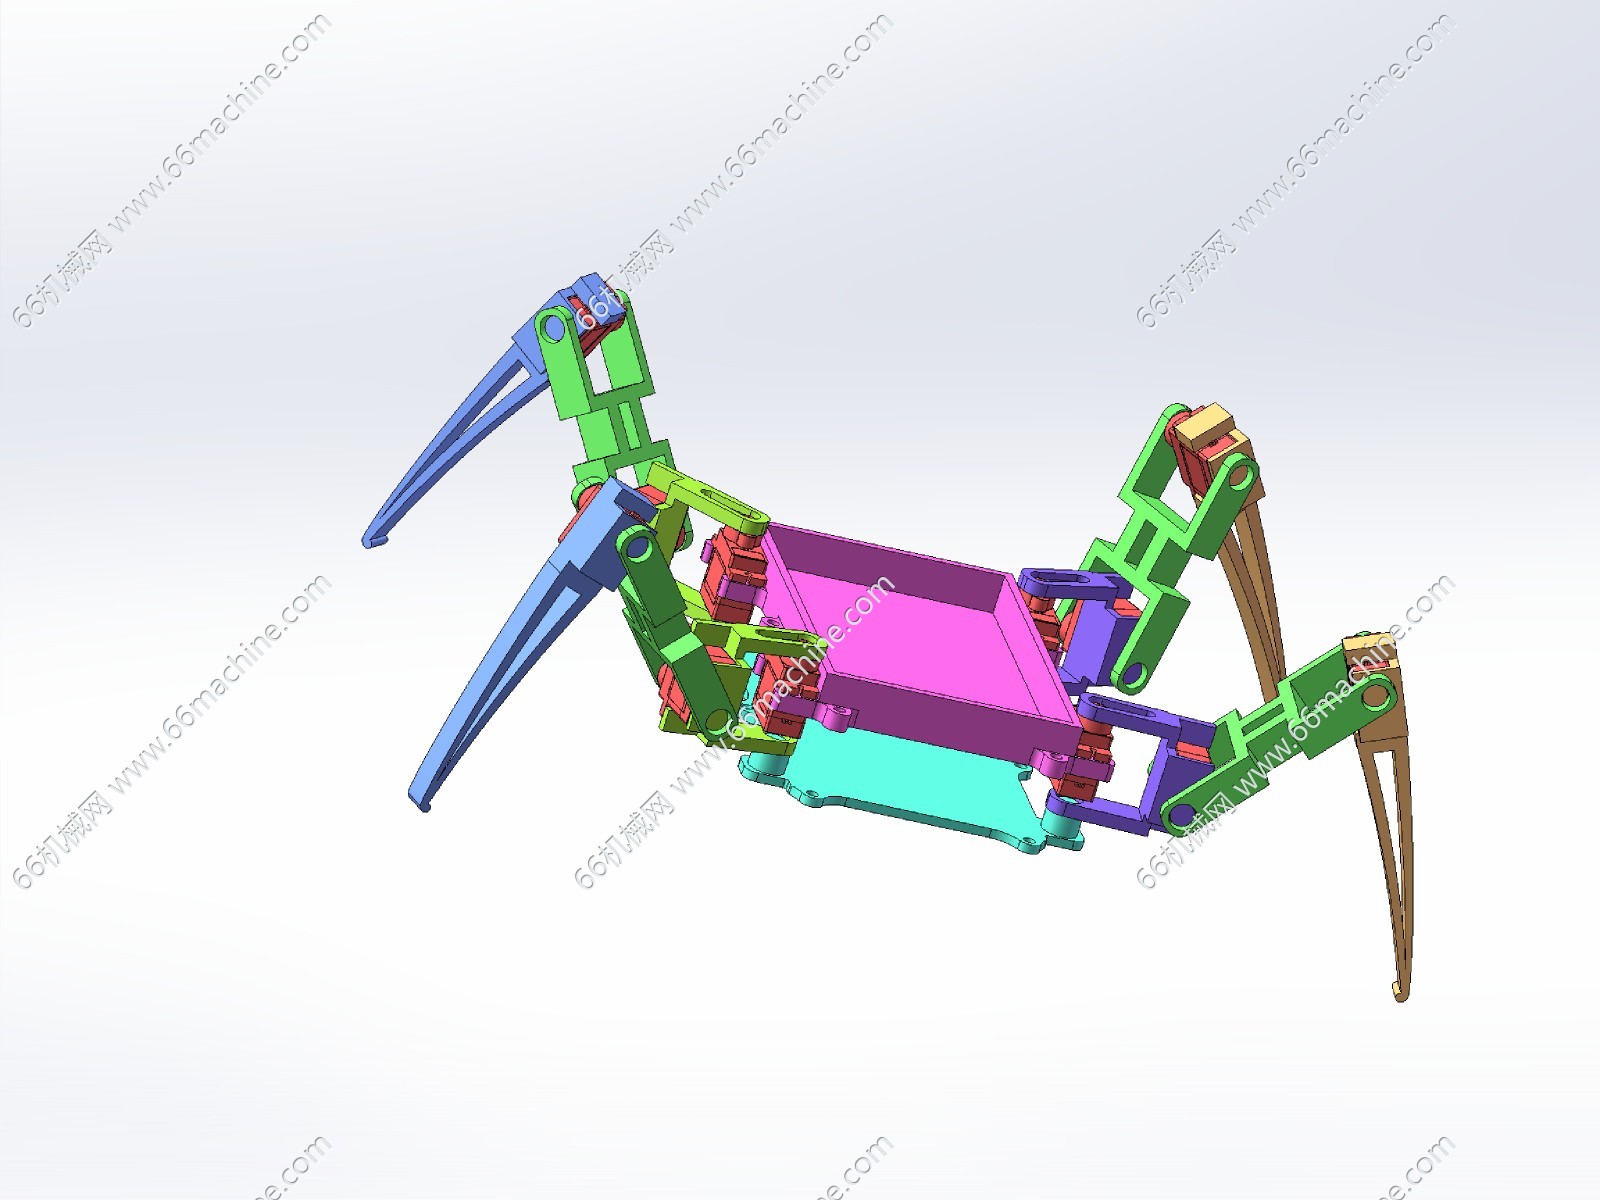
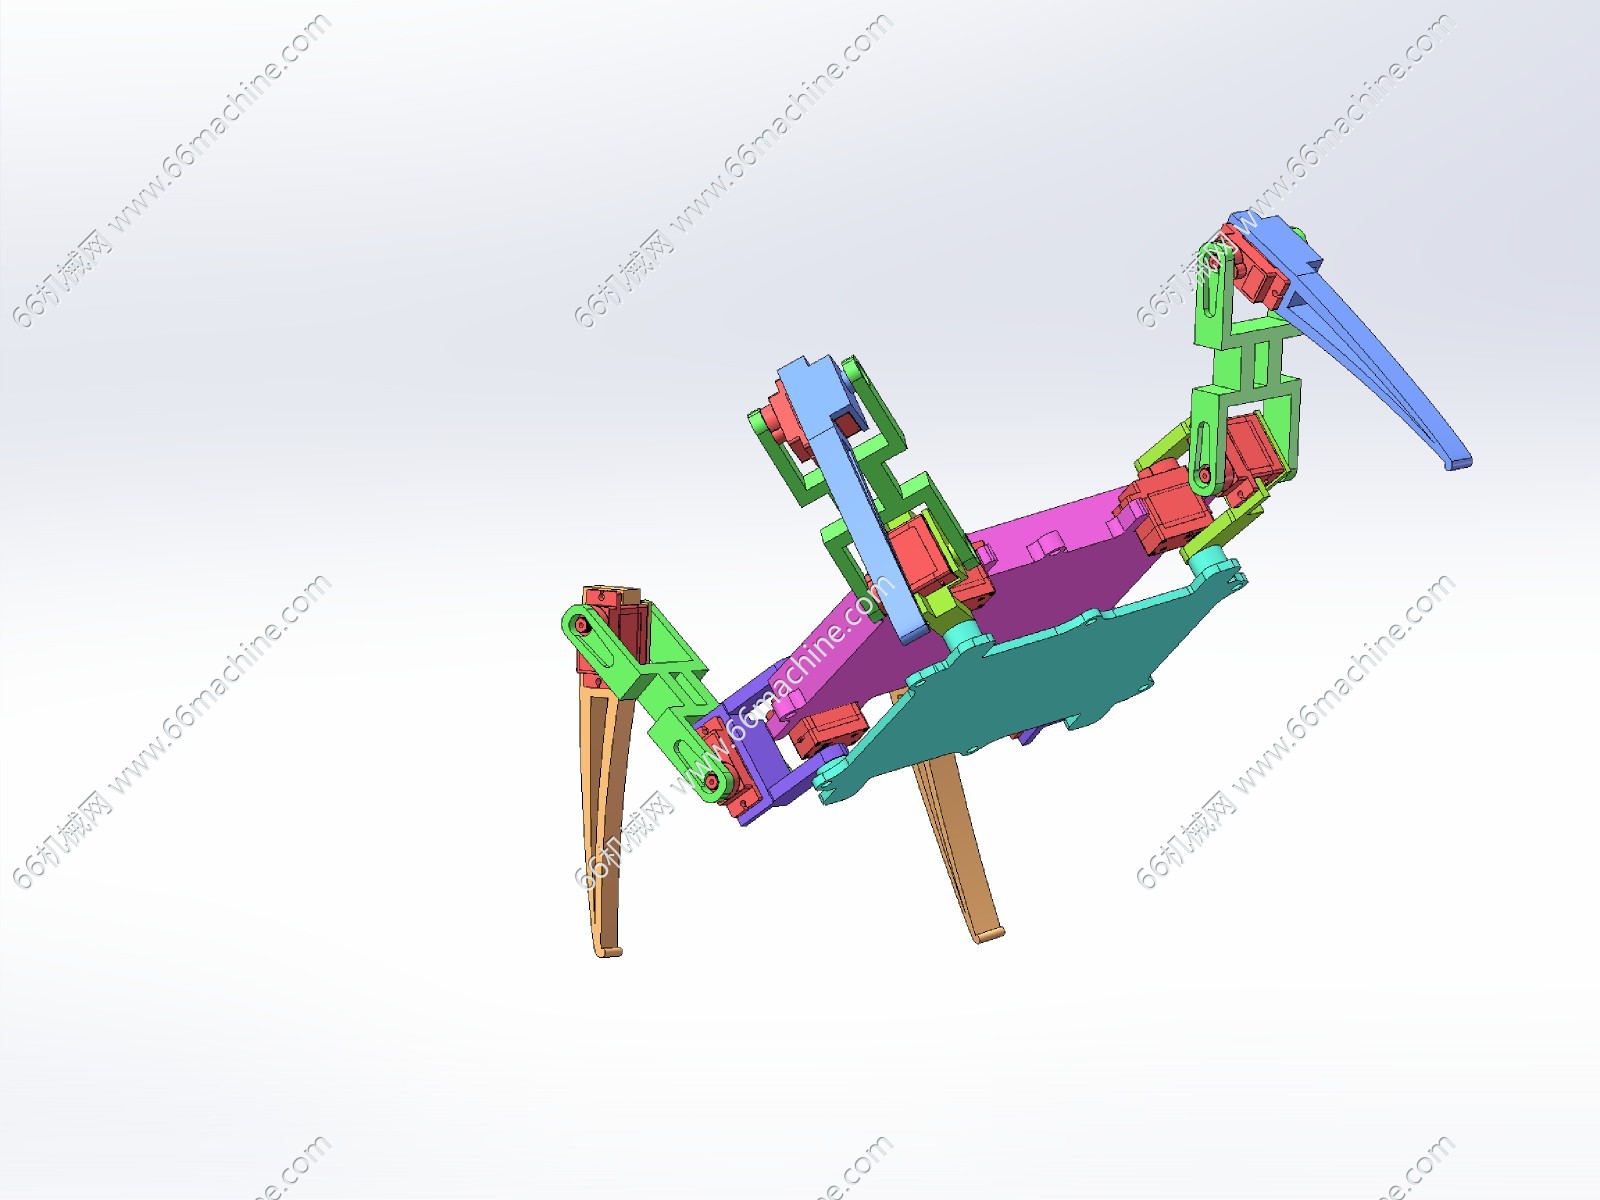
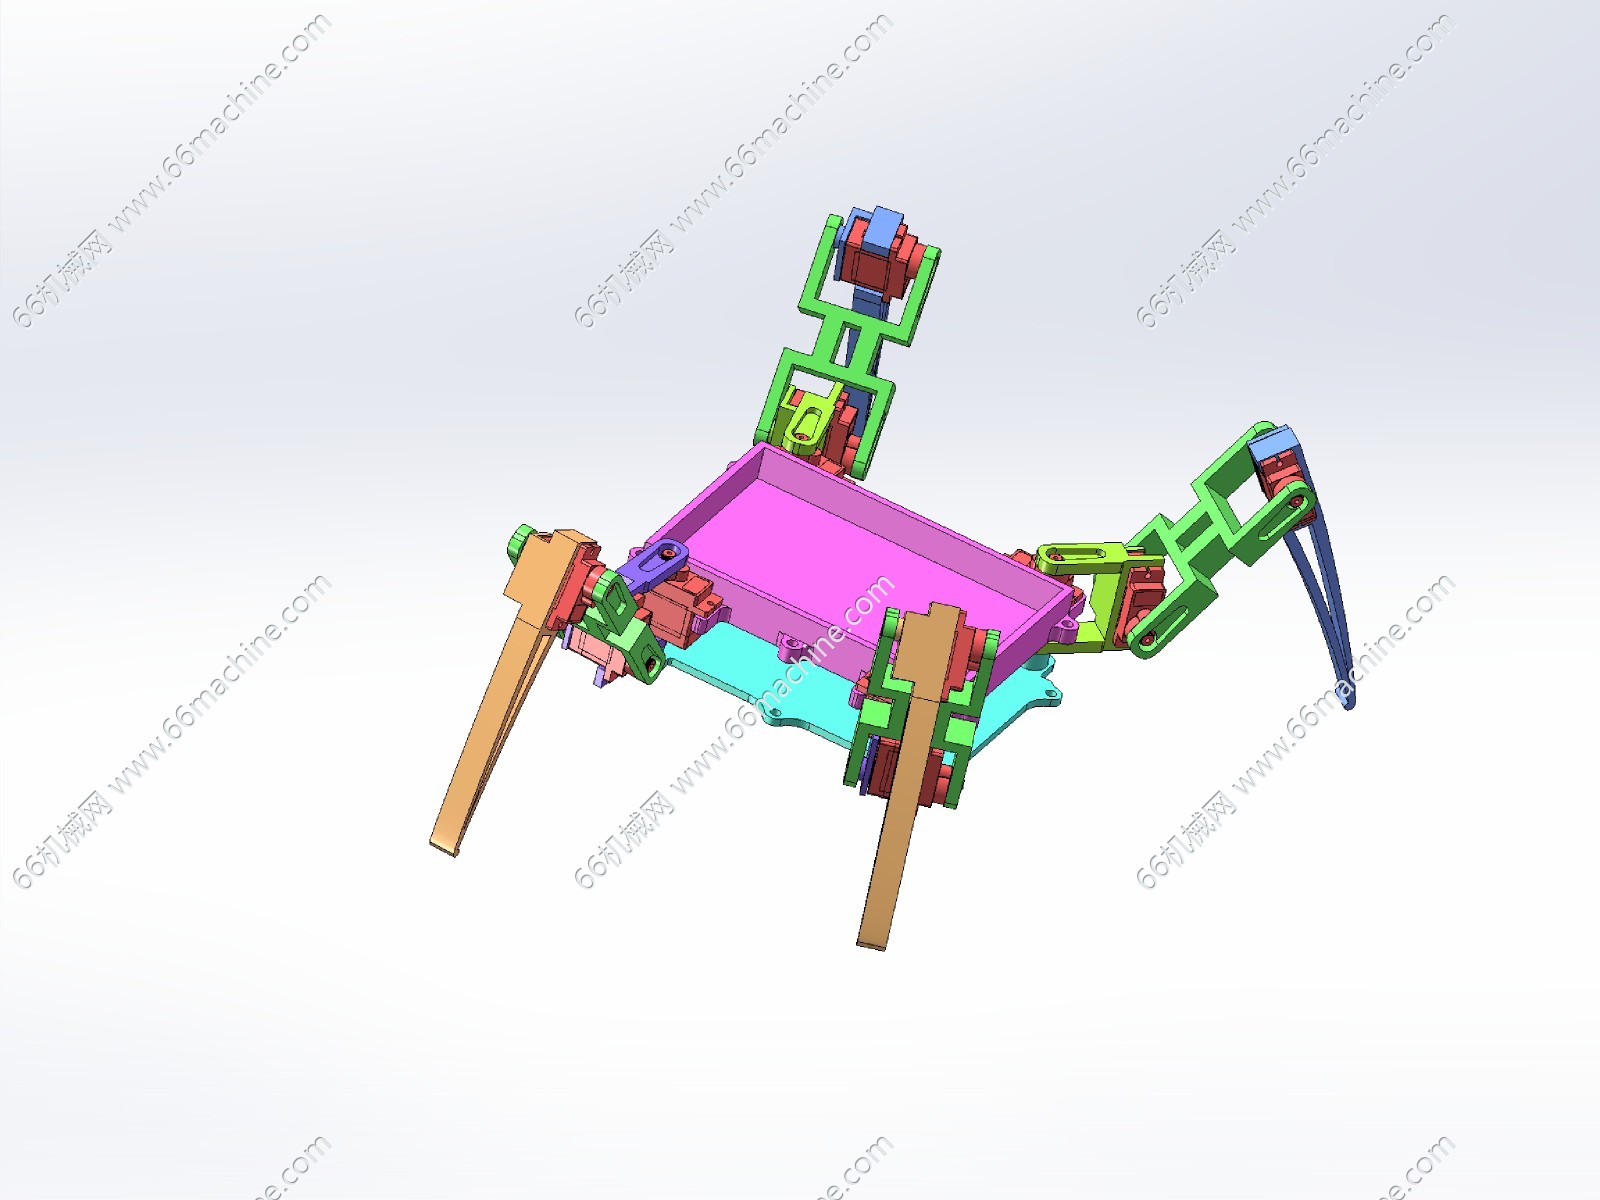
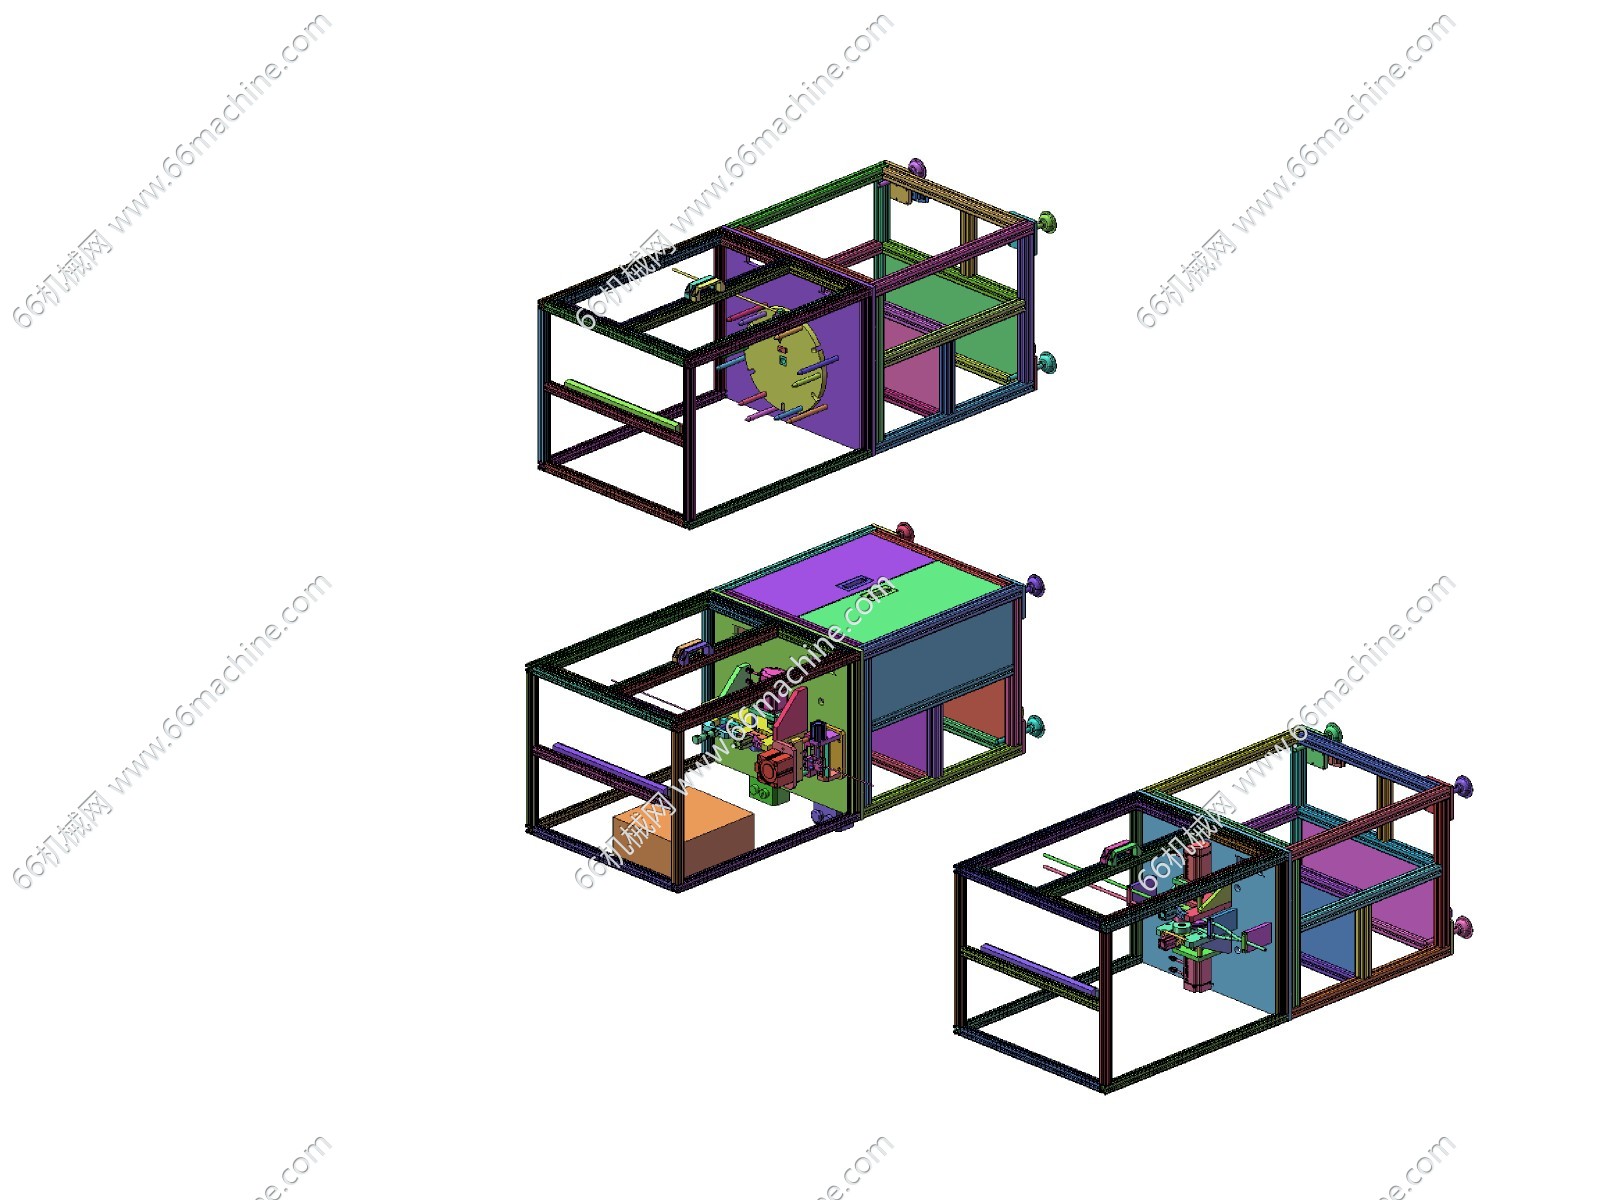
总体预览图.jpg
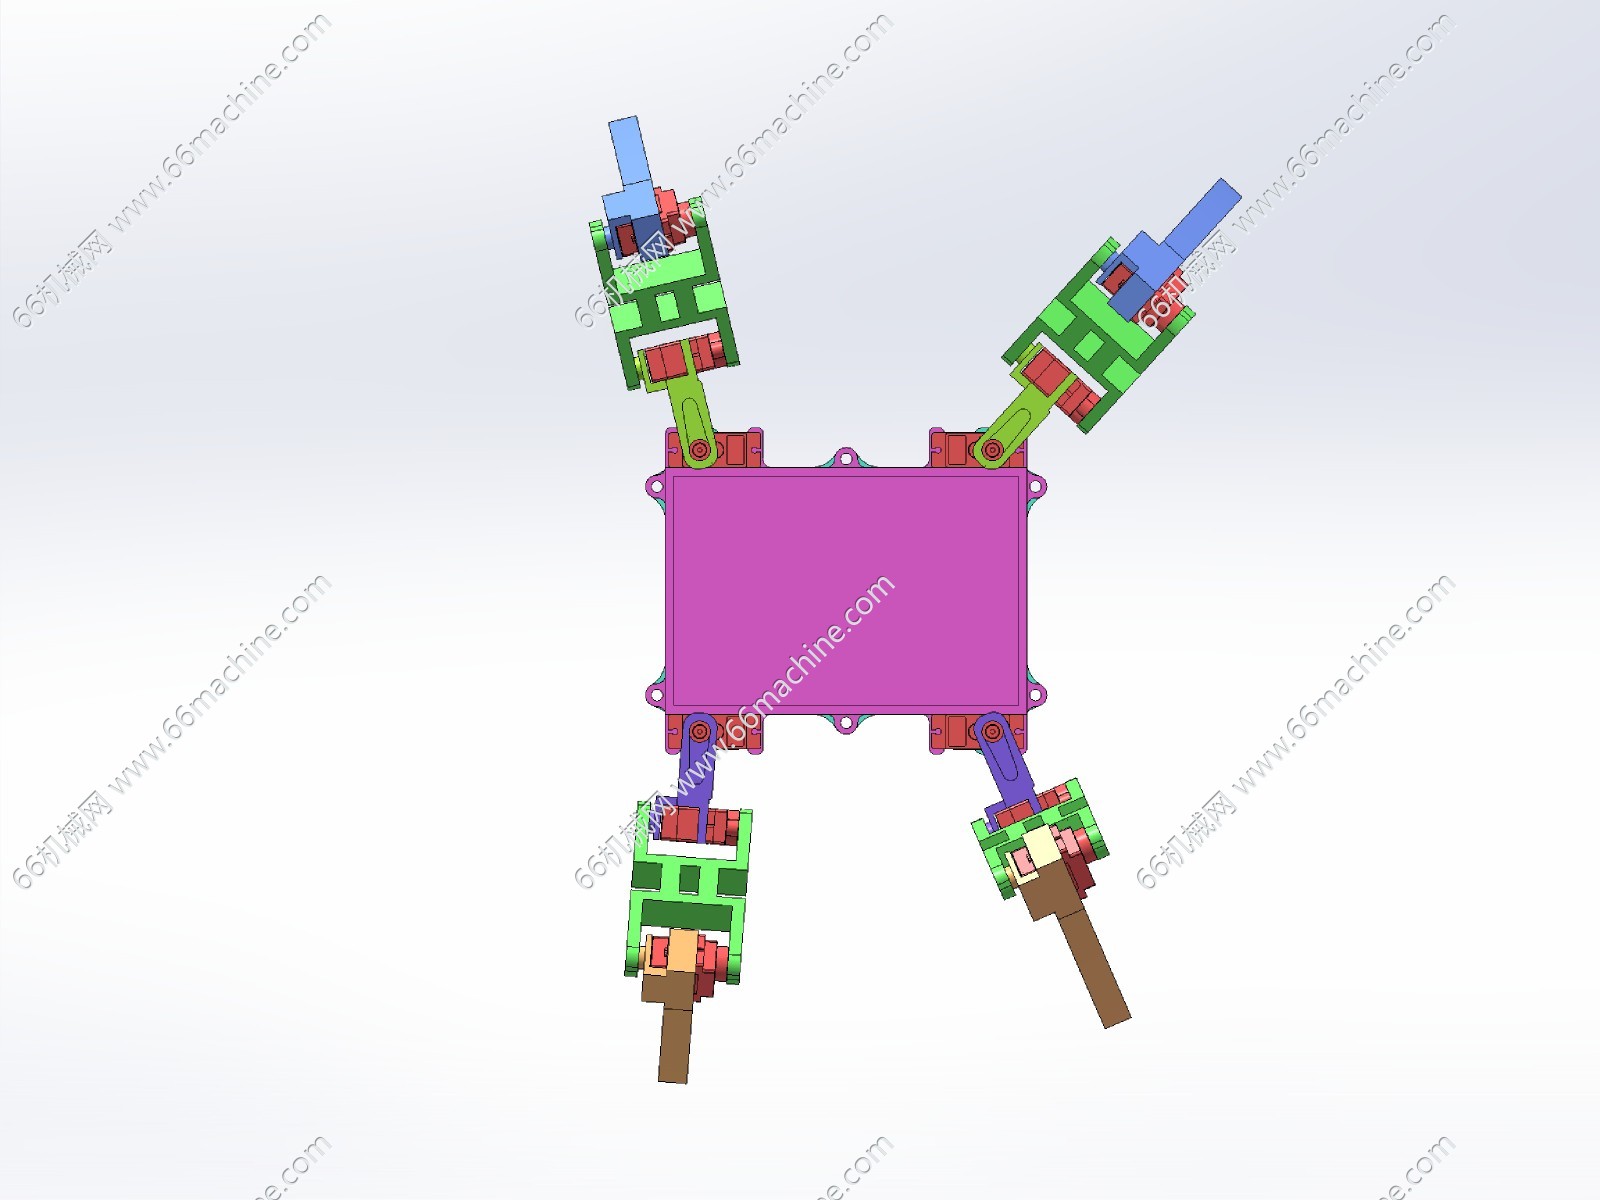
上视图.jpg
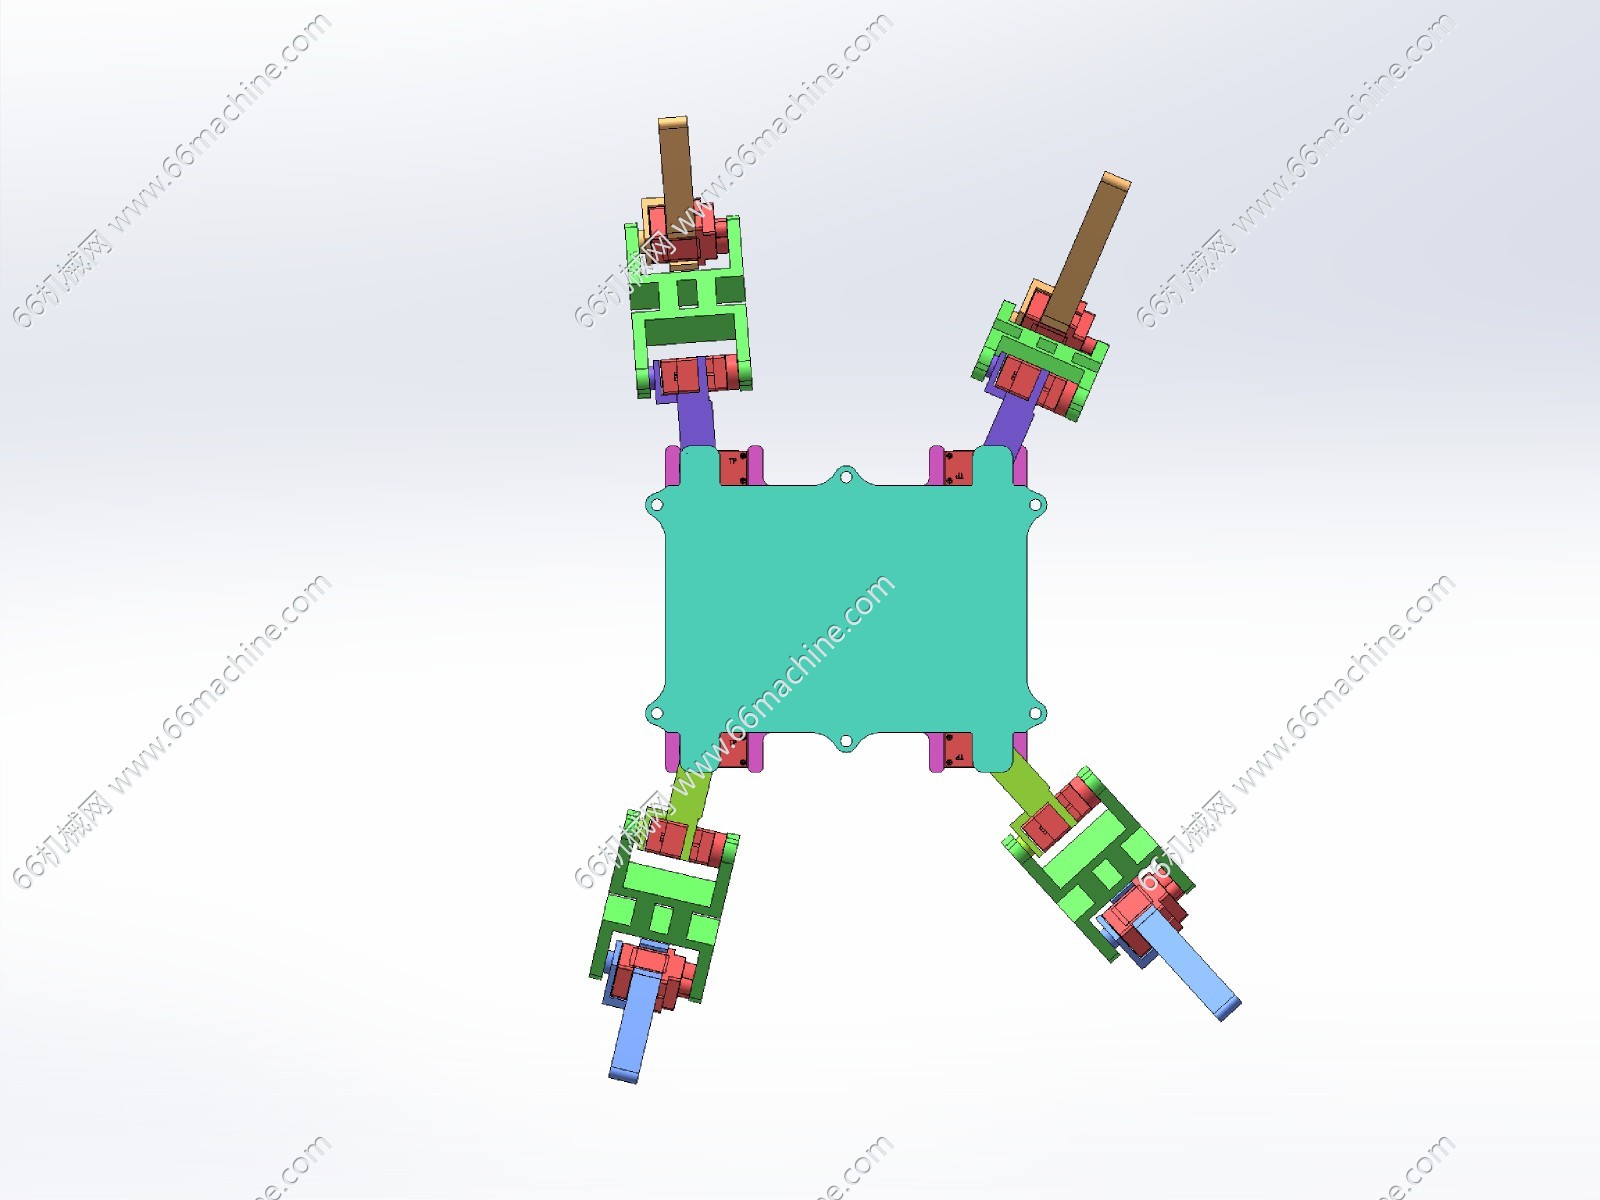
下视图.jpg
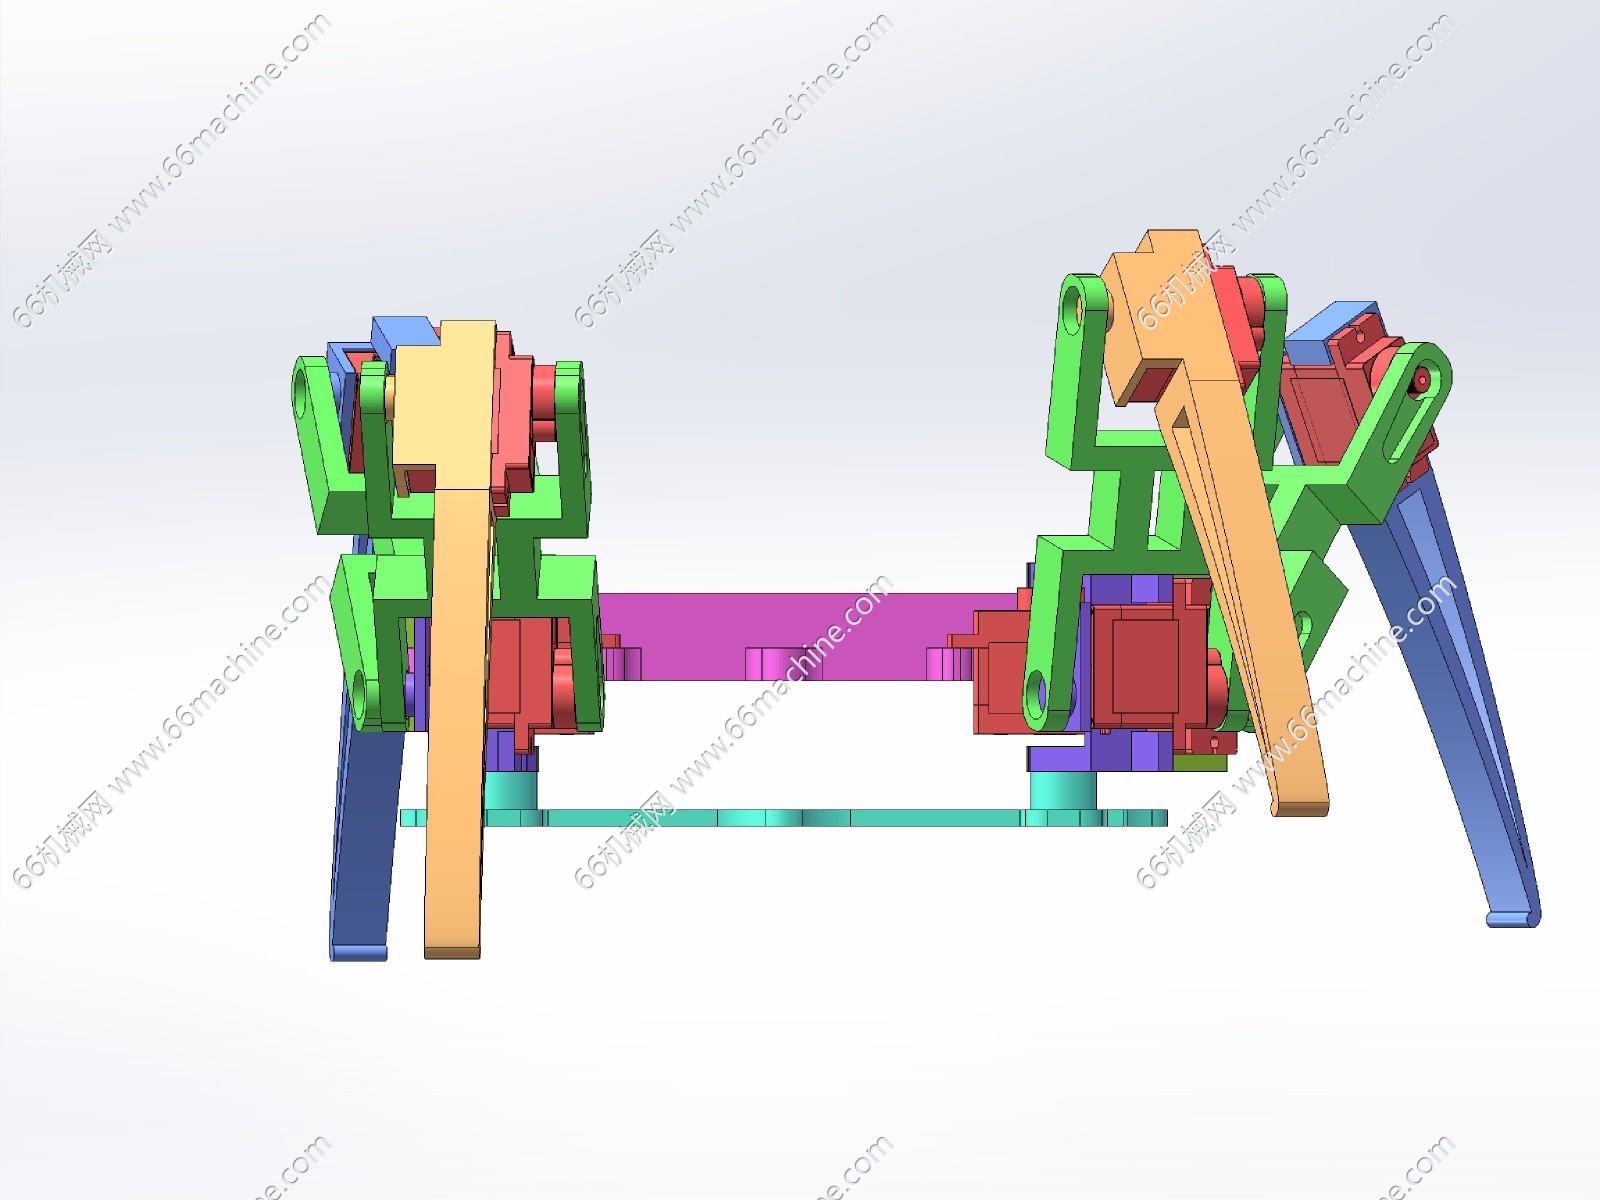
前视图.jpg
右视图.jpg
后视图.jpg
左视图.jpg
斜二轴测图.jpg
正等轴测图.jpg
轴测图.jpg
四足行走机器人用于非平整地面的巡检与教学演示,四条腿沿机身对称布置,髋部与膝部关节由舵机驱动完成抬腿与迈步动作。机身承载控制板与电池组,可在台阶与坡道上以静态步态稳定行走,运动平稳、控制简单。图纸经过深度整理,结构清晰、装配关系明确,供机械工程师及相关从业者做方案参考与学习研究。
机械网友156
图纸ID: 315092070400401205
图纸格式:SLDPRT、SLDASM、step、x_t
图纸版本:Solidworks2025
文件大小:3.06MB
所需积分:30机械币
可否编辑: 可进行编辑,不包含参数
关注人数:0人