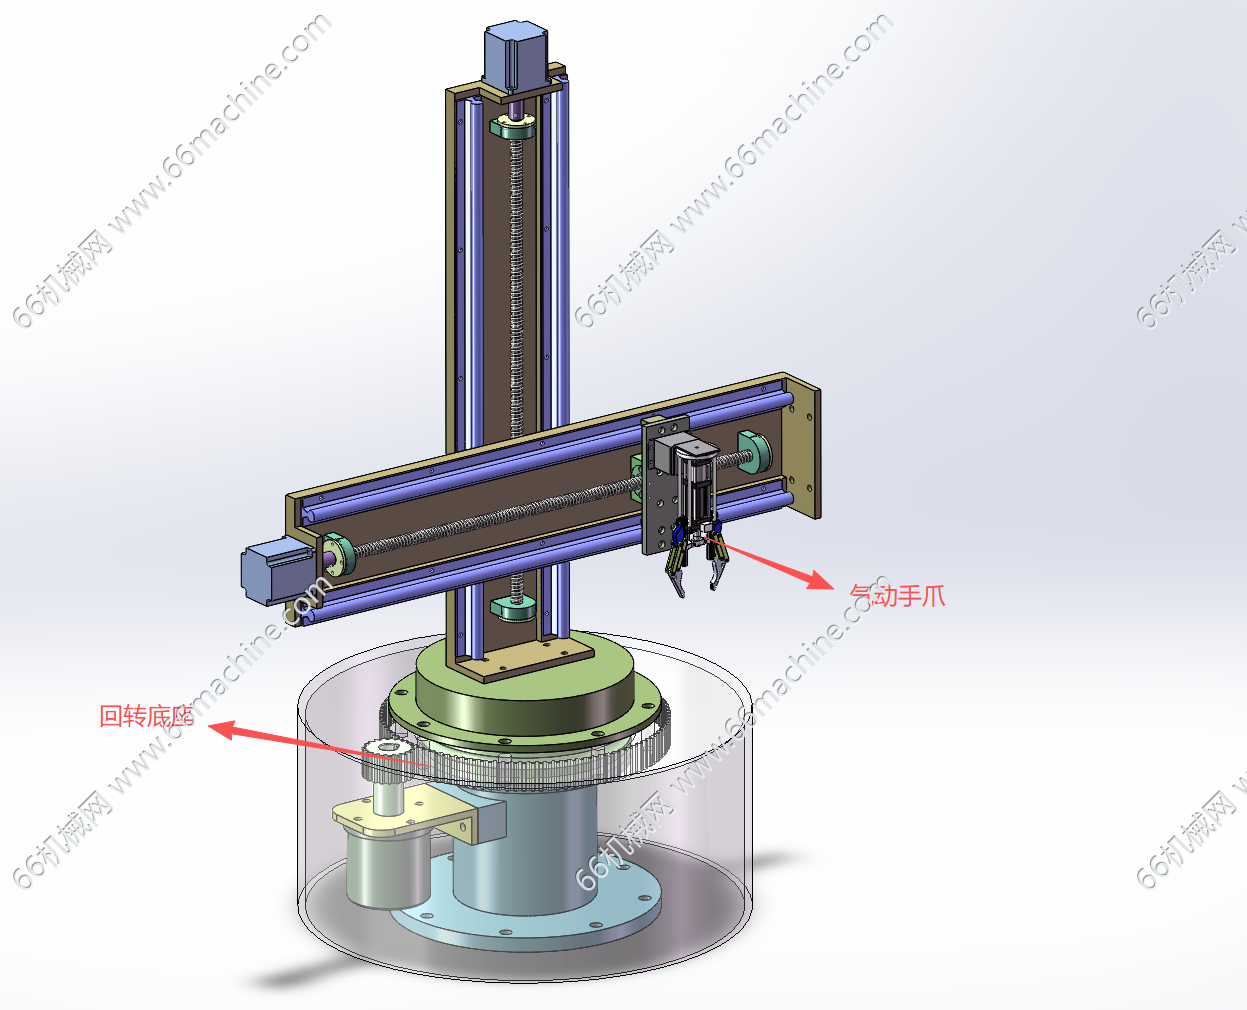
三轴抓取机器人.png
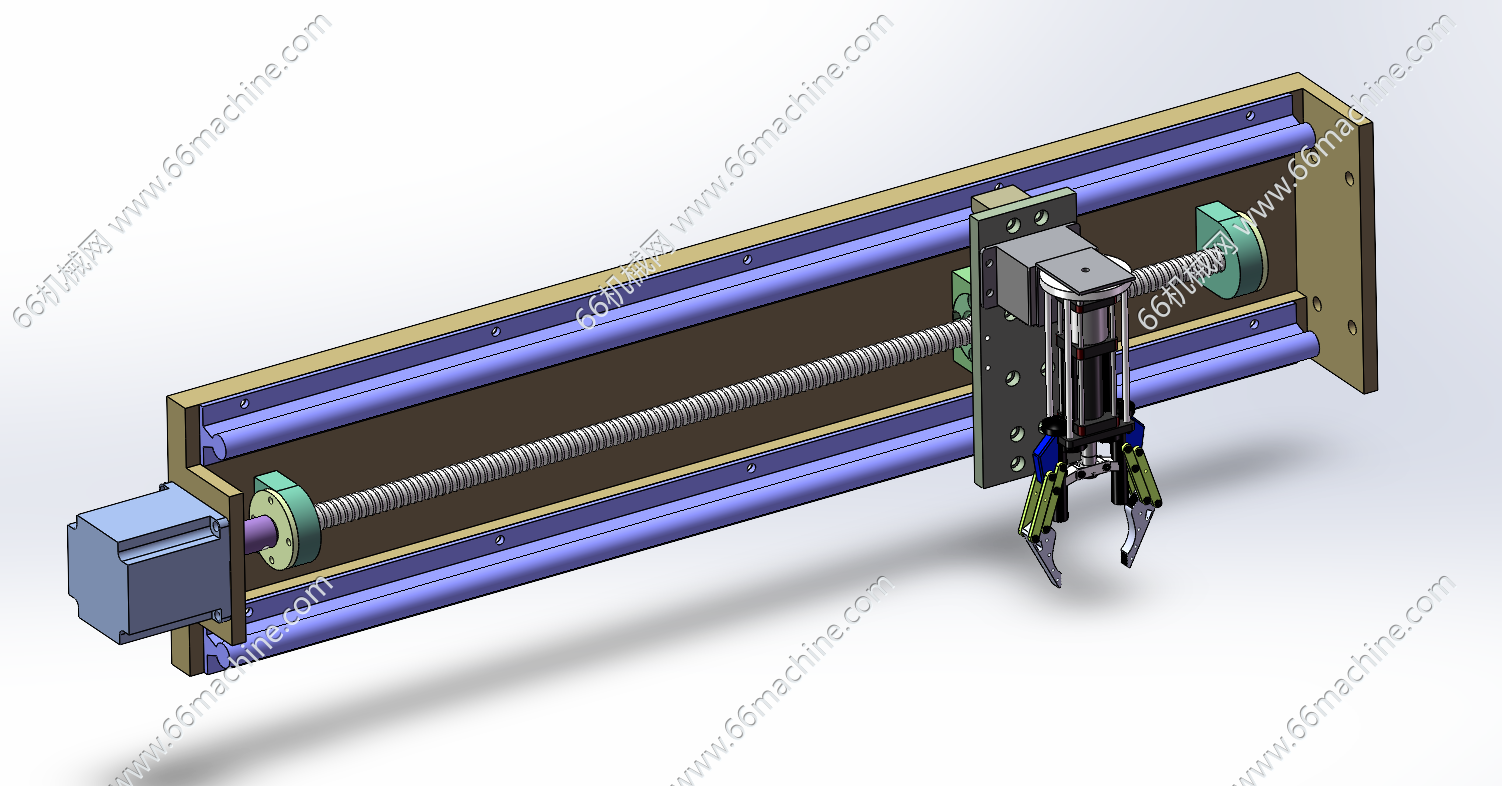
X丝杠模组及气动夹爪.png
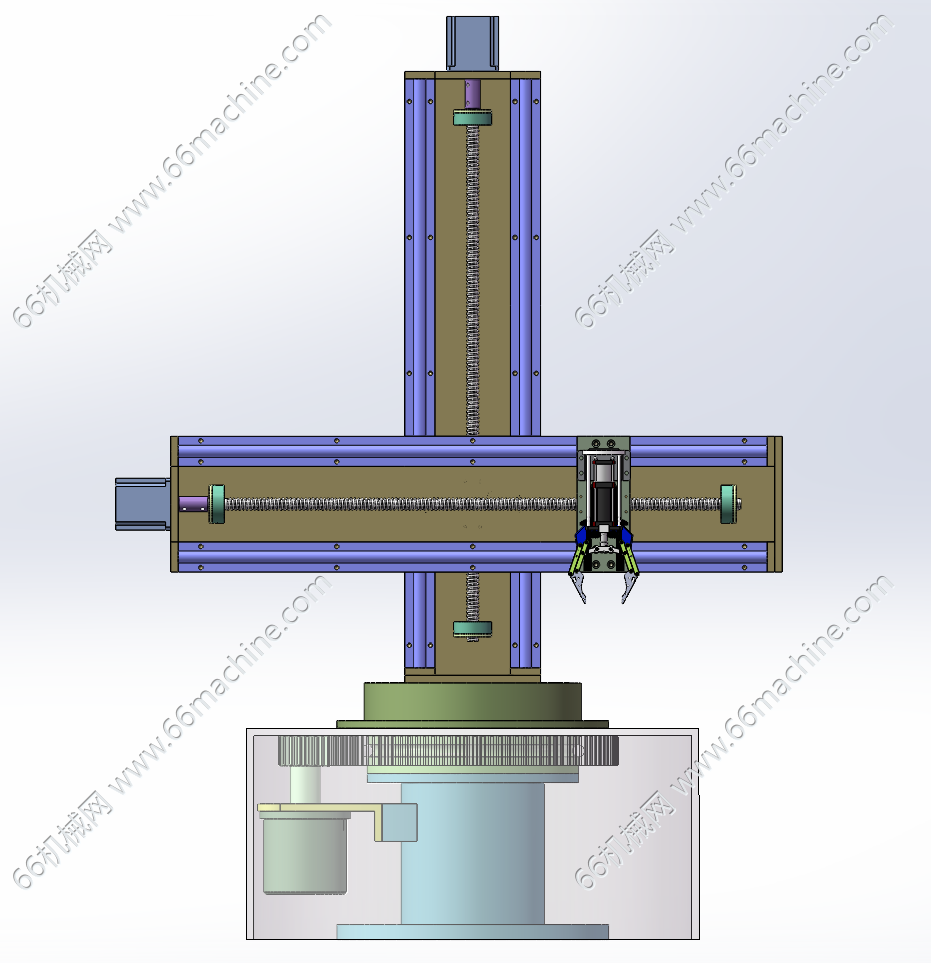
三轴抓取机器人主视图.png
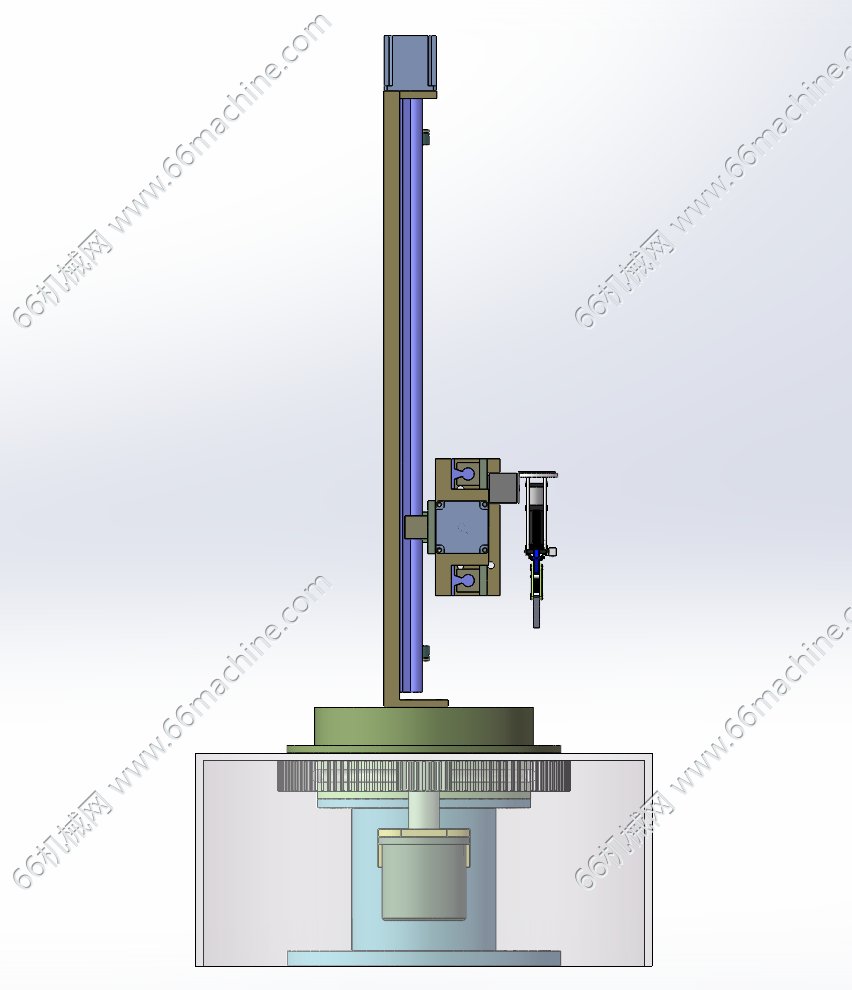
三轴抓取机器人侧视图.png
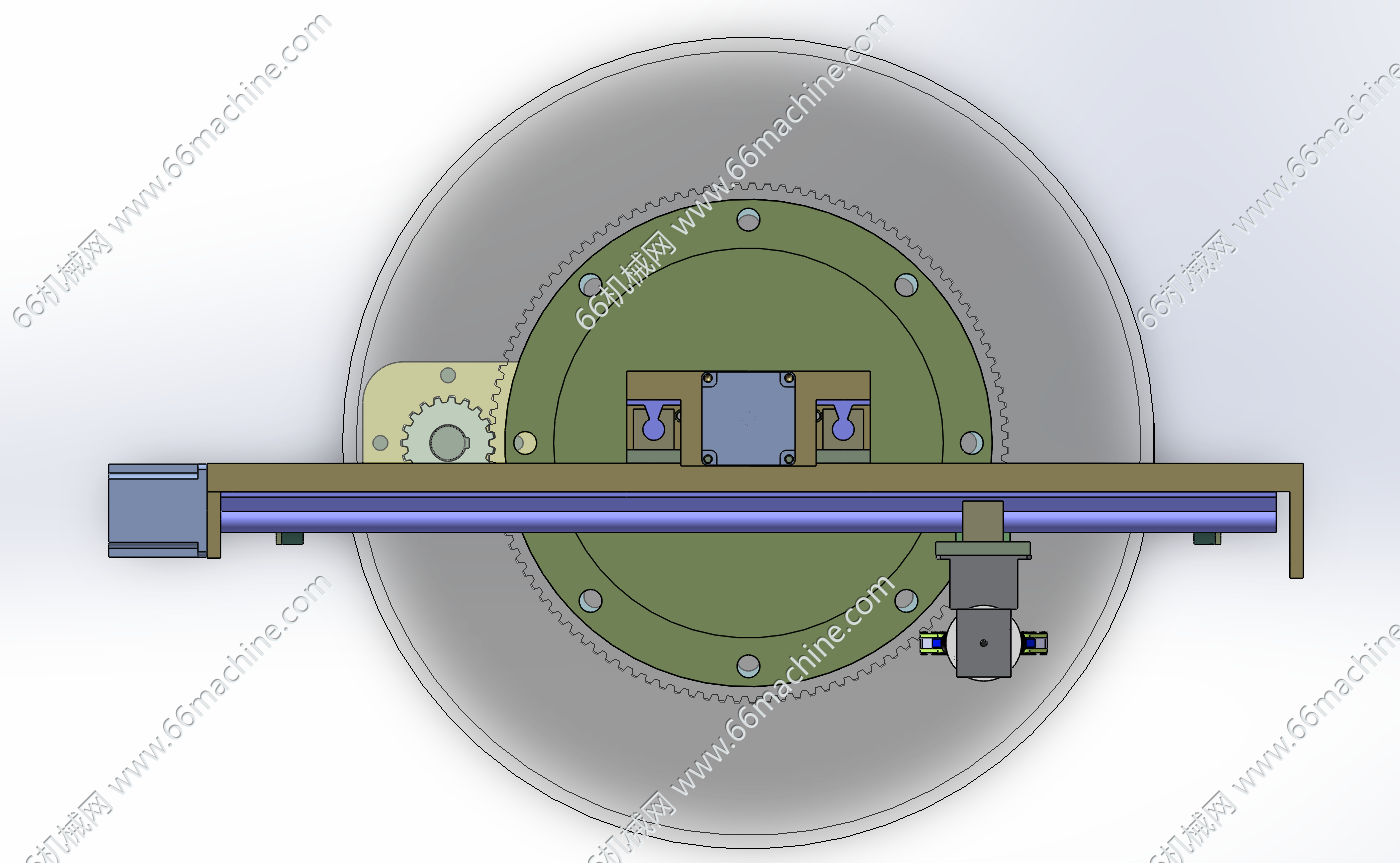
三轴抓取机器人俯视图.png
该模型为三自由度圆柱坐标型工业机器人(三轴抓取机器人),由回转底座、XZ轴丝杆模组和气动手爪组成,采用丝杆传动、步进电机驱动,可实现旋转、升降、伸缩三个方向运动,末端夹爪用来抓取物料,多用于物料移栽、上下料分拣。另含x-t通用格式,欢迎参考!
非标设计
图纸ID: 315092070400401032
图纸格式:SLDPRT、SLDASM、x_t
图纸版本:Solidworks2025
文件大小:15.90MB
所需积分:75机械币
可否编辑: 可进行编辑,包含特征参数
关注人数:0人