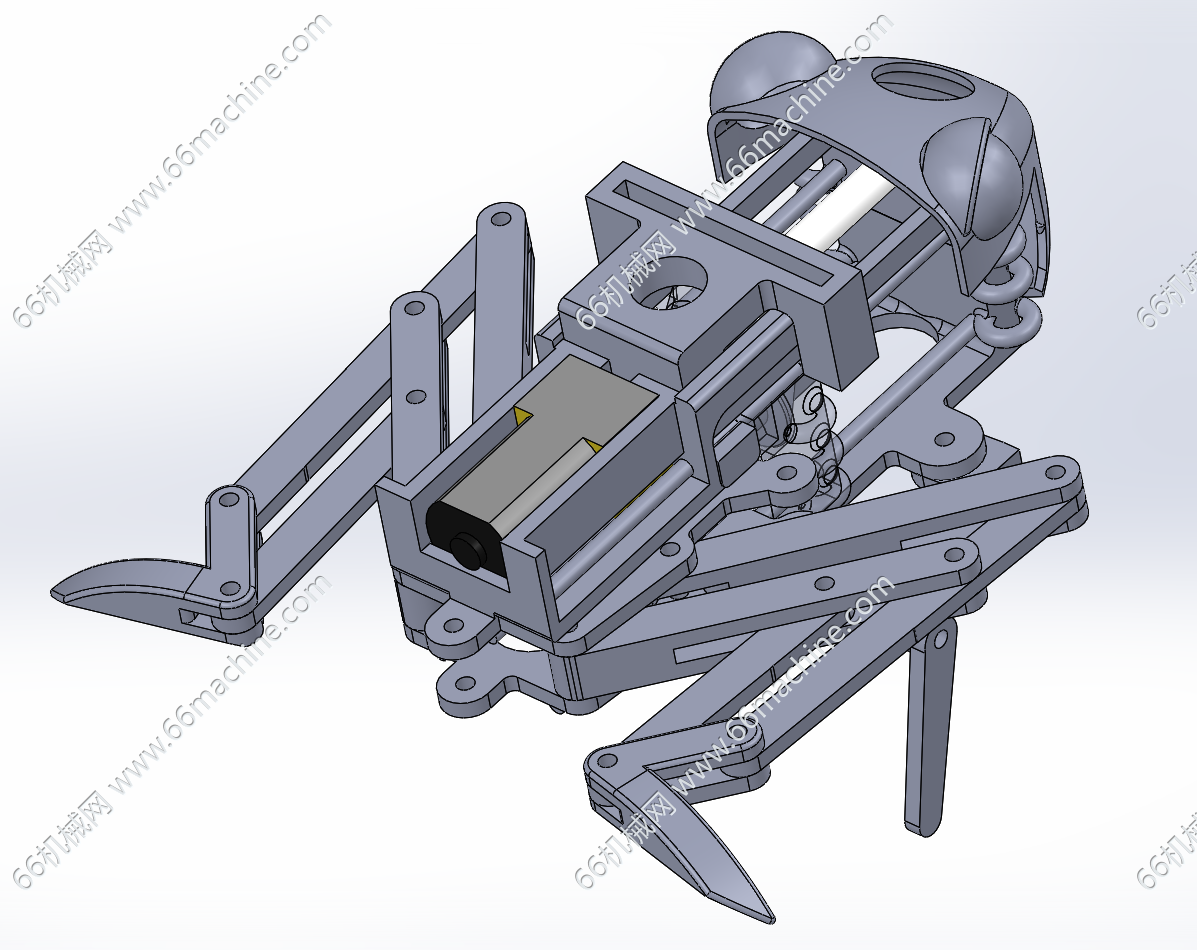
仿生青蛙跳跃机器人.png
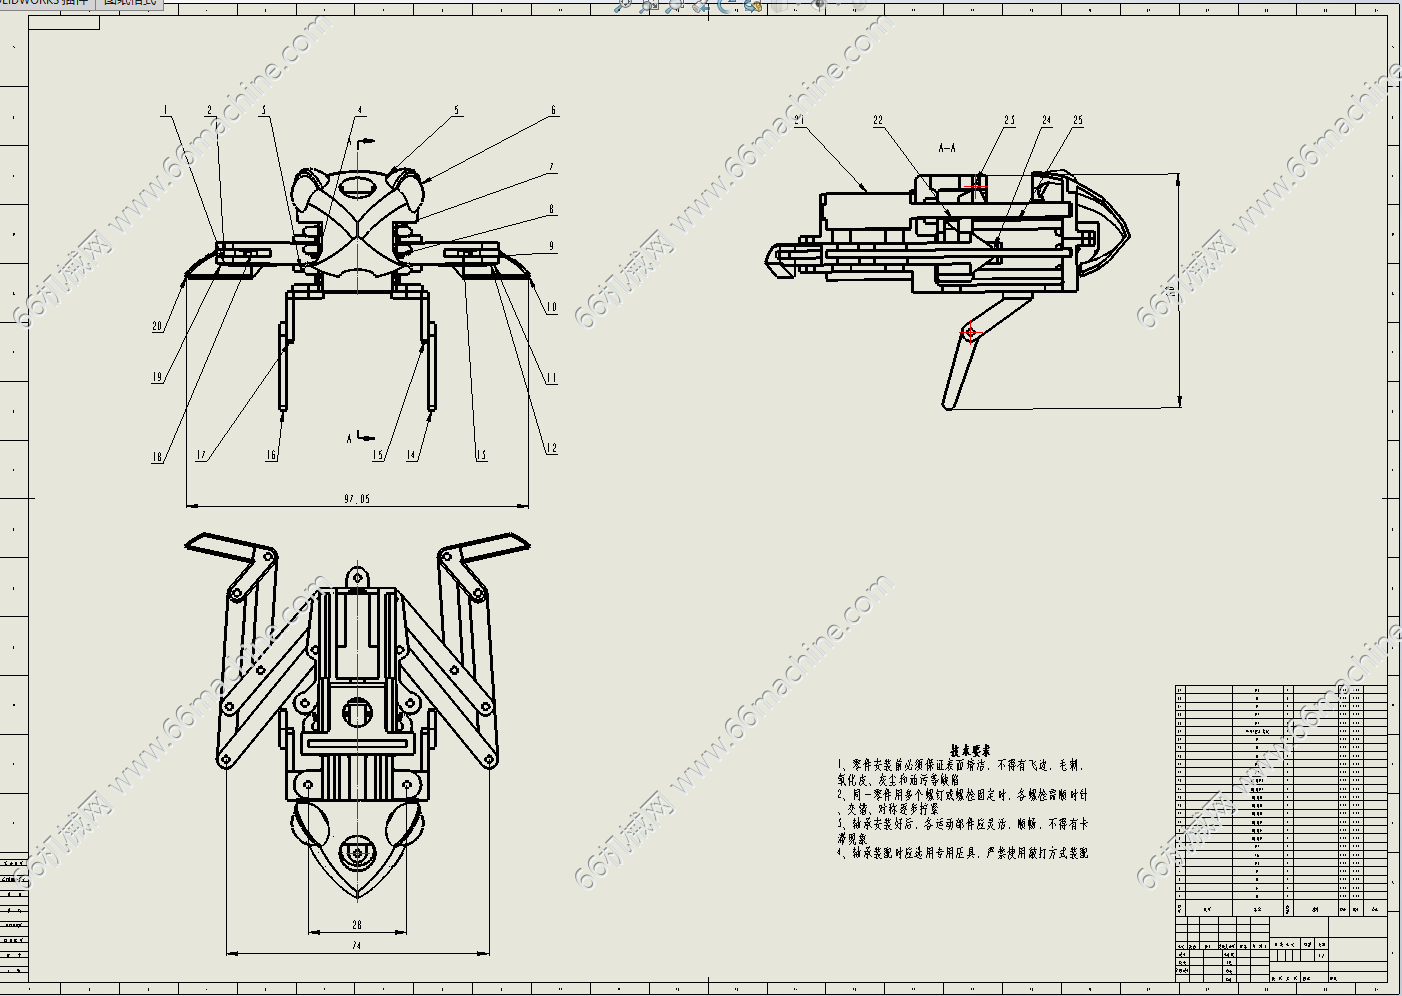
仿生青蛙跳跃机器人工程图.png
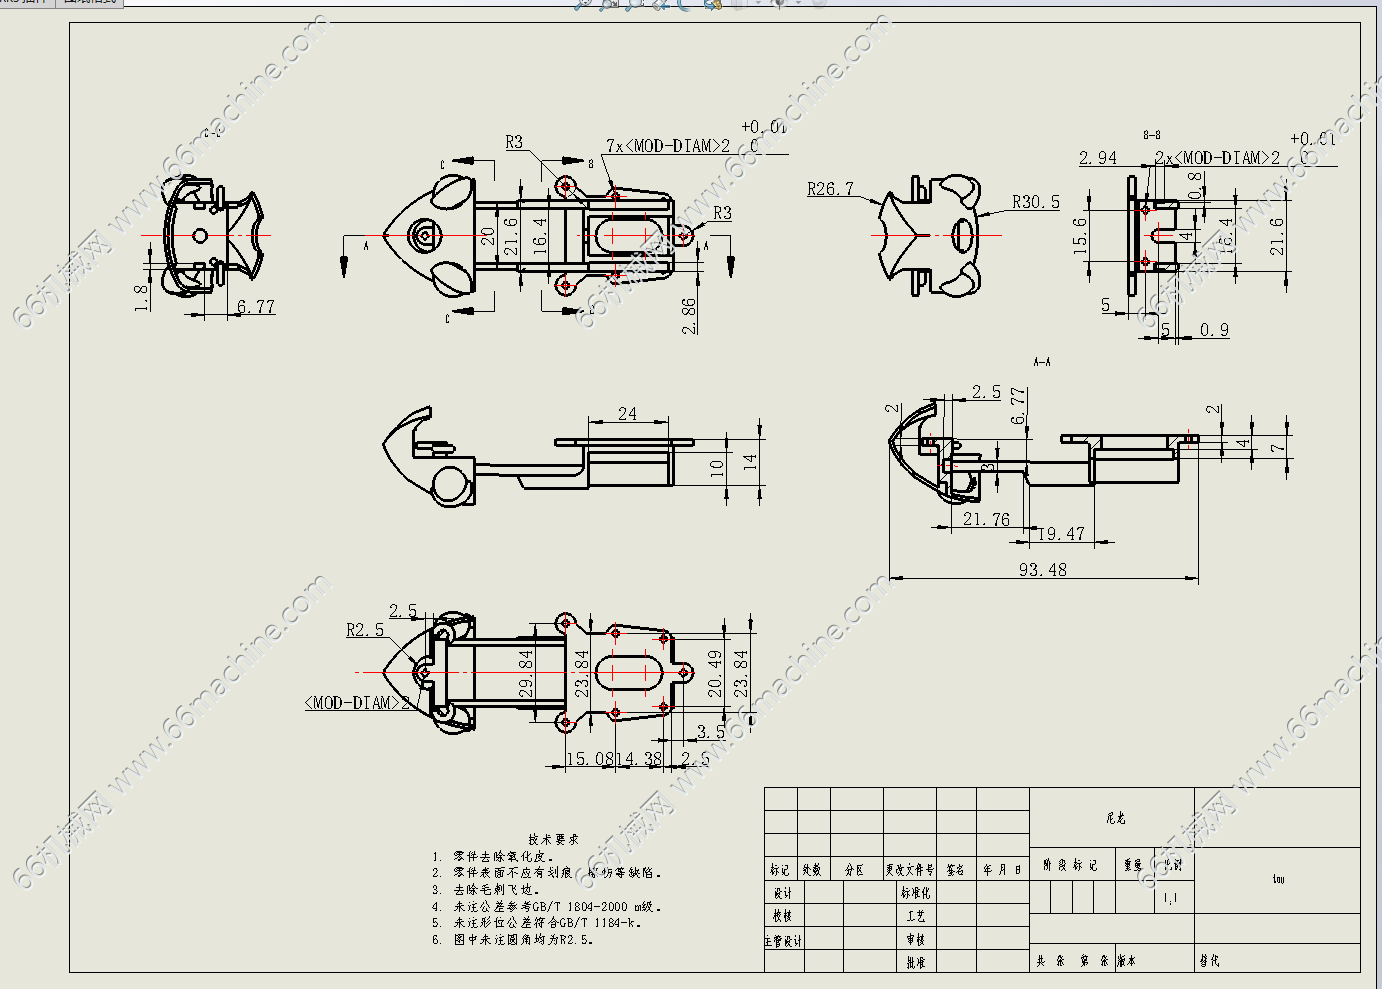
青蛙头部.png
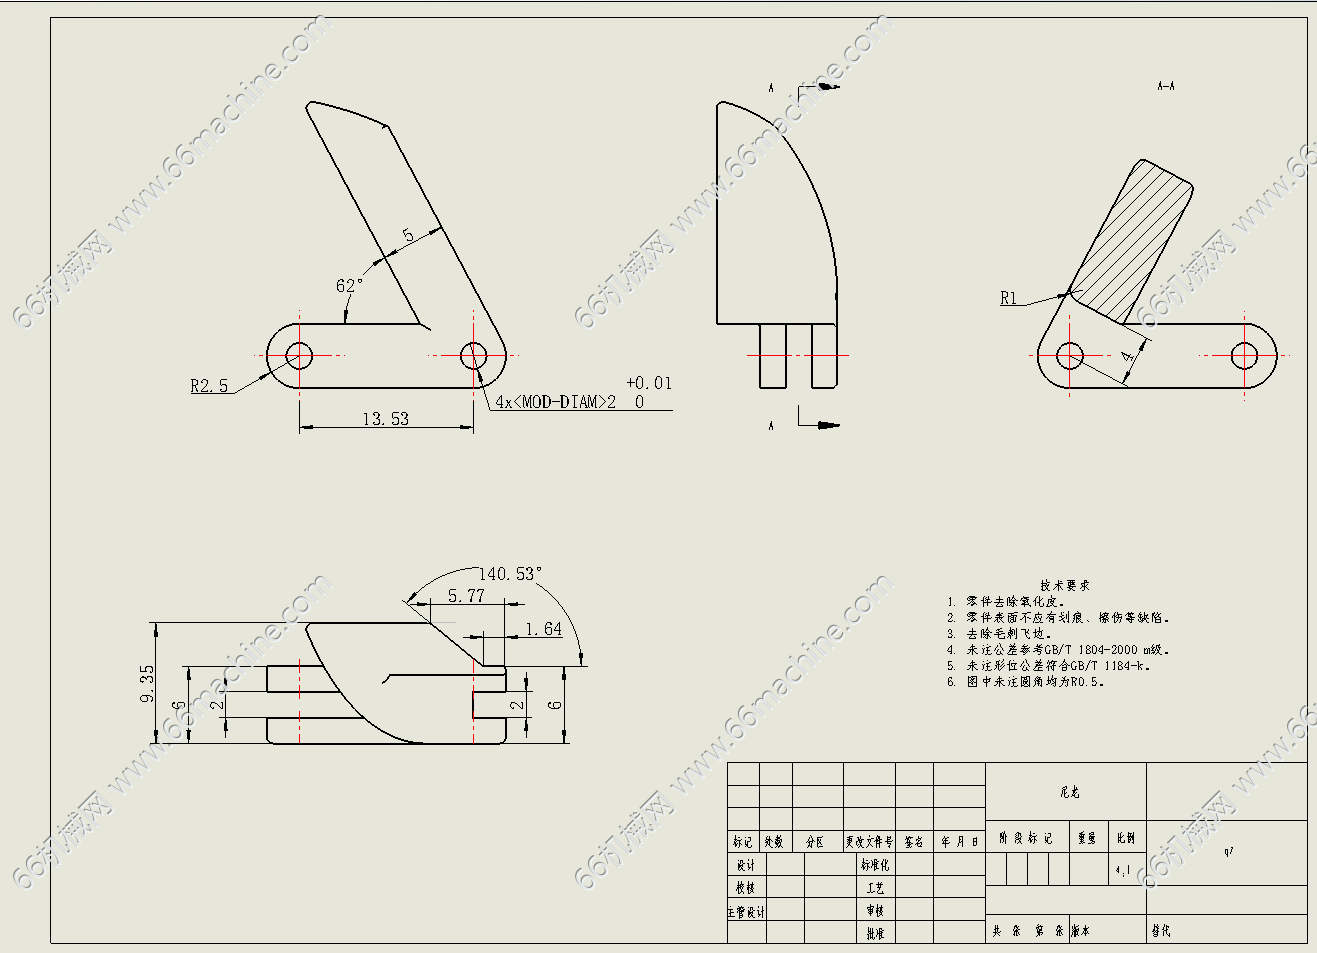
腿部.png
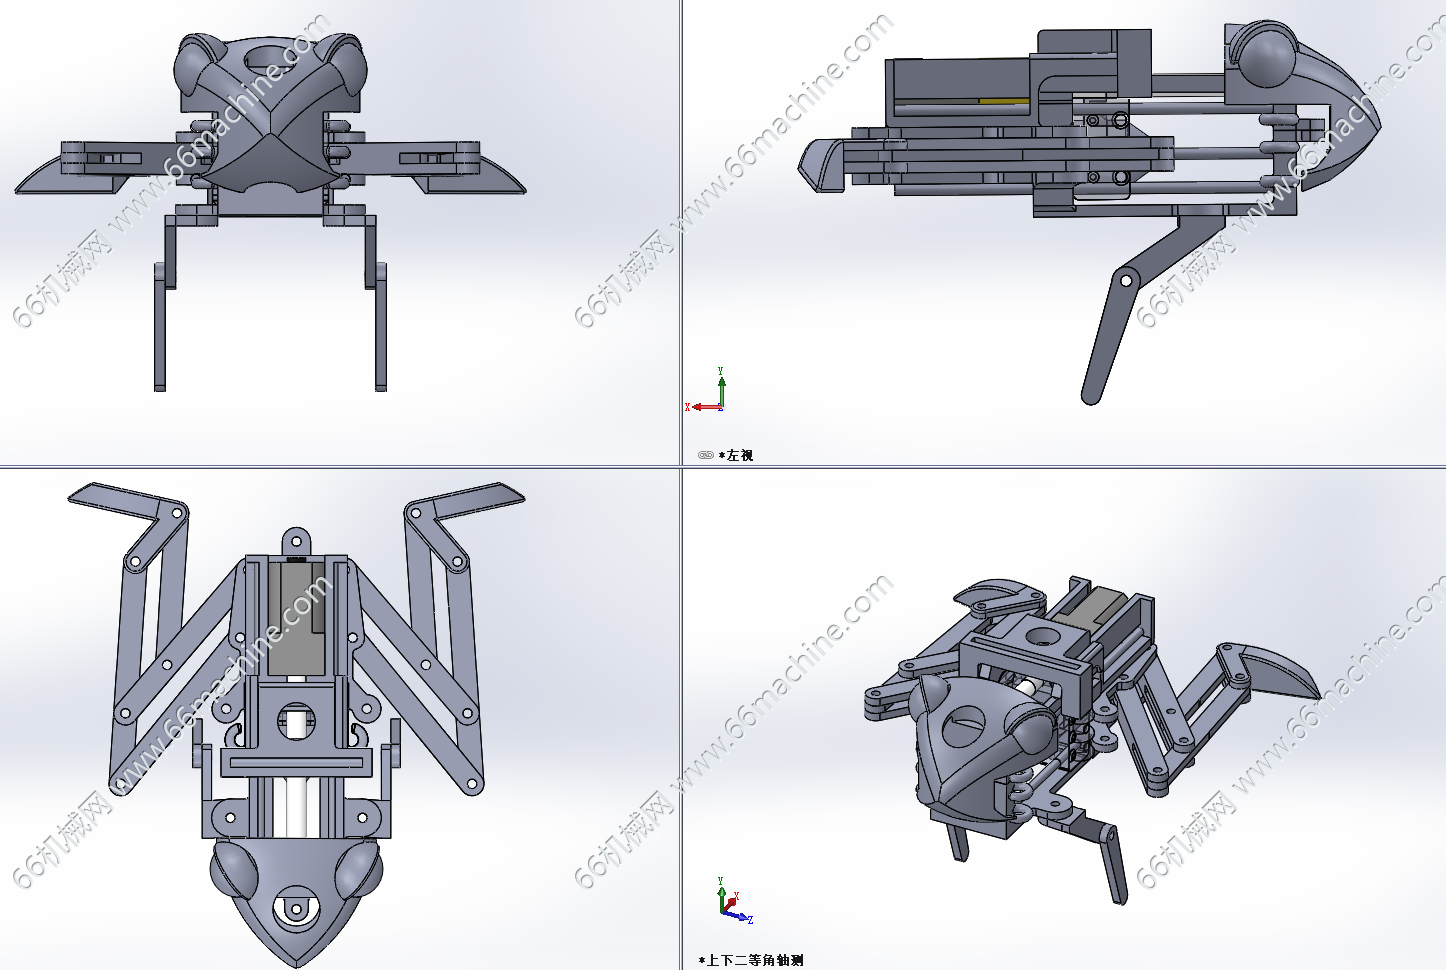
仿生青蛙跳跃机器人四视图.png
源文件.png
该模型为仿生青蛙跳跃机器人,以电机+丝杠+连杆与弹性储能结构为核心,模仿青蛙后腿蓄力释放的生物机理实现弹跳动作,前肢用于支撑与落地缓冲,结构轻量化。
朝花夕拾啊
图纸ID: 315092070400400914
图纸格式:SLDPRT、SLDDRW、SLDASM
图纸版本:Solidworks2021
文件大小:13.29MB
所需积分:35机械币
可否编辑: 可进行编辑,包含特征参数
关注人数:0人