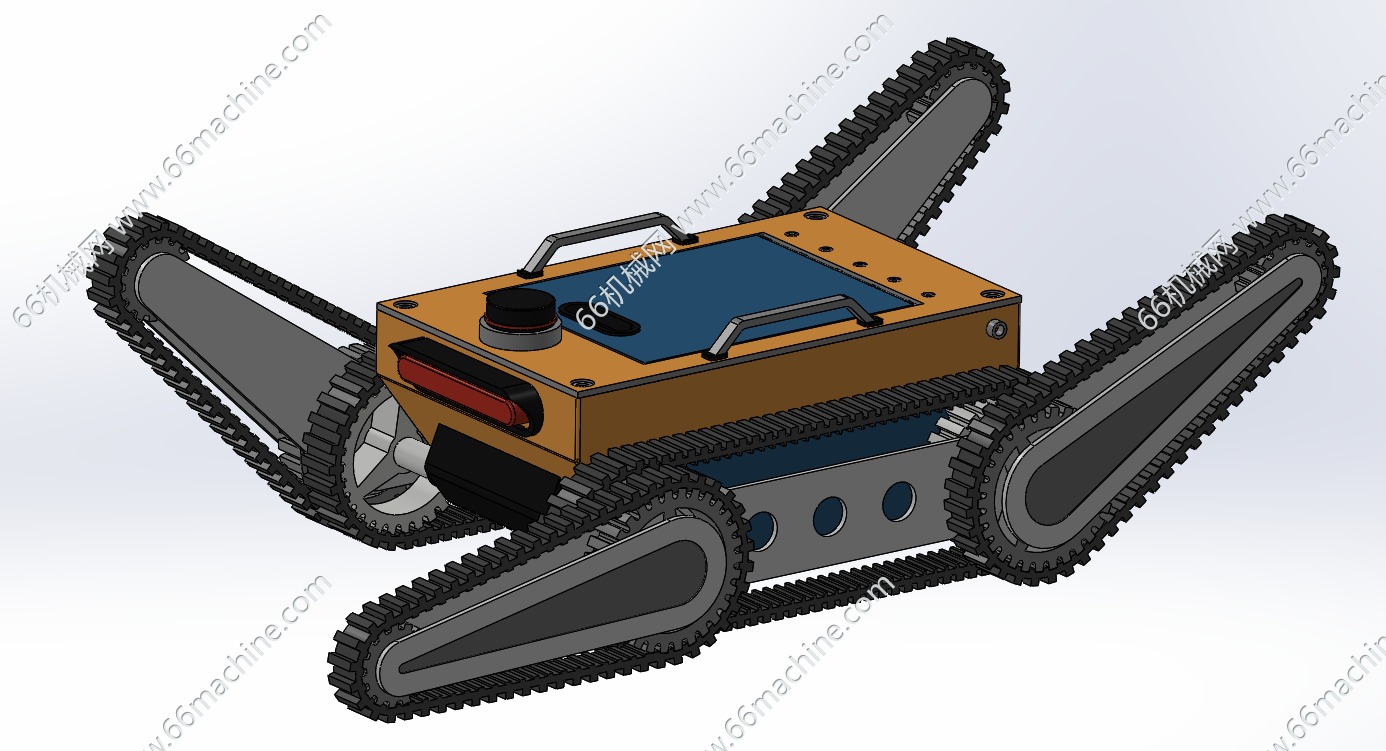
四摆臂履带式移动机器人.png
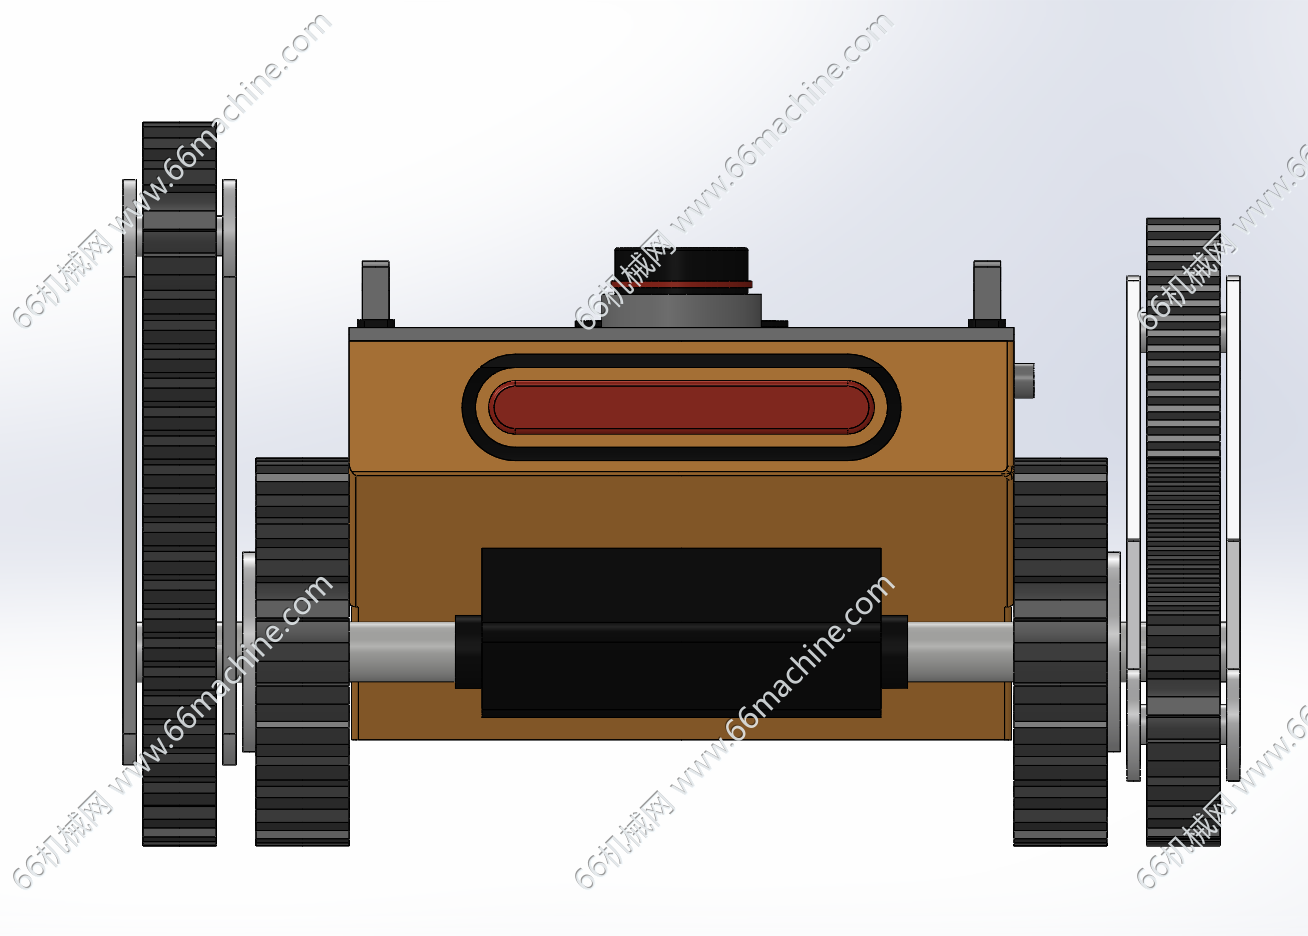
四摆臂履带式移动机器人主视图.png
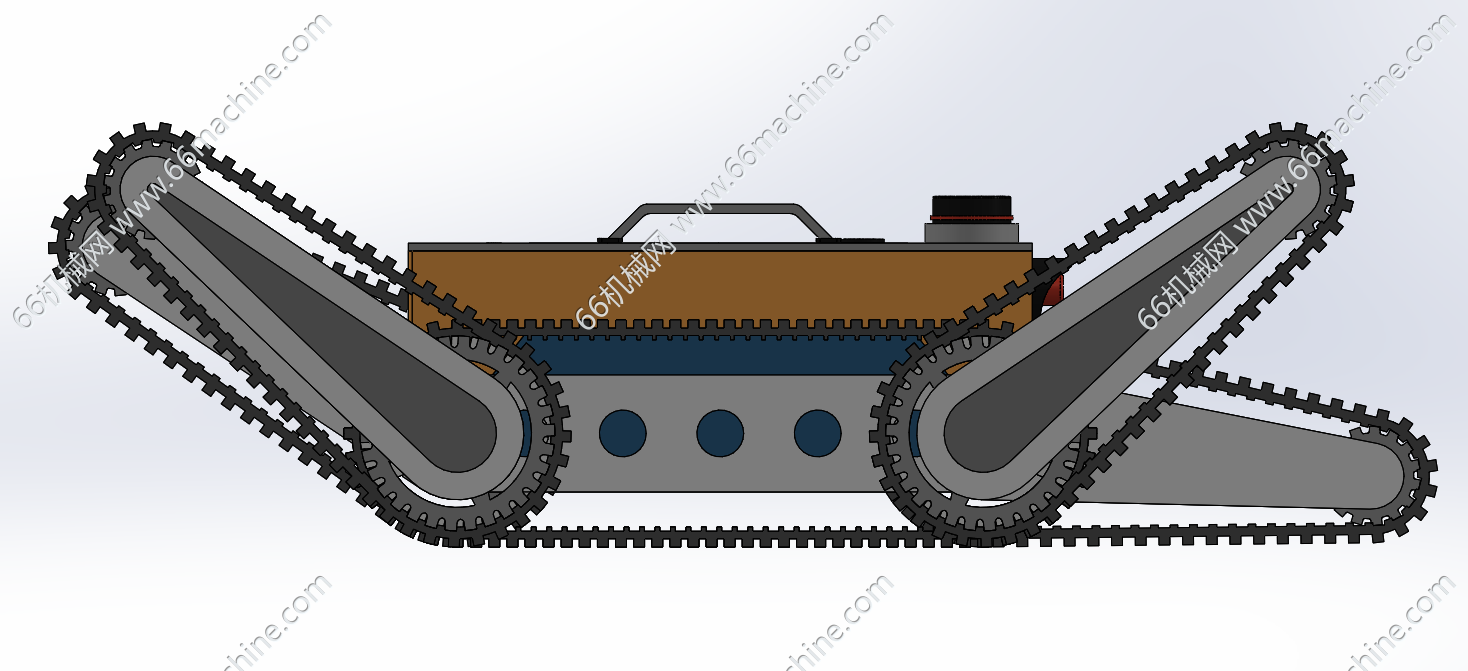
四摆臂履带式移动机器人侧视图.png
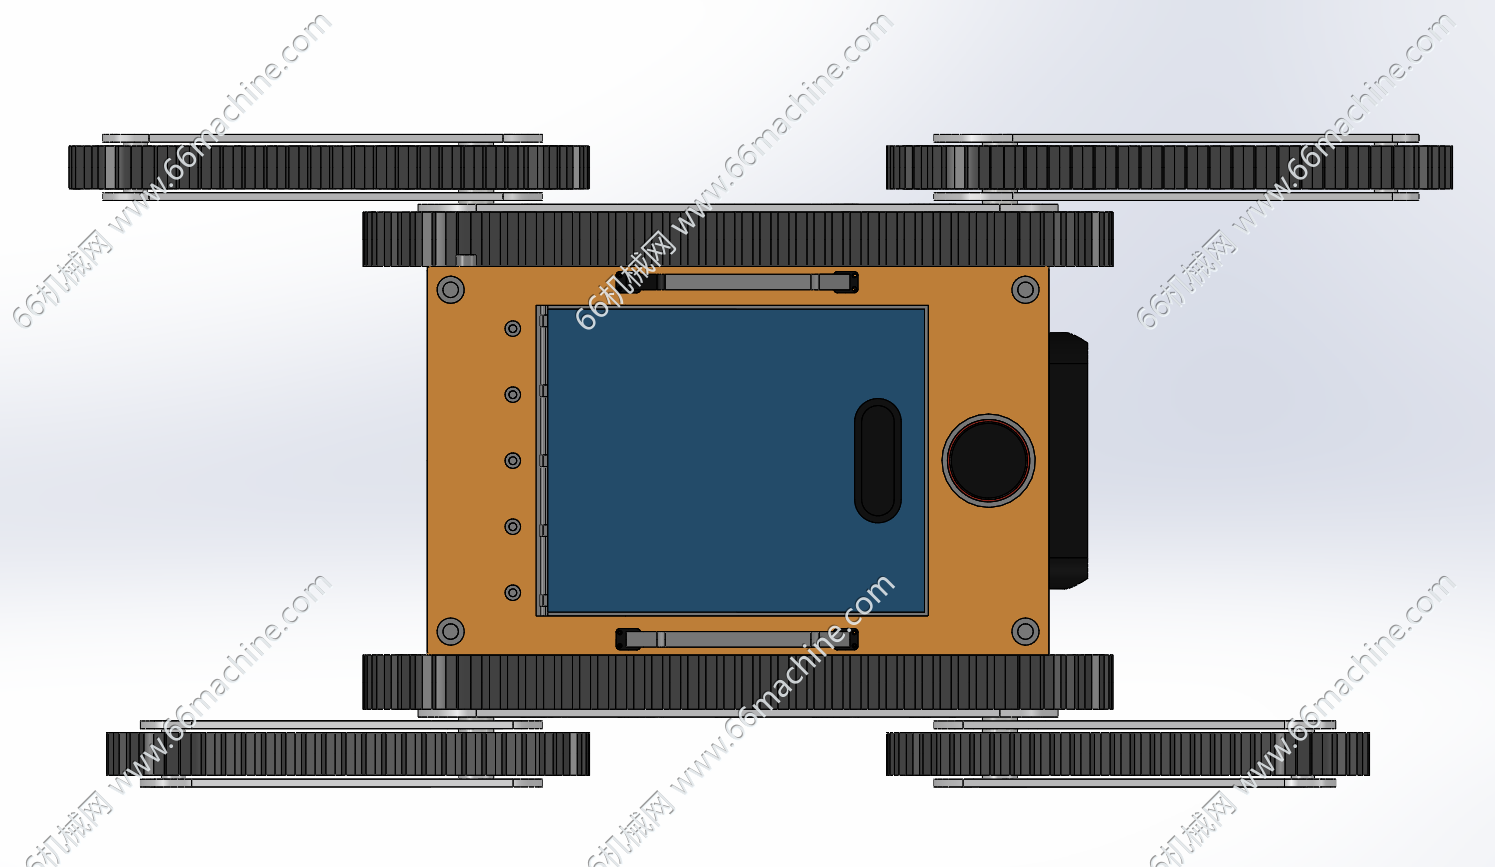
四摆臂履带式移动机器人俯视图.png
该装置为四摆臂履带式移动机器人,主体集成控制箱体与多组可摆动履带行走机构,依靠独立驱动的履带实现行走,摆臂结构可调整姿态,具备越障、爬坡能力;机身搭载操作面板、急停按钮等电控组件,可搭载各类检测传感模块,适合复杂地形环境下的巡检、探测作业,拥有良好的地形适应与通过性能。
非标设计
图纸ID: 315092070400399359
图纸格式:iges
图纸版本:其它模型软件
文件大小:1.88MB
所需积分:10机械币
可否编辑: 可进行编辑,不包含参数
关注人数:0人