仿生六足蚂蚁机器人3D+工程图
发布时间:2026-11-03
-
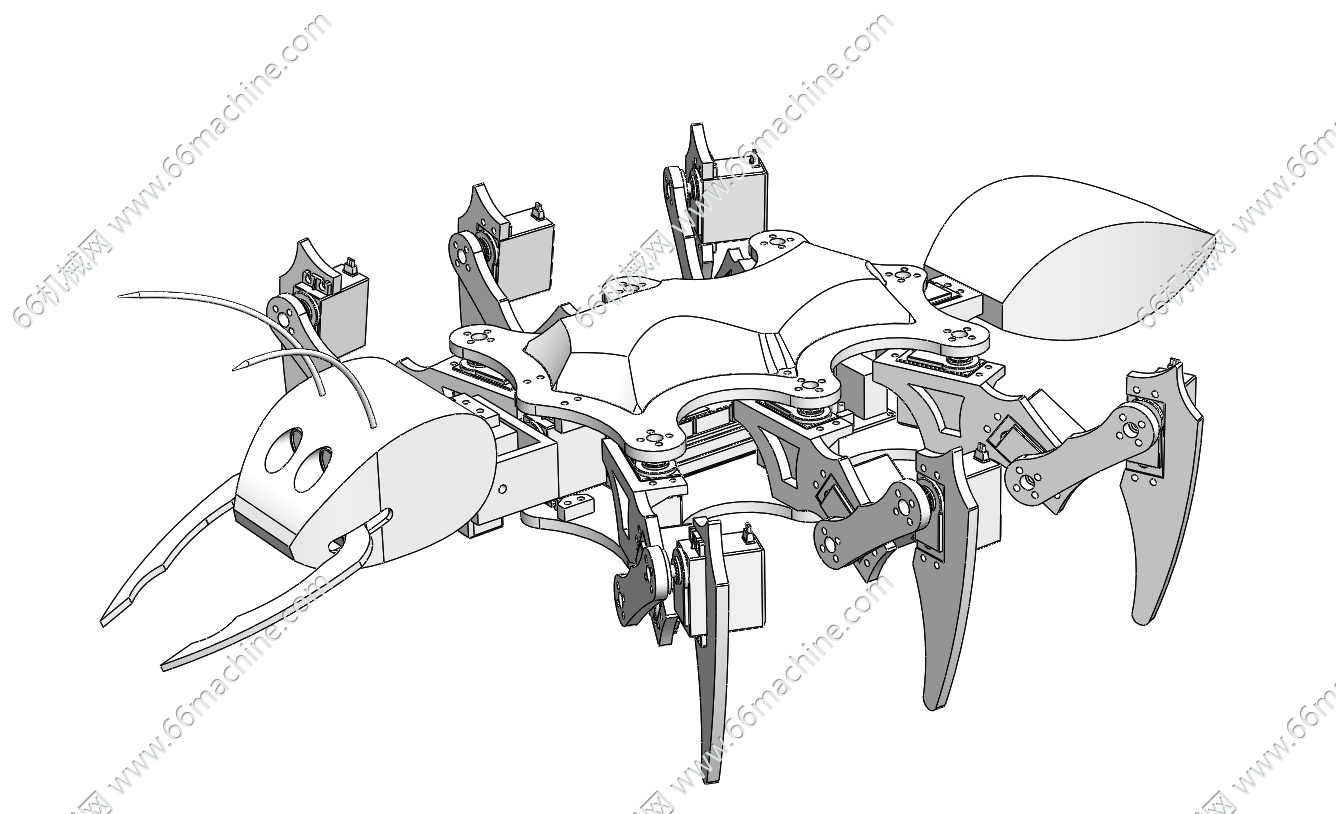
六足蚂蚁机器人.png
-
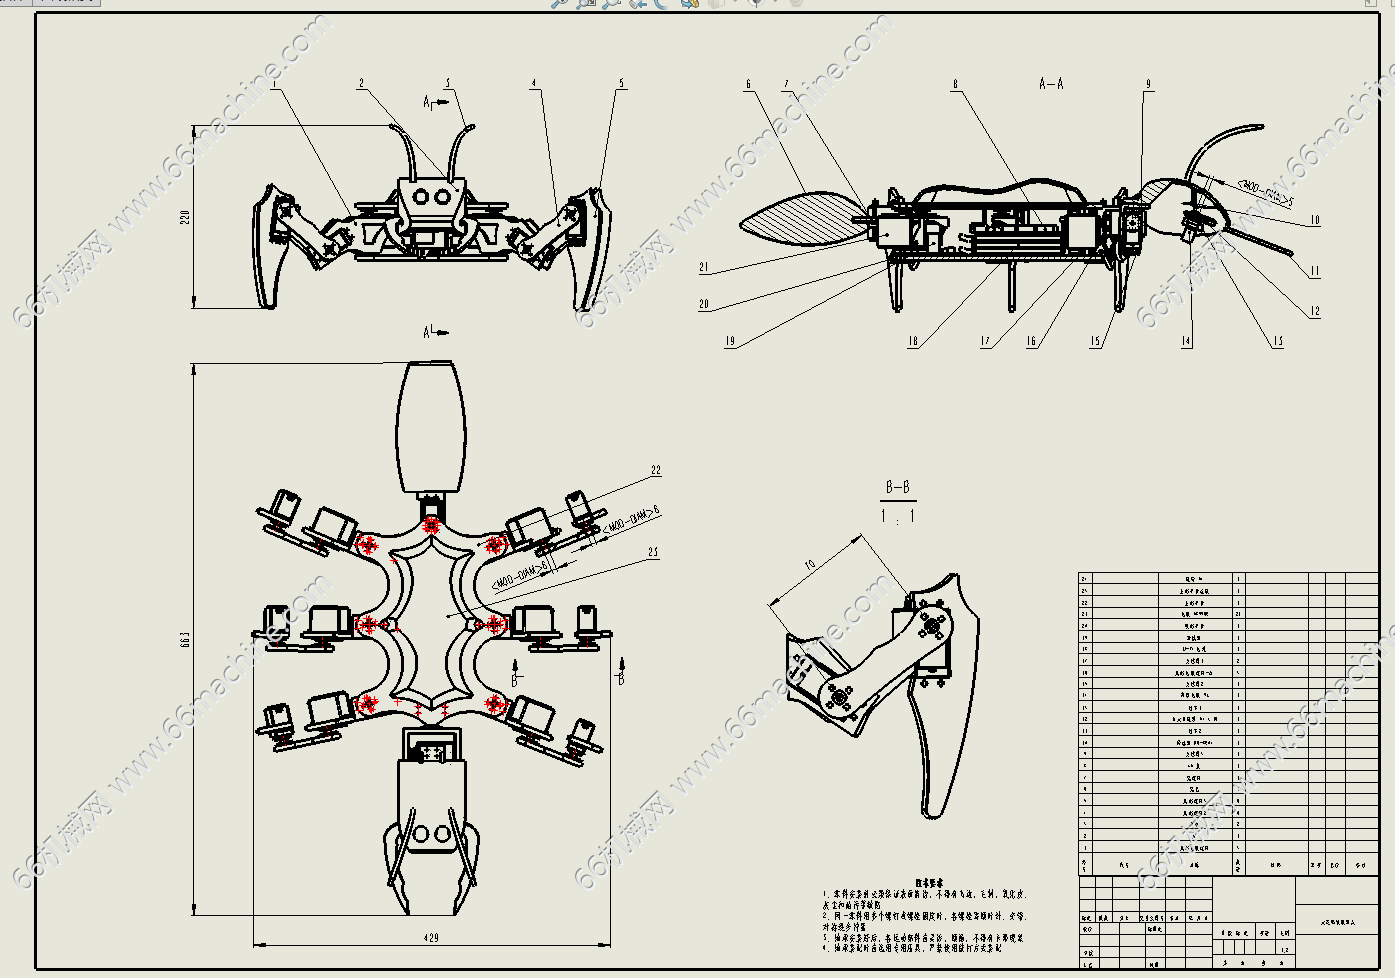
六足蚂蚁机器人工程图.png
-
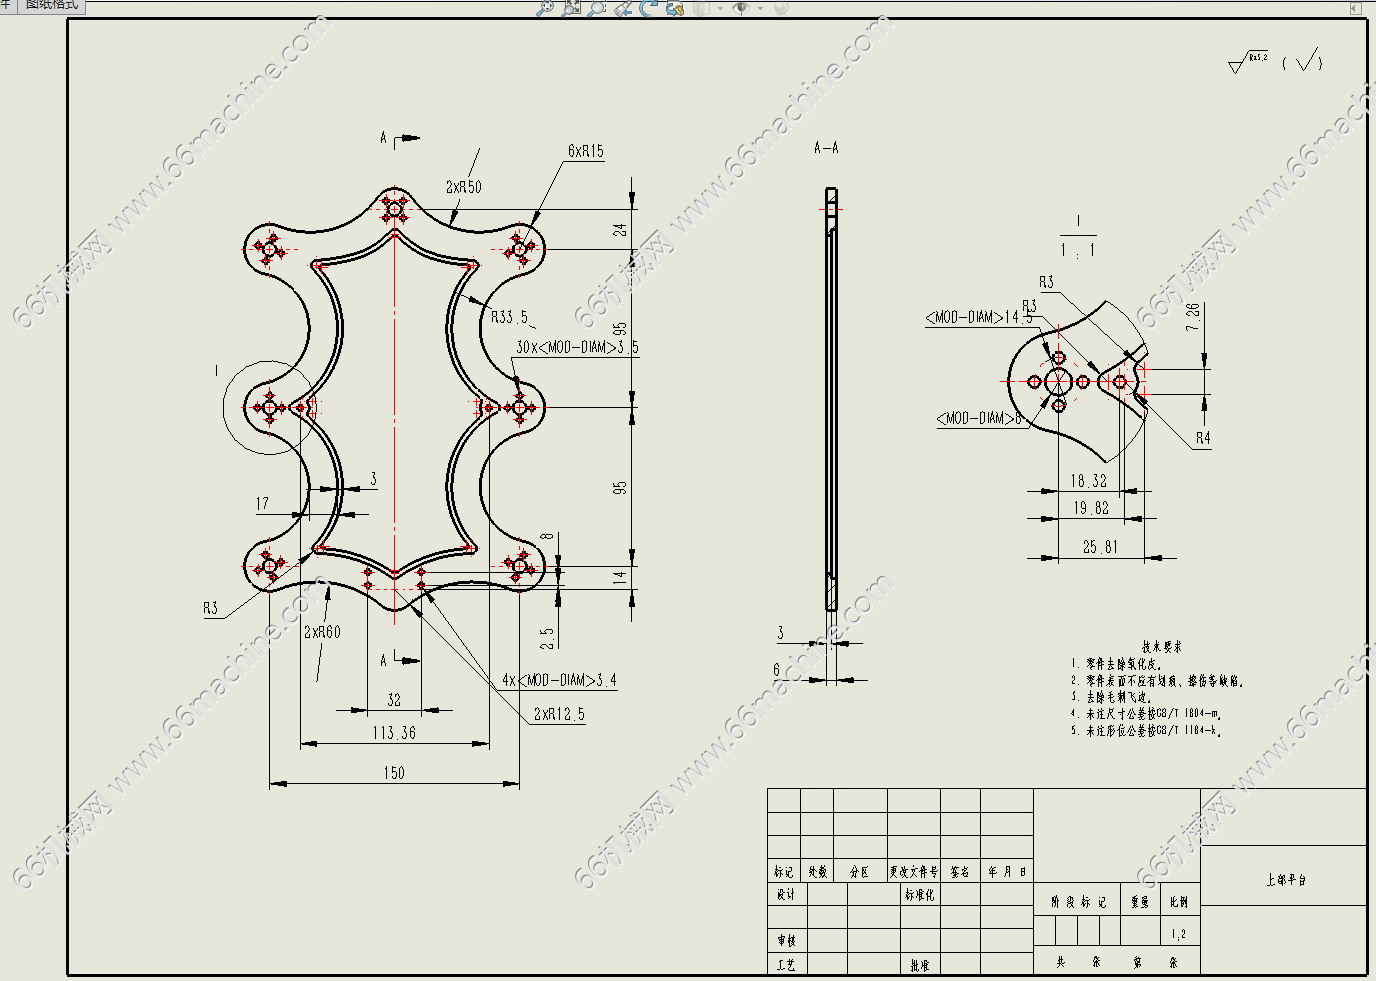
上部平台.png
-
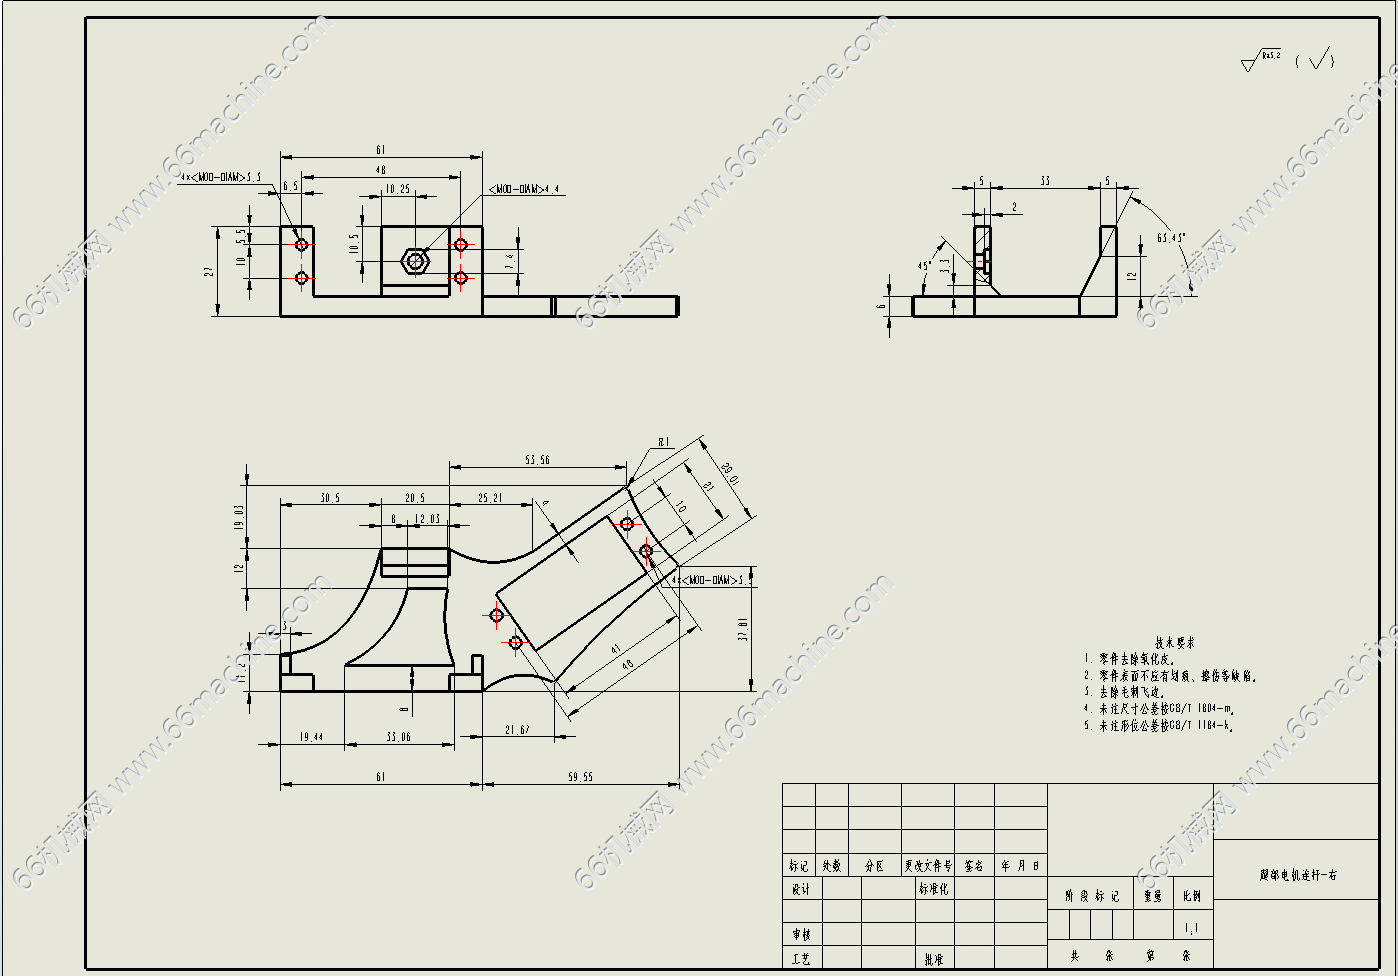
腿部电机连杆-右.png
-
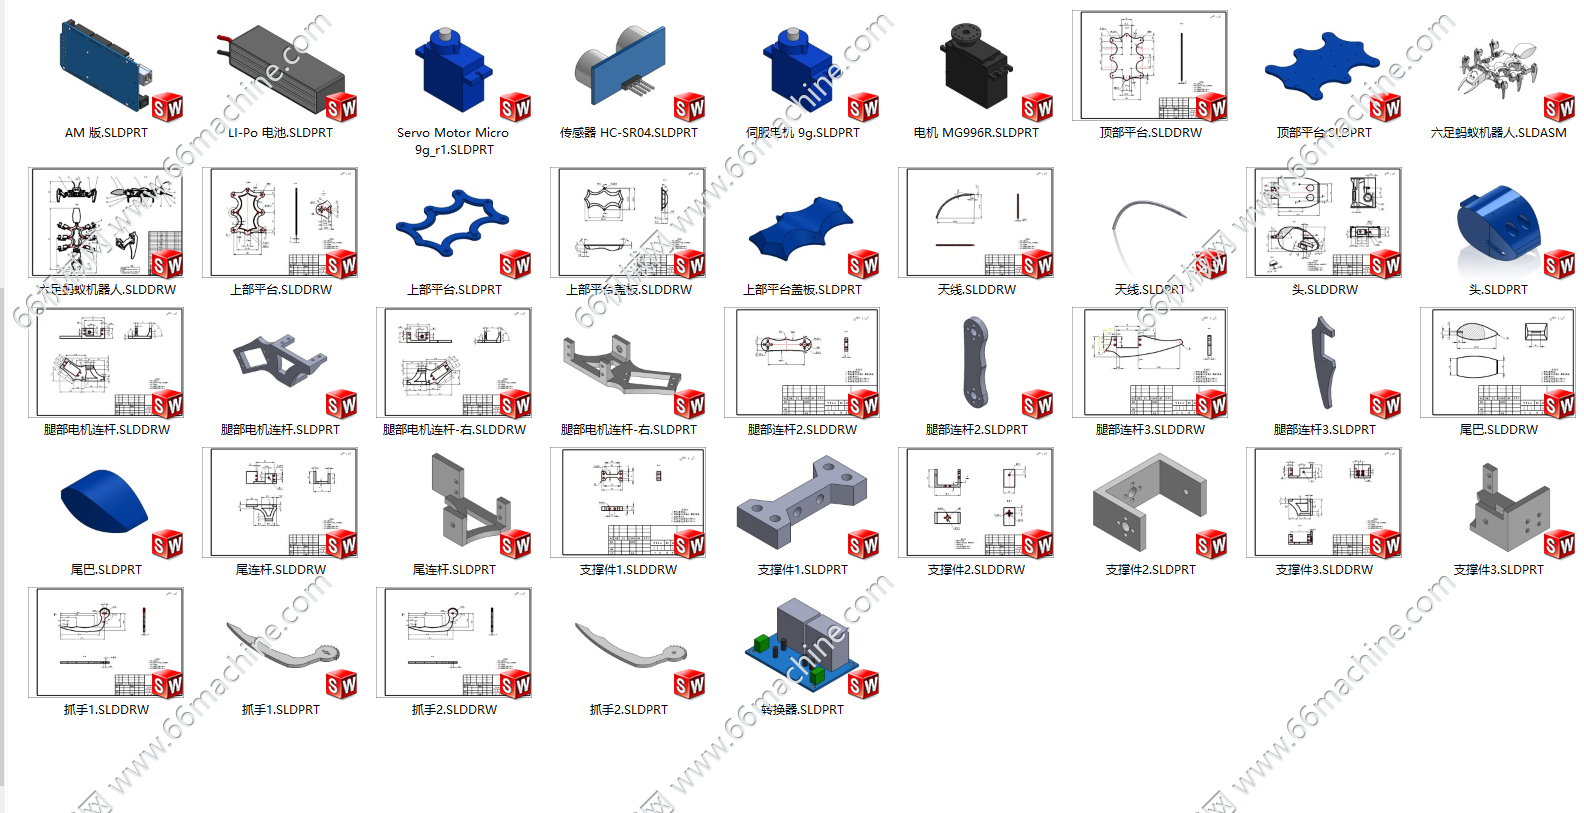
源文件.png
-
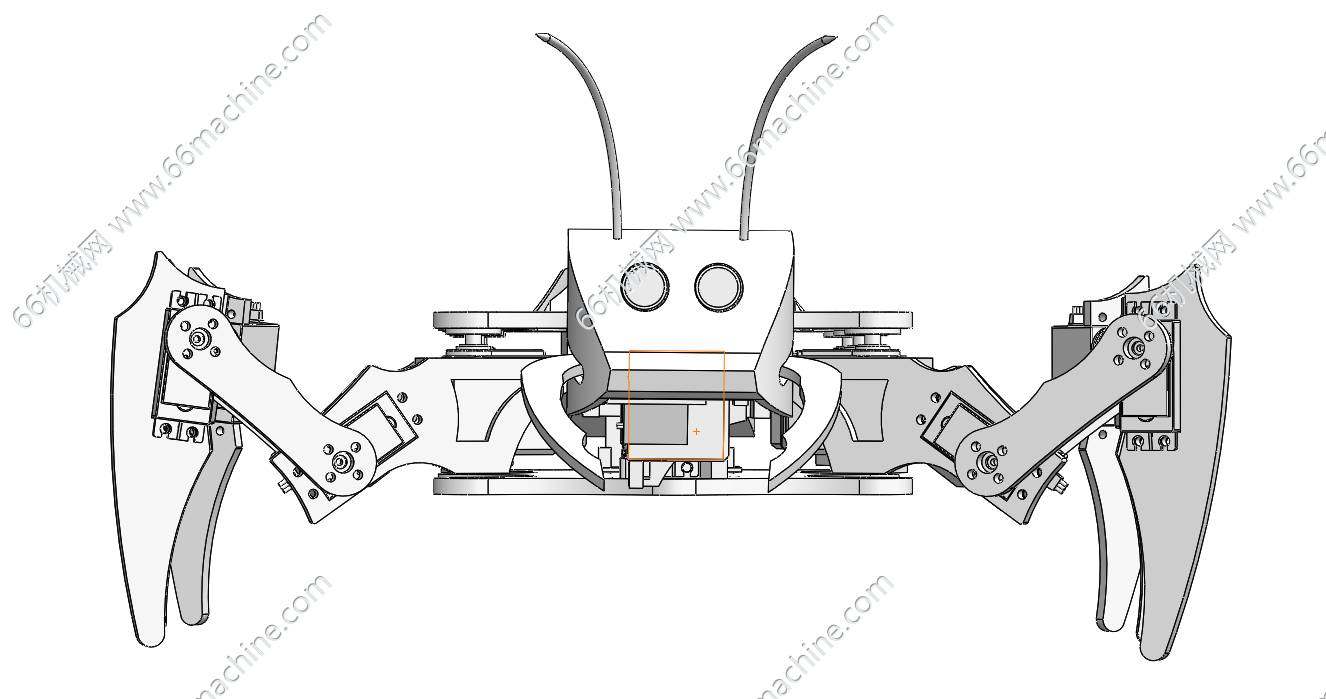
六足蚂蚁机器人主视图.png
-
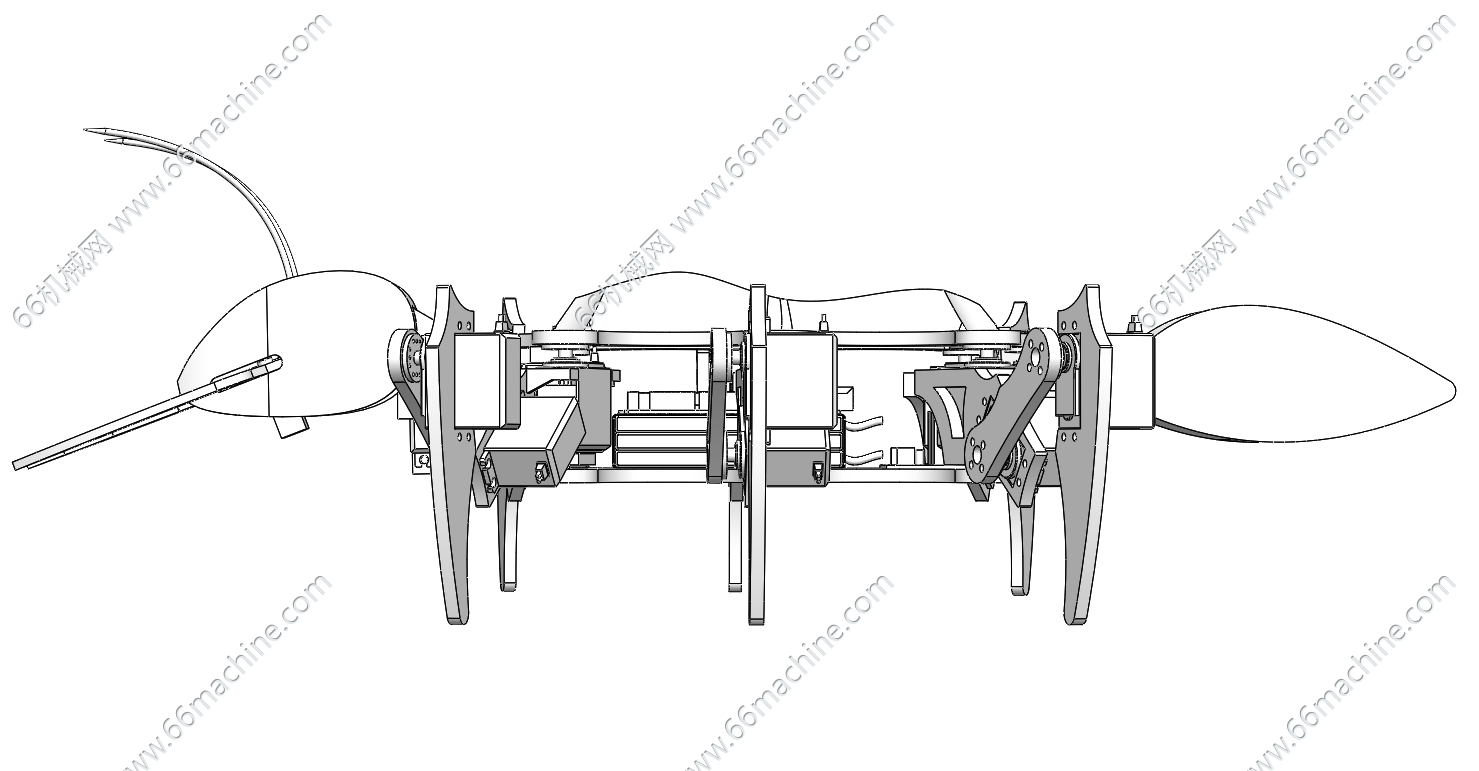
六足蚂蚁机器人侧视图.png
-
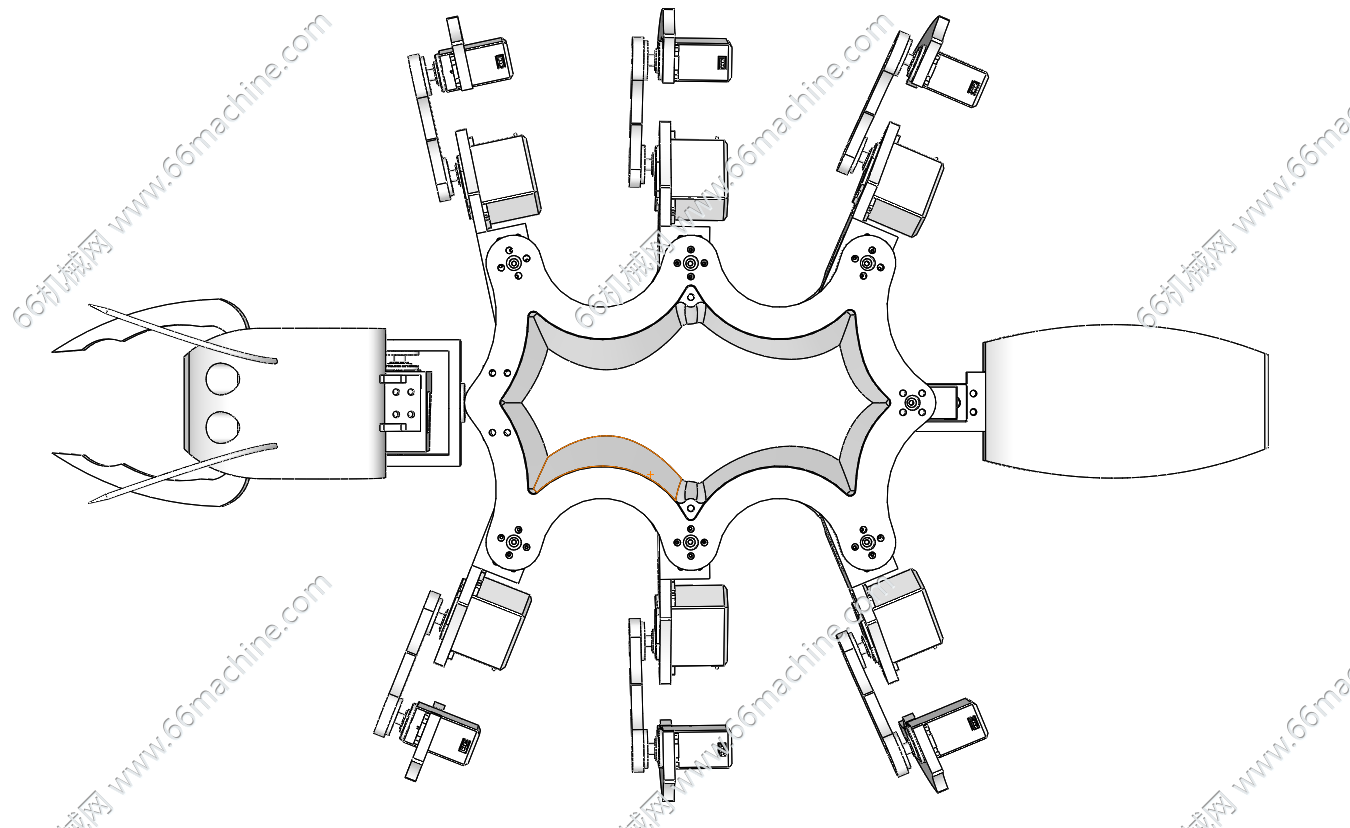
六足蚂蚁机器人俯视图.png
图纸描述
该模型为仿生六足蚂蚁机器人,采用MG996R舵机作为关节驱动,模仿蚂蚁外形结构,六条机械腿具备多自由度,依靠舵机连杆机构实现步态行走;头部设置触角、颚部结构,可搭载单片机、传感器实现避障、遥控行走等功能,在不平整地面拥有优秀的越障能力。


