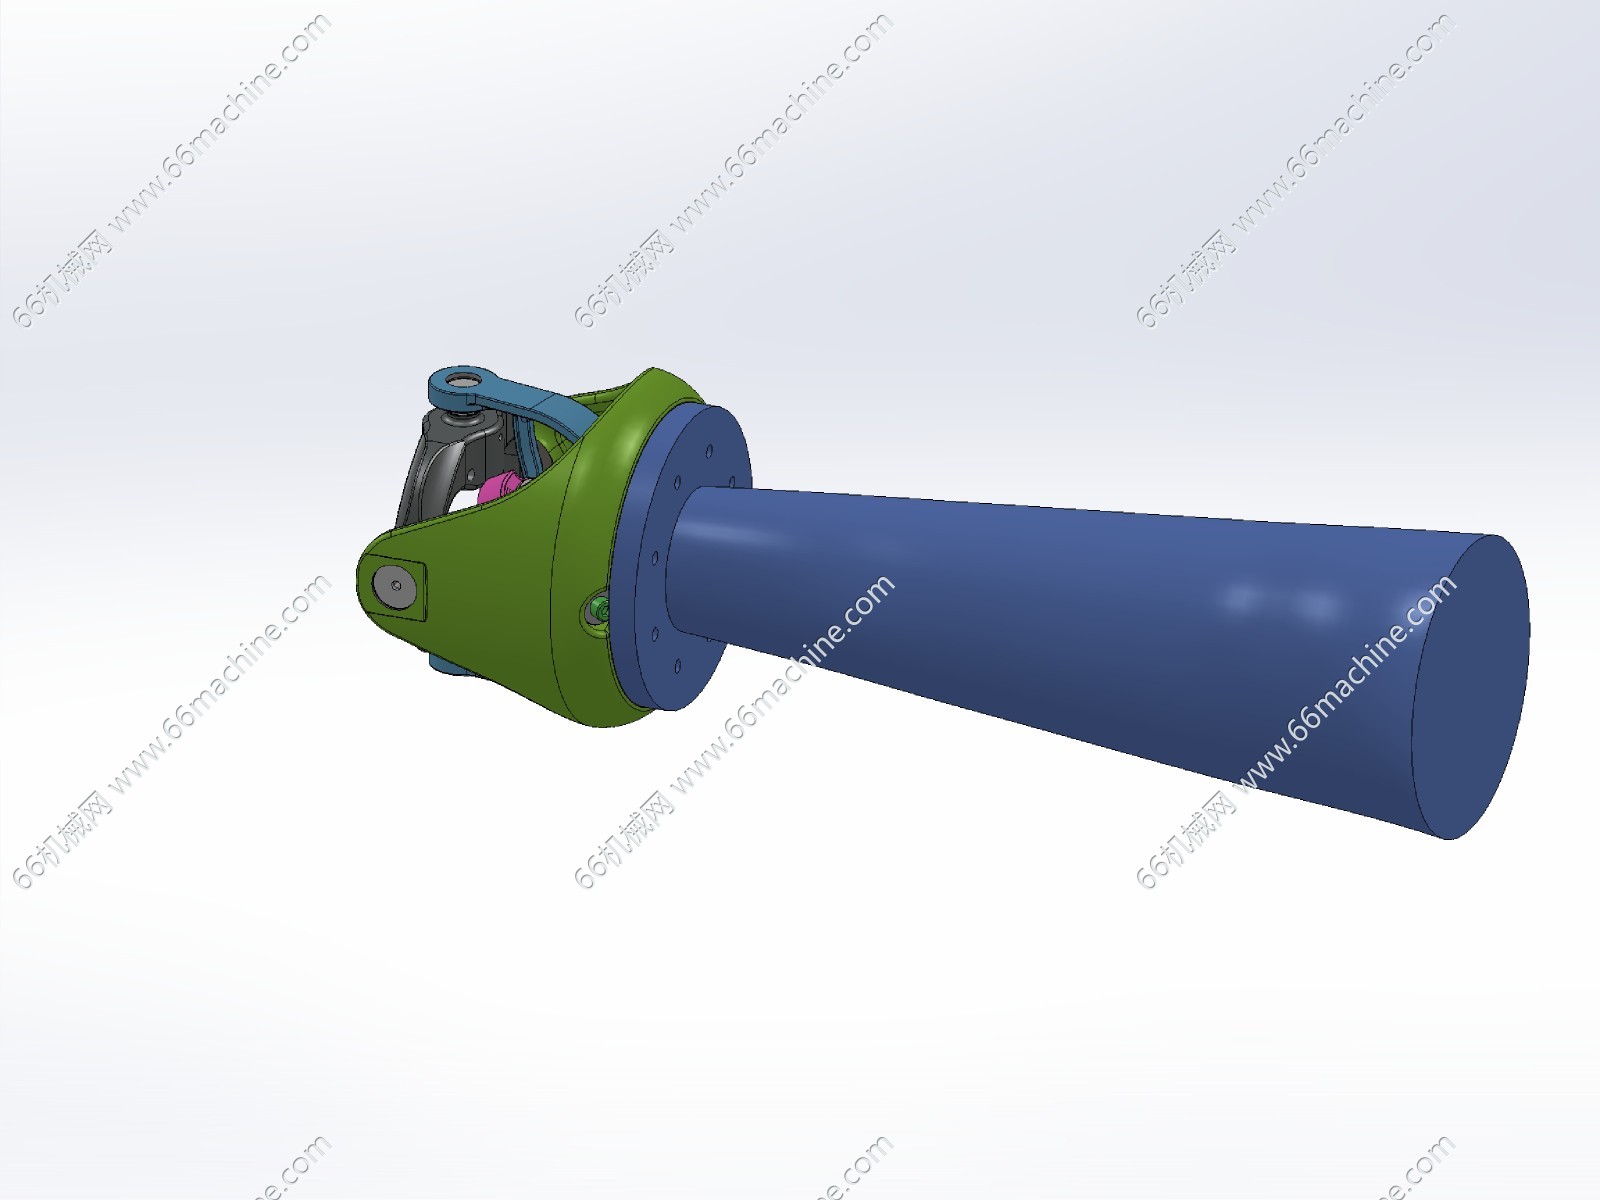
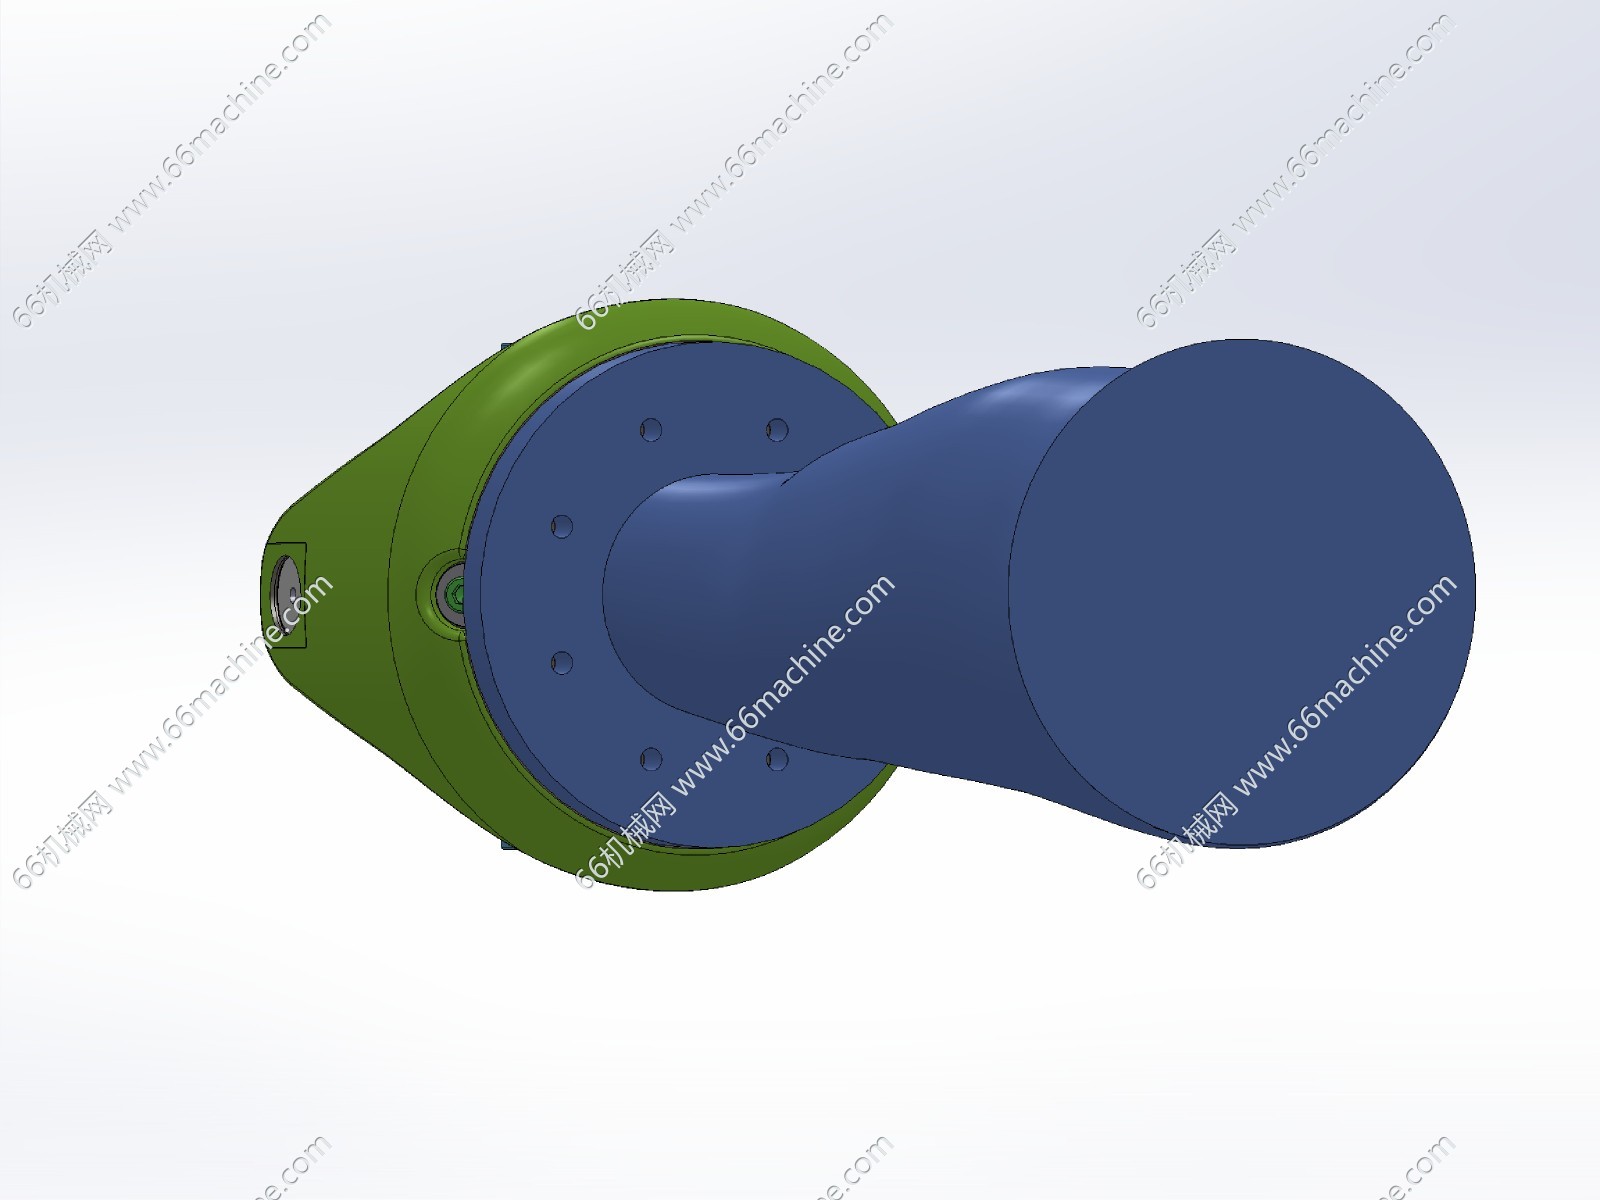
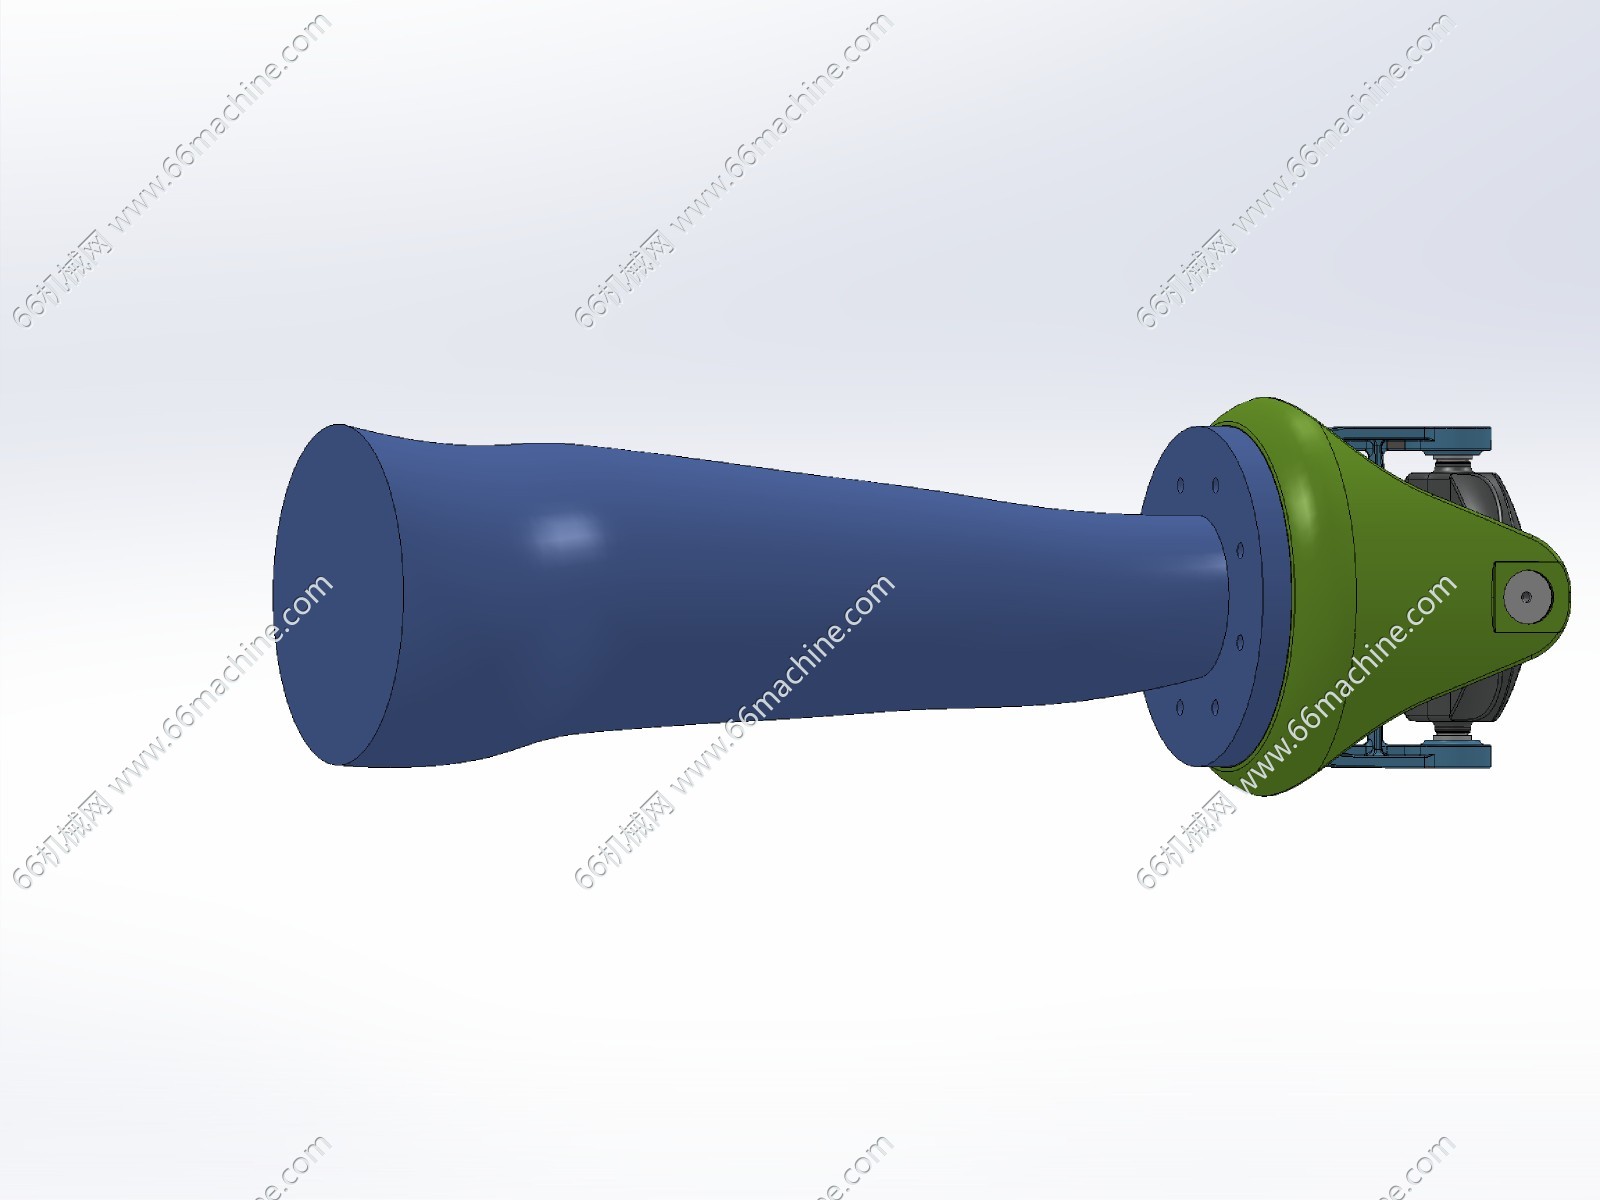
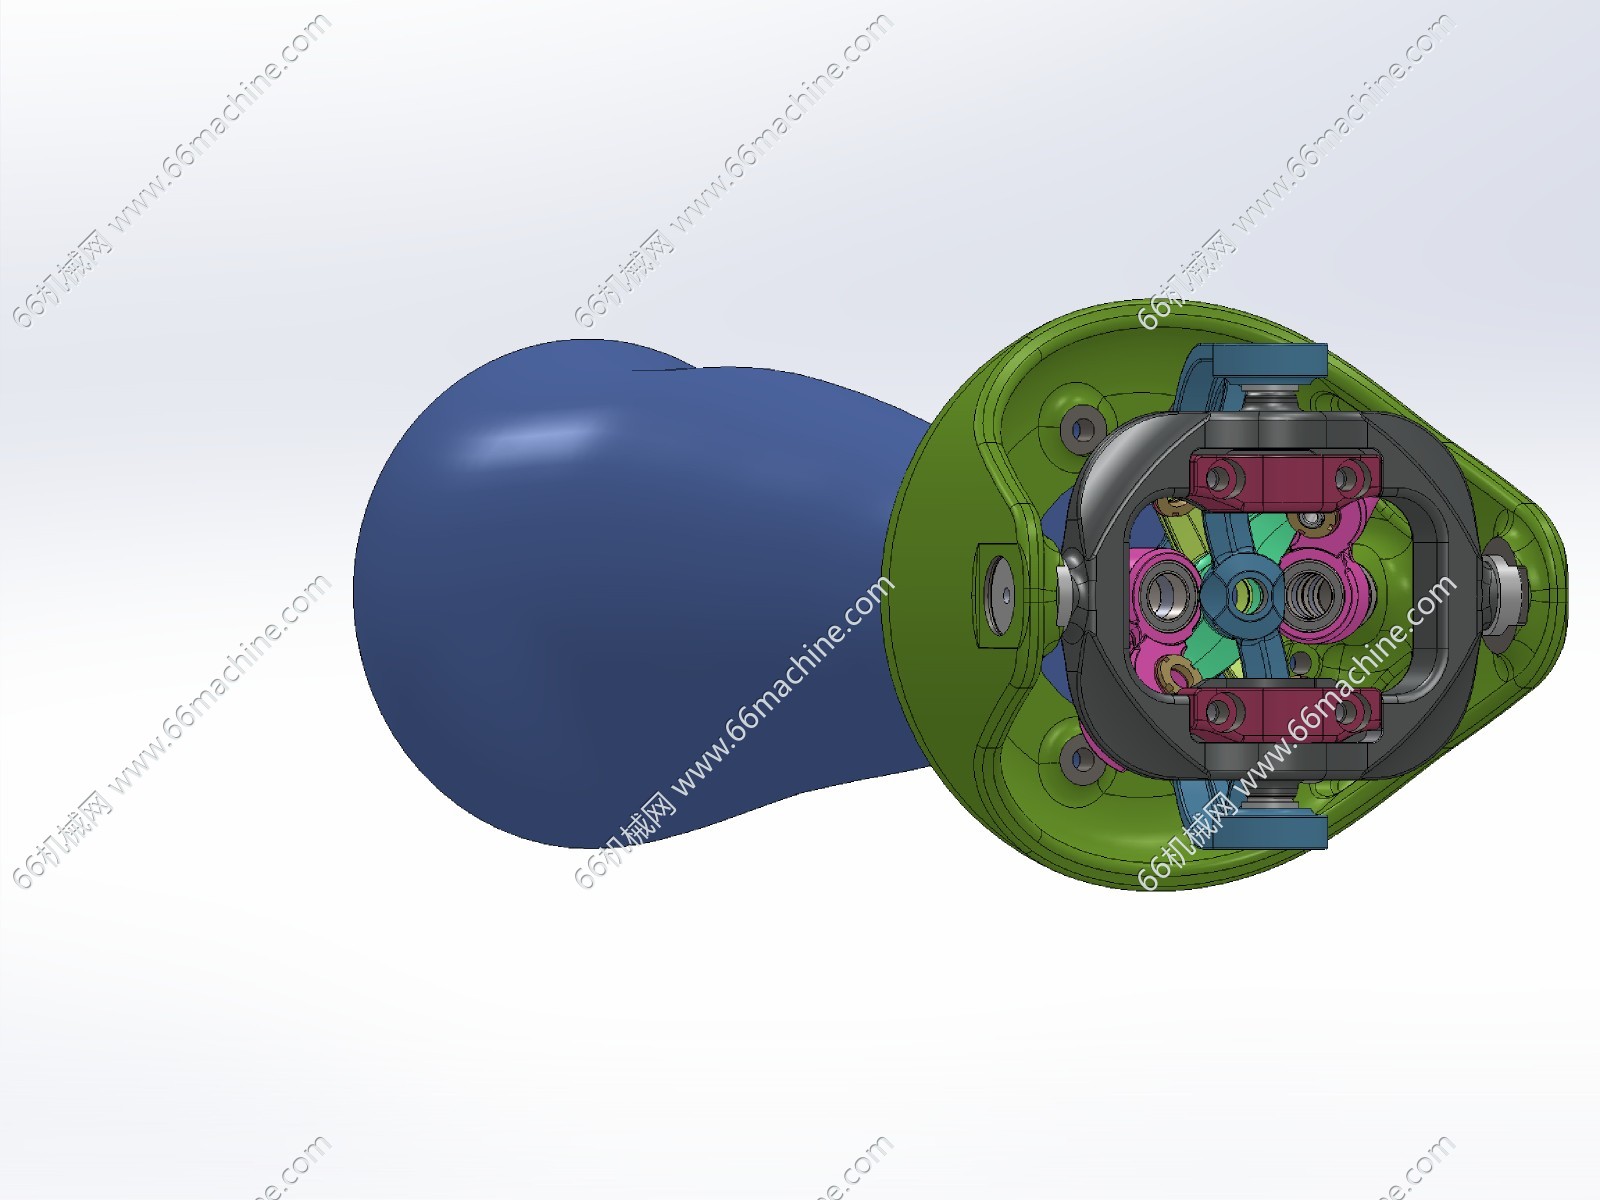
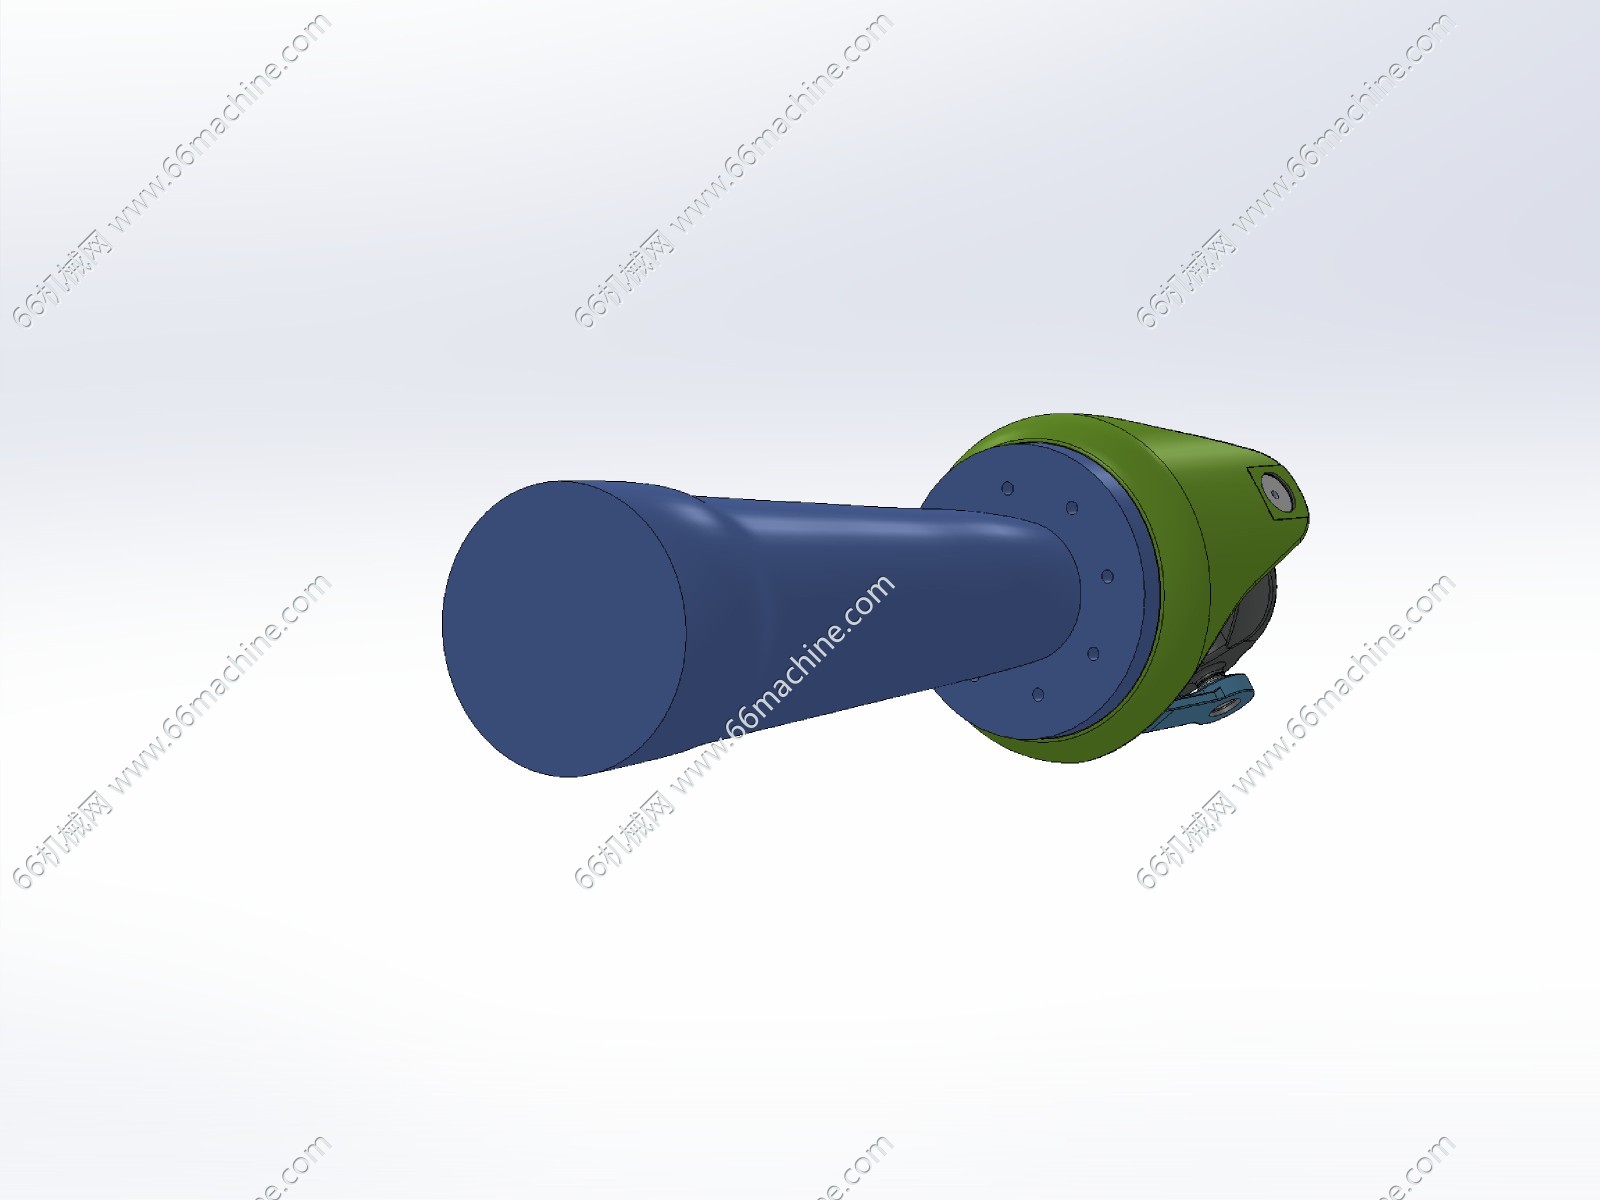
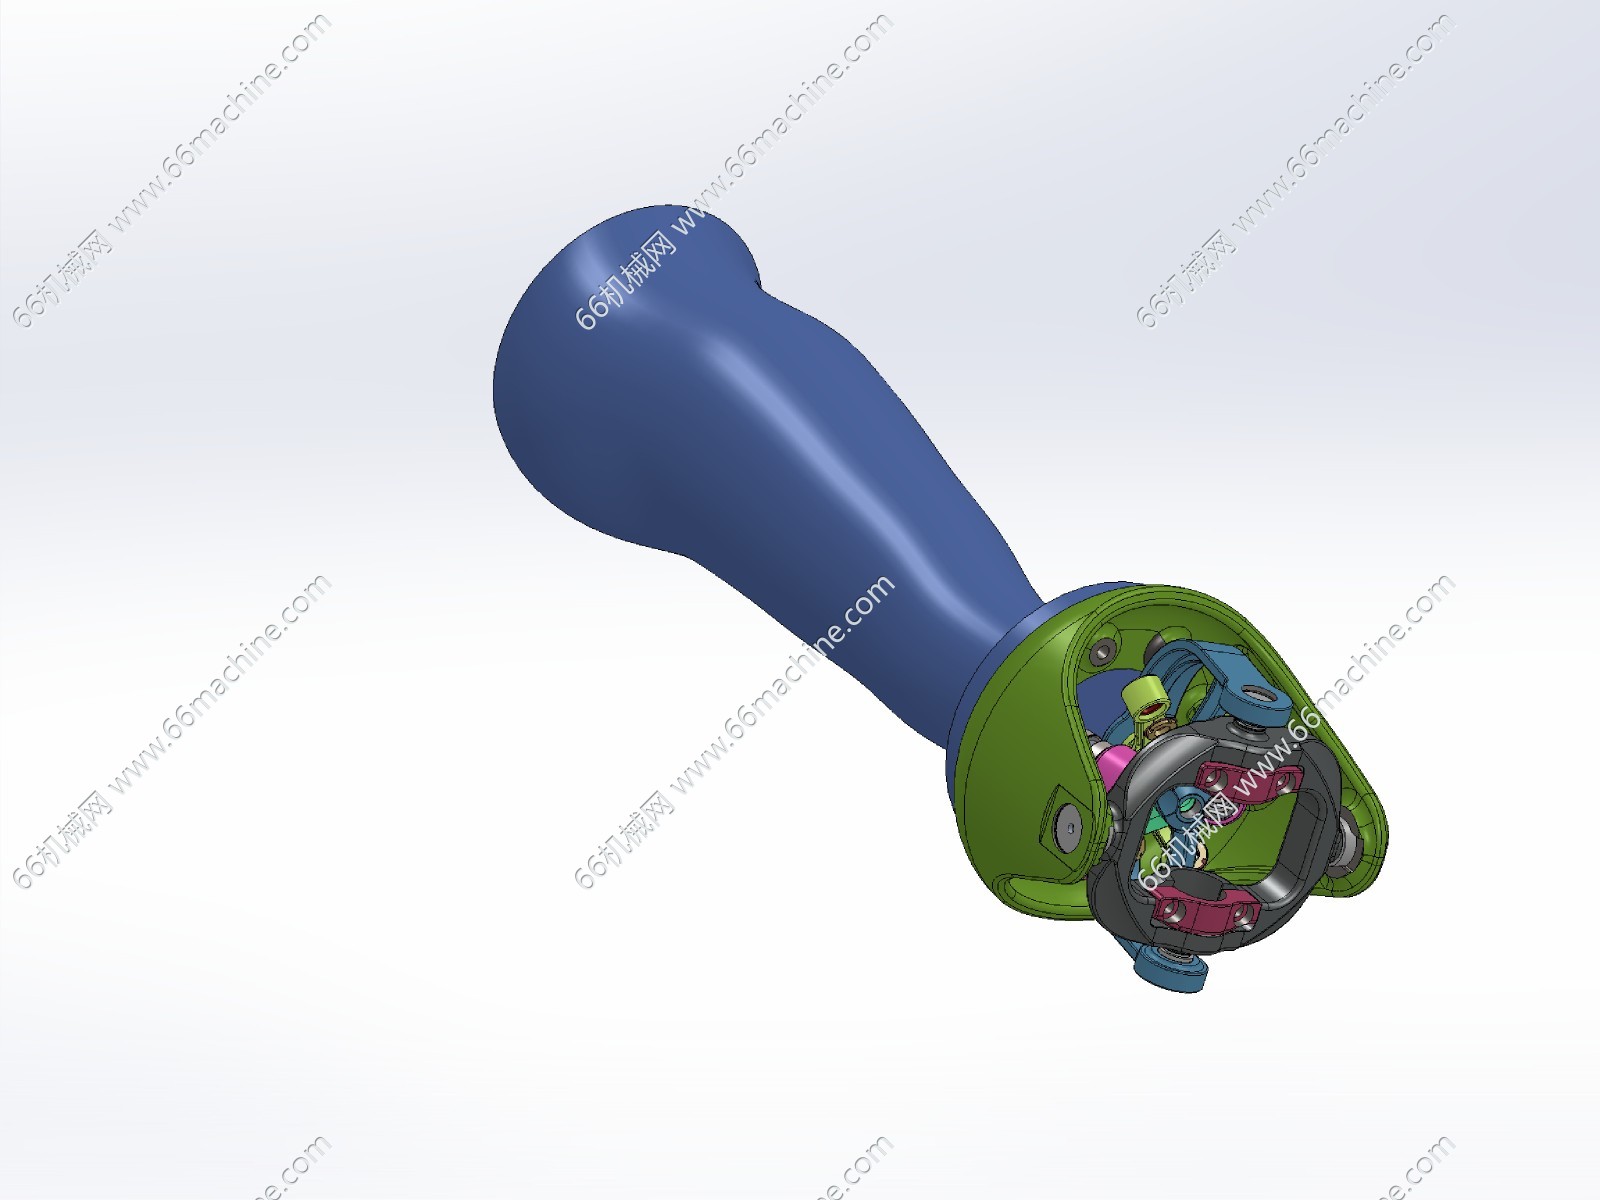
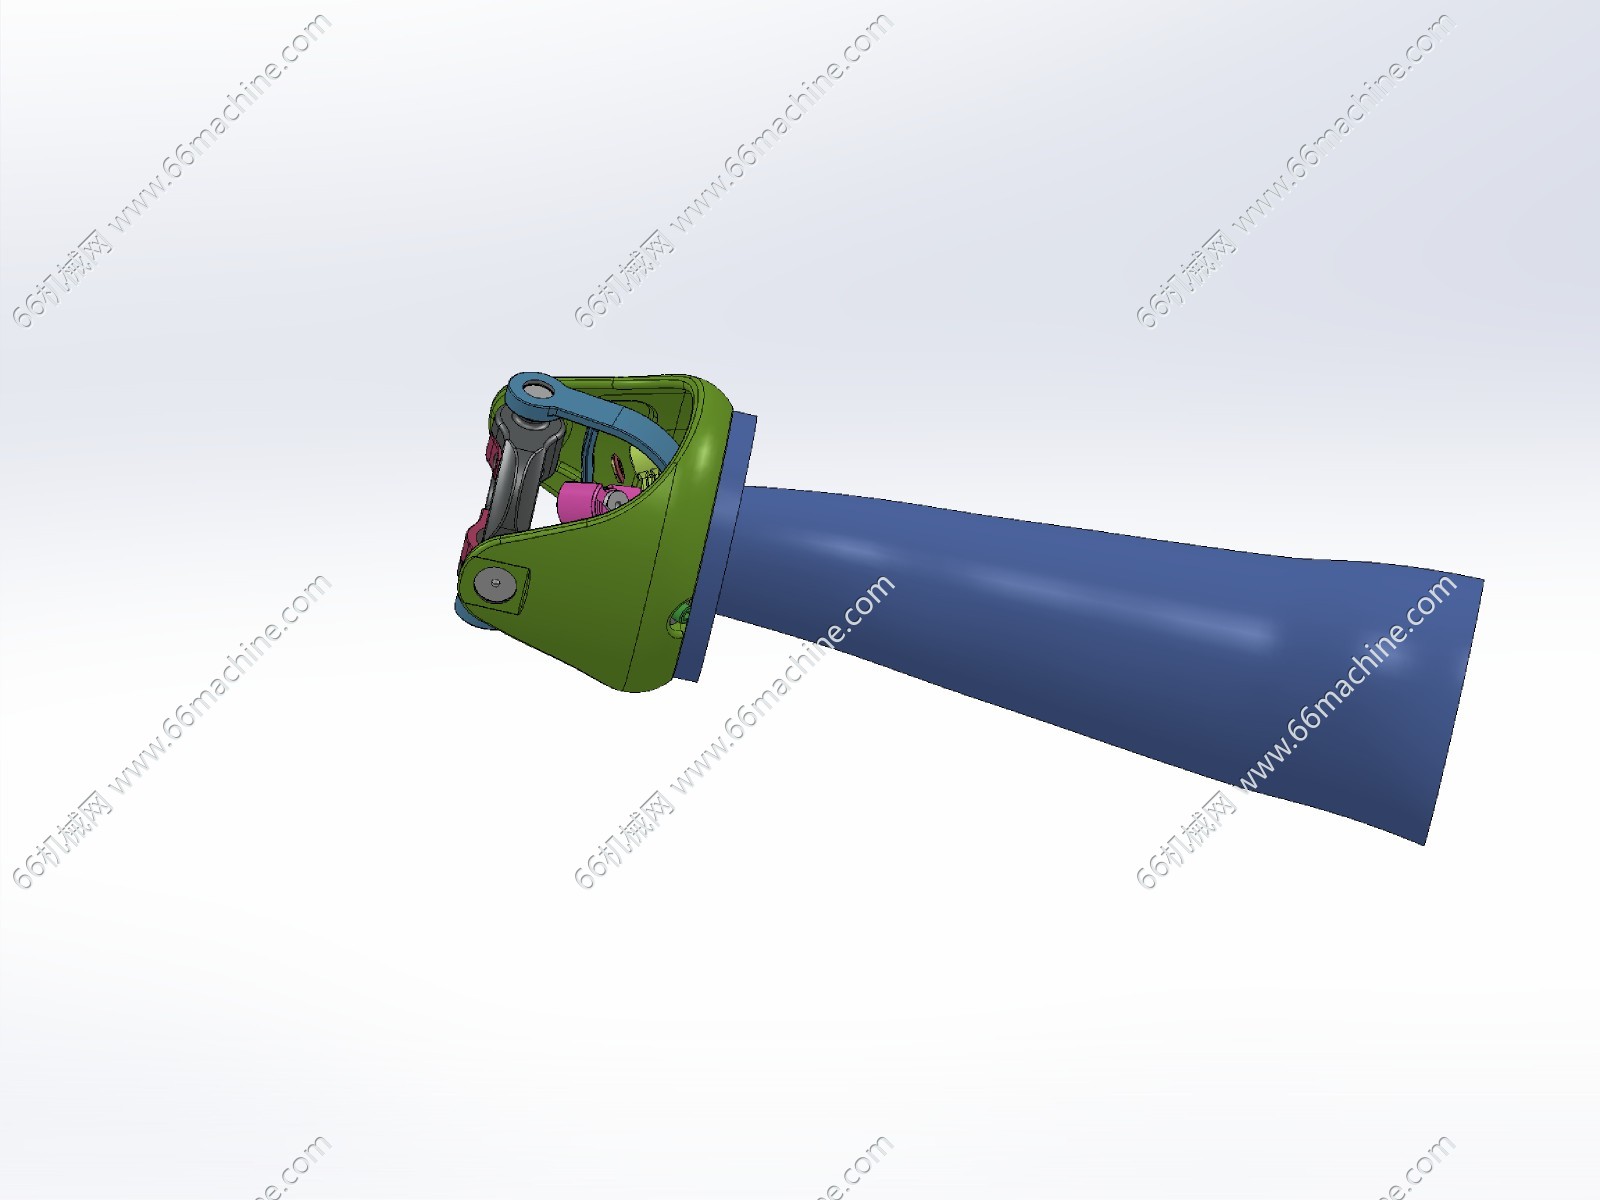
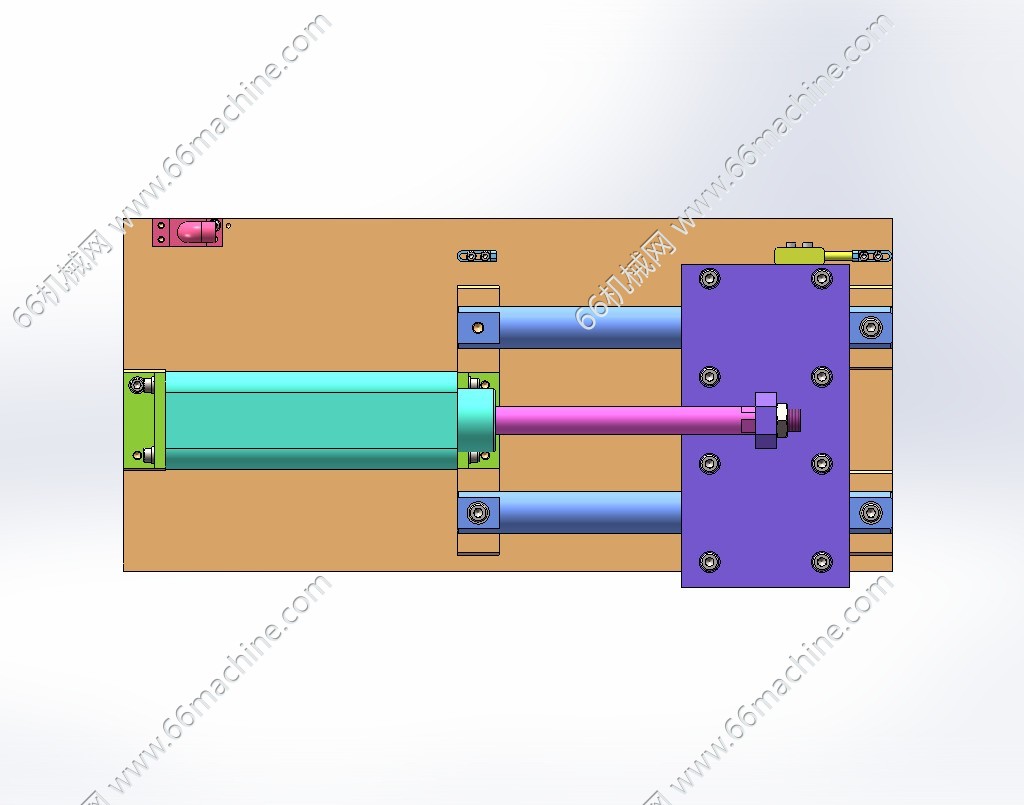
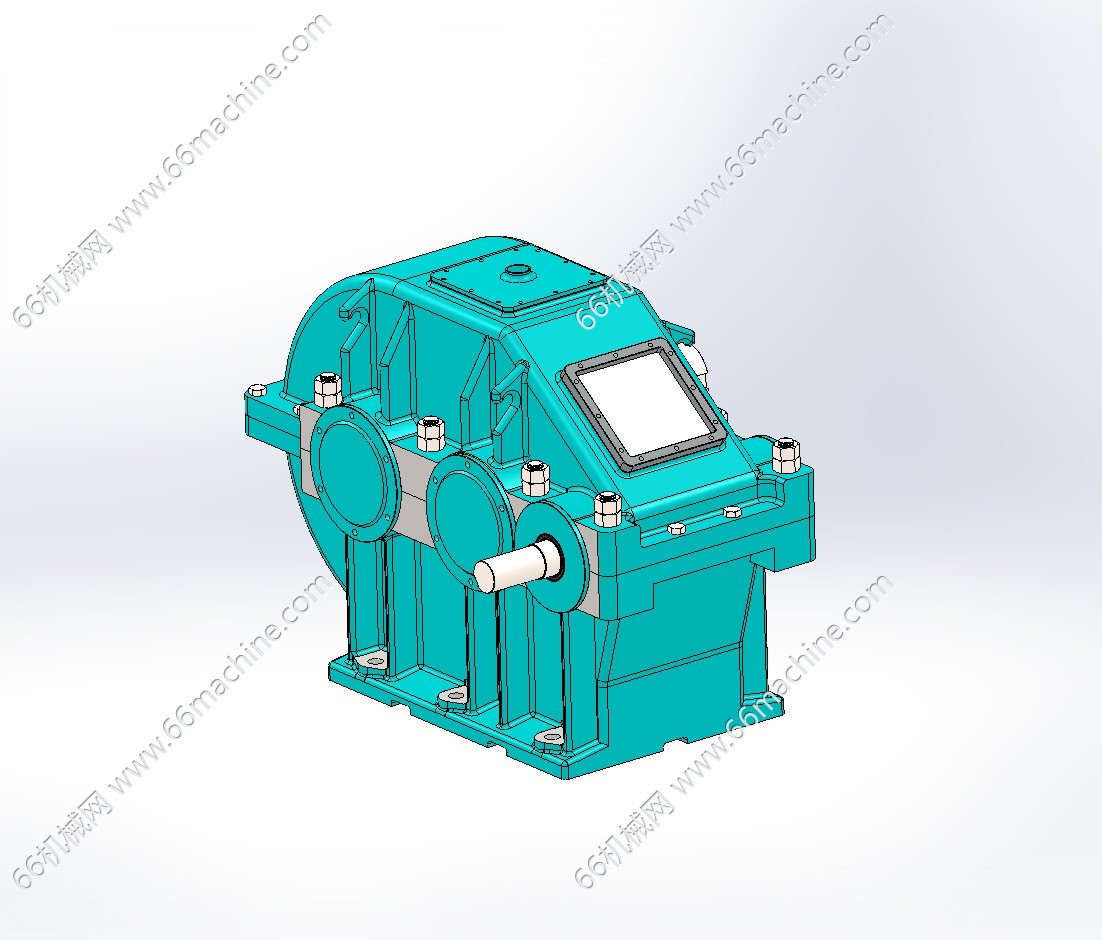
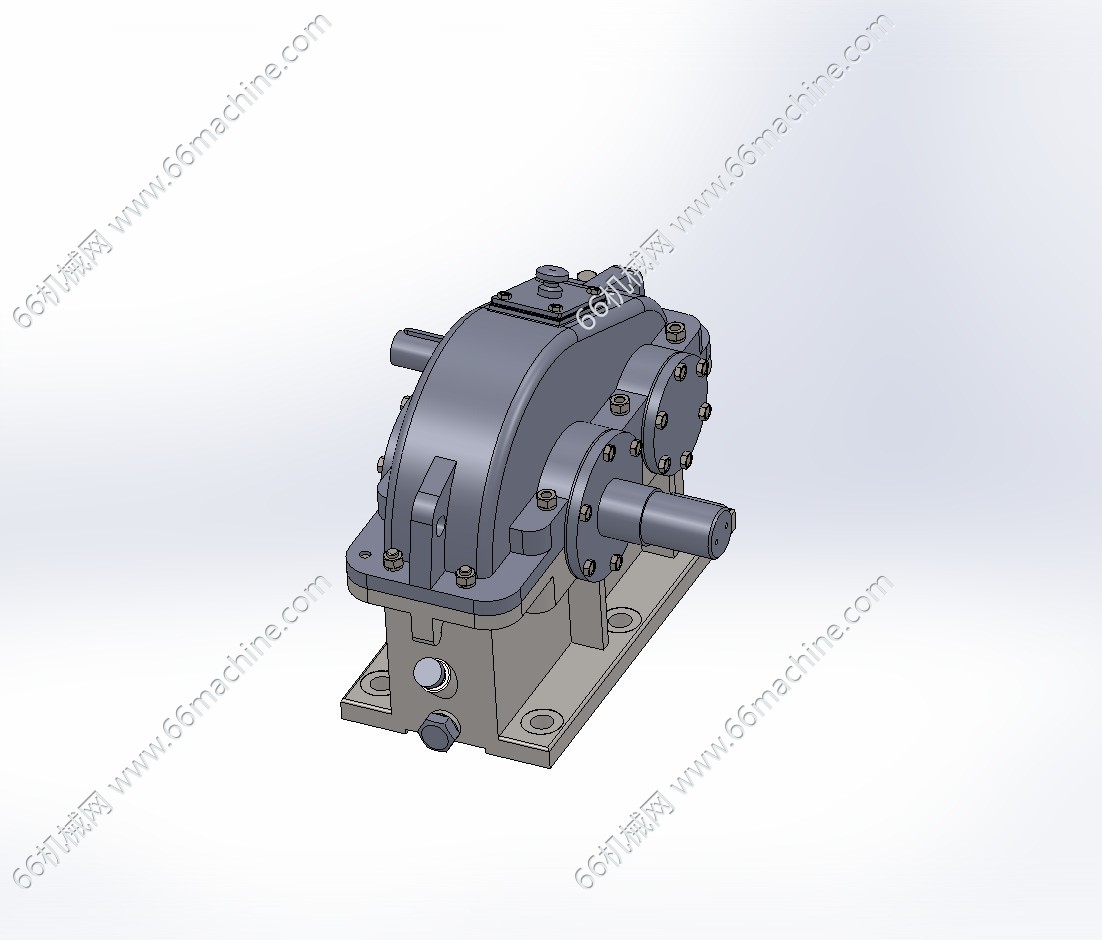
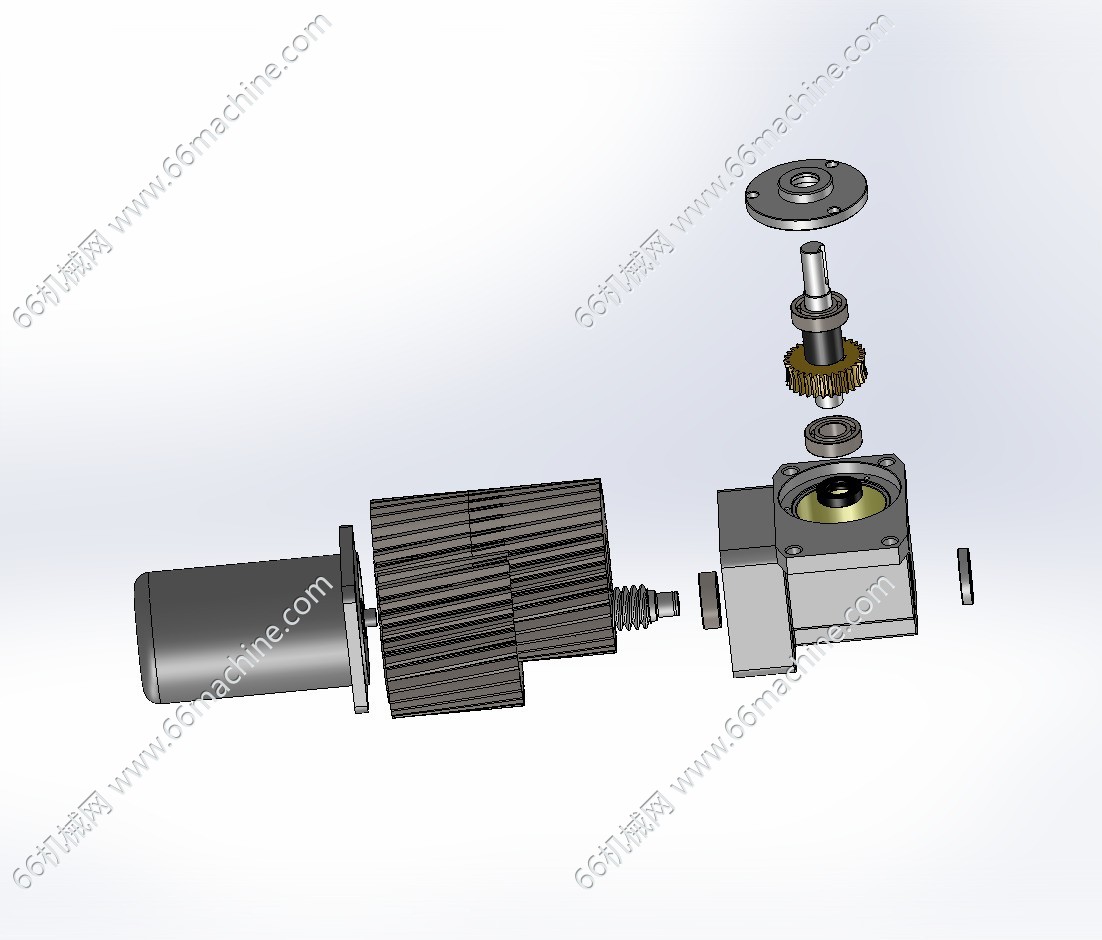
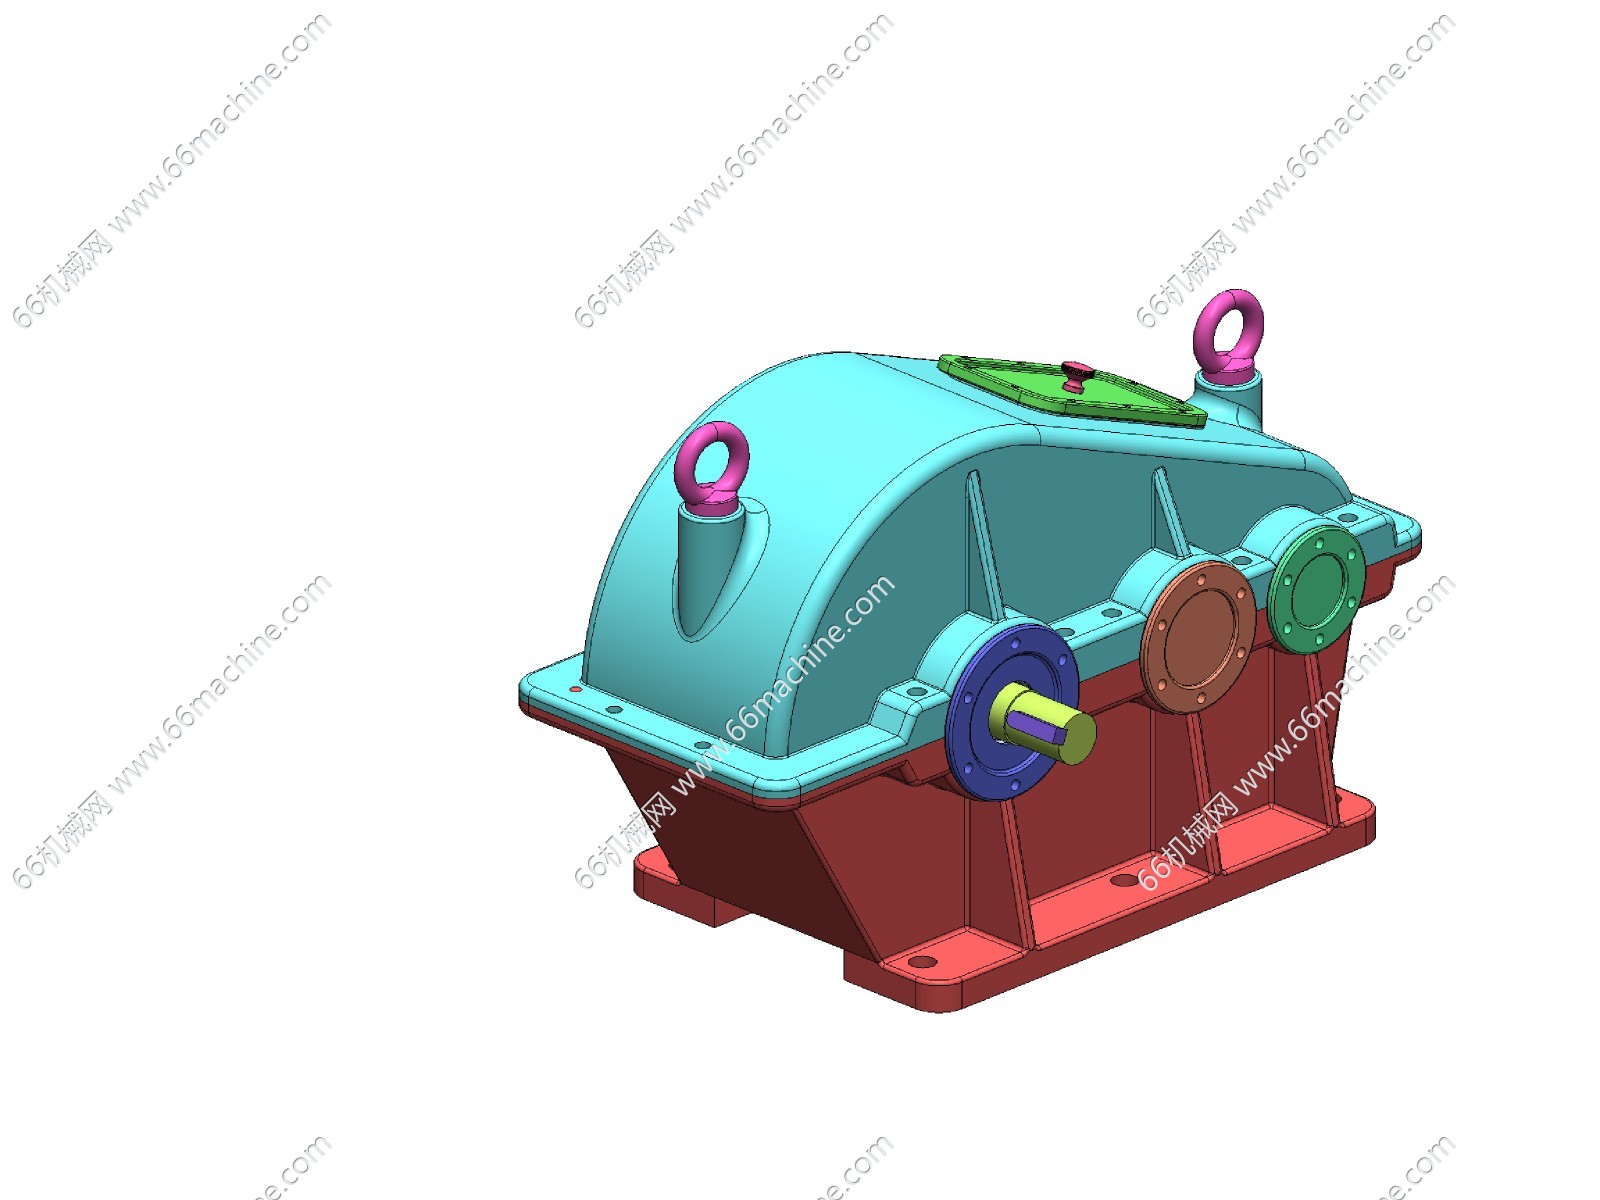
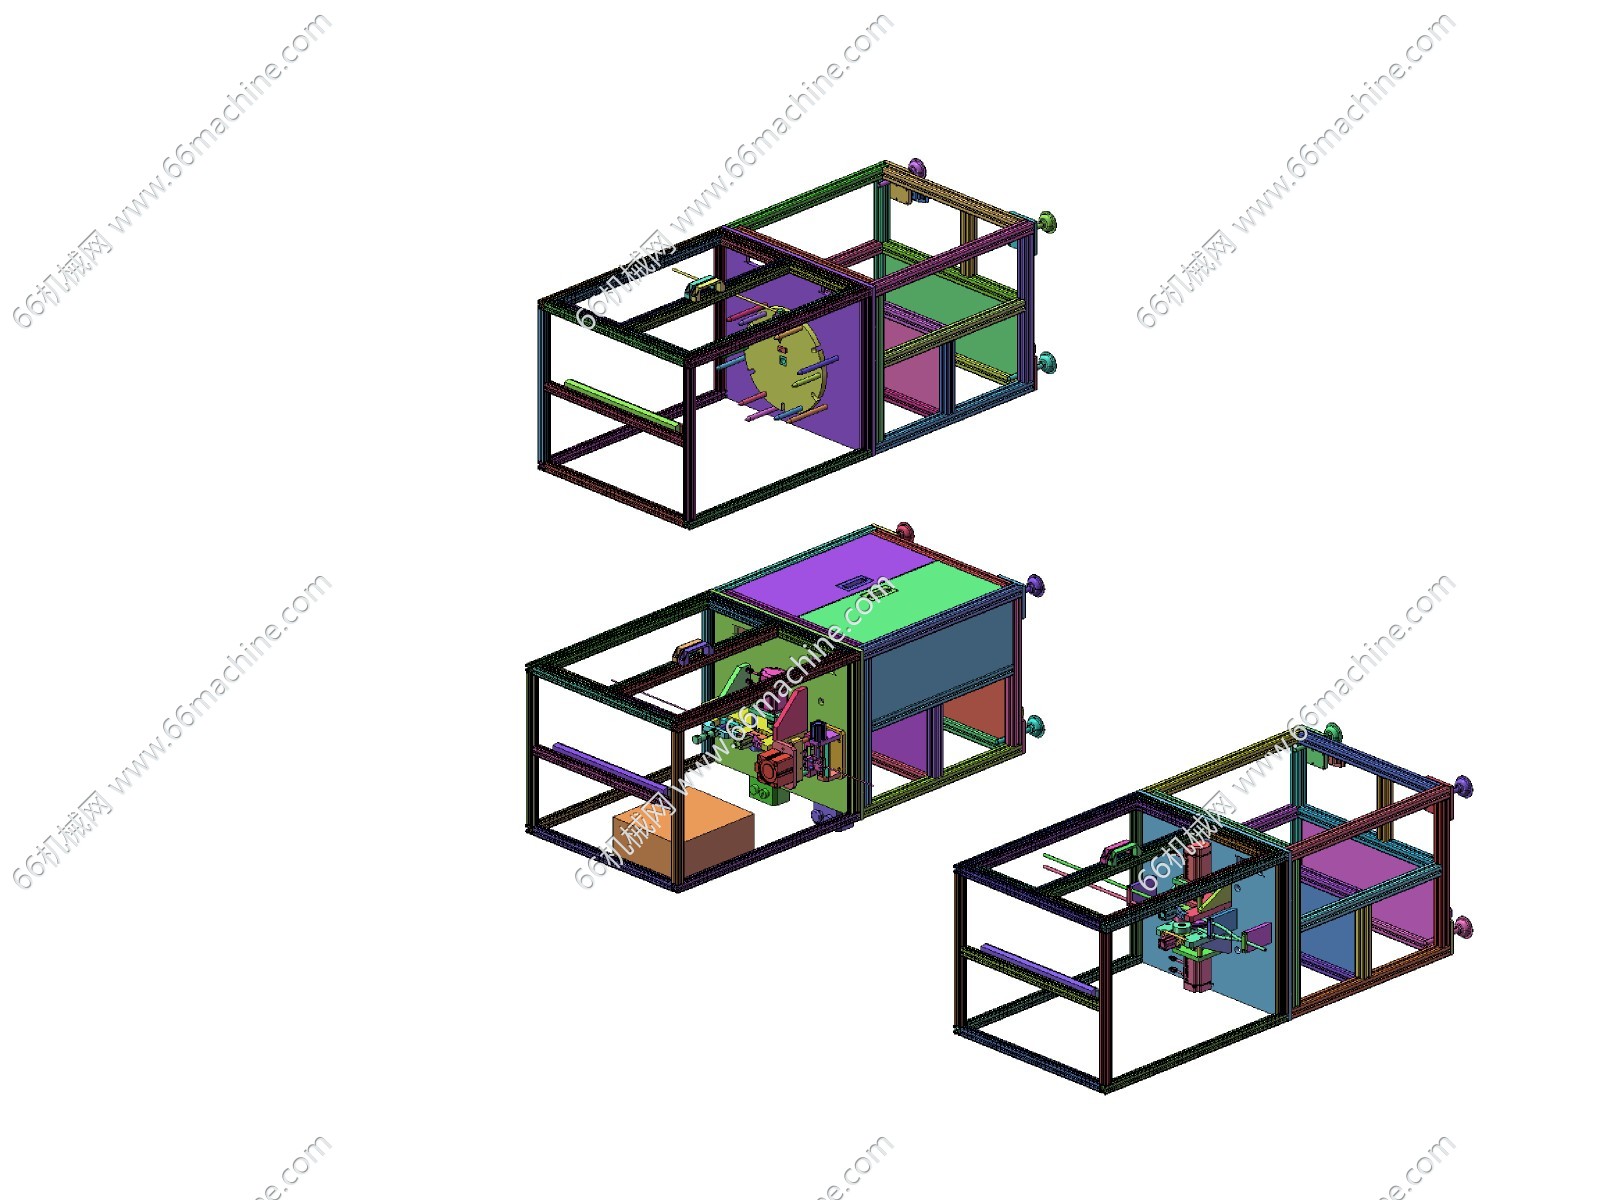
总体预览图.jpg
上视图.jpg
下视图.jpg
前视图.jpg
右视图.jpg
后视图.jpg
左视图.jpg
正等轴测图.jpg
斜二轴测图.jpg
轴测图.jpg
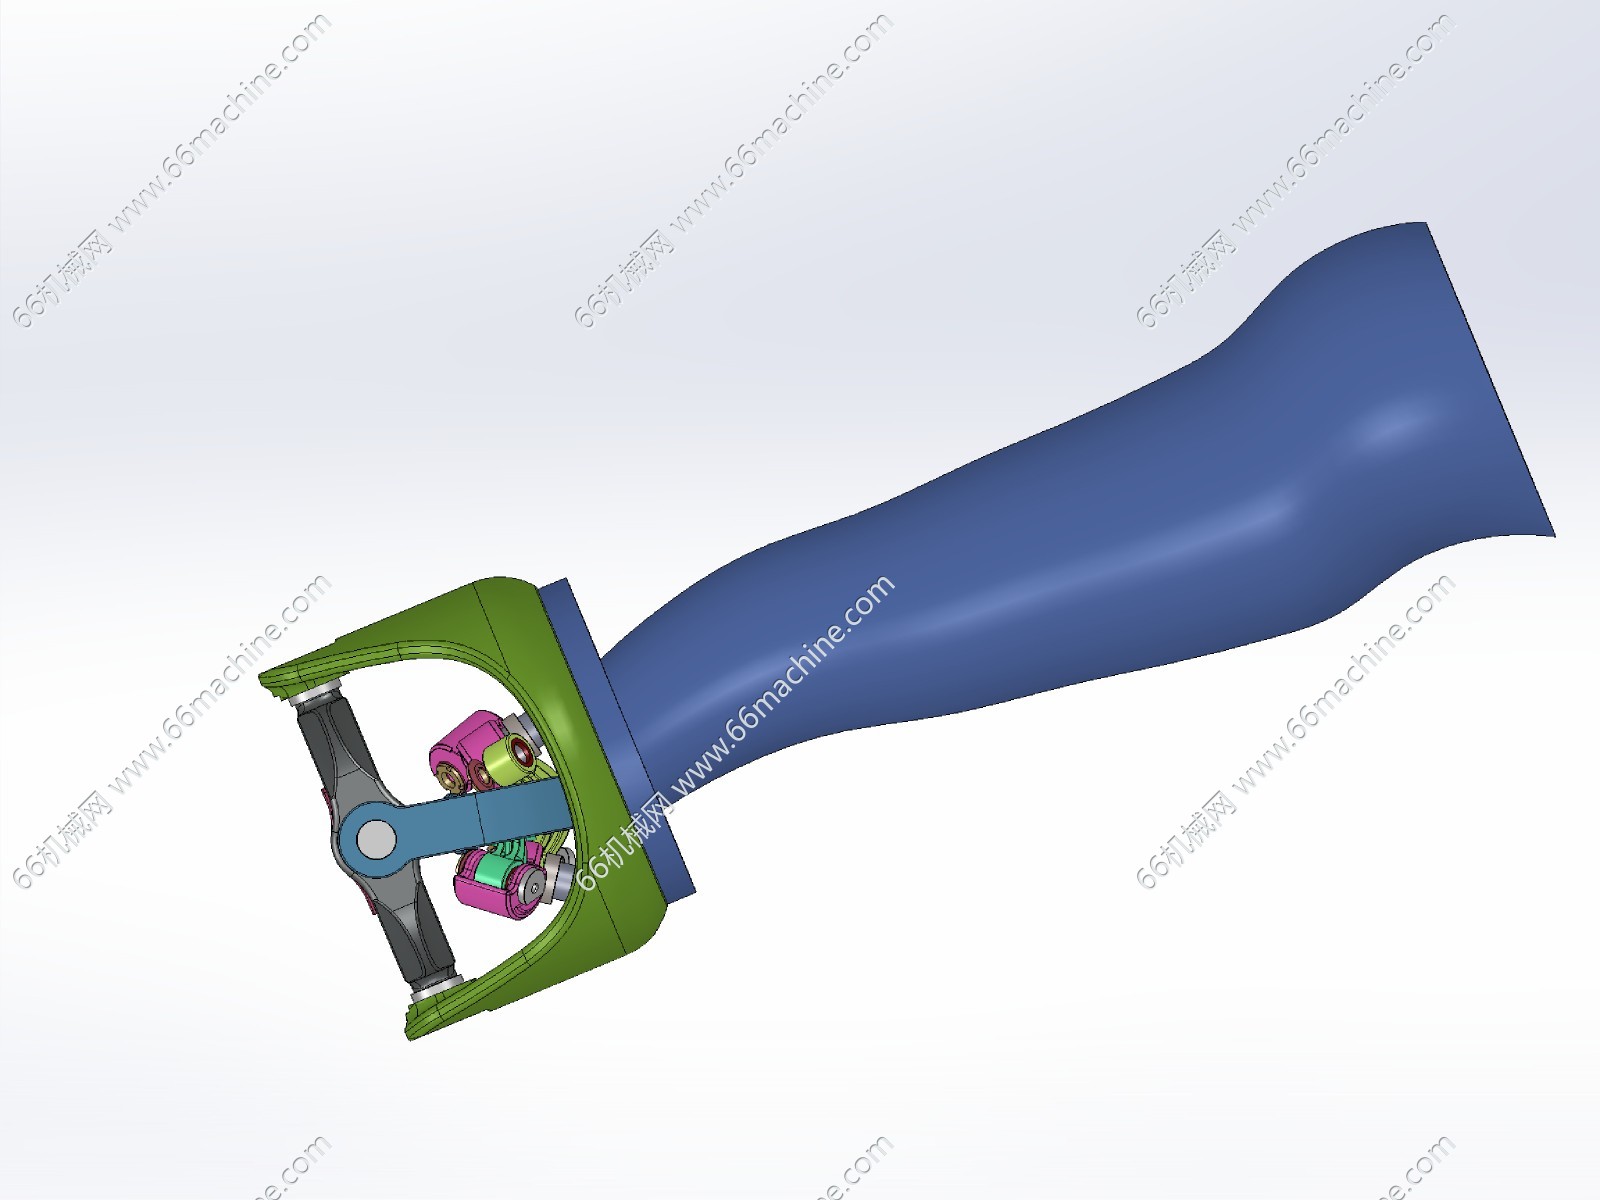
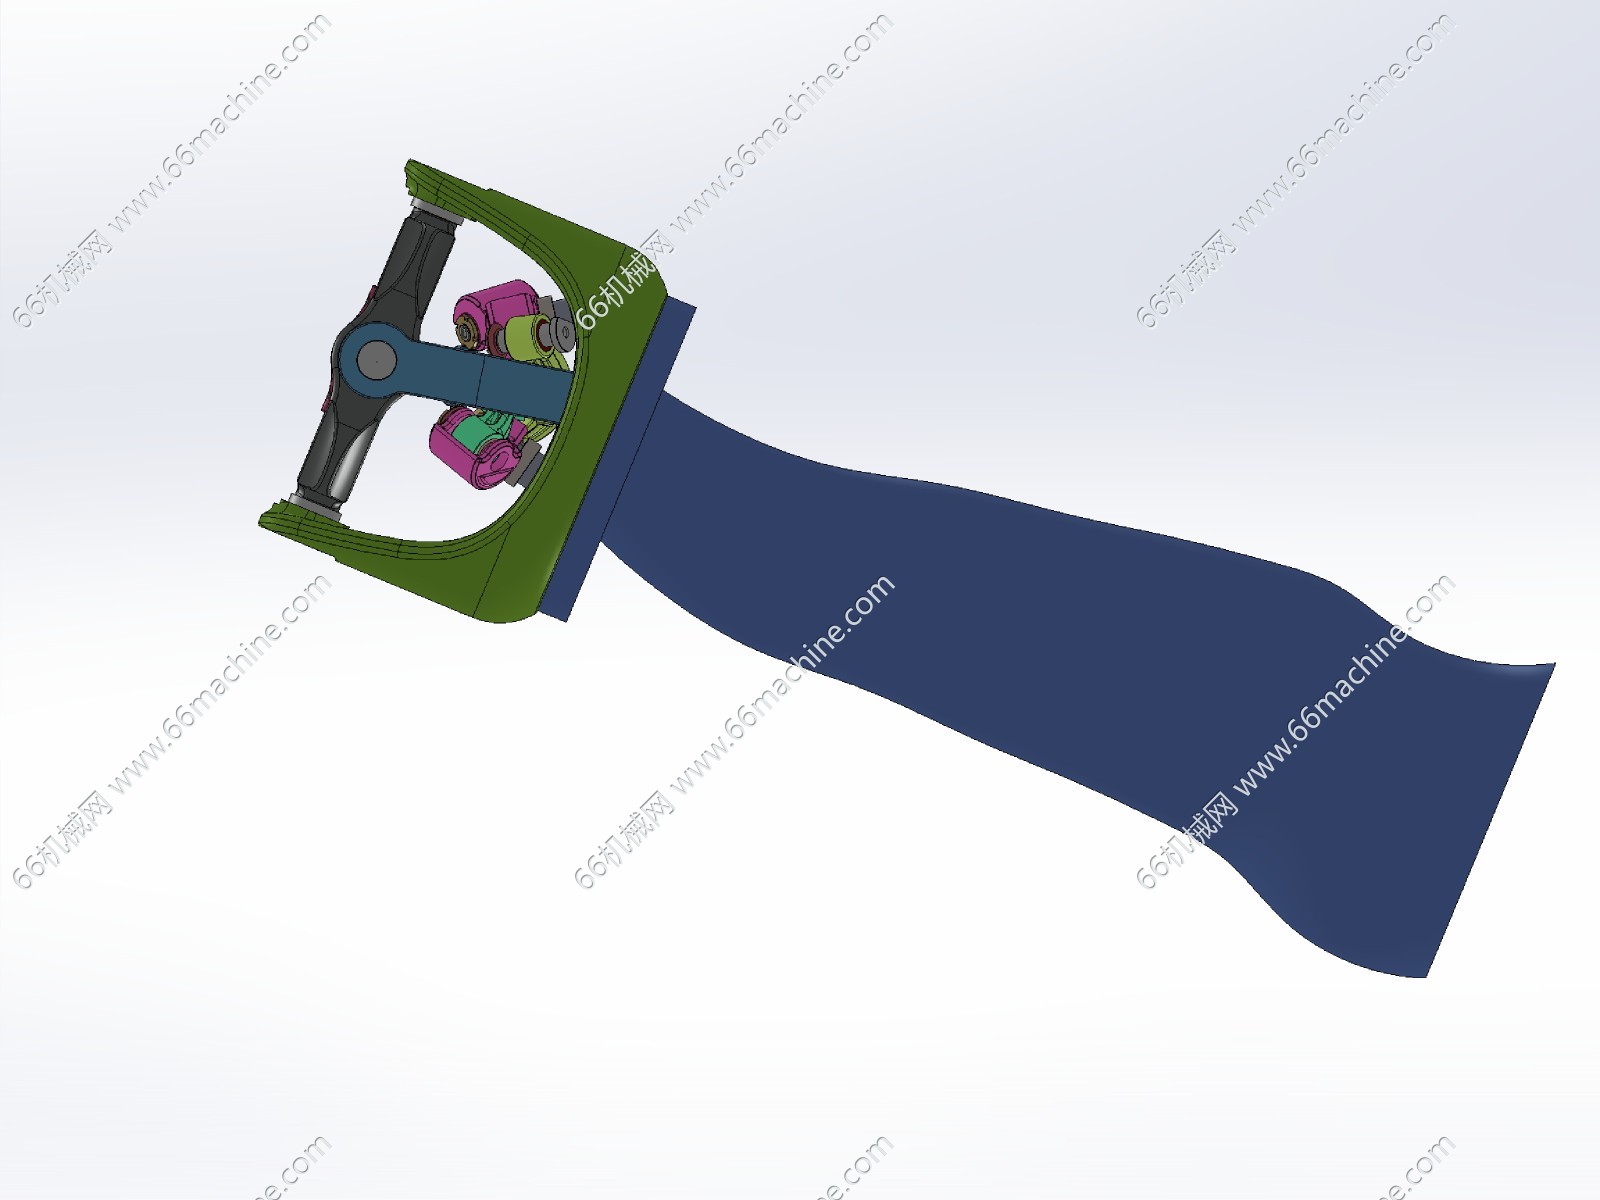
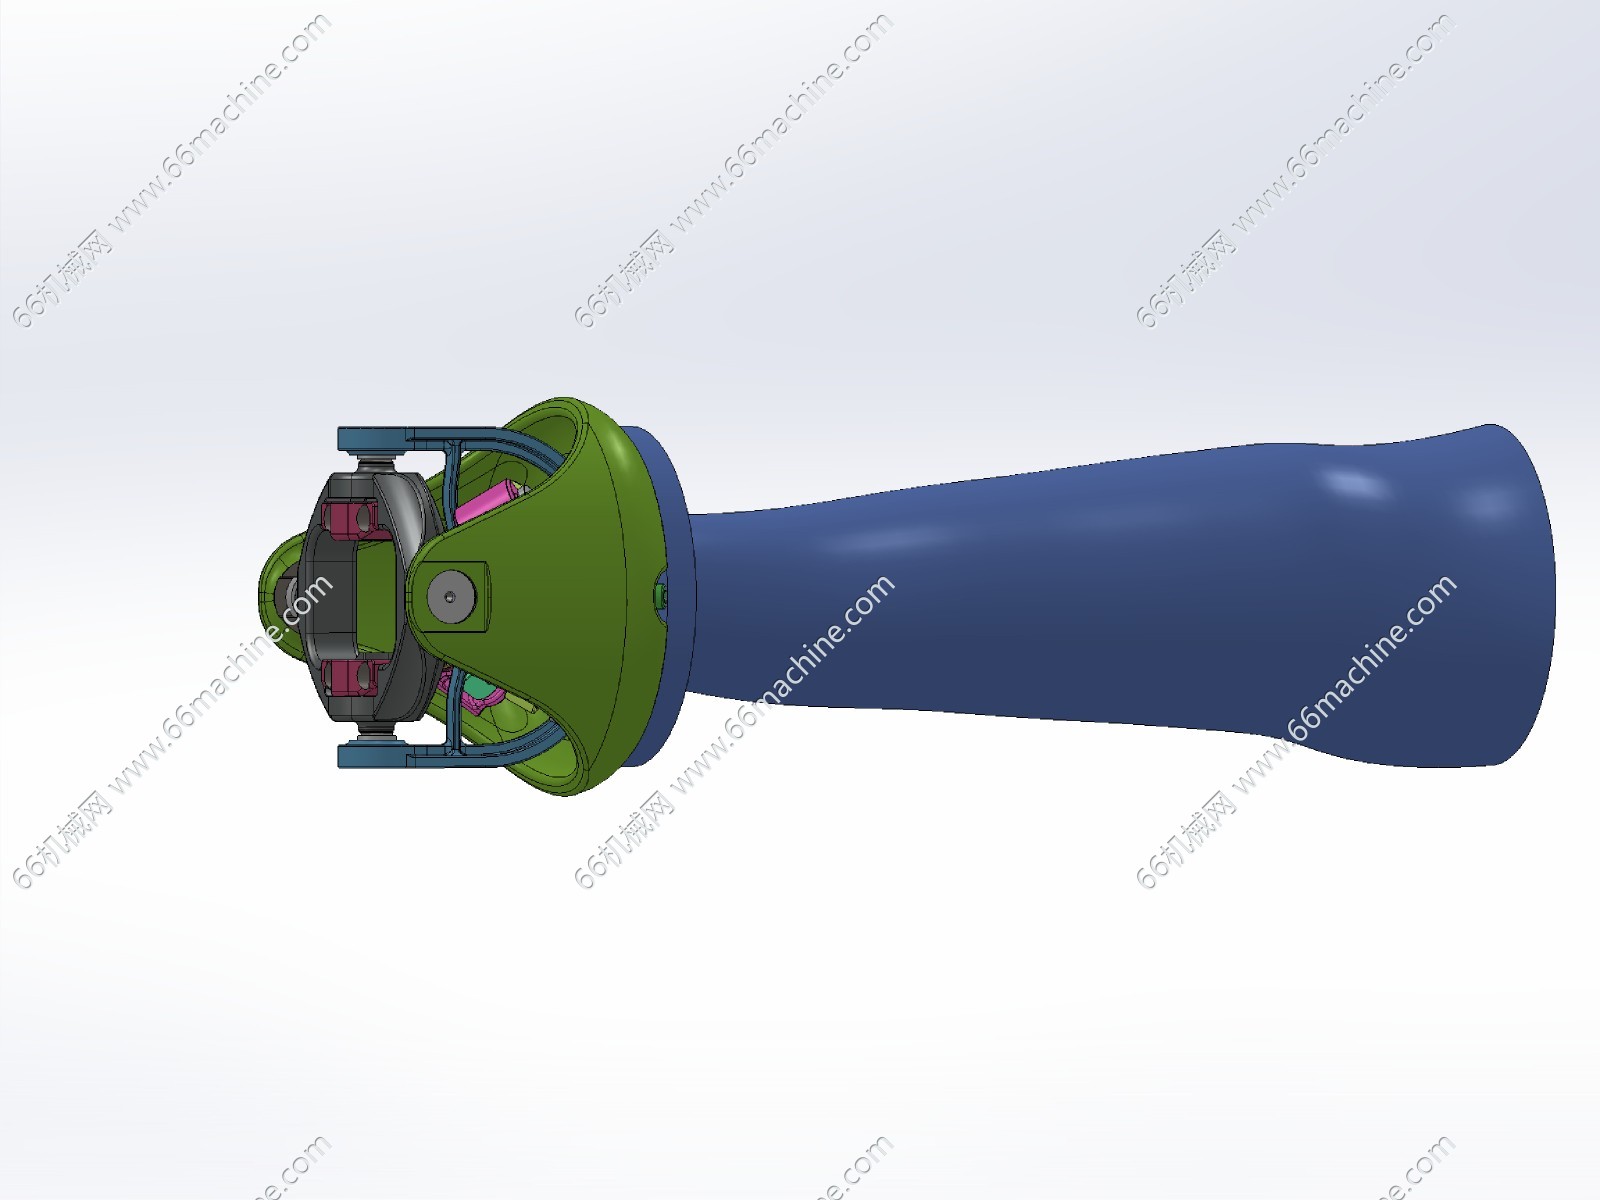
本模型为机器人关节驱动机构,是工业机械臂与自动化执行单元的关键运动部件,用于实现手臂各自由度的旋转与摆动。机构集成驱动、传动与支承元件,通过减速传动获得较大的输出扭矩和精确定位能力,保障末端执行器的运动精度。模型呈现关节座、转轴、传动齿轮与轴承的装配关系,适合机器人结构教学、关节方案设计与运动学分析参考。
机械网友156
图纸ID: 315092070392009000
图纸格式:SLDPRT、SLDASM、step、x_t
图纸版本:Solidworks2025
文件大小:29.02MB
所需积分:10机械币
可否编辑: 可进行编辑,不包含参数
关注人数:0人