码垛机器人抓手(袋装物料码垛夹具)
发布时间:2026-09-19
-
码垛机器人抓手.png
-
码垛机器人抓手主视图.png
-
码垛机器人抓手侧视图.png
-
码垛机器人抓手俯视图.png
图纸描述
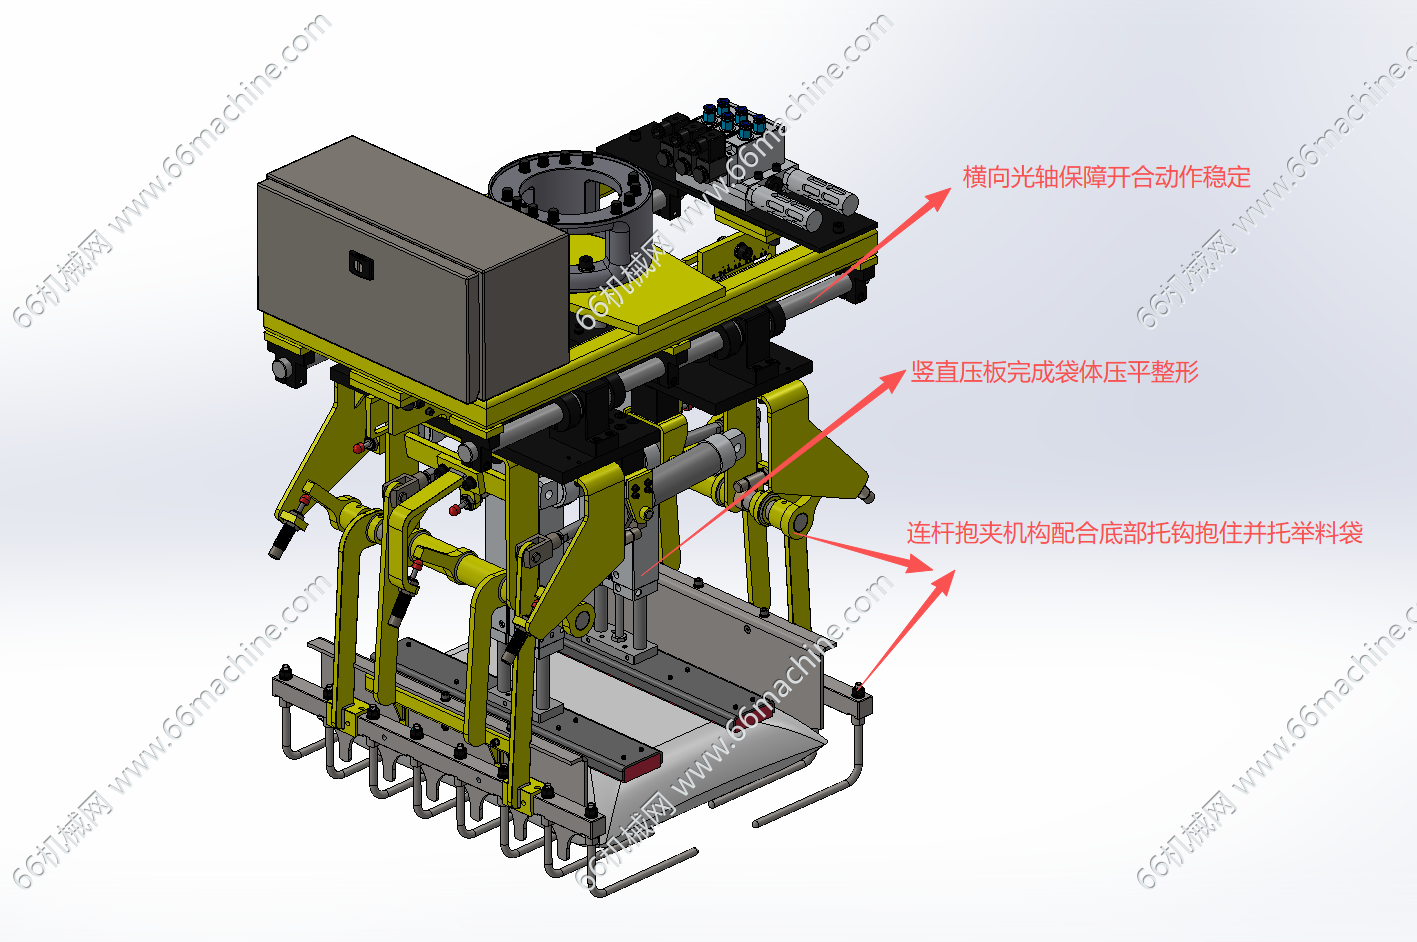
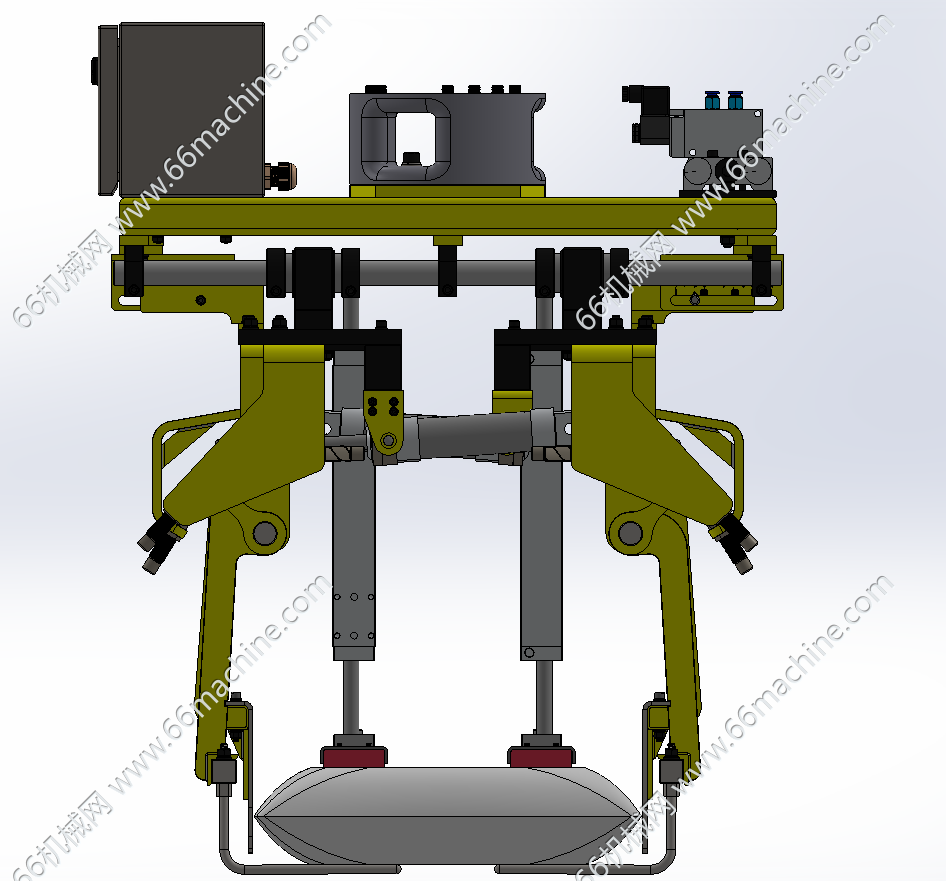
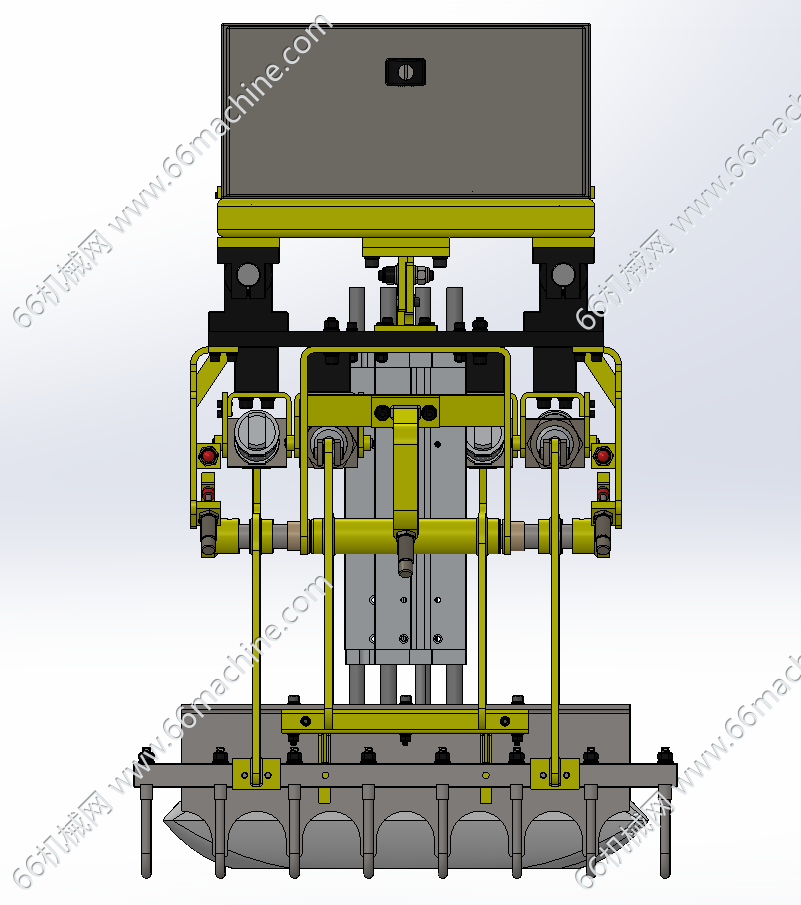
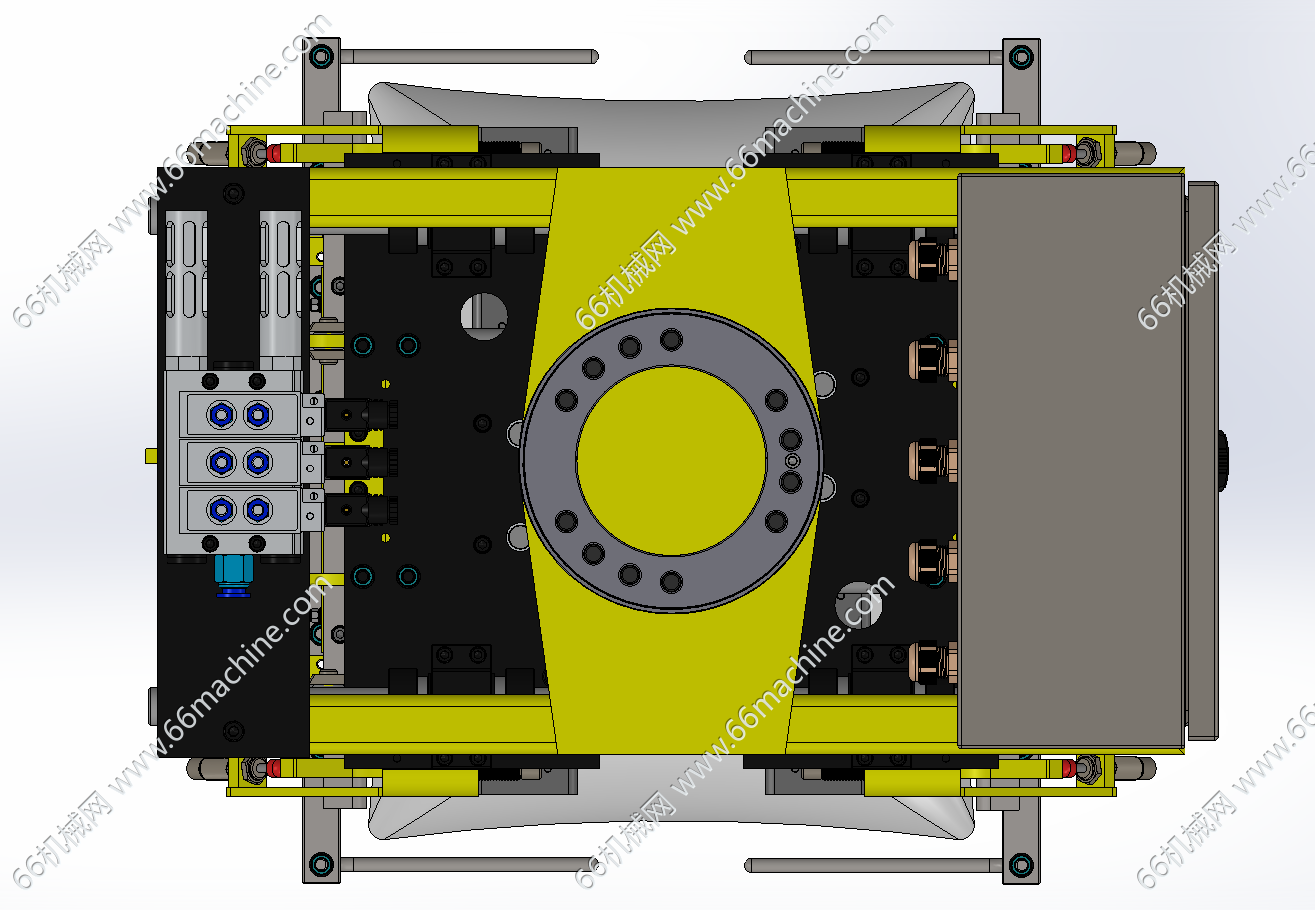
该模型为码垛机器人抓手(袋装物料码垛夹具),属于机器人末端执行器,主要用于化肥、饲料、粮食等编织袋产品自动化码垛作业;抓手通过上部法兰连接工业机器人第六轴,依靠气缸驱动多组连杆抱夹机构配合底部托钩抱住并托举料袋,搭配竖直压板完成袋体压平整形,横向光轴保障开合动作稳定,采用纯气动驱动,具备抱夹+托钩双重防脱袋结构,可适配不同规格包装袋,能自动完成袋装物料抓取、整形、搬运与释放堆垛,替代人工实现粉尘车间的自动化码垛生产。


