四杆机构+锥齿轮行星轮系机构
发布时间:2026-11-20
-
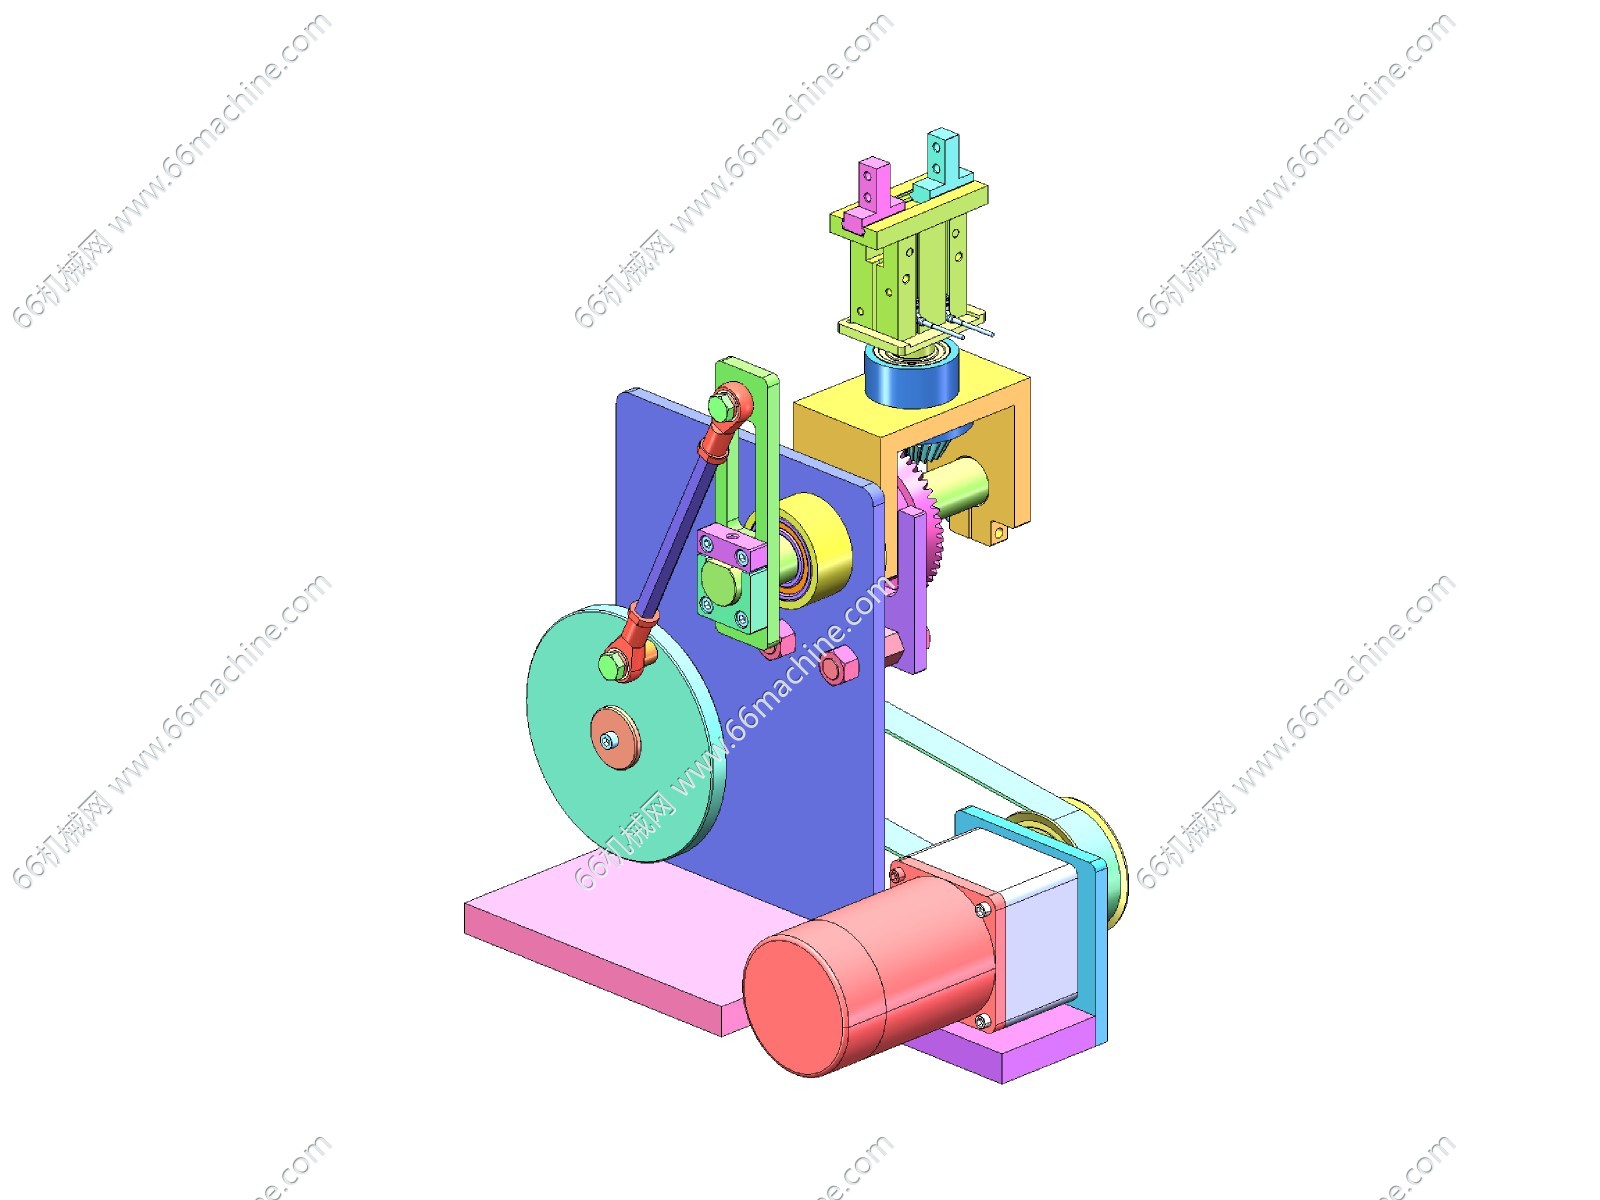
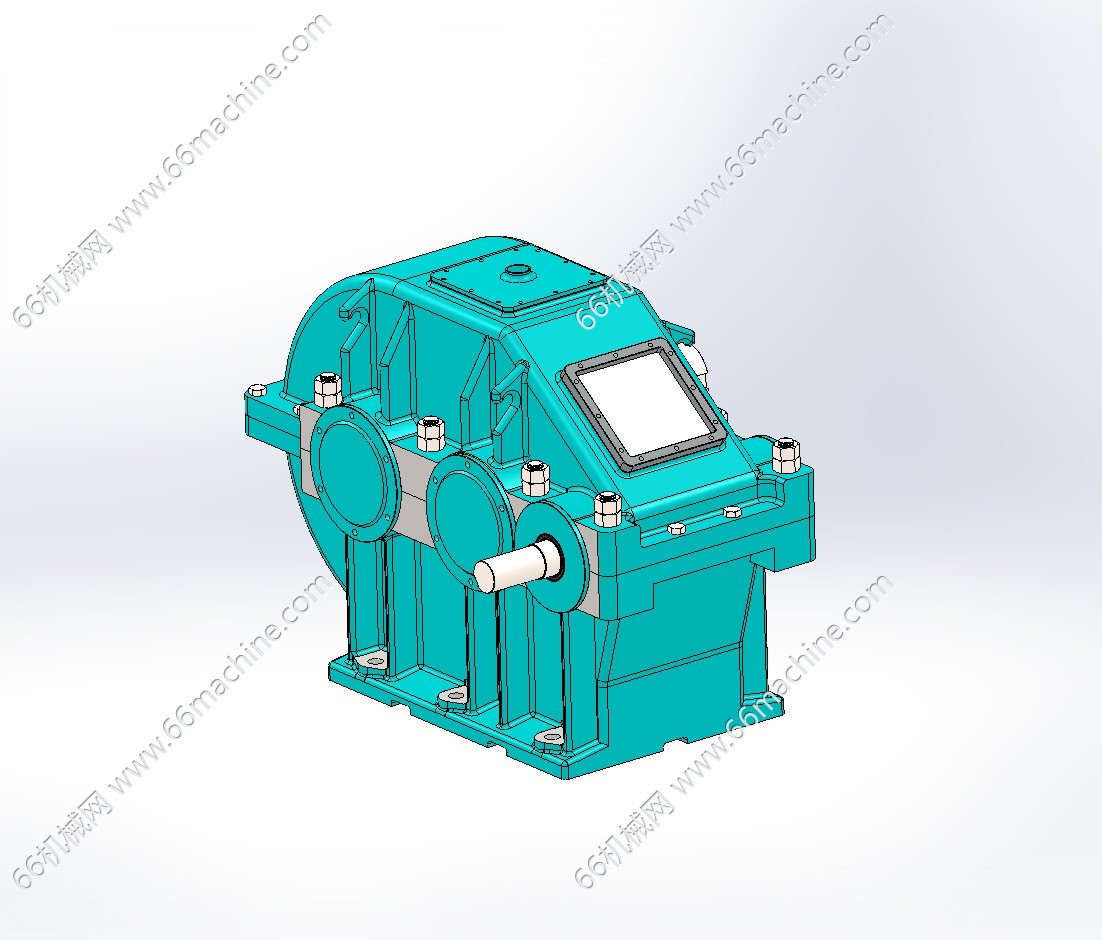
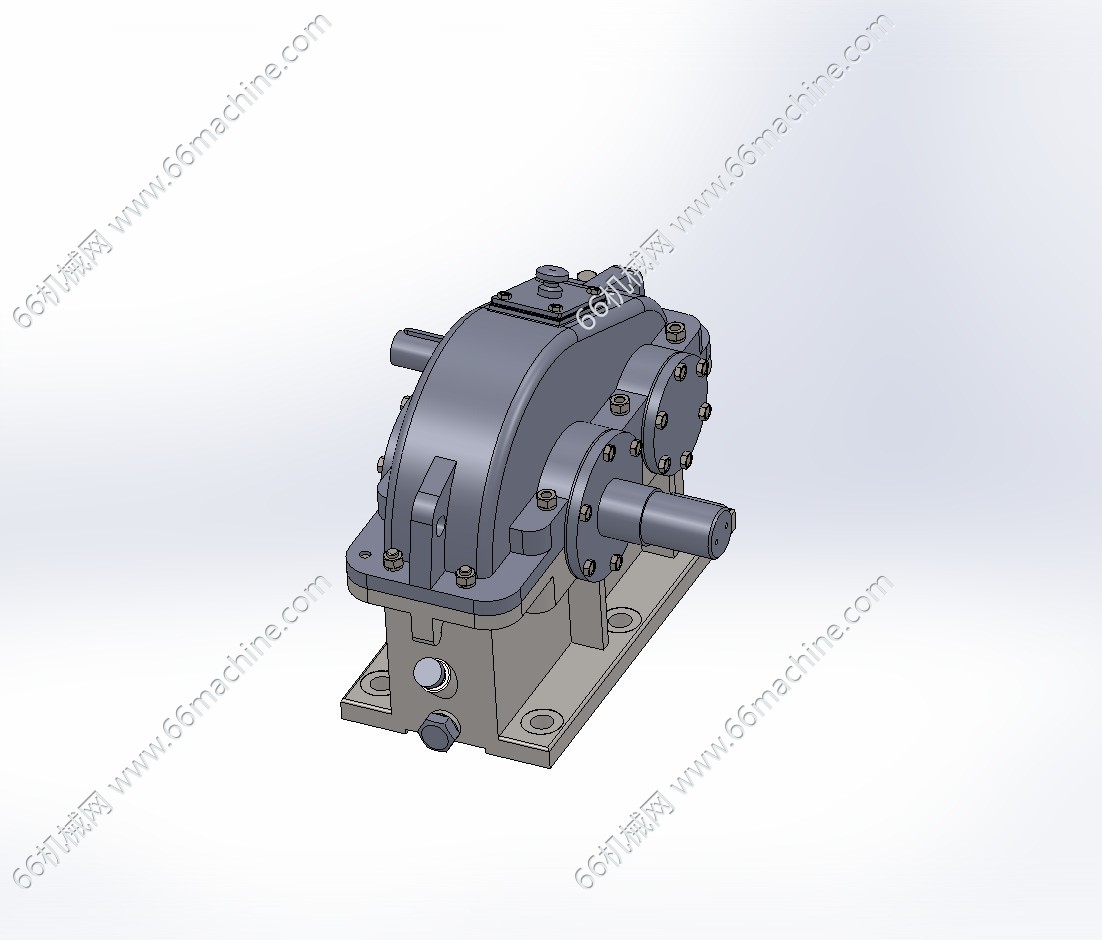
总体预览图.jpg
-
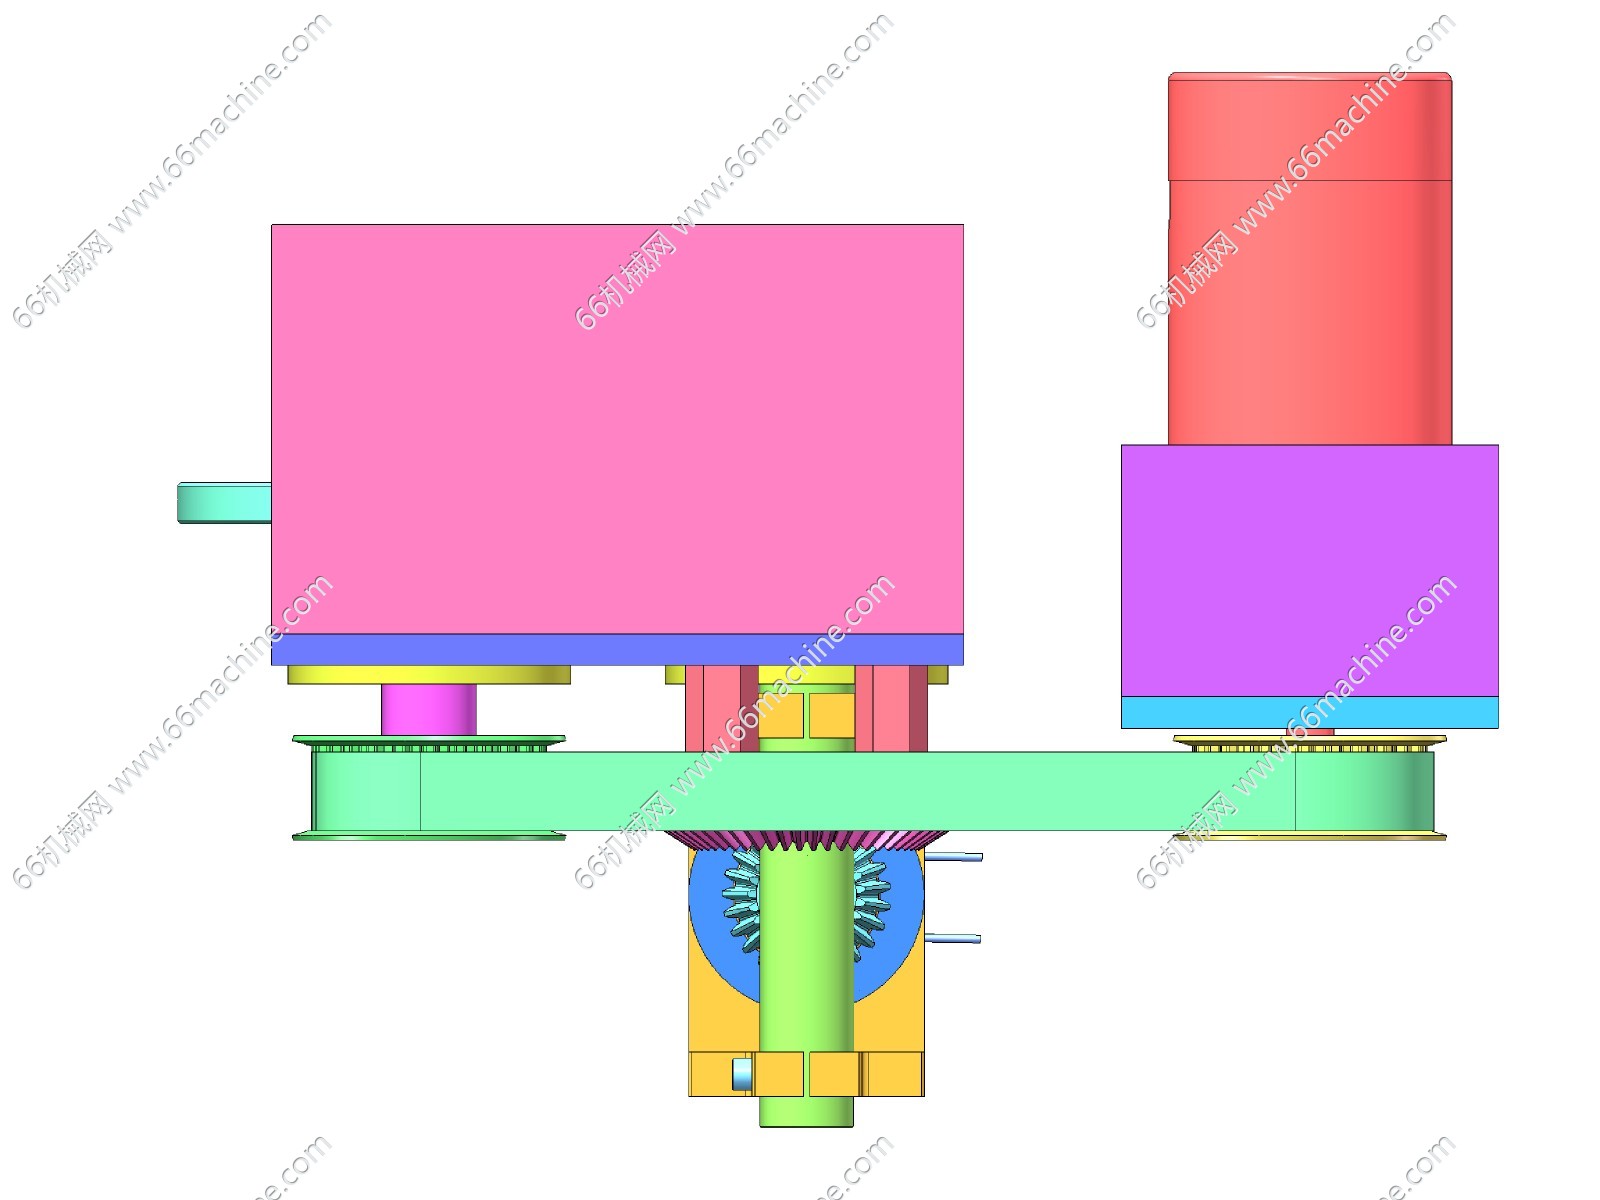
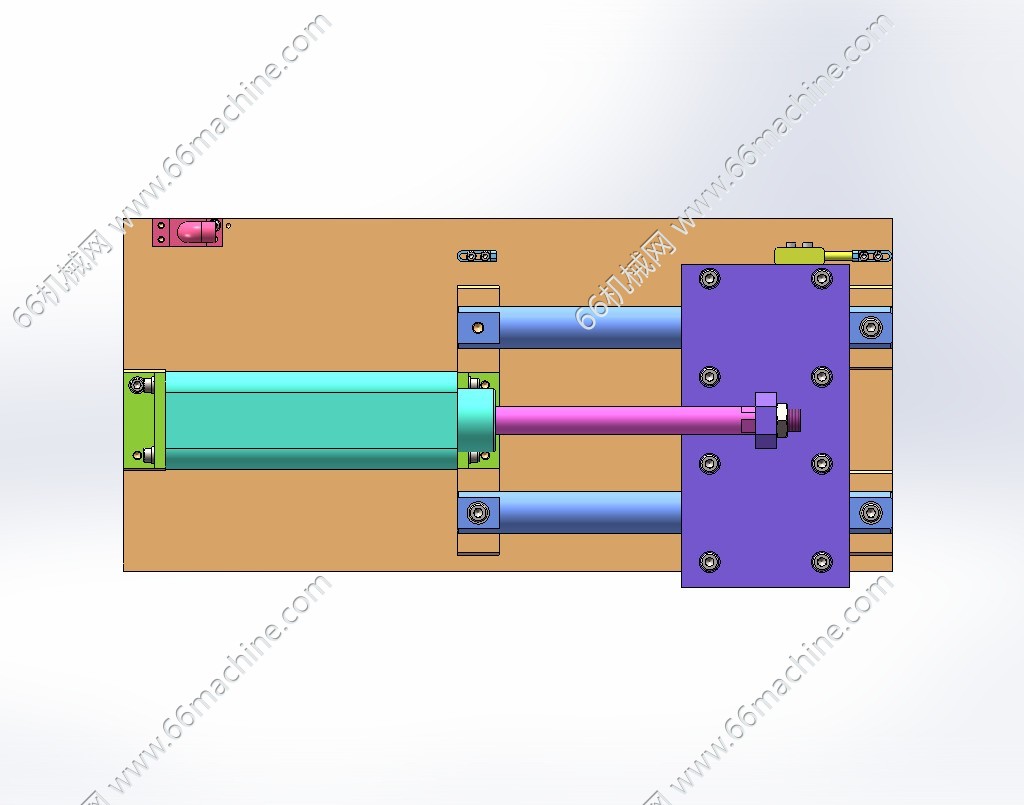
下视图.jpg
-
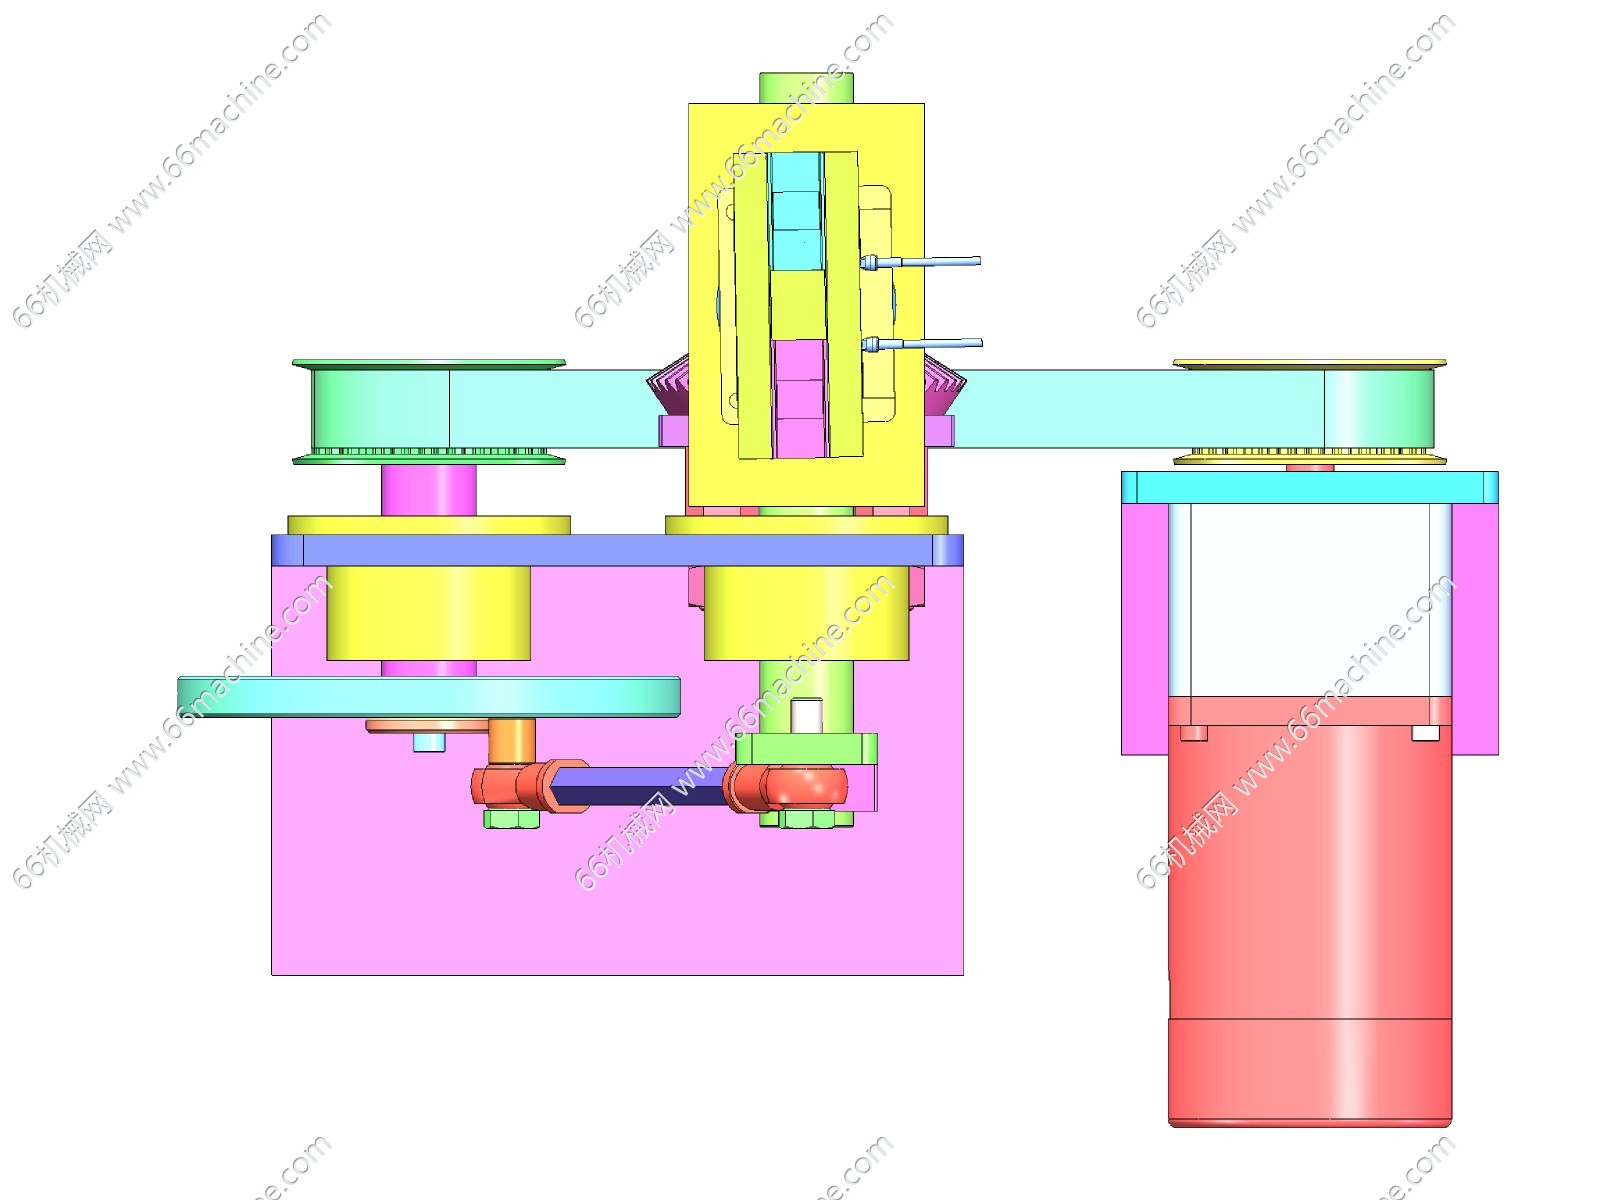
上视图.jpg
-
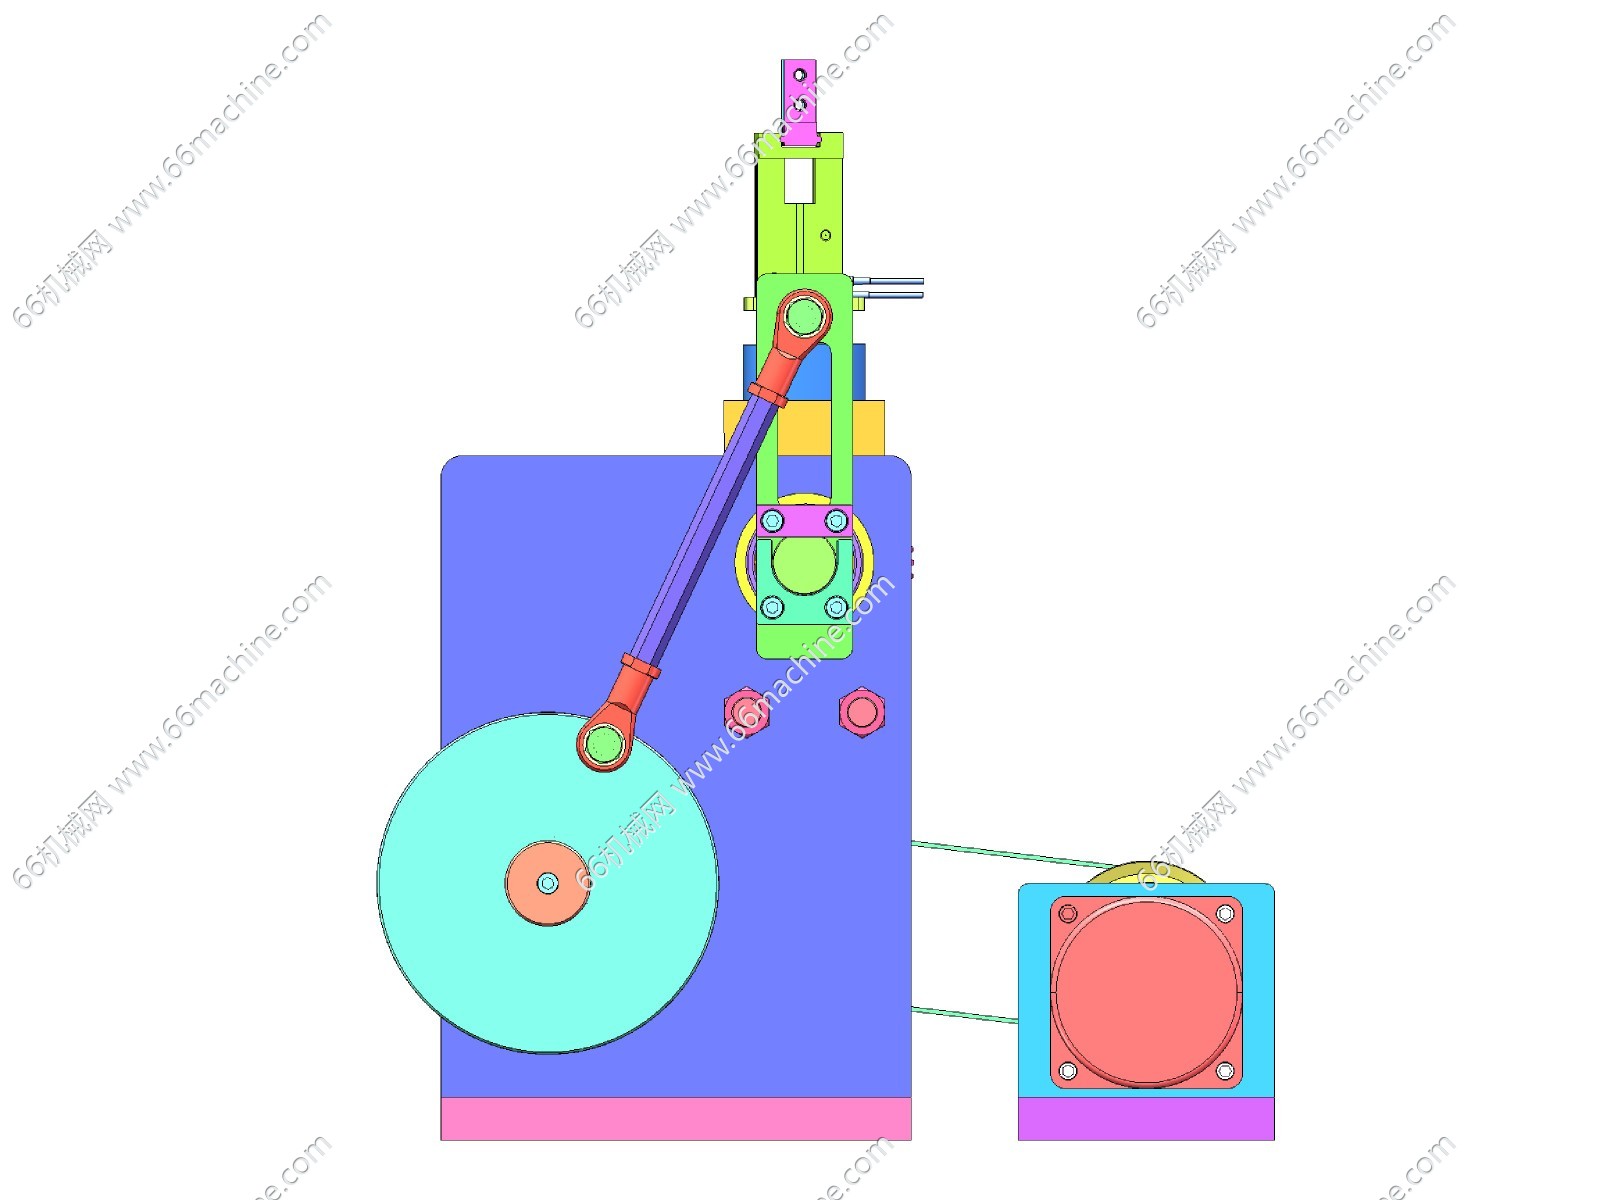
前视图.jpg
-
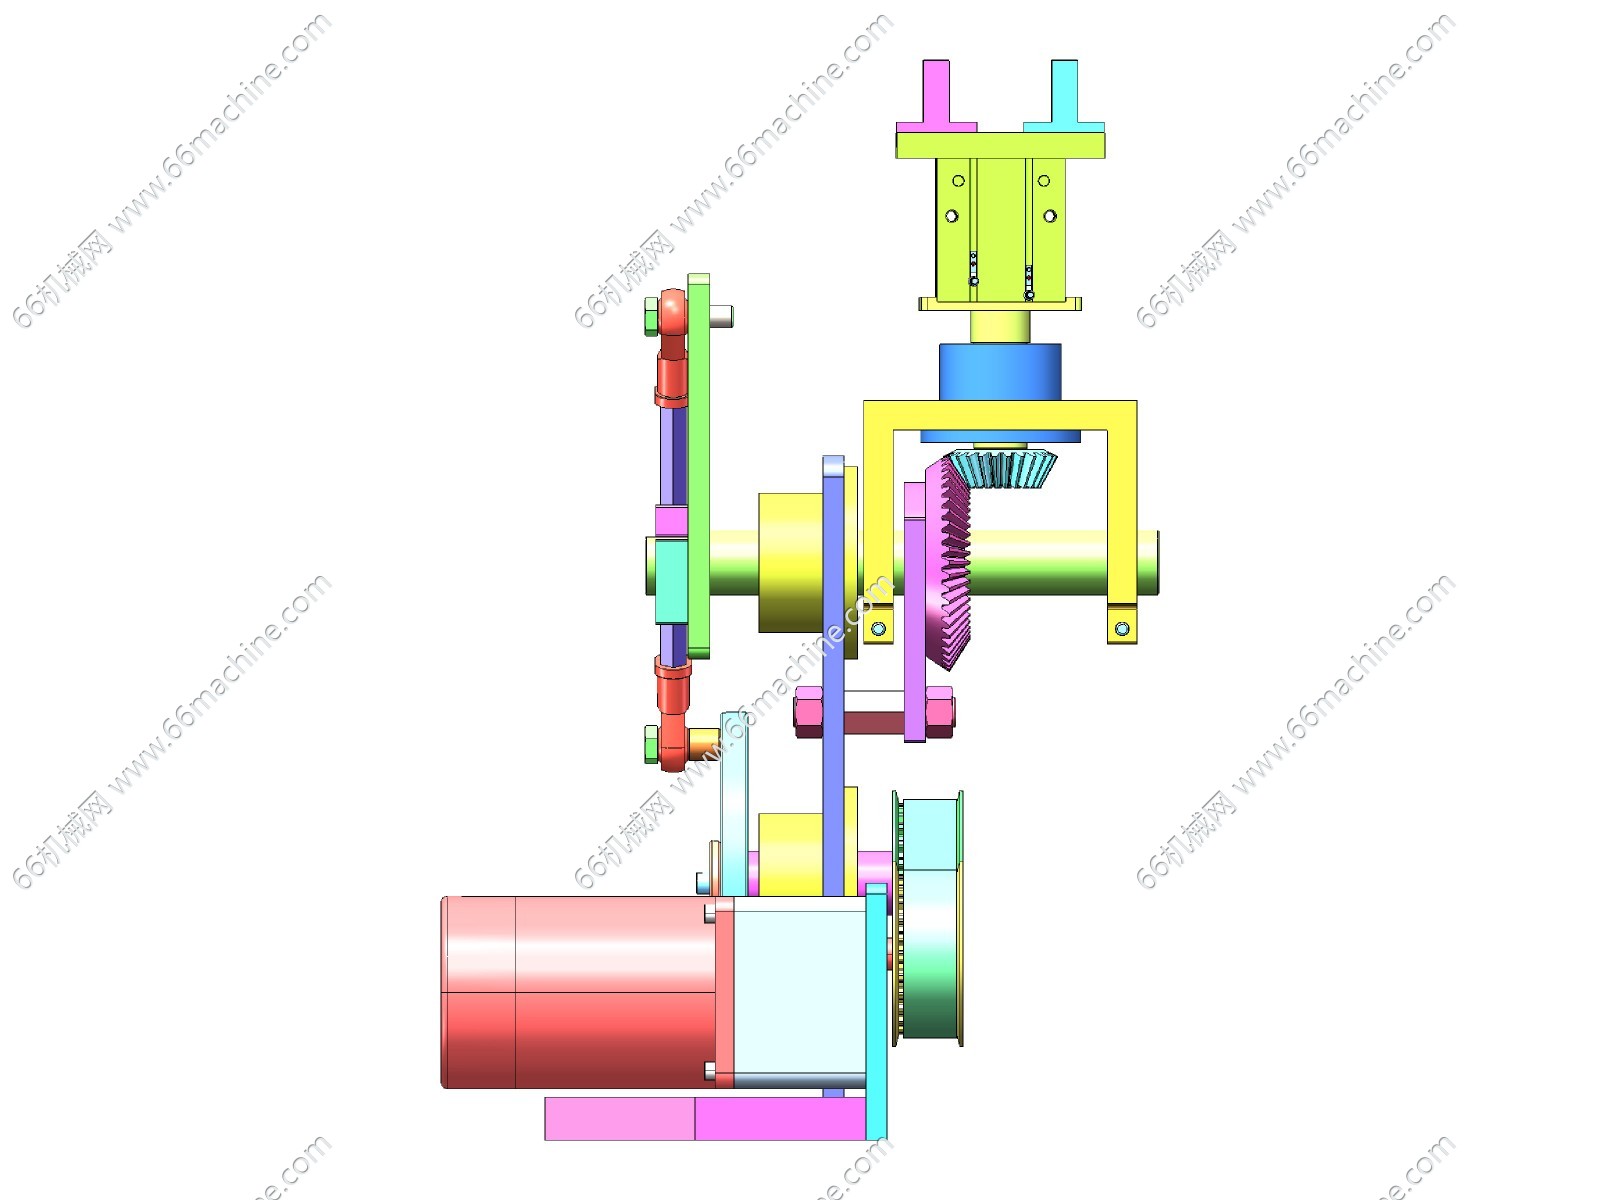
右视图.jpg
-
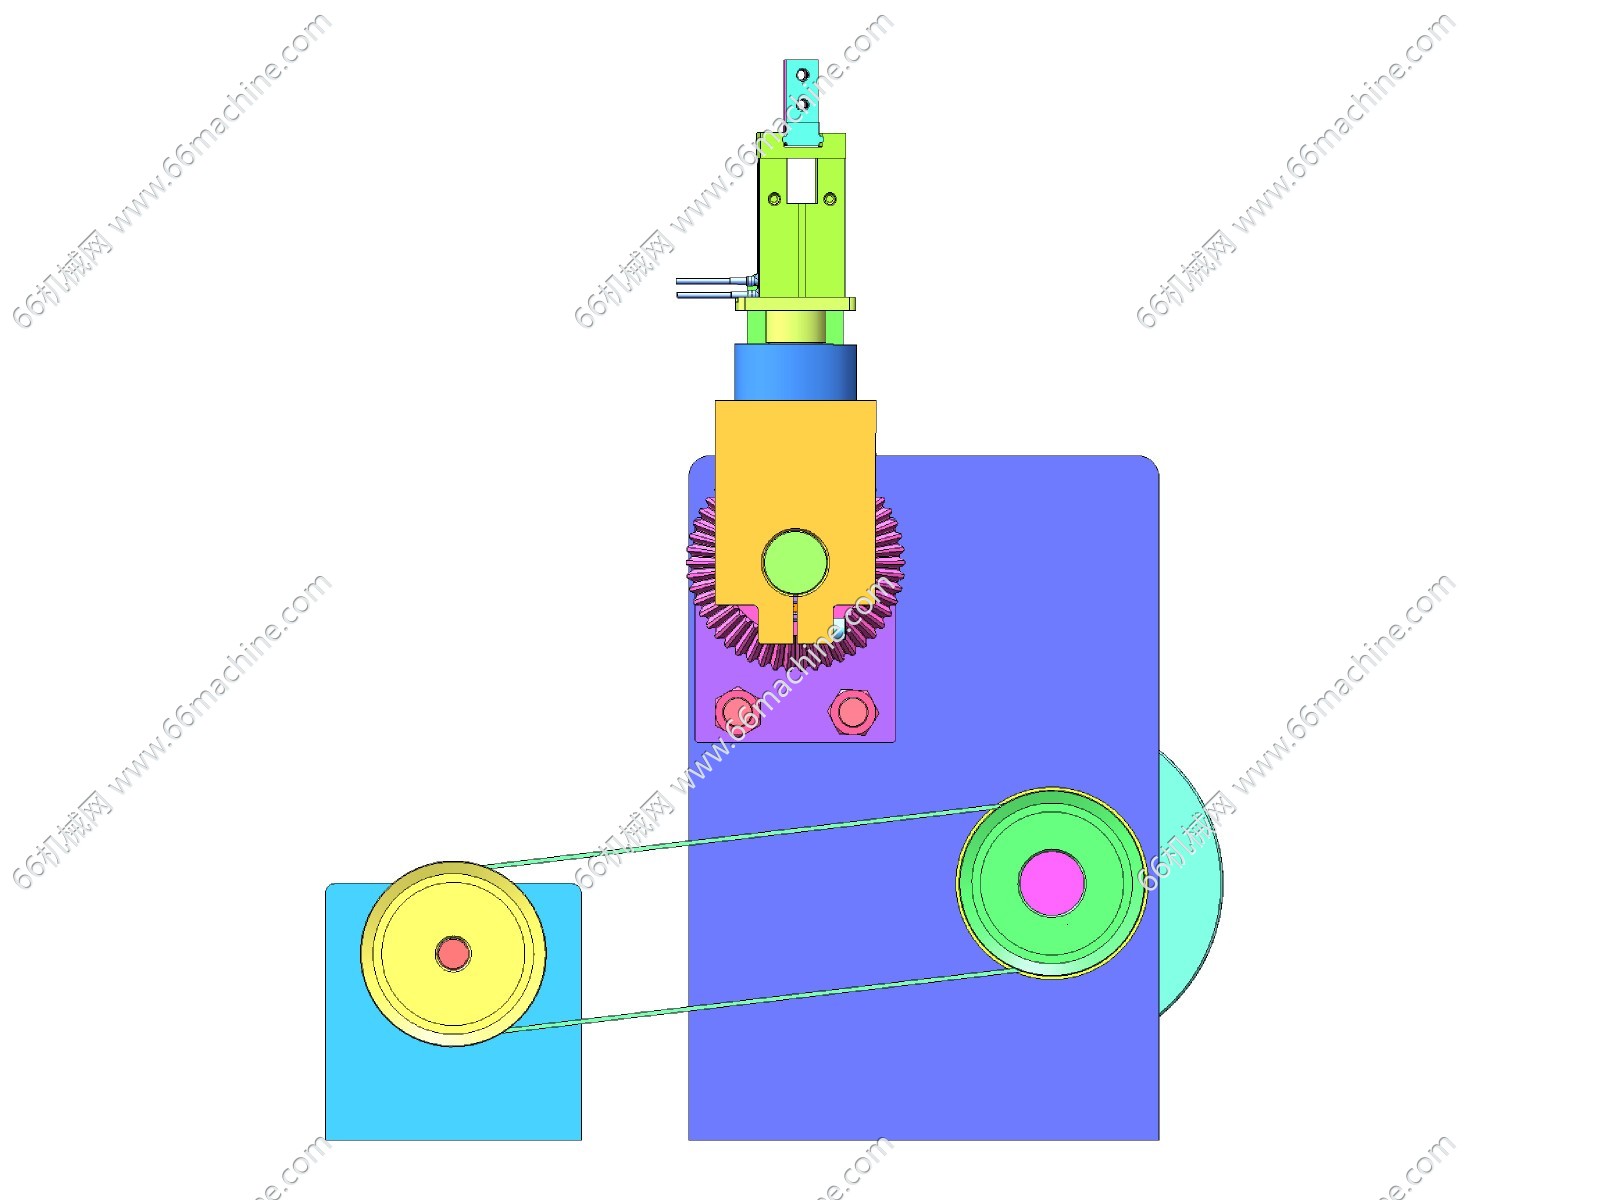
后视图.jpg
-
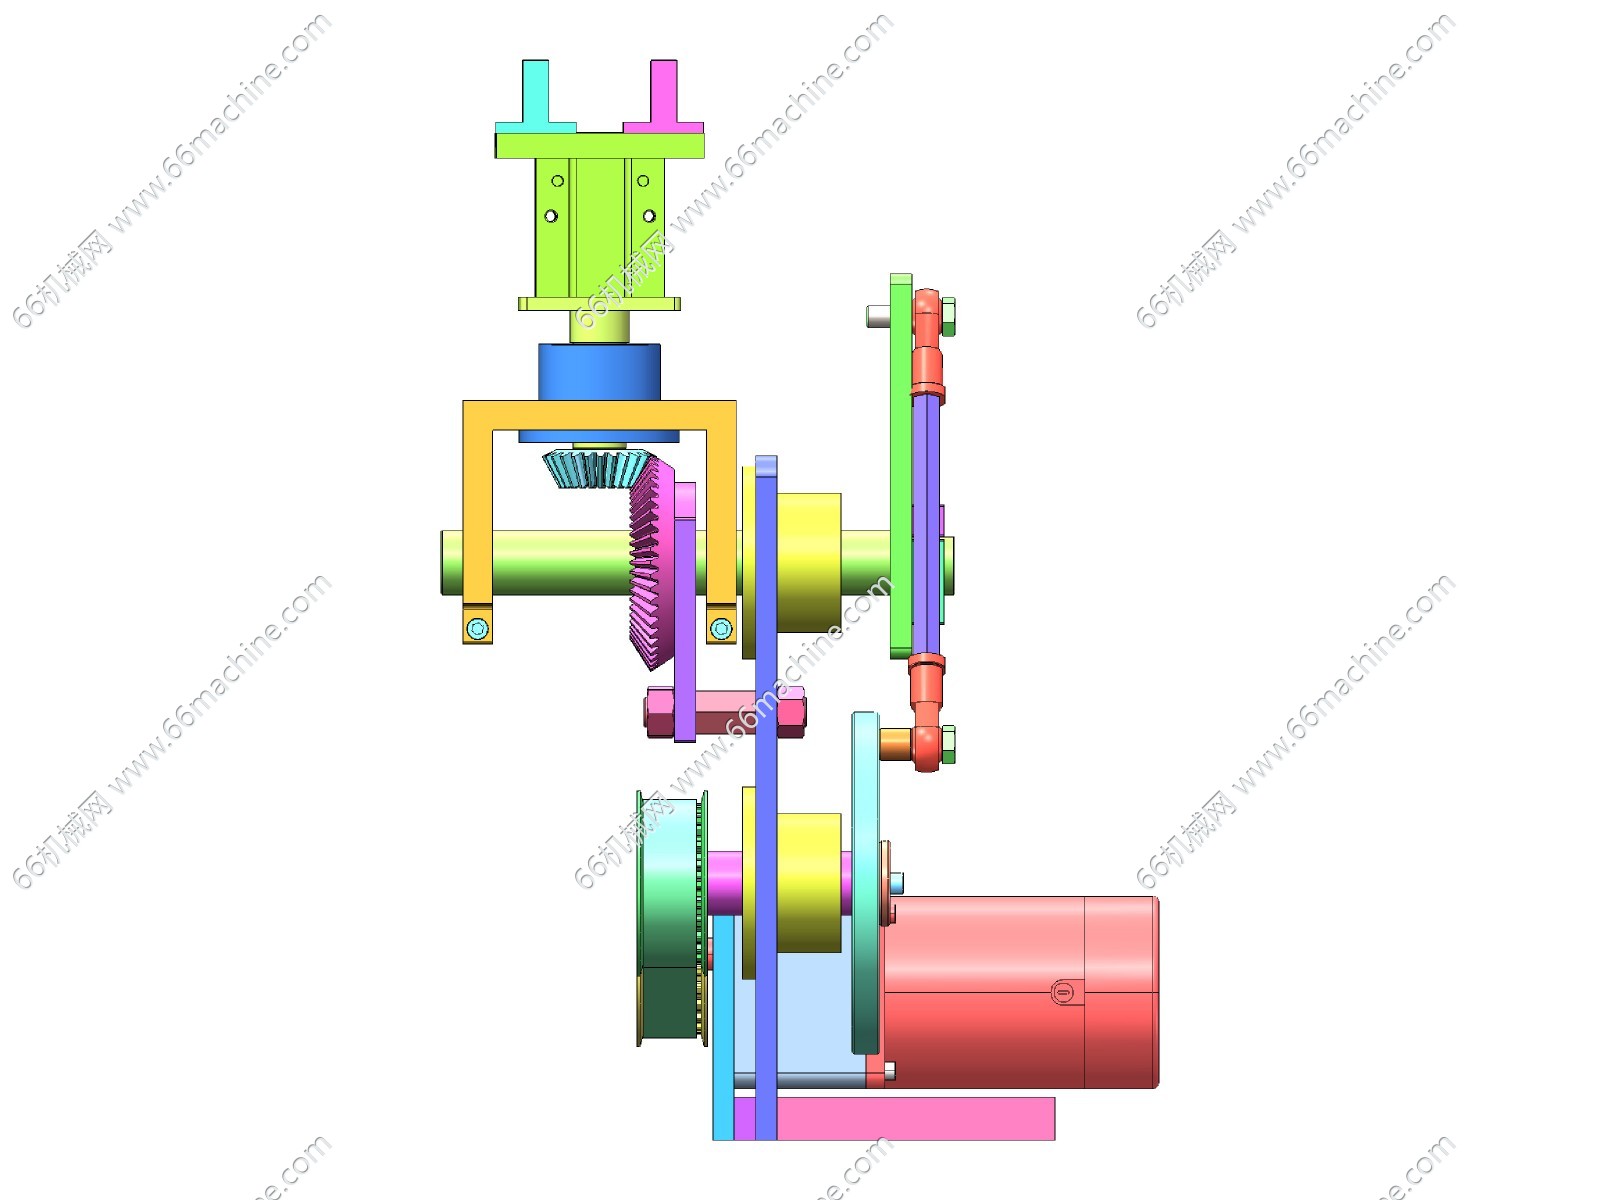
左视图.jpg
-
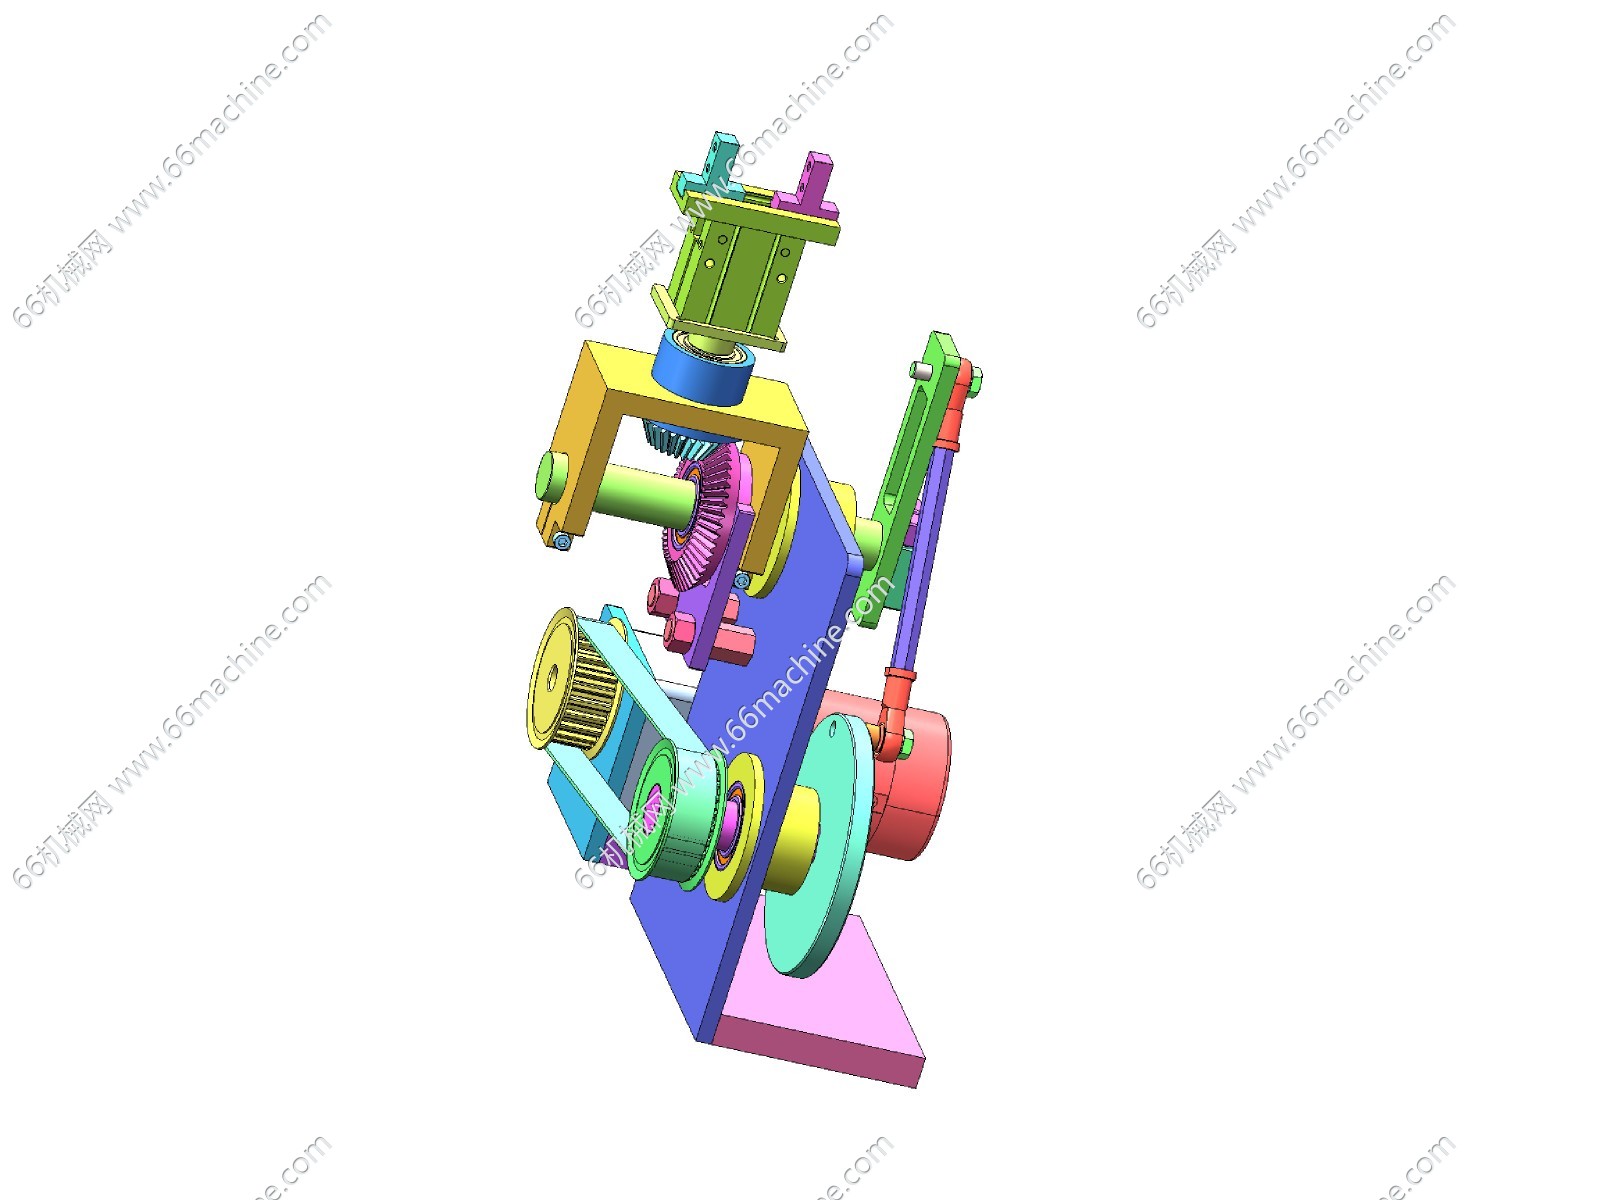
斜二轴测图.jpg
-
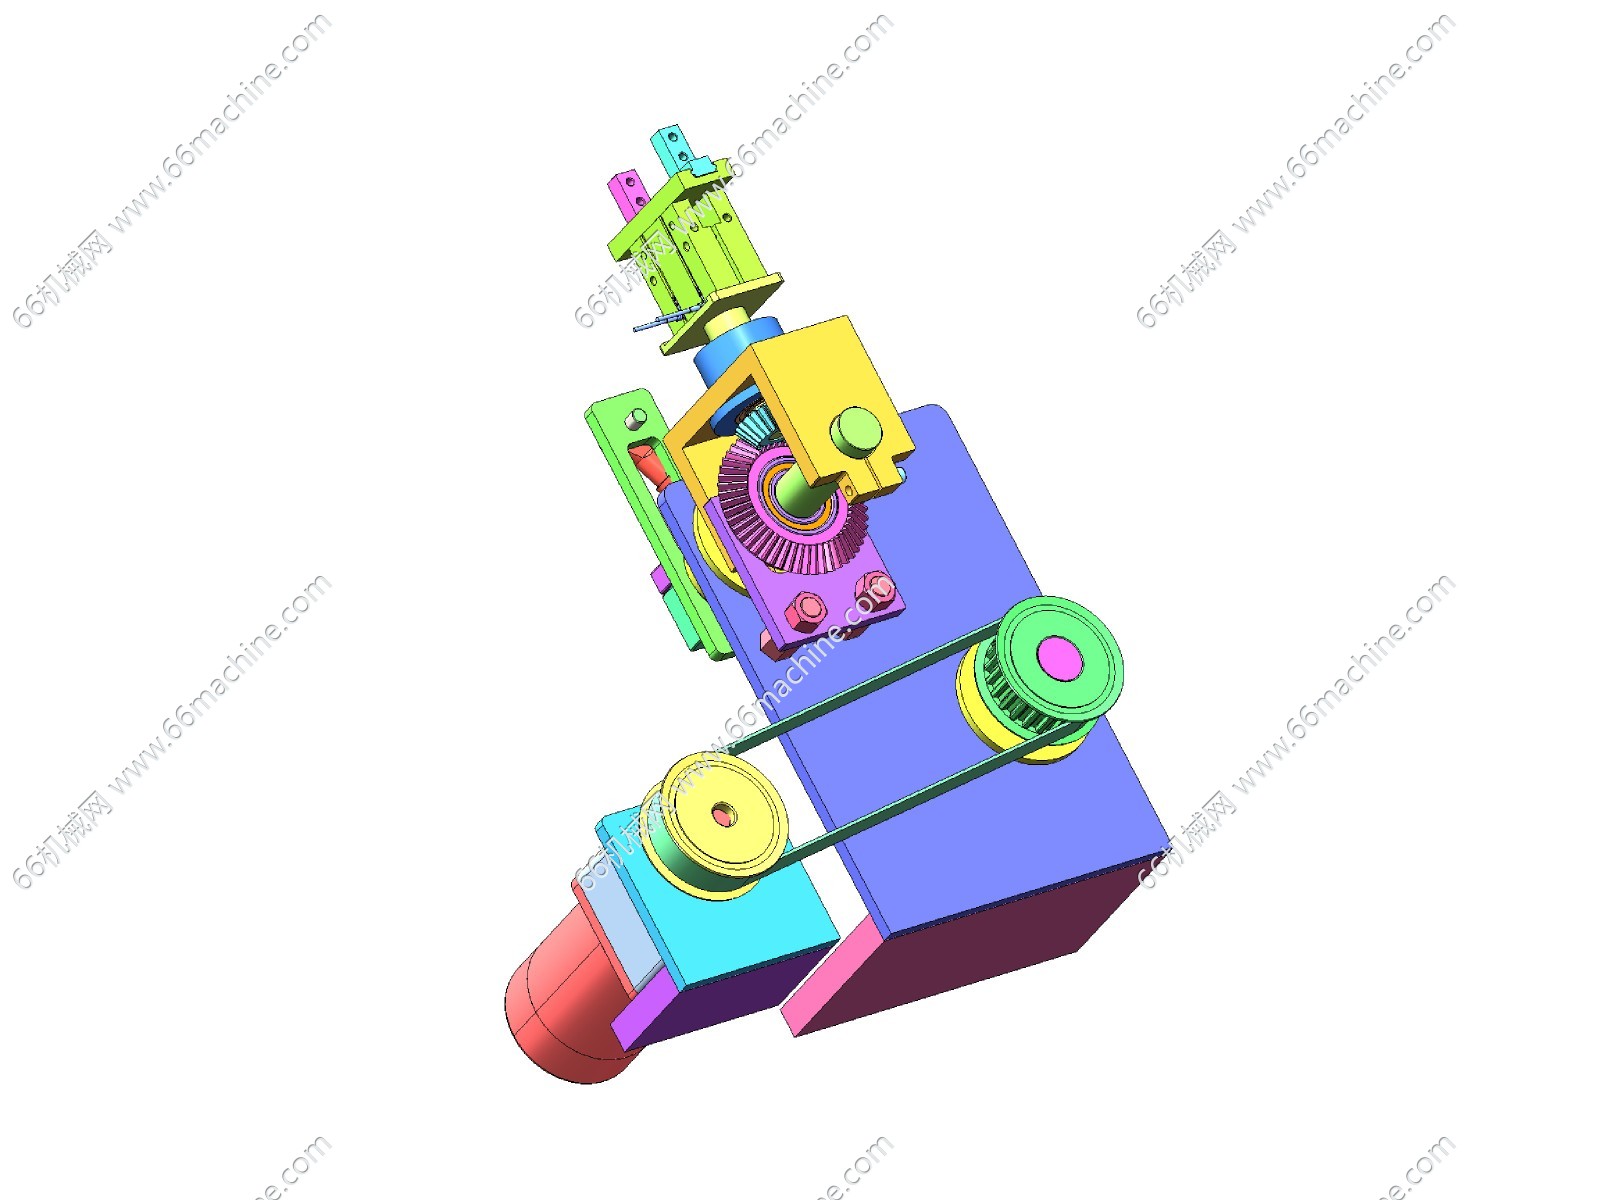
正等轴测图.jpg
-
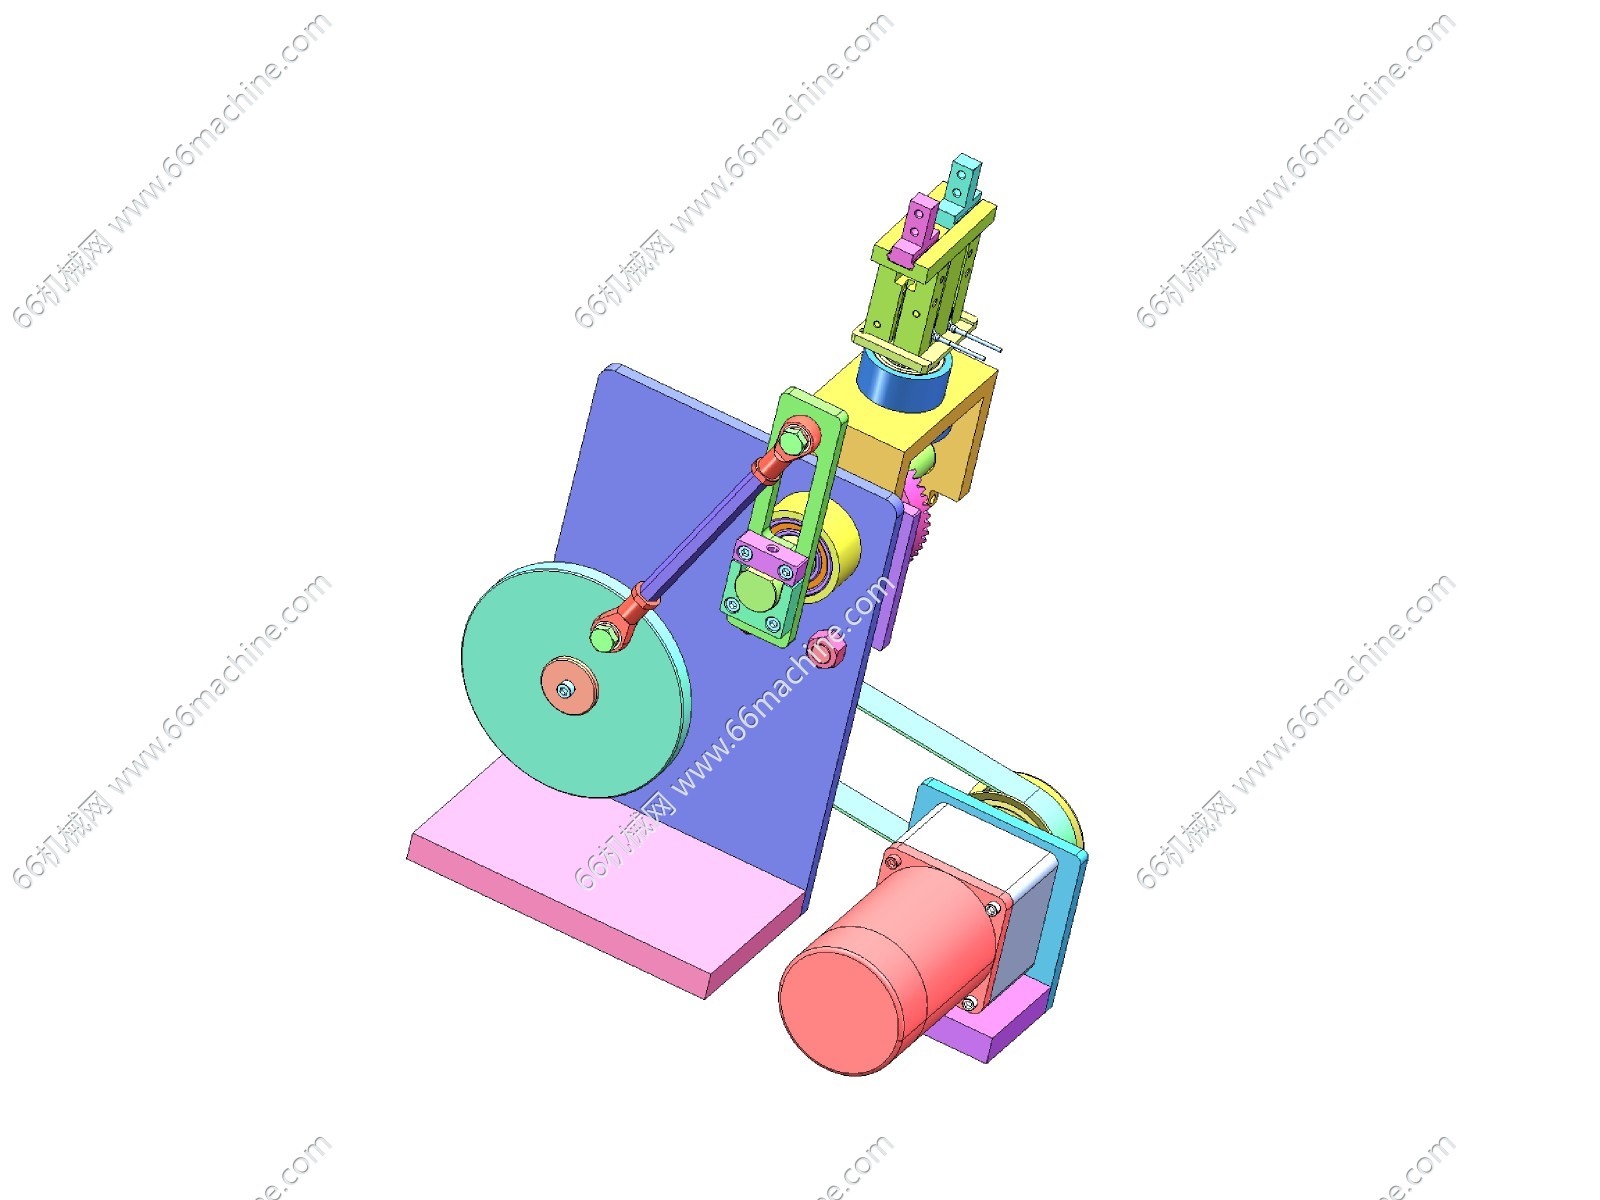
轴测图.jpg
图纸描述
本模型将平面四杆机构与锥齿轮行星轮系组合,适用于需要复合运动输出的自动化装置与机械传动实验平台。四杆机构实现特定轨迹的往复摆动,锥齿轮行星轮系完成转向与减速增扭,两者串联可将摆动转换为定向旋转输出。模型清晰展示连杆、铰链、锥齿轮与行星架的啮合装配关系,适合机械原理教学、轮系传动分析和组合机构创新设计参考。